rc_visard 160m#
6 mm 렌즈 모델로도 제공됩니다.
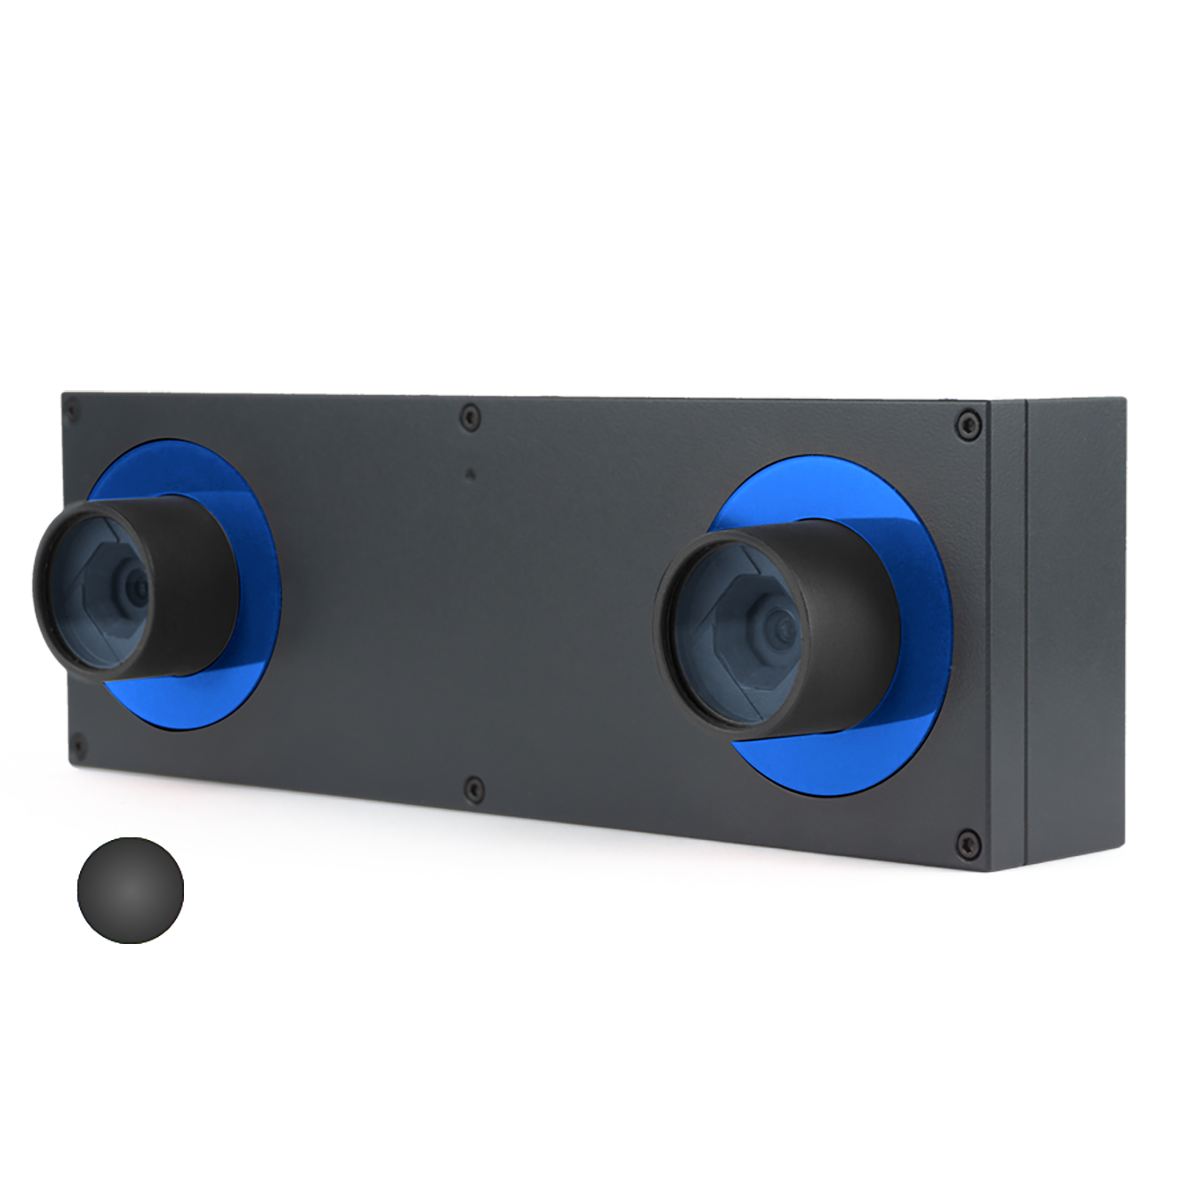
사양#
일반 사양#
| rc_visard 160m | |
|---|---|
| Measuring Method | Stereo Vision |
| Baseline | 160 mm |
| Focal Length | 4 mm |
| 셔터 | Global shutter |
| 해상도 (수평 x 수직 픽셀) | 1280 x 960 |
| 시야각 (수평 x 수직) | 61° x 48° |
| 모노/컬러 | 모노 |
| 깊이 이미지 해상도 및 FPS | 214 × 160 픽셀 @ 25 fps 320 × 240 픽셀 @ 15 fps 640 × 480 픽셀 @ 3 fps (Cube 사용 시 25 fps) 1280 × 960 픽셀 @ 1 fps (Cube 사용 시 12.5 fps) |
| 깊이 해상도 | 0.1 mm @ 0.5 m 0.4 mm @ 1.0 m 1.5 mm @ 2.0 m 3.3 mm @ 3.0 m |
| EGO-Motion (IMU) | 200 Hz, 저지연 |
| Interface | GigE |
| 프로세서 제조사 | NVIDIA Tegra K1 |
| Working Range | 0.5–3 m |
| 작업 영역 | 0.5 m 거리: 0.44 m x 0.45 m 1.0 m 거리: 1.04 m x 0.90 m 2.0 m 거리: 2.24 m x 1.80 m |
| 데이터 커넥터 | GigE용 8핀 A-coded M12 소켓 |
| Power Connector | GPIO 및 전원용 8핀 A-coded M12 플러그 |
| 전원 공급 | 18~30 V |
| 냉각 | 패시브 |
| 인클로저 등급 | IP54 |
| 크기(W x H x L) | 230 x 75 x 84 mm |
| 중량 | 840 g |
| 기능 | Features 항목을 참조하십시오. |
| 적합성 | AS/NZS CISPR32, CE, CISPR 24 : 2015 +A1:2015, CISPR 32, EAC, EN 55024 : 2010 +A1:2015, EN 55032, EN 61000-6-2 : 2005, EN 61000-6-3 : 2007+A1:2011, GB 9254, GenICam, GigE Vision 2.0, Rest API, UDP 기반 EGO 모션 인터페이스, Web GUI |
| 소프트웨어 | 온보드 소프트웨어 모듈: 3D Camera Operation, Navigation, Detection, Configuration, Database |
| 소프트웨어 구성 요소 | API, 사용자 설명서, Viewer |
| 운영 체제 | ARM Linux |
| 프로그래밍 언어 | .NET, C, C++, Python |
| 타사 지원 | Halcon, OpenCV, Point Cloud Library (PCL), ROS |
| 액세서리 | 카메라 모델용 액세서리 |
기술 도면, 환경 조건, 전원 요구 사항 등 세부 사양은 Hardware specification을 참조하십시오.
주의 사항#
카메라를 설치하기 전에 safety information을 읽어보십시오.
설치#
Installation을 참조하십시오.
문서#
전체 설명서는 여기에서 확인할 수 있습니다.