제품 정보#
제품 사진#
| STM-501u | STM-502u | |
|---|---|---|
| 전면 뷰 | 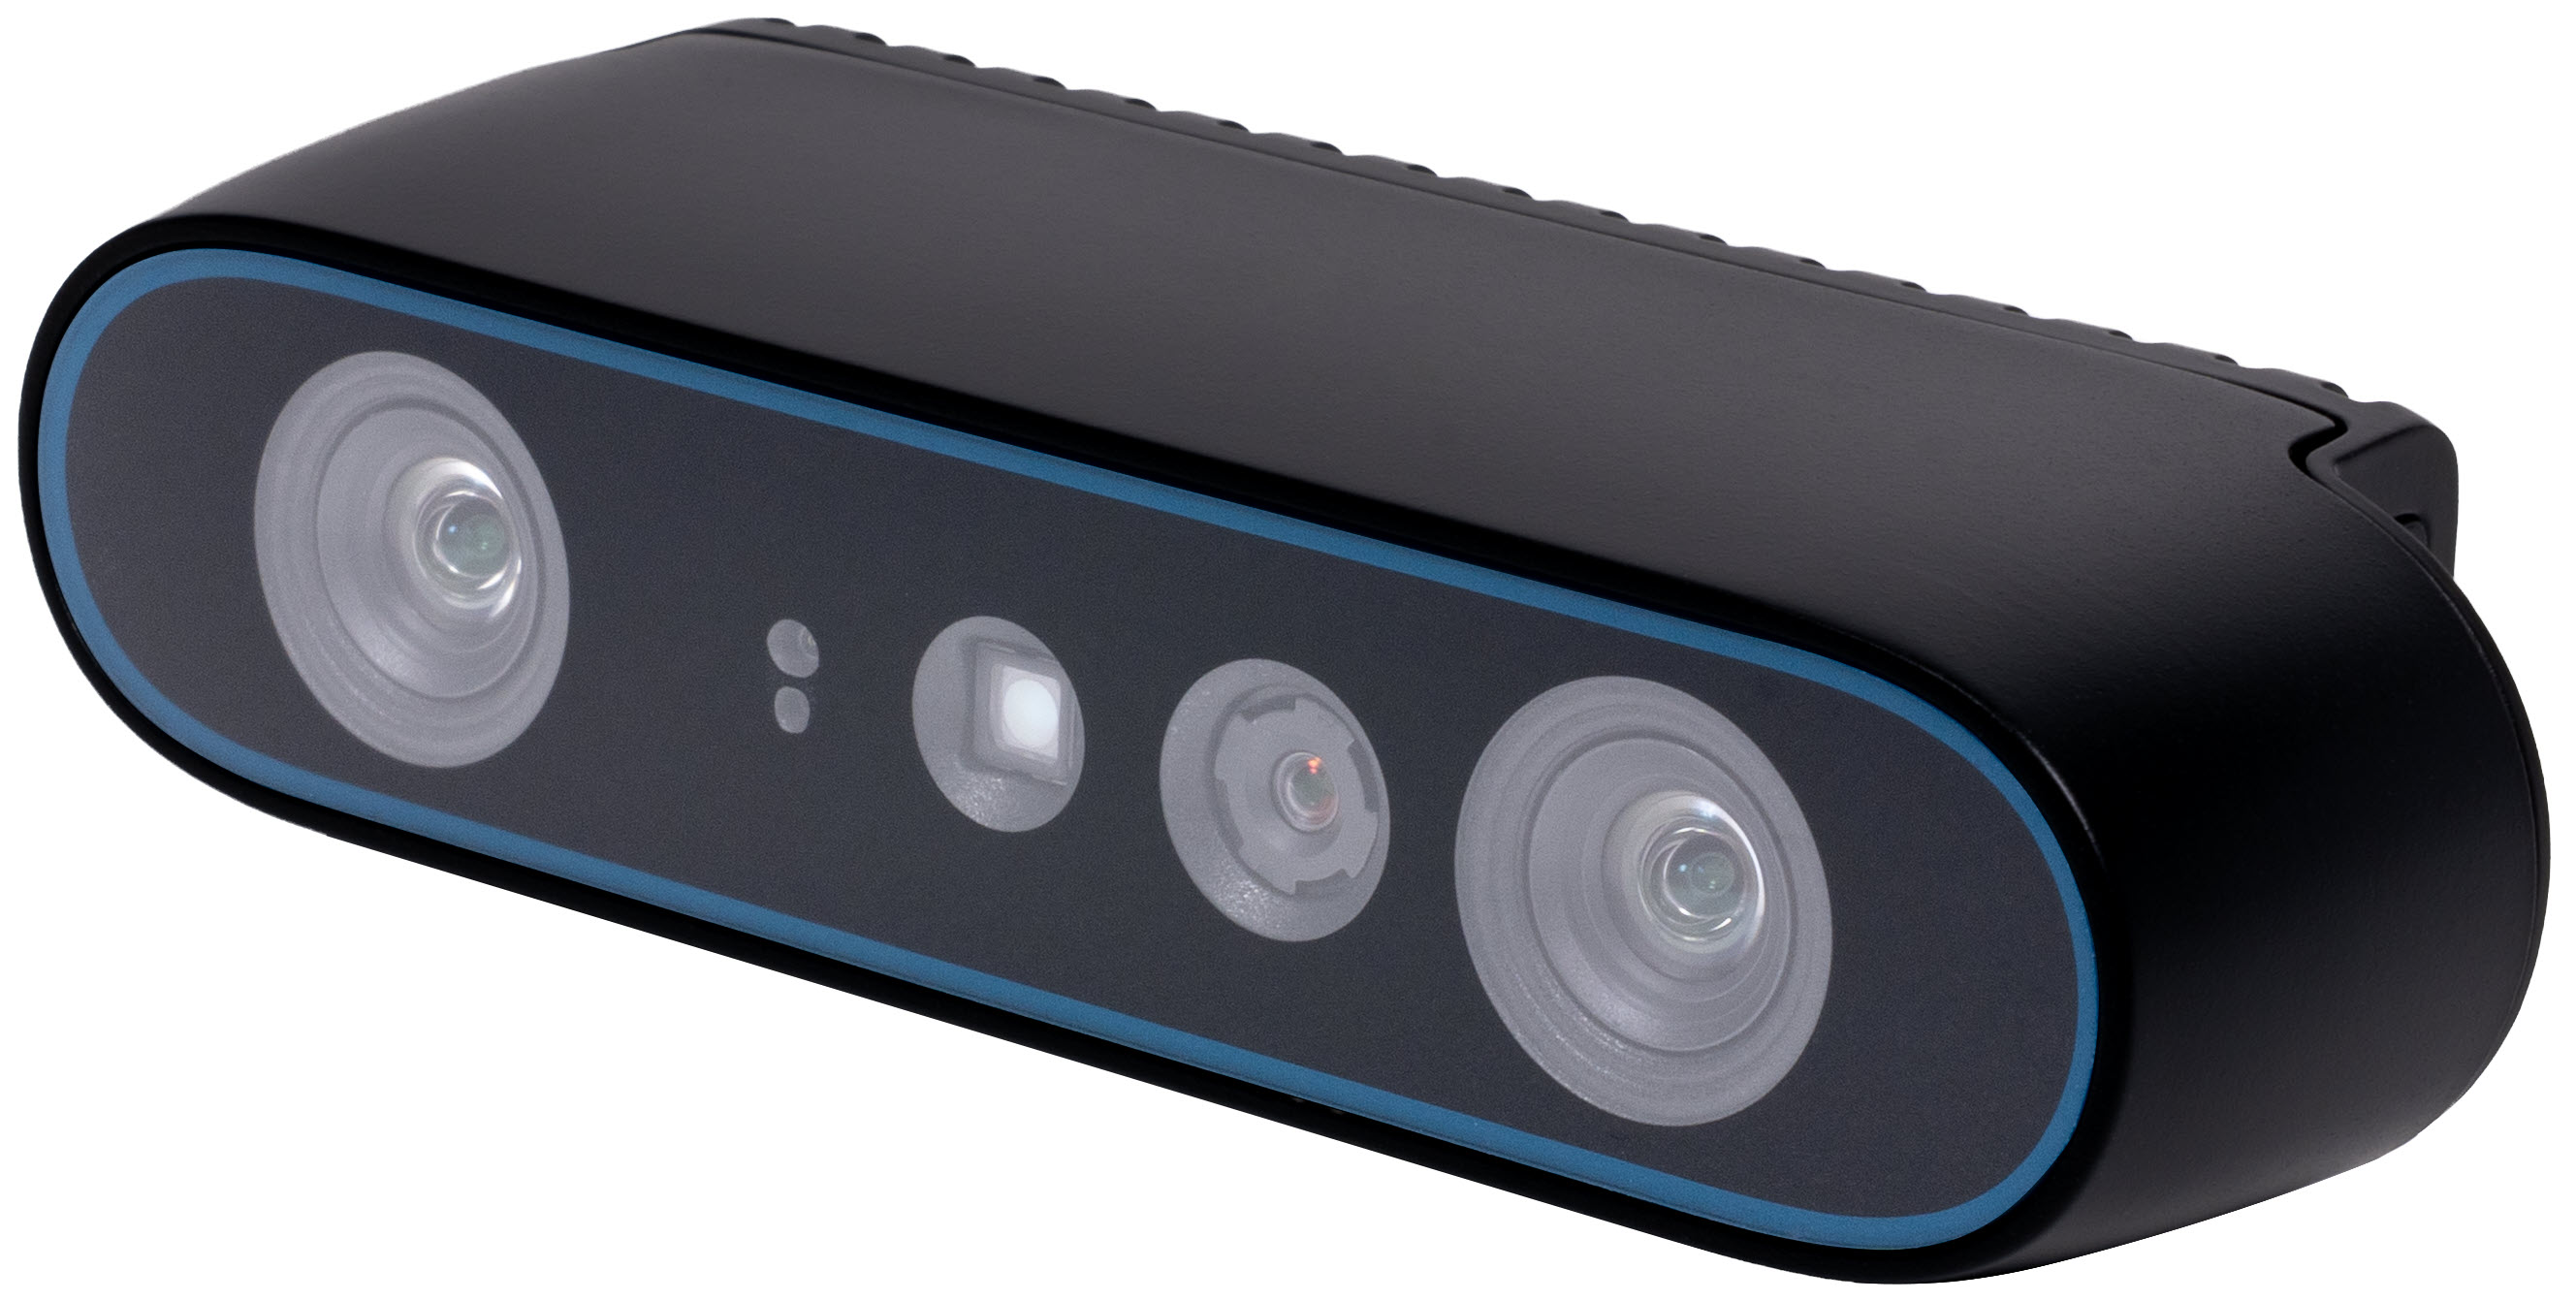 | 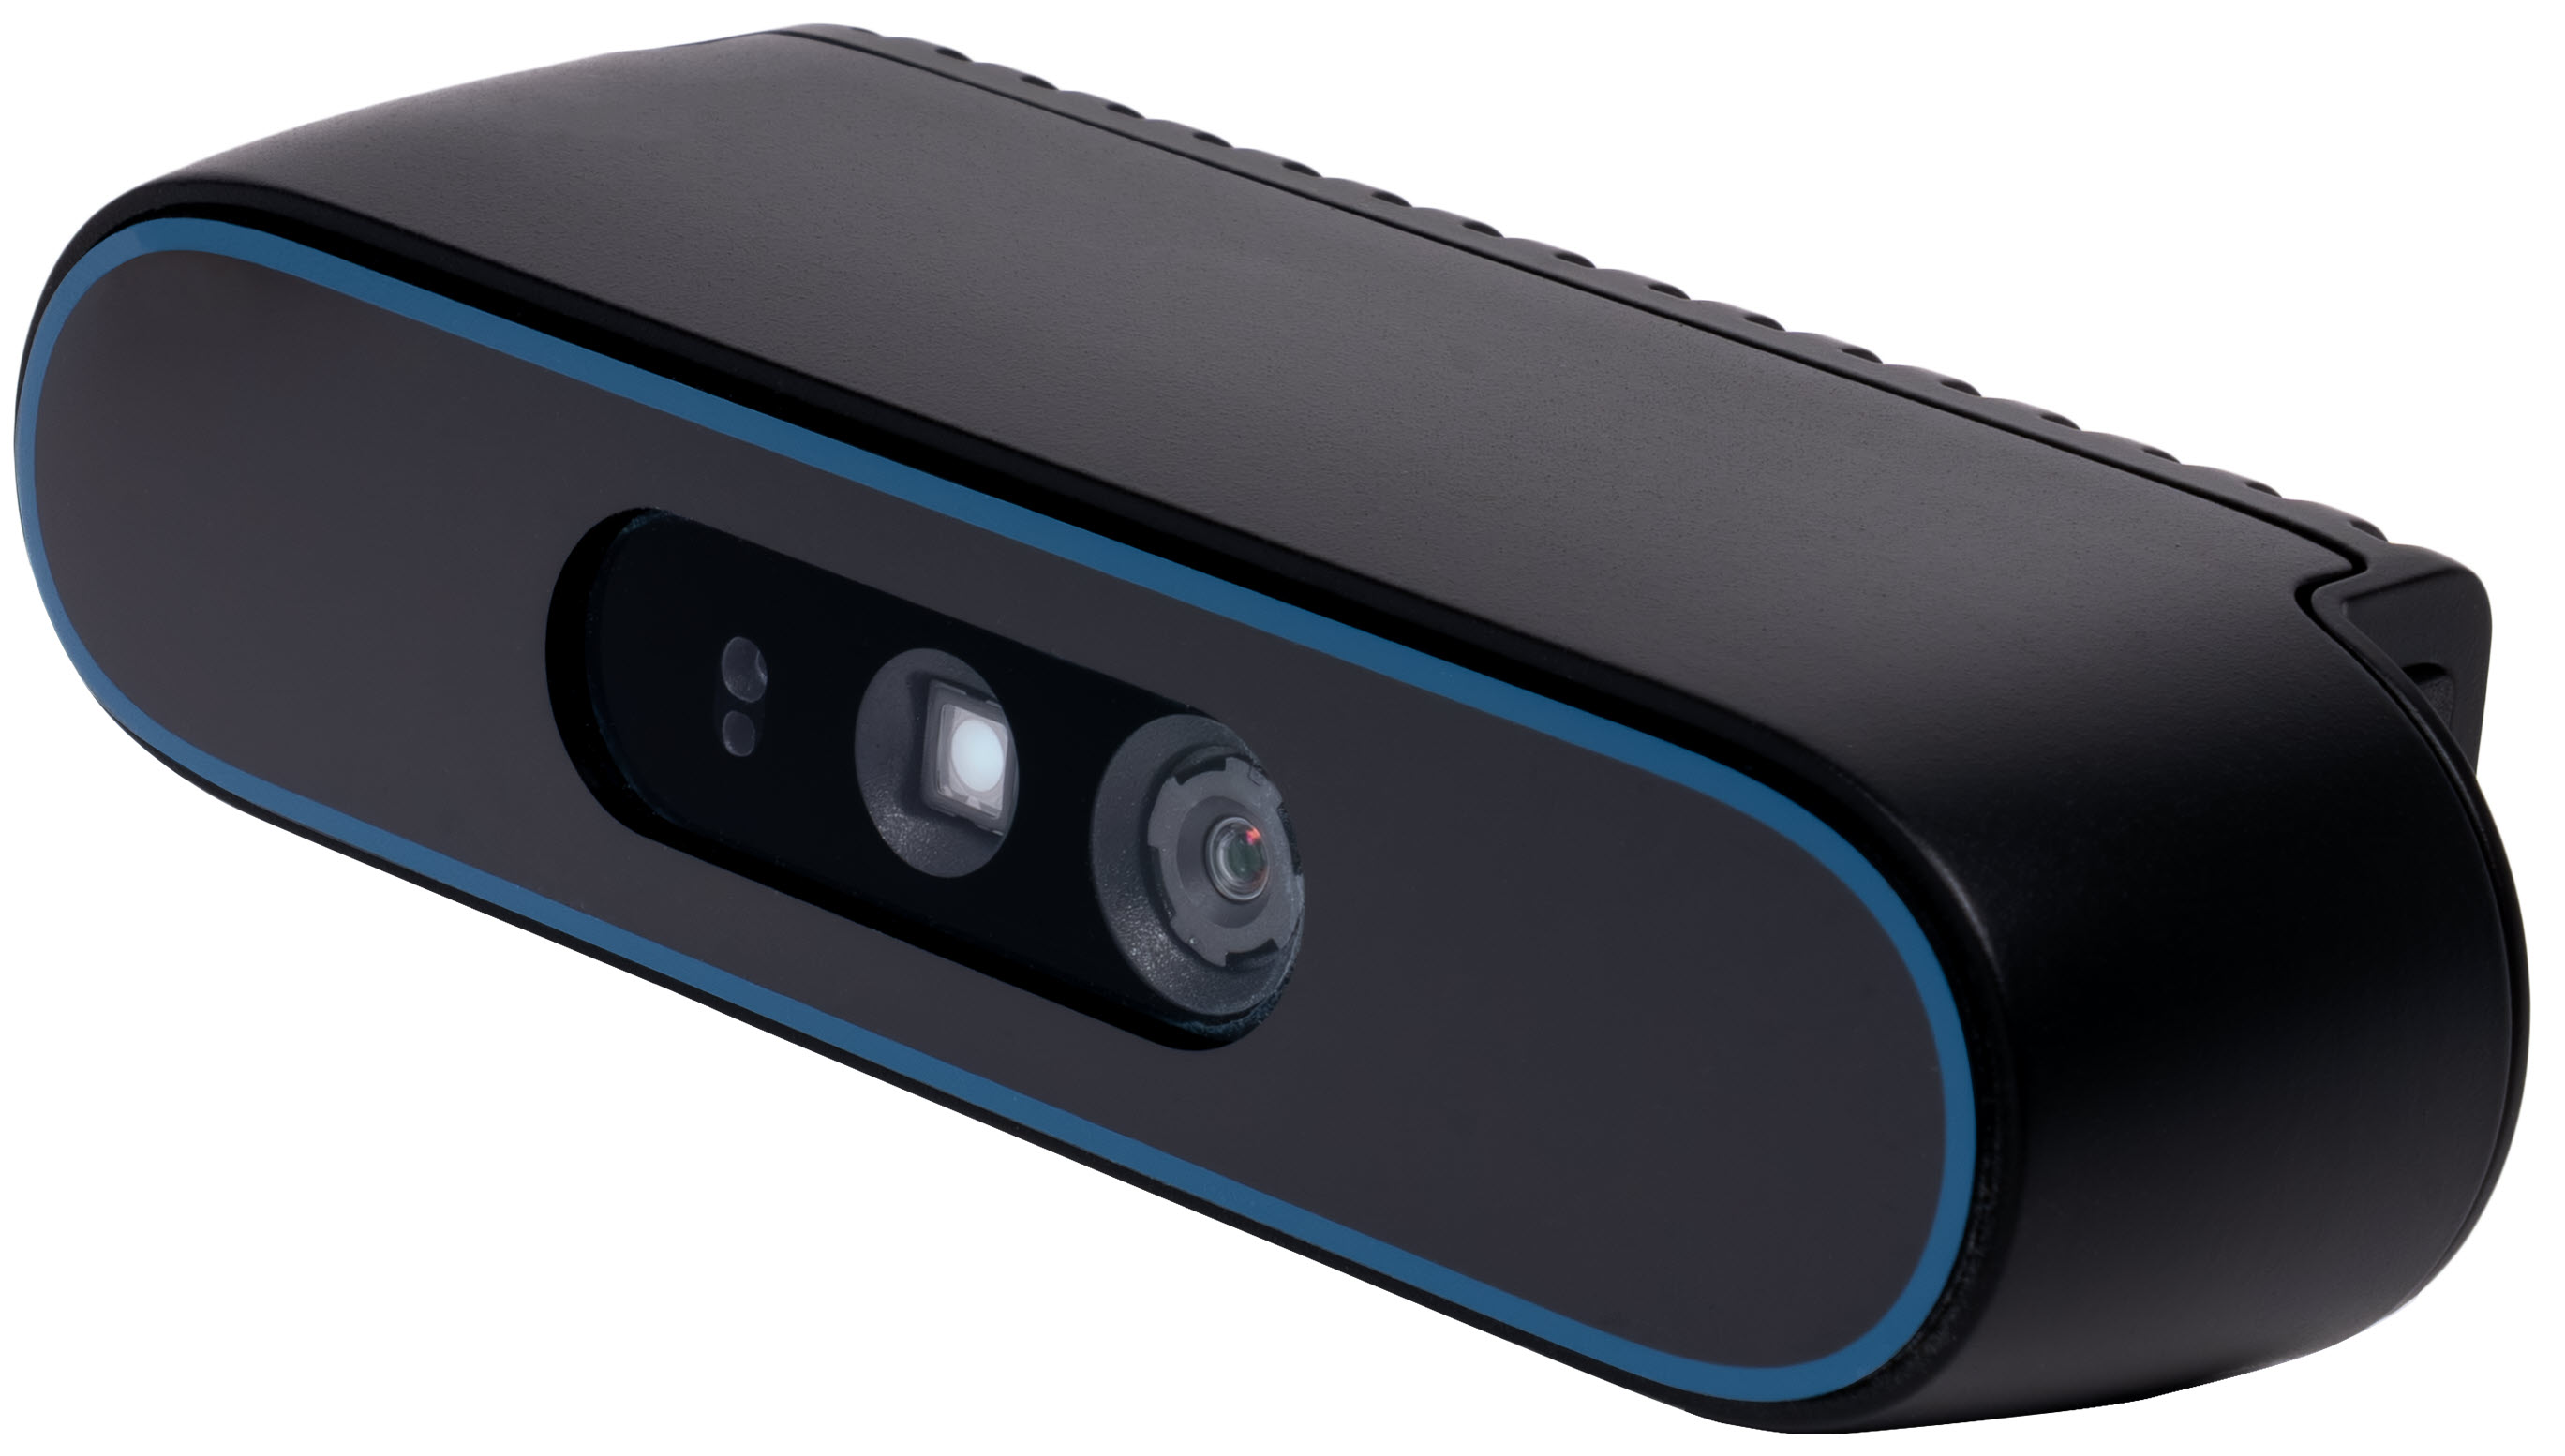 |
| 후면 뷰 | 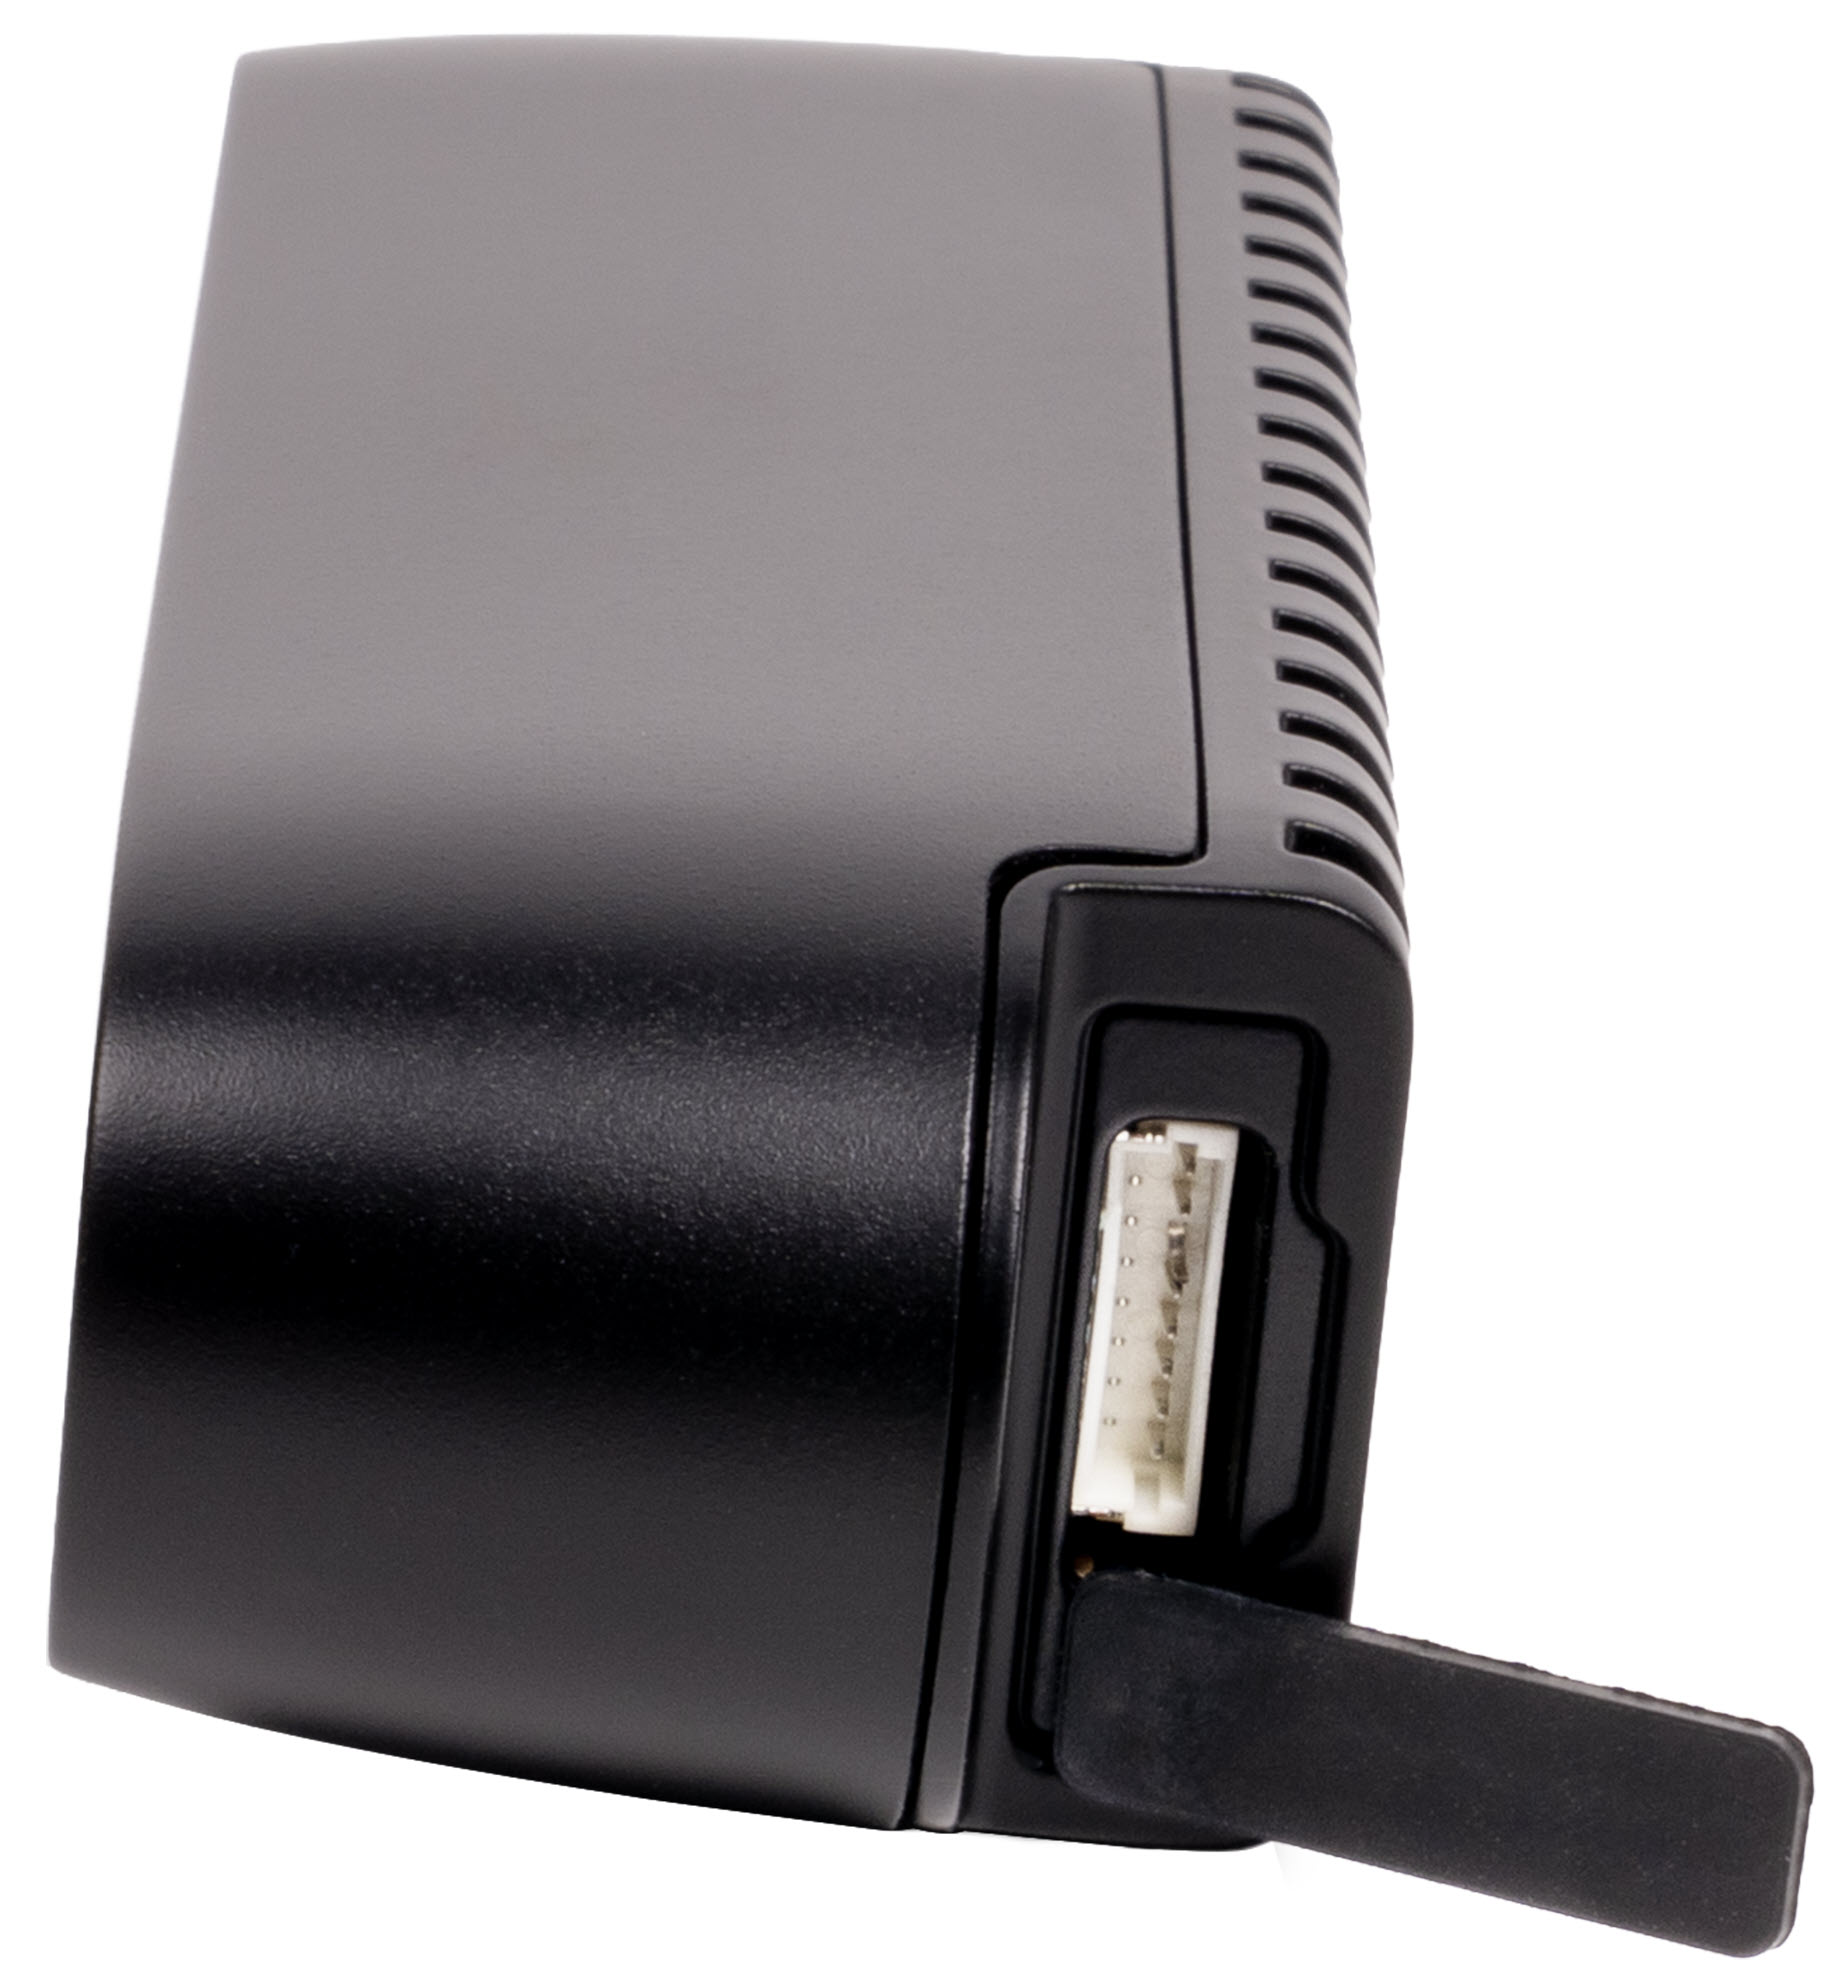 | 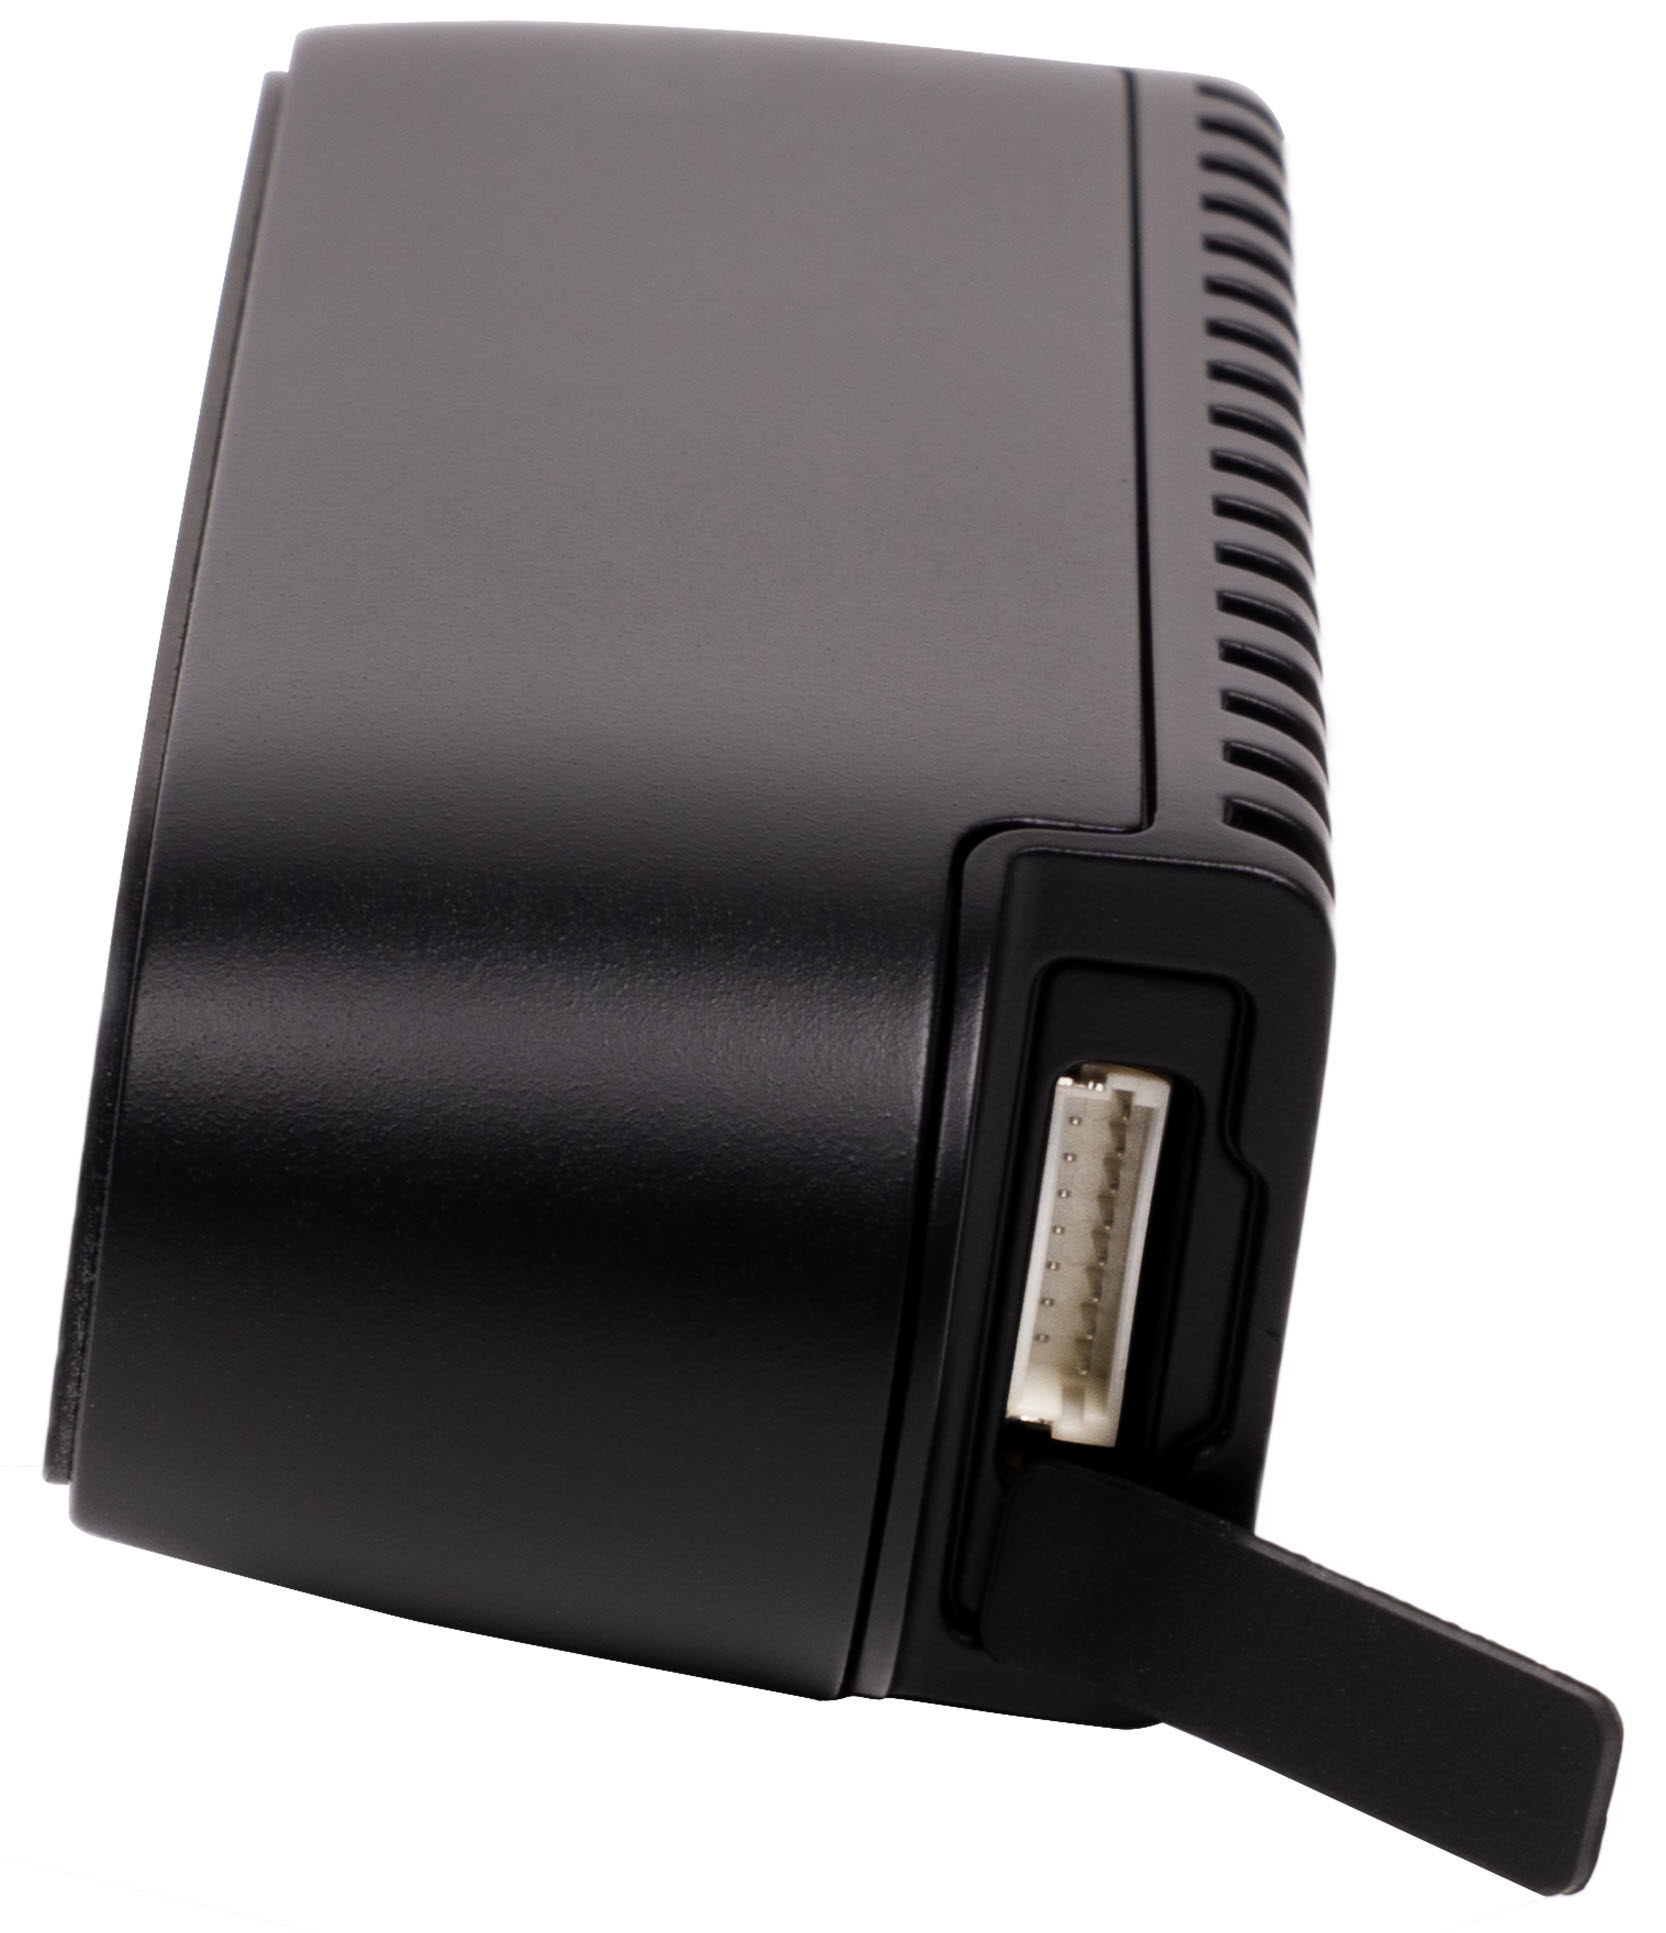 |
| STM-951u | STM-952u | |
|---|---|---|
| 전면 뷰 | 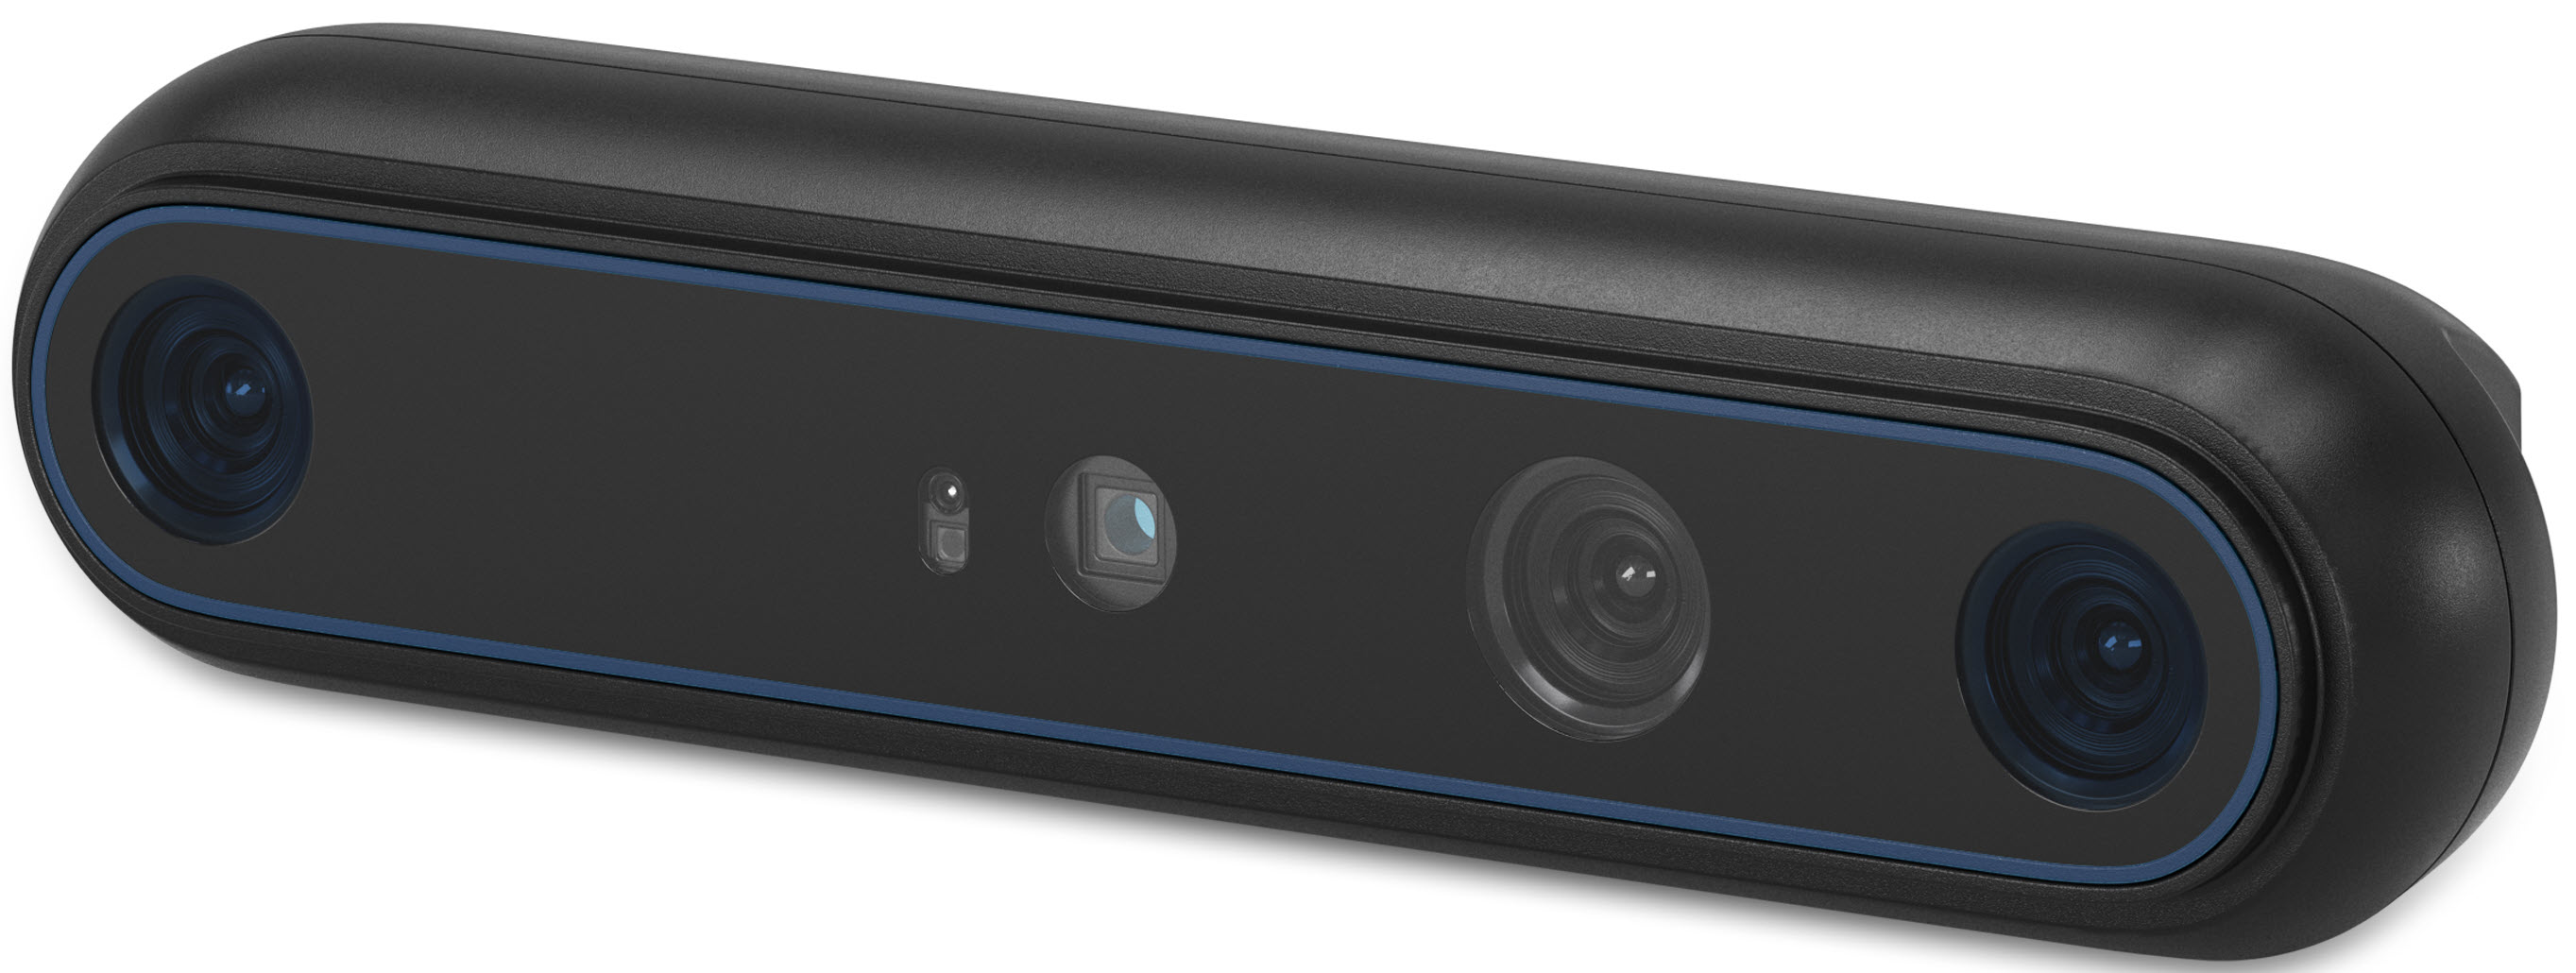 | 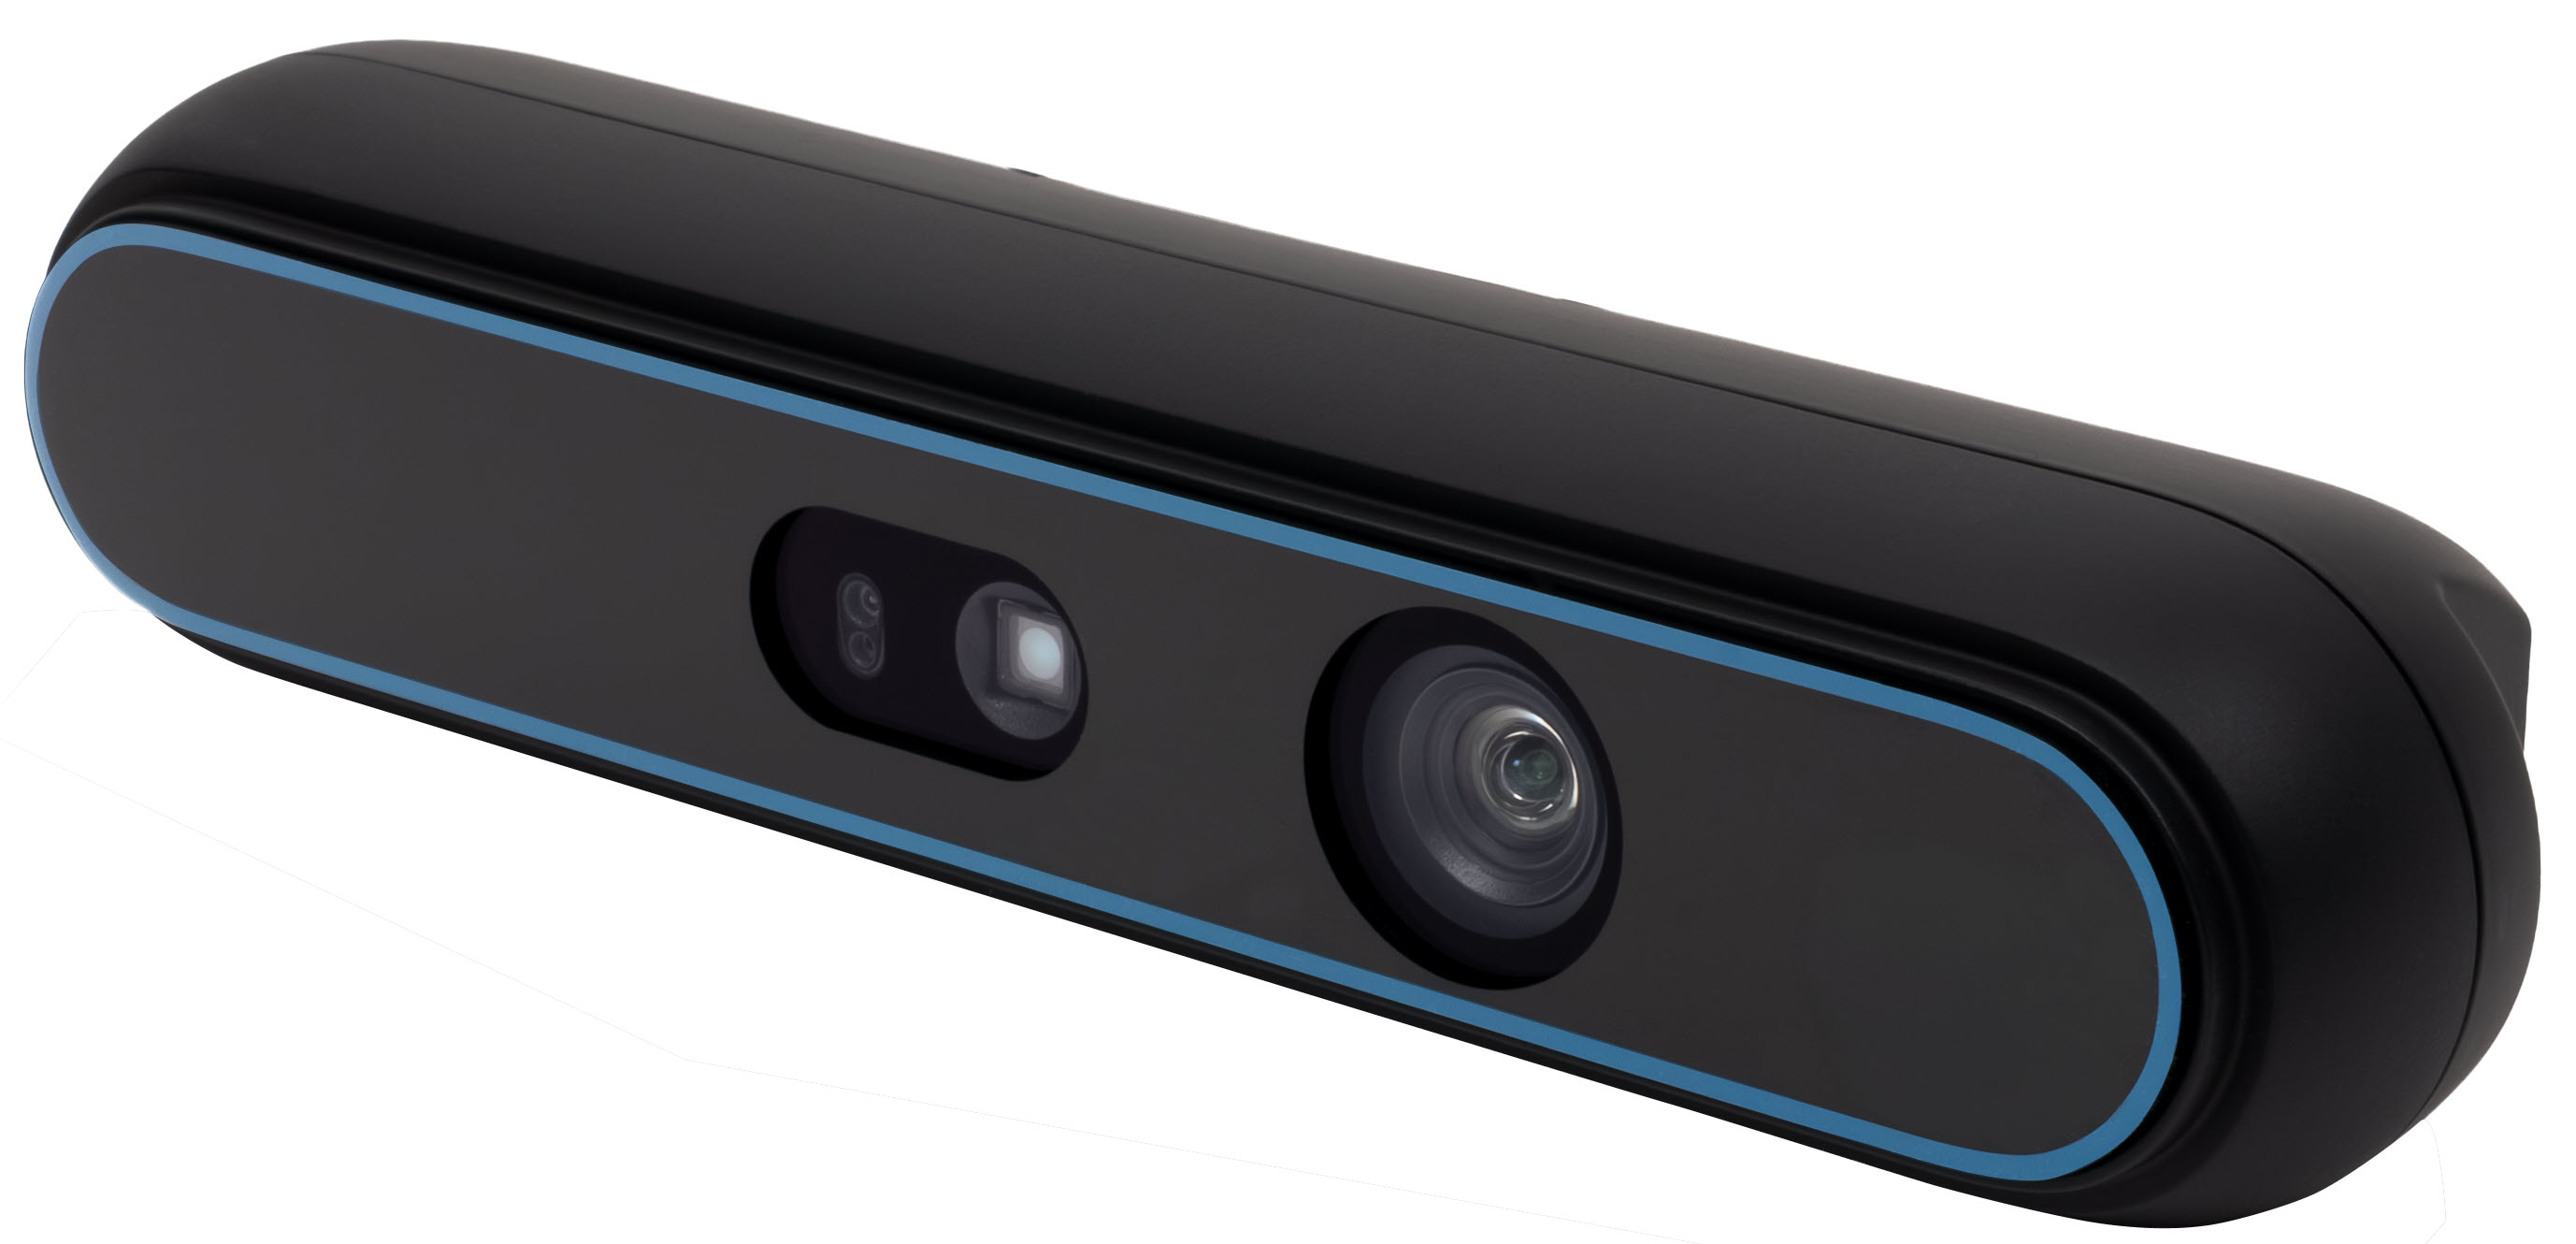 |
| 후면 뷰 | 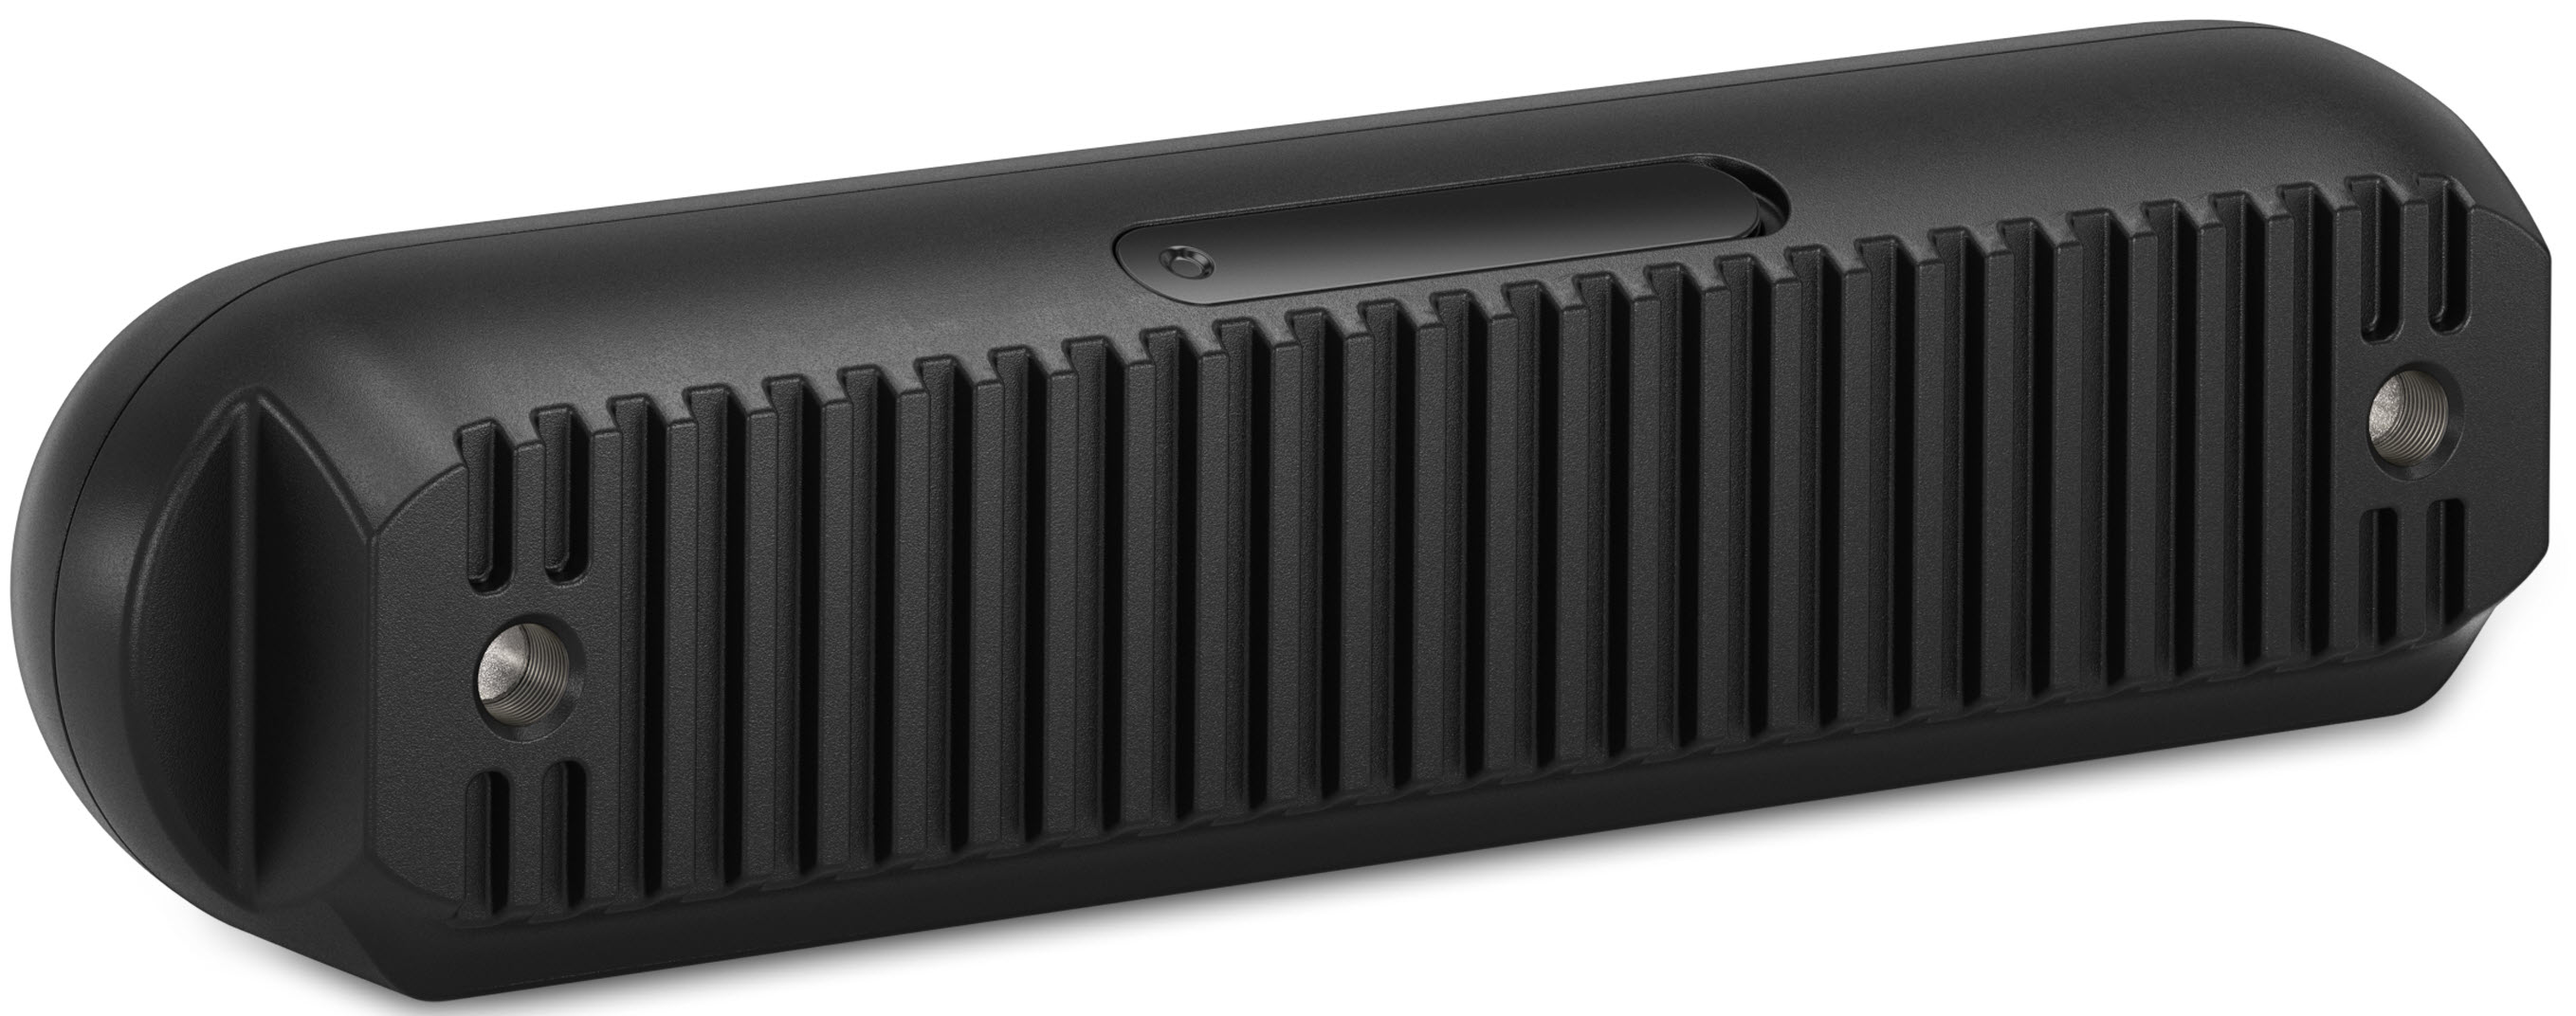 | 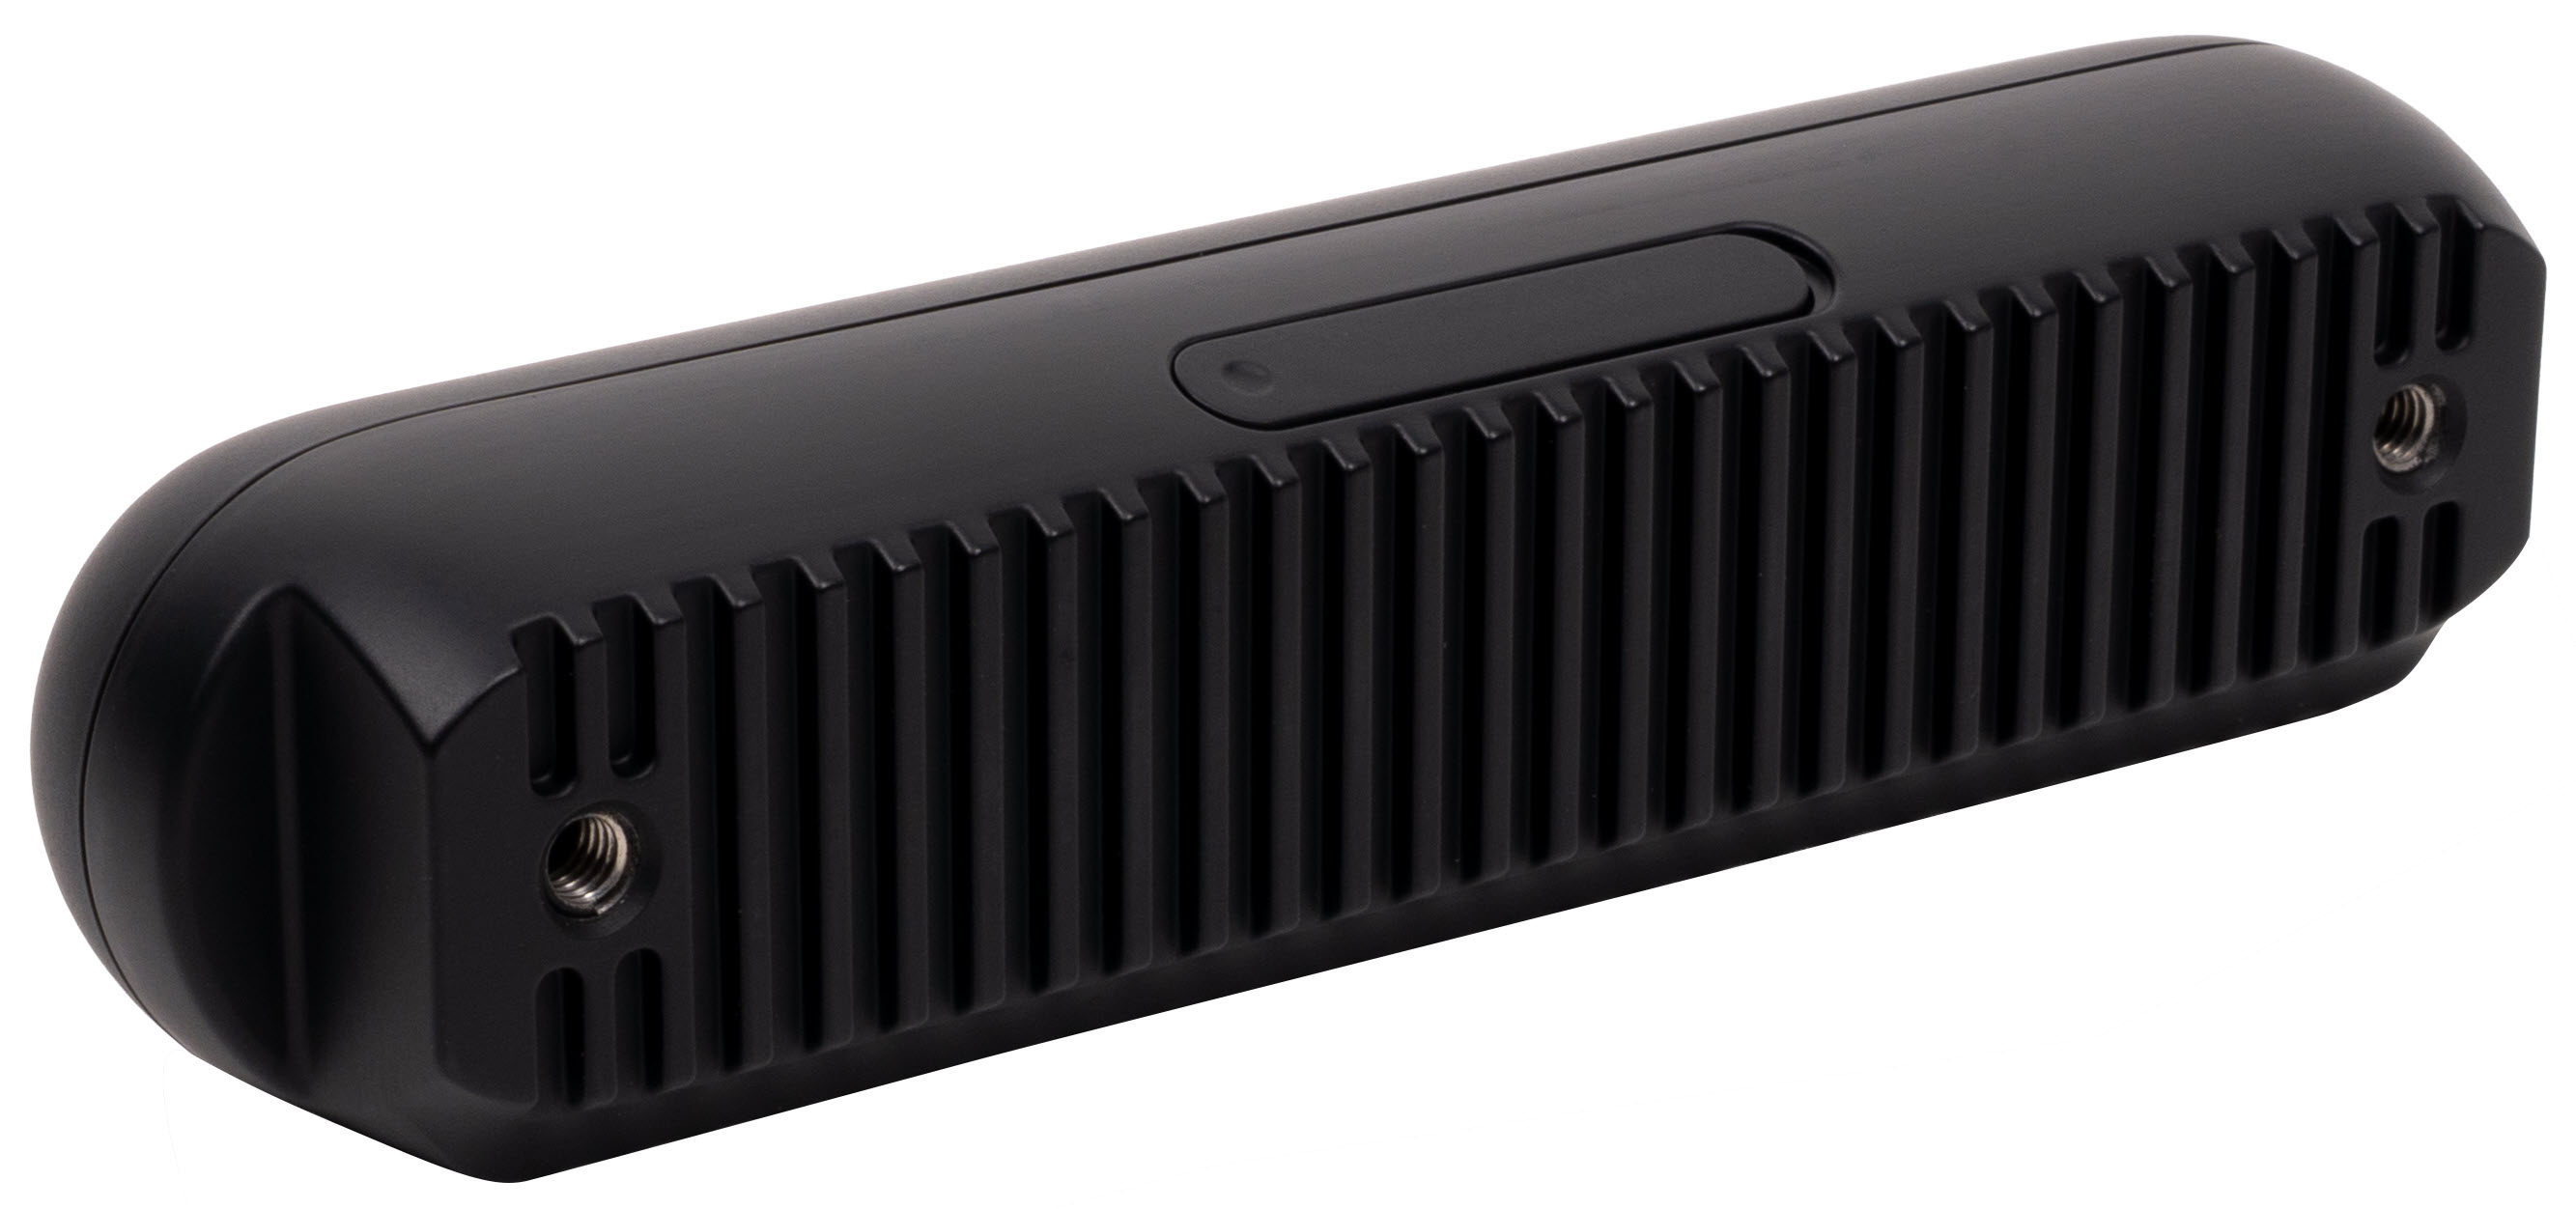 |
| STM-951g | STM-955g | |
|---|---|---|
| 전면 뷰 | 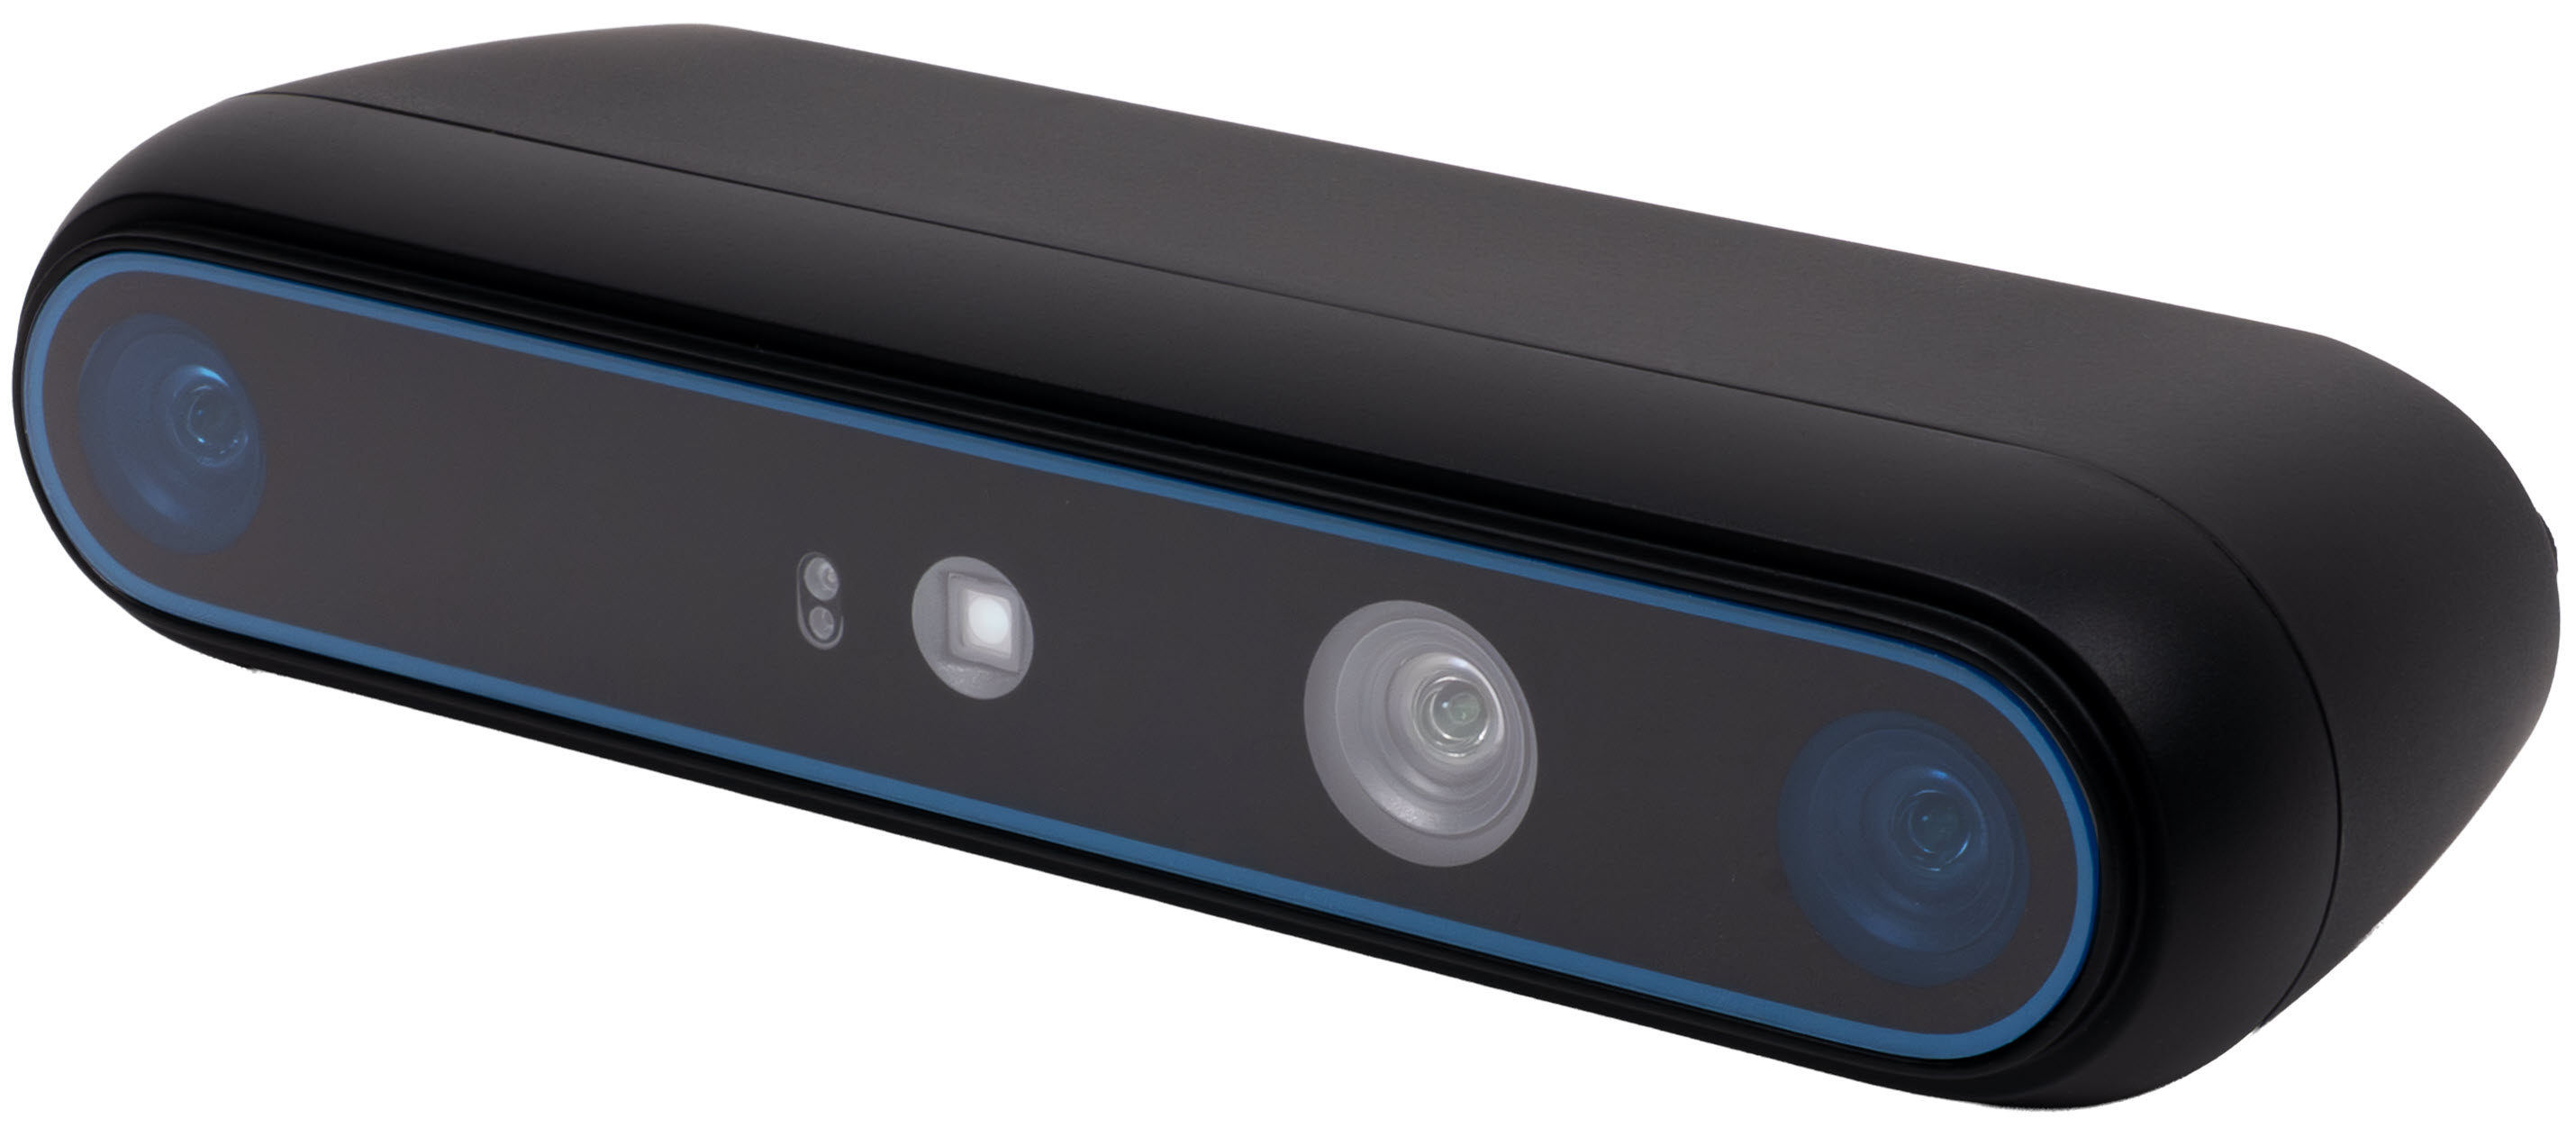 | 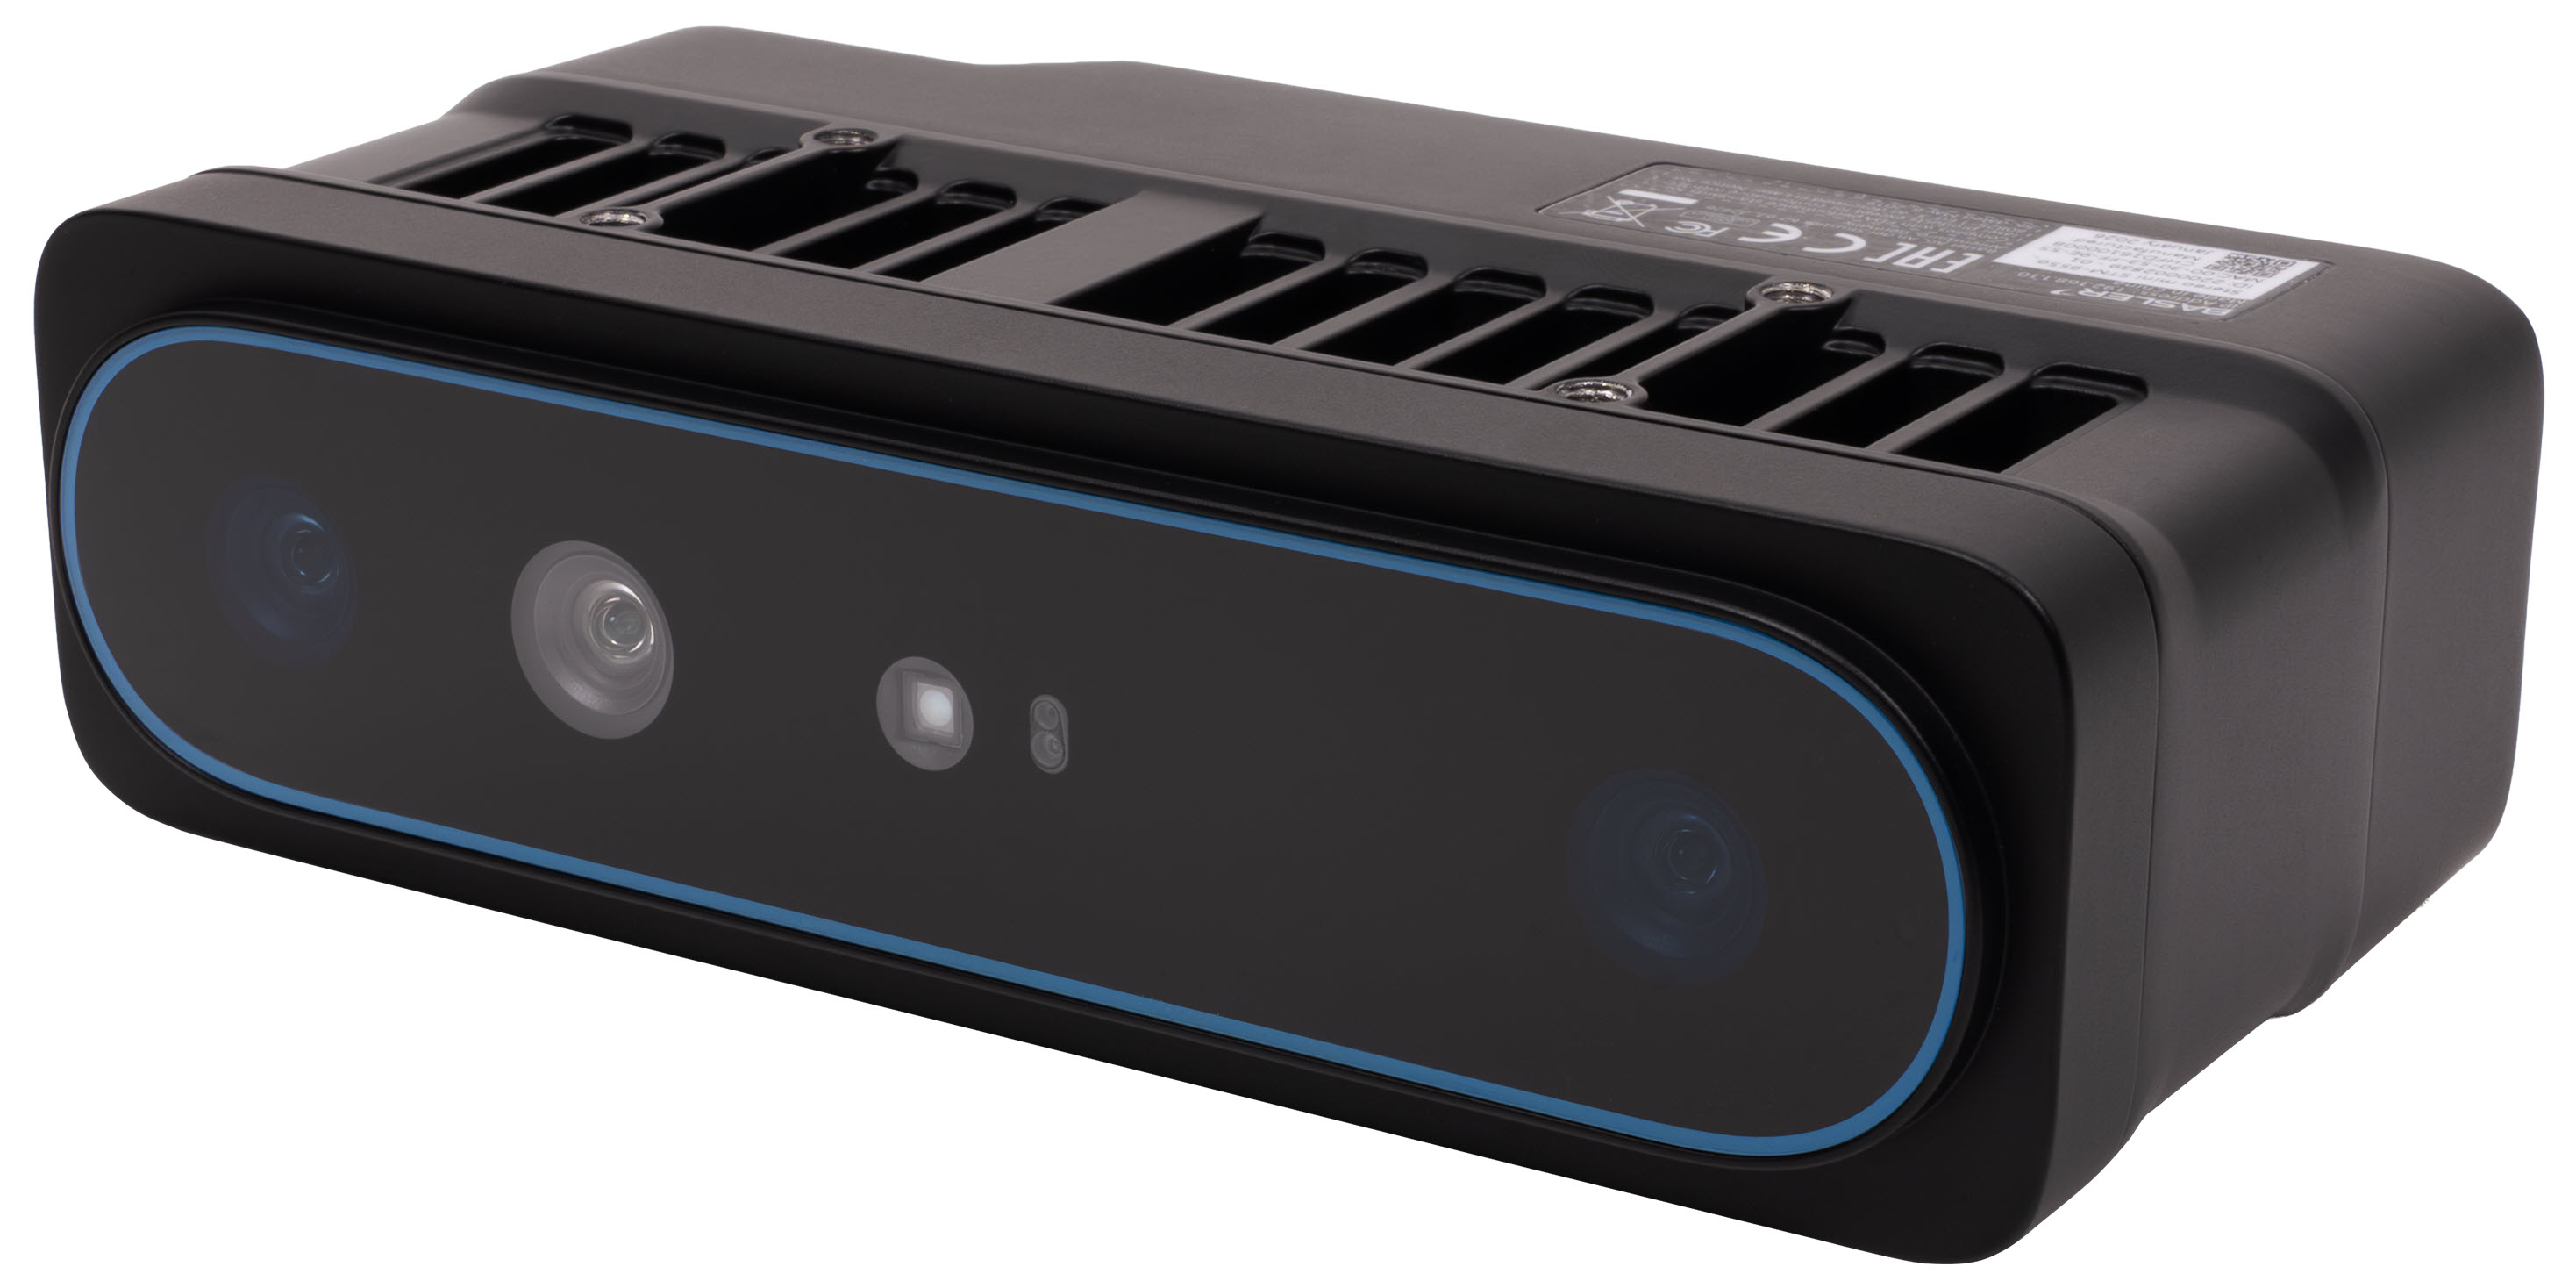 |
| 후면 뷰 | 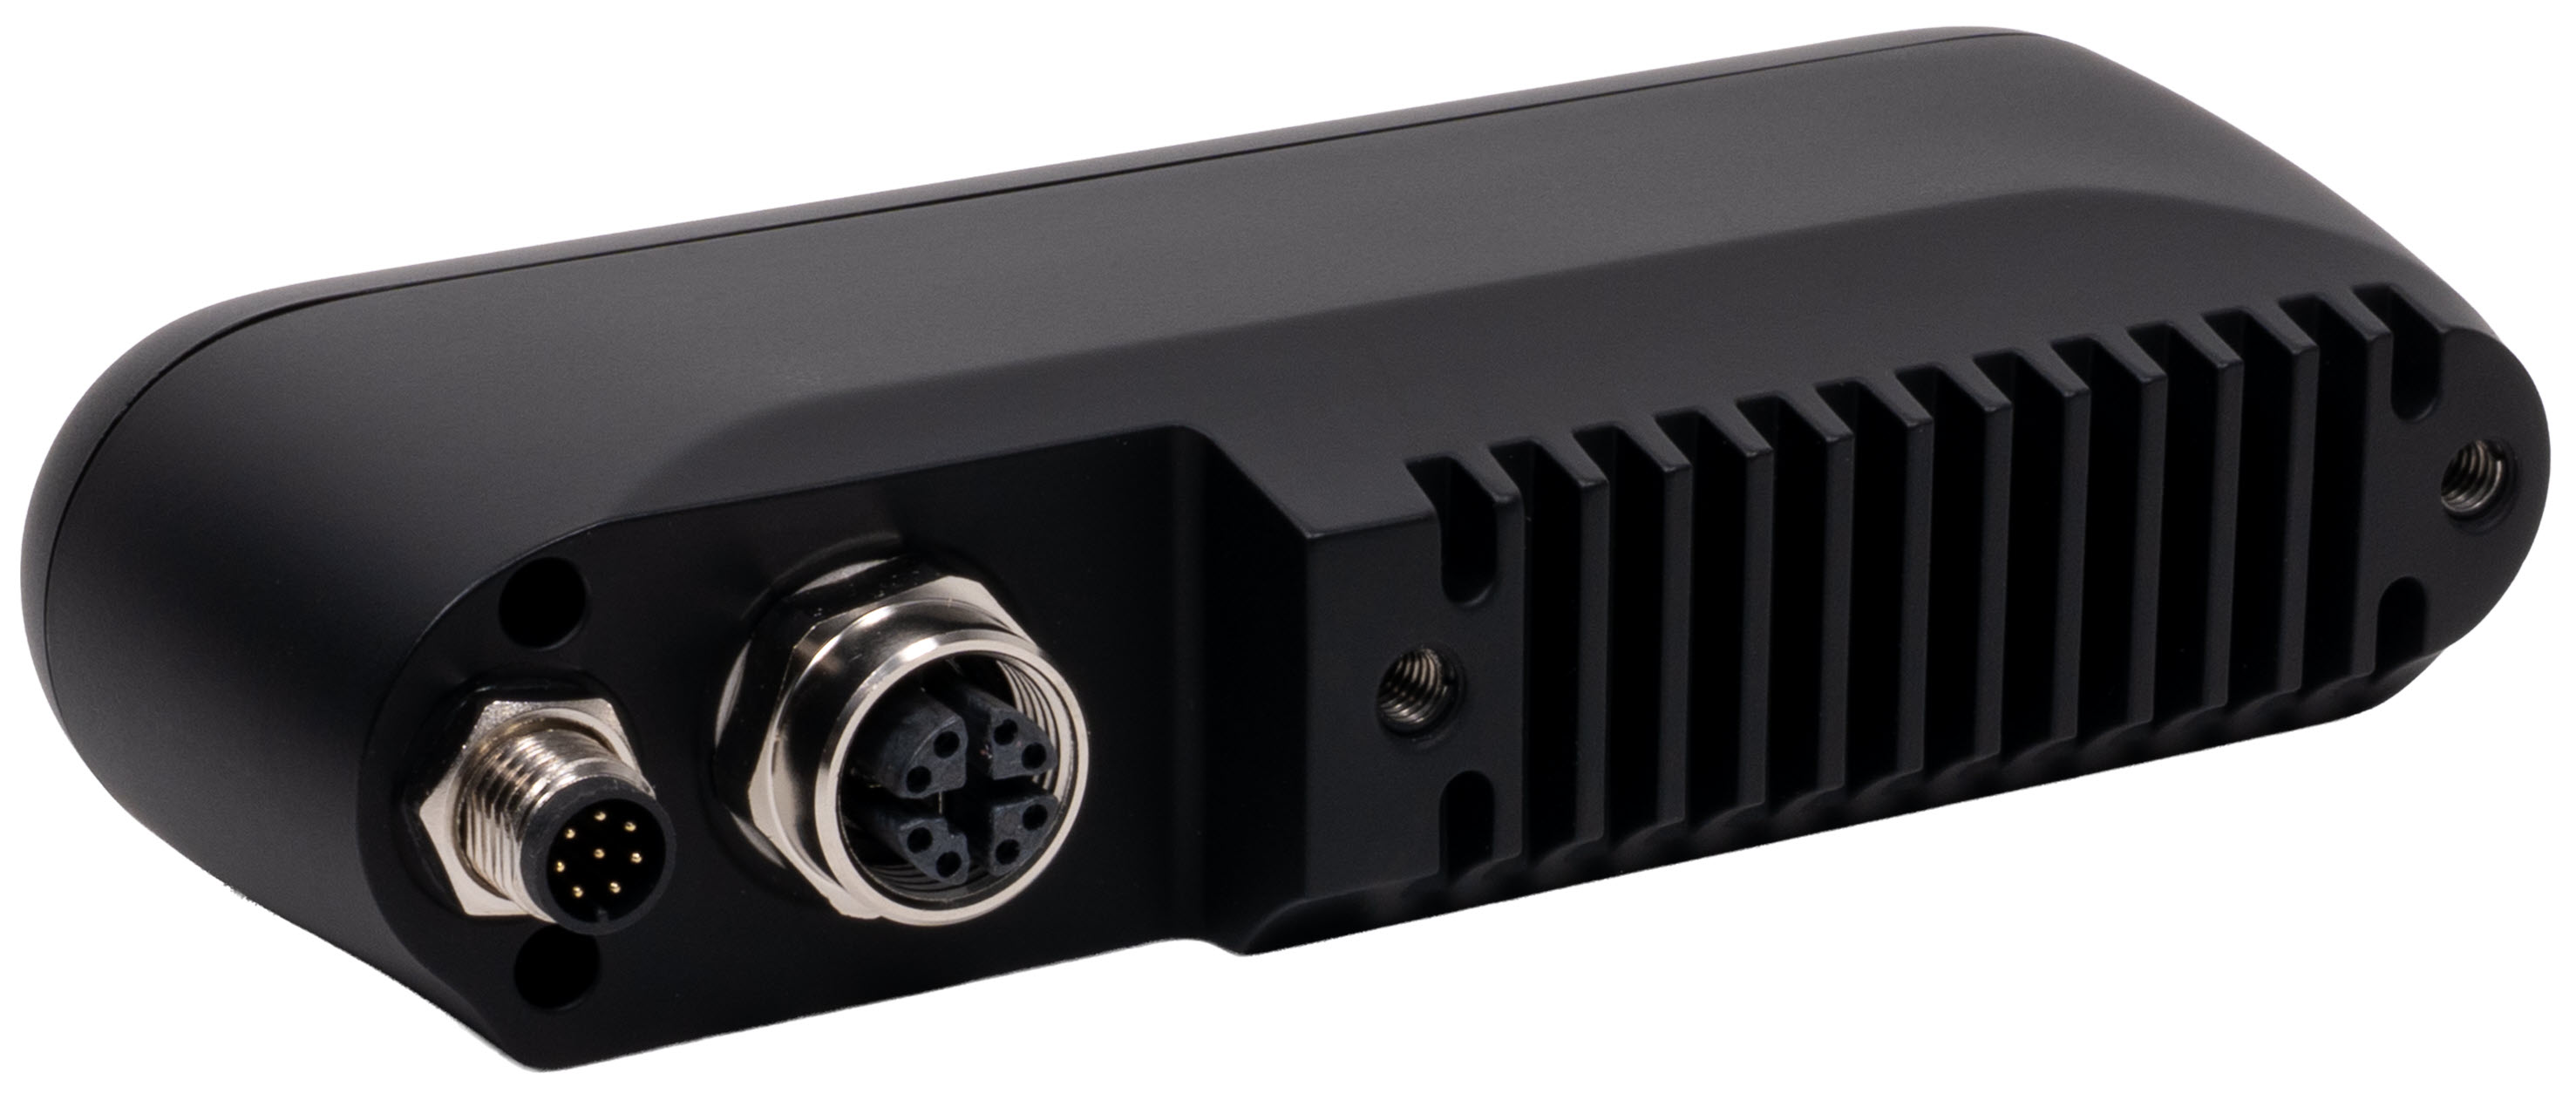 | 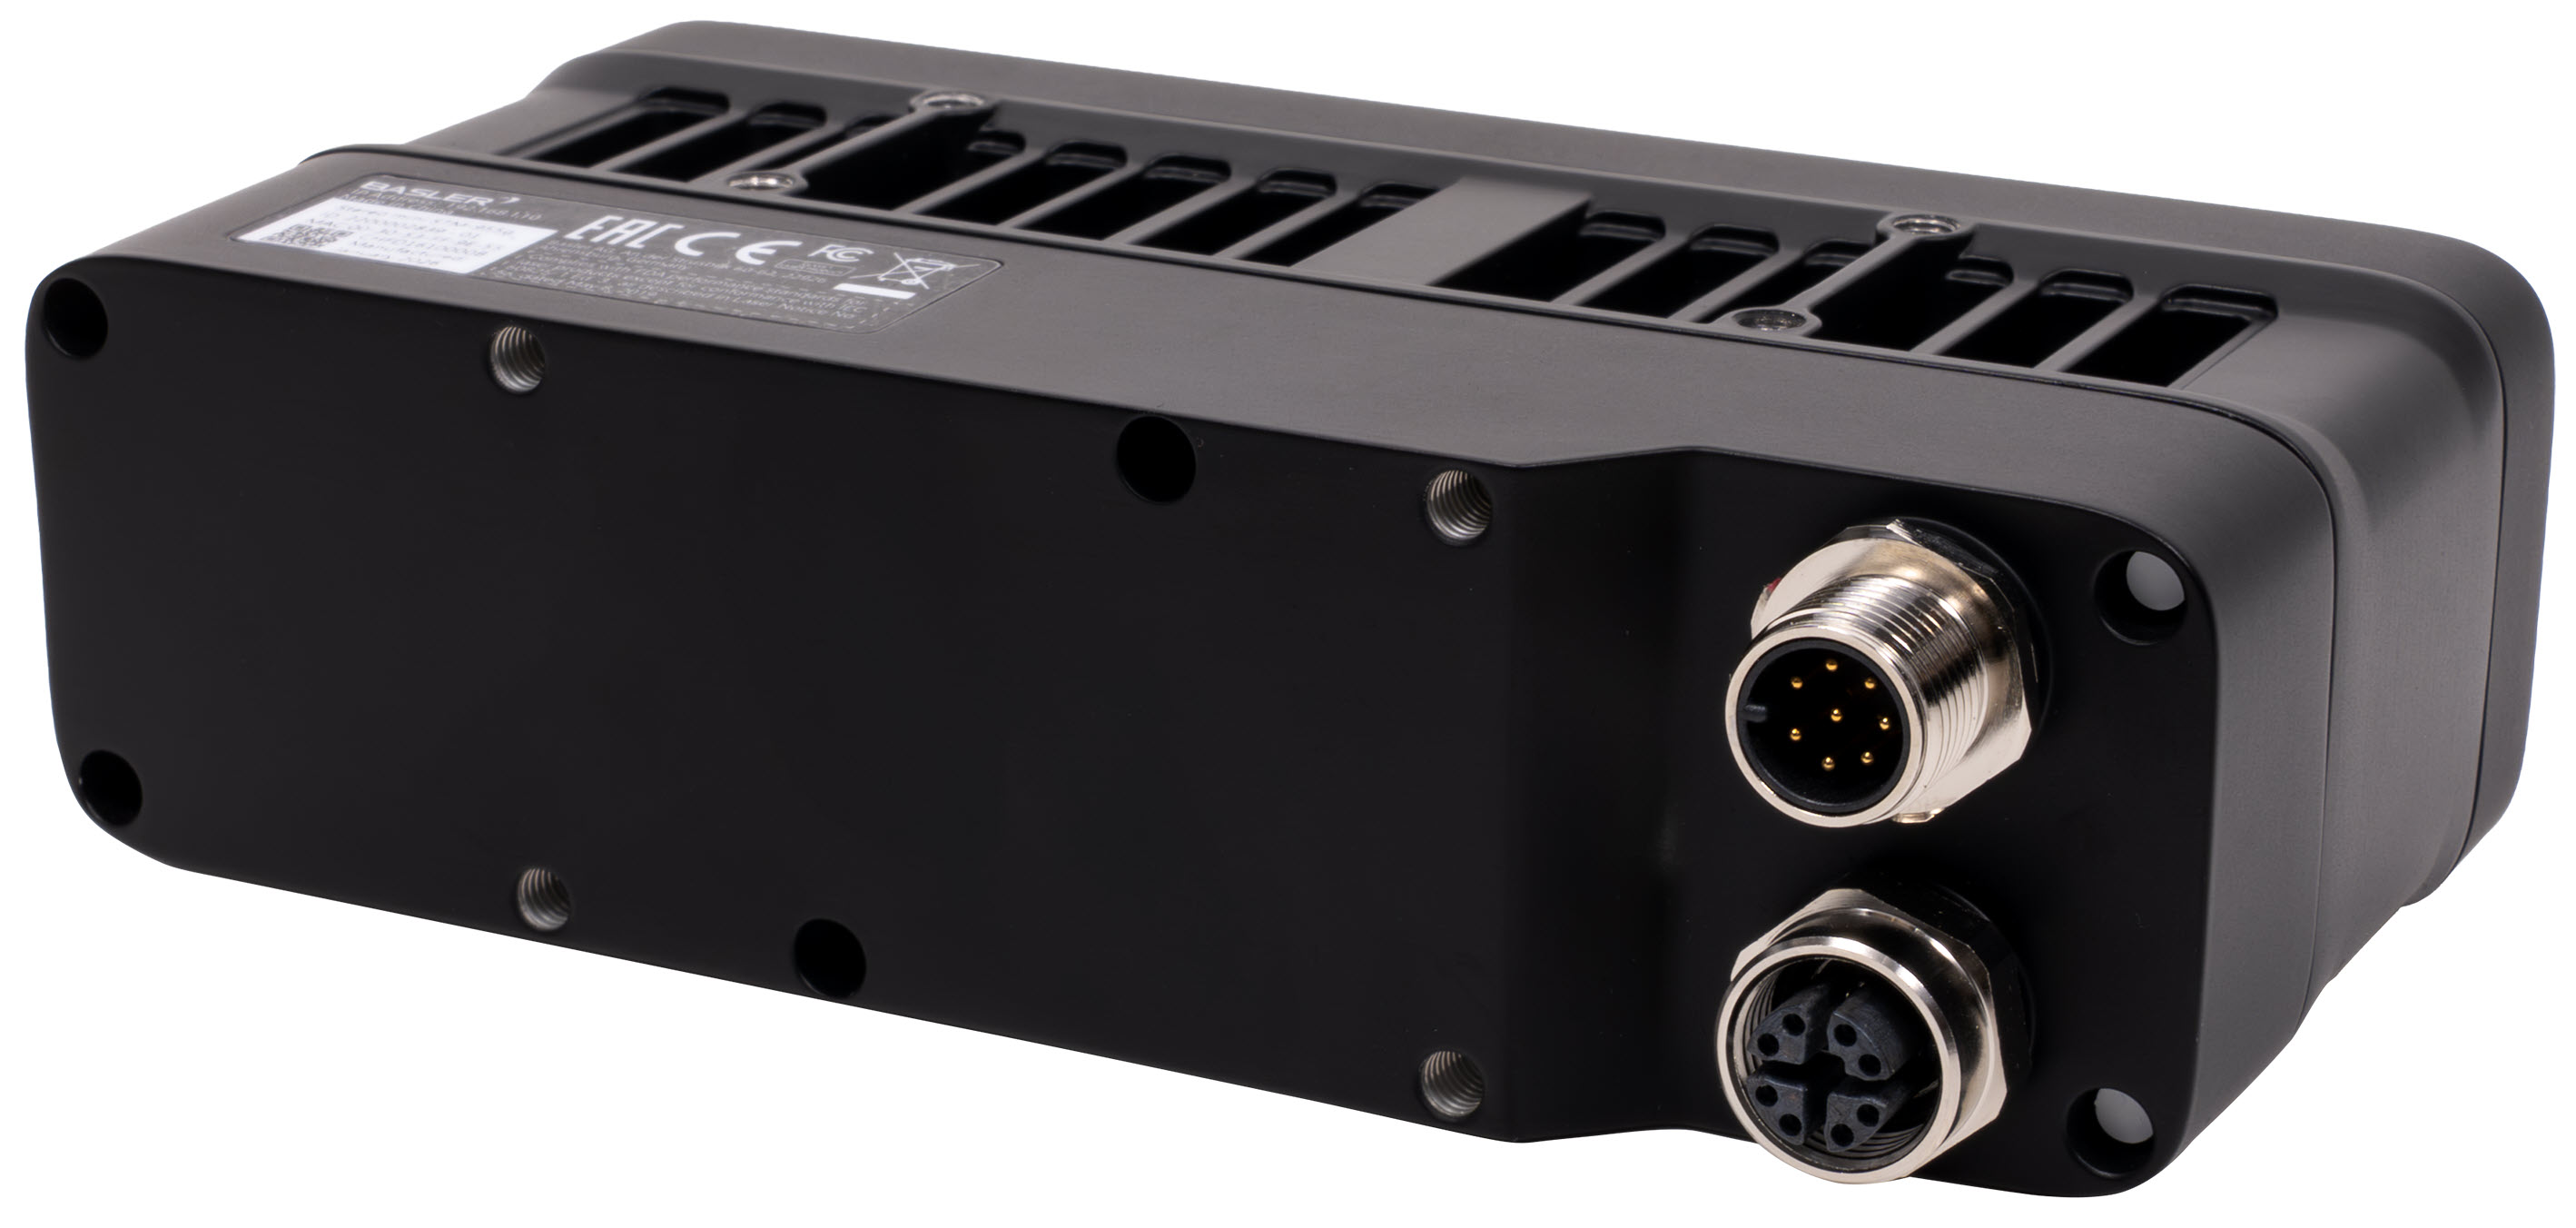 |
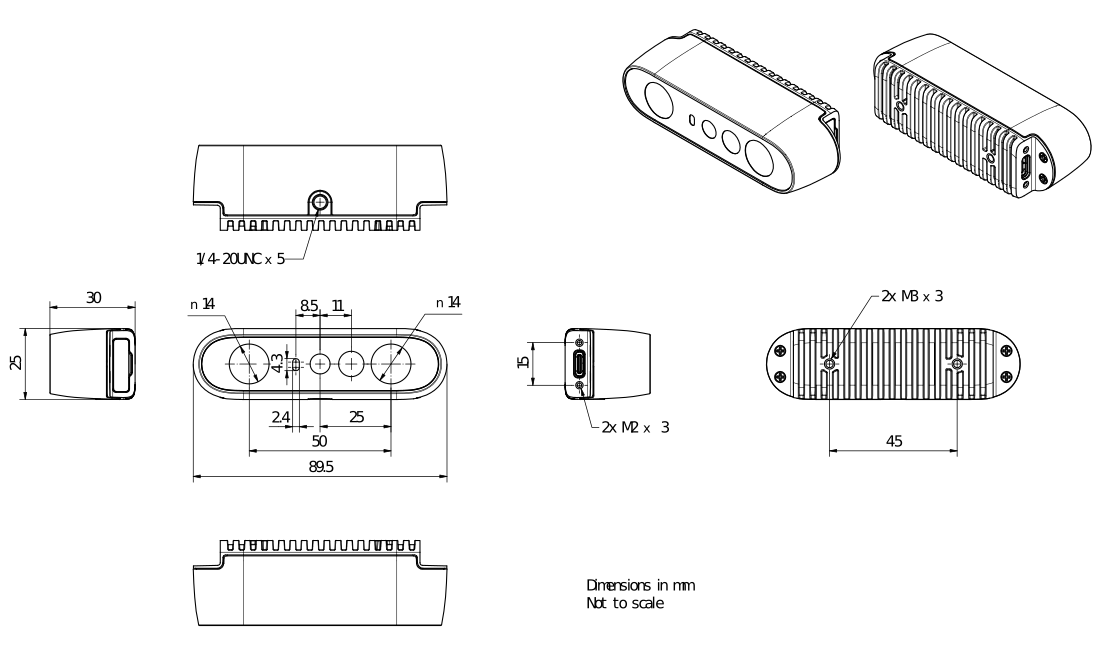
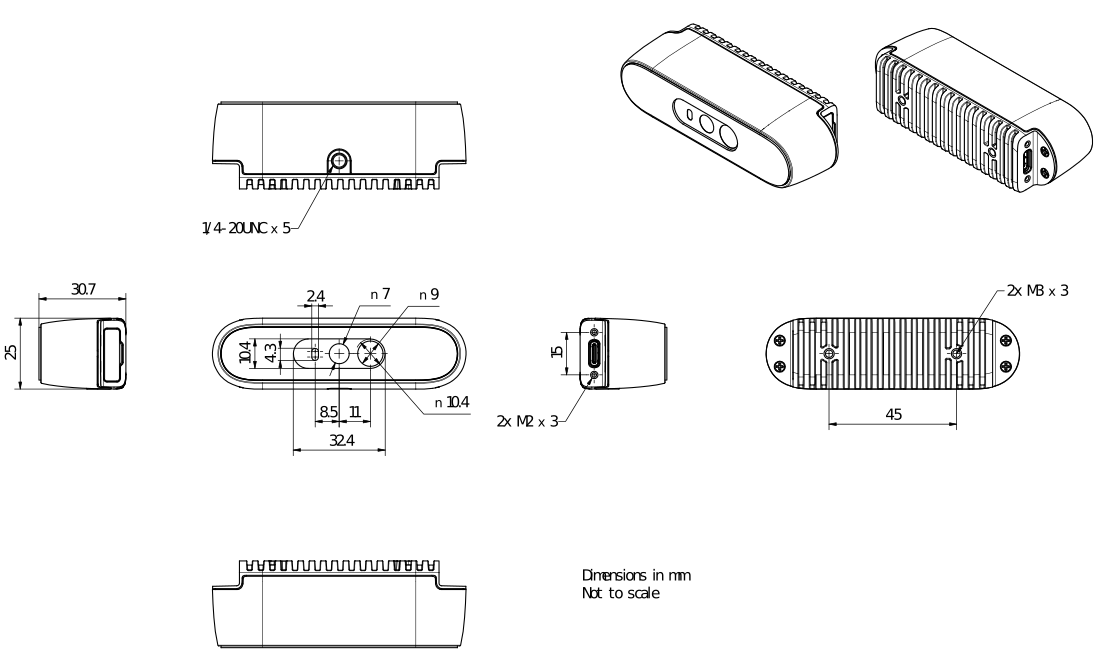
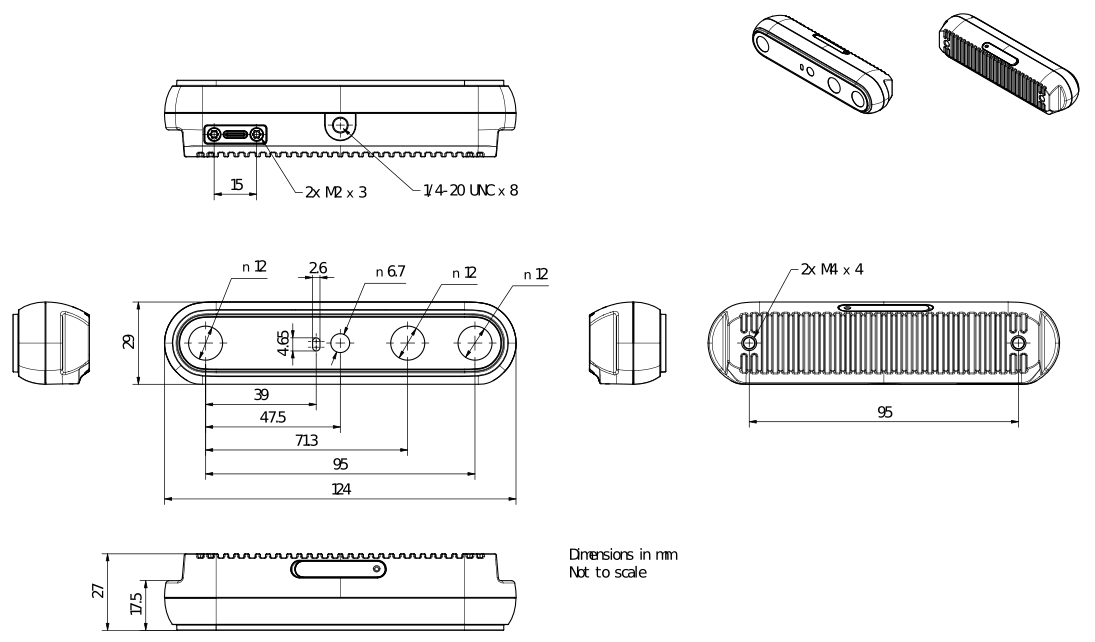
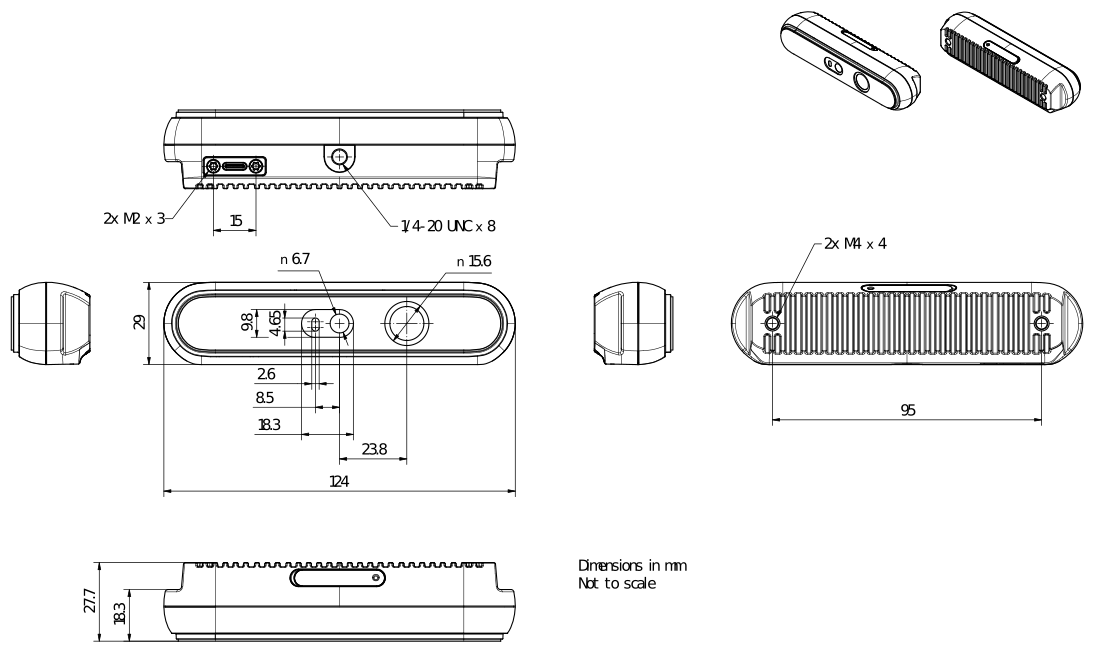
제품 도면#
STM-501u#
STM-502u#
STM-951u#
STM-952u#
STM-951g#
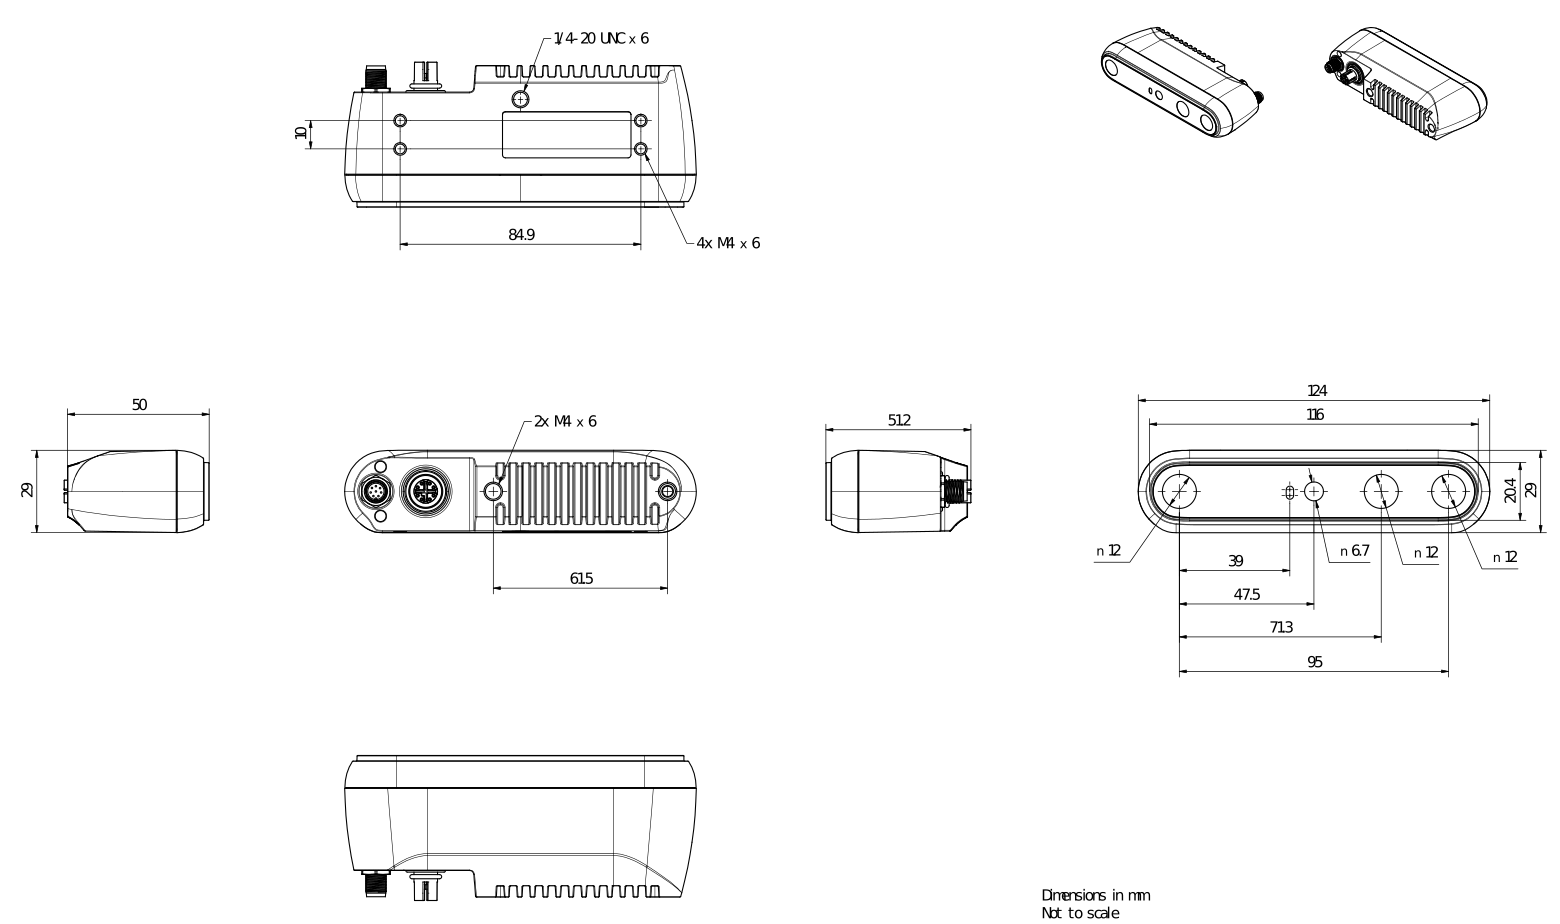
STM-955g#
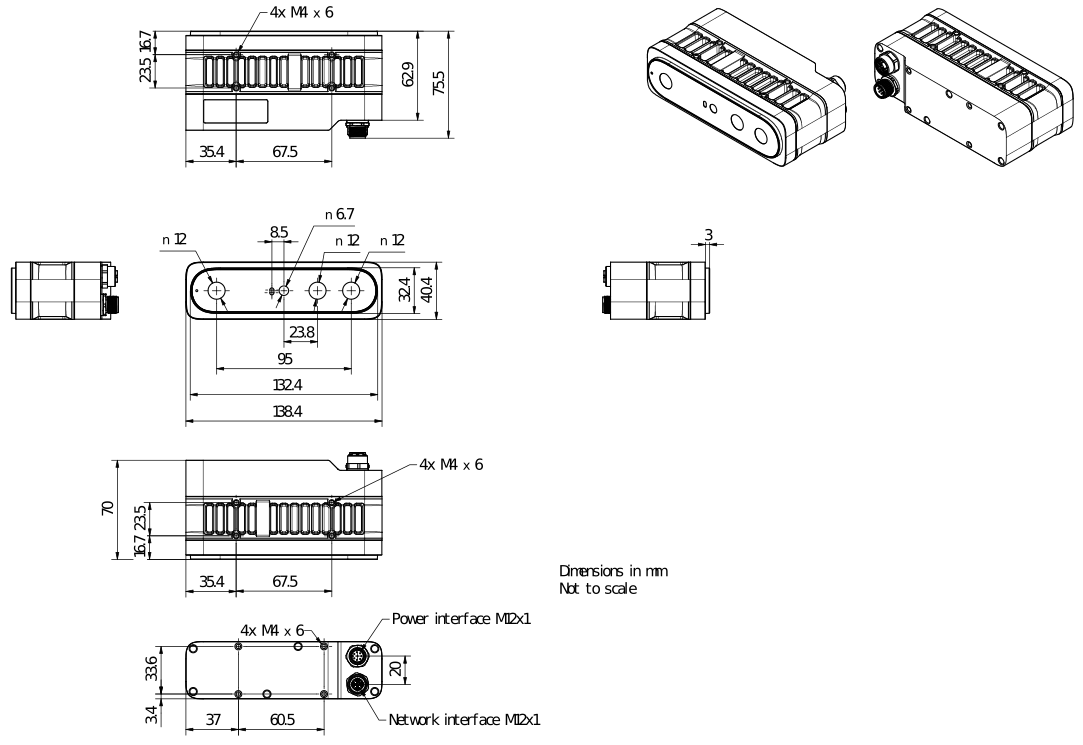
제품 치수 및 중량#
| STM-501u | STM-502u | STM-951u | STM-952u | STM-951g | STM-955g | |
|---|---|---|---|---|---|---|
| 너비 (mm) | 90 | 90 | 124 | 124 | 124 | 138.5 |
| 높이 (mm) | 25 | 25 | 29 | 29 | 29 | 40.5 |
| 깊이 (mm) | 30 | 30.7 | 27 | 27.7 | 50 | 70 |
| 중량 (g) | 97 | 99 | 133 | 135 | 220 | 520 |
제품 인터페이스#
USB 카메라#
| STM-501u / STM-502u | STM-951u / STM-952u | |
|---|---|---|
| USB Type-C | 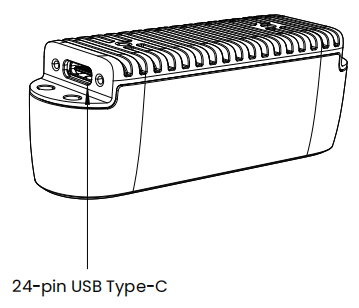 | 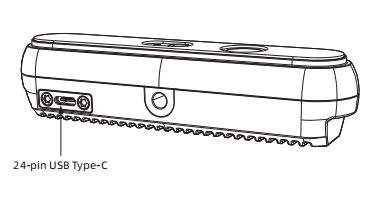 |
| 8핀 동기화 포트 | 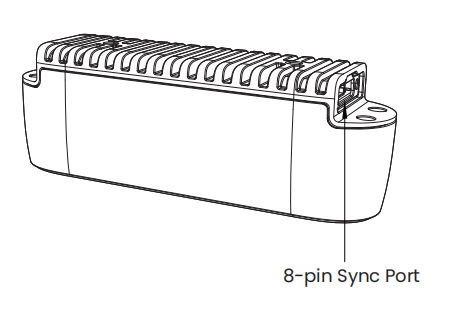 | 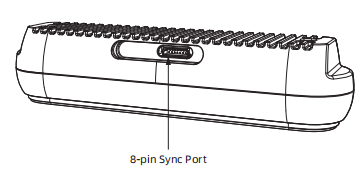 |
핀 정보는 Functional Specifications 항목을 참조하십시오.
GigE 카메라#
| STM-951g | STM-955g | |
|---|---|---|
| 전원 커넥터 (DC 전원 입력, 동기화 입출력, RS485) | M8 A-coded | M12 A-coded |
| 이더넷 커넥터 (데이터, Power over Ethernet (PoE)) | M12 X-coded | M12 X-coded |
| 일러스트레이션 | 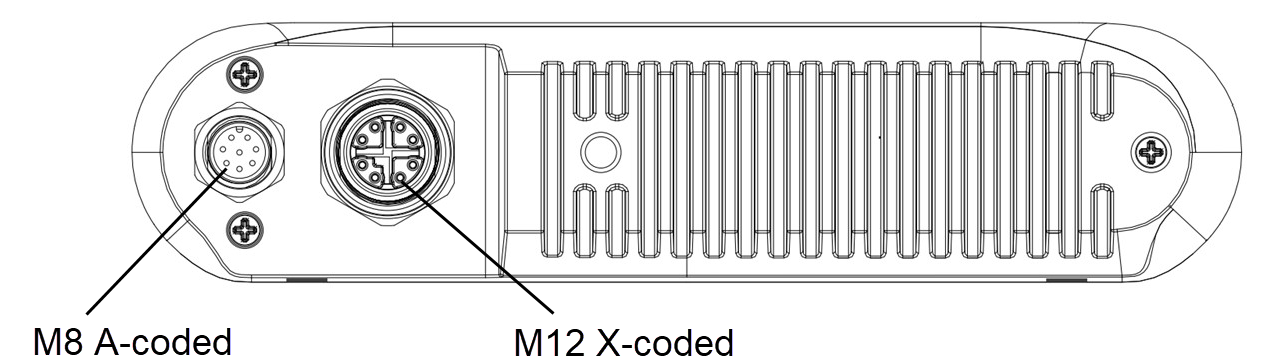 | 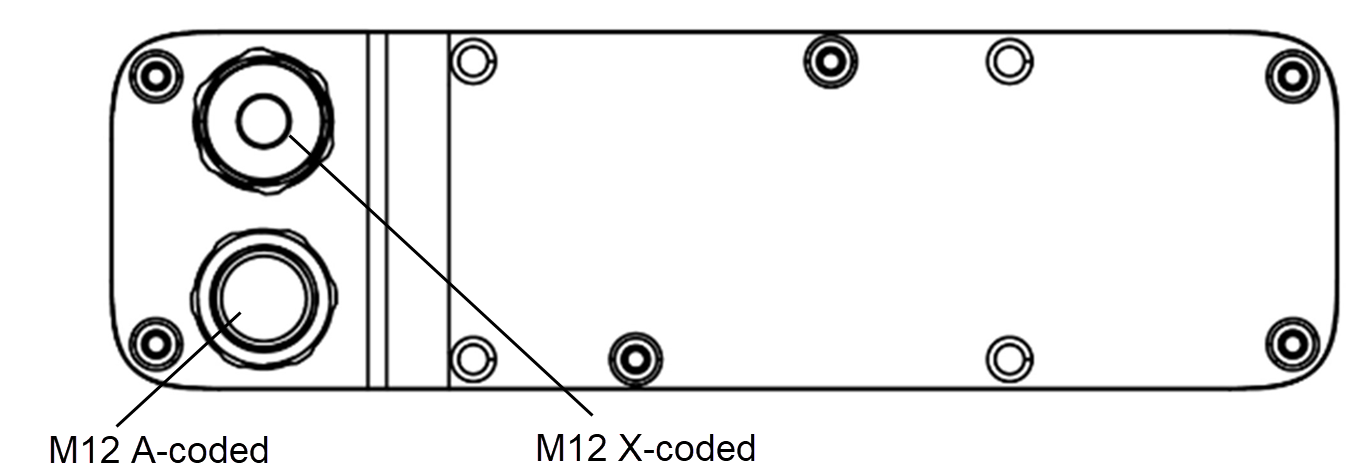 |
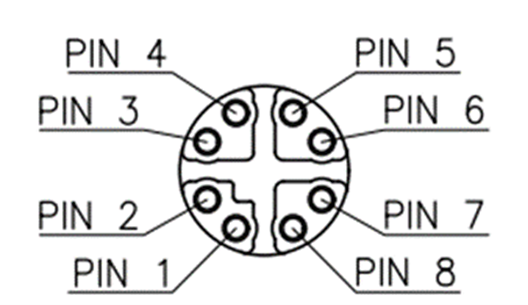
STM-951g 커넥터#
Ethernet 커넥터(M12, X-Coded, 암핀)#
Ethernet 인터페이스는 카메라 구성에 대한 액세스를 제공하며 이미지 데이터 전송에도 사용됩니다.
| 핀 번호 | 신호 | 설명 |
|---|---|---|
| 1 | TX_DA+ | Tranceive Data+ |
| 2 | TX_DA- | Tranceive Data- |
| 3 | RX_DB+ | Receive Data+ |
| 4 | RX_DB- | Receive Data- |
| 5 | BI_DD+ | Bidirectional Pair D+ |
| 6 | BI_DD- | Bidirectional Pair D- |
| 7 | BI_DC- | Bidirectional Pair C- |
| 8 | BI_DC+ | Bidirectional Pair C+ |
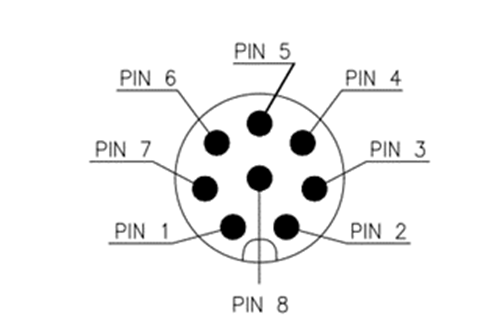
전원 커넥터(M8, A-Coded, 수핀)#
M8 커넥터는 I/O 인터페이스 및 전원 입력을 제공합니다.
| 핀 번호 | 신호 | 설명 |
|---|---|---|
| 1 | POWER IN 9–24 V | DC 전원 공급장치, 9–24 V DC (± 5 %) |
| 2 | VSYNC VCC 3.3–24 V | 동기화 I/O 레벨 설정 전원 입력: VCC 인터페이스에 5 V, 12 V 또는 24 V 레벨 전압이 공급되는 경우, 필요에 따라 I/O 레벨을 5 V, 12 V 또는 24 V로 조정할 수 있습니다. VCC 단자가 3.3 V 전원 공급장치에 연결되어 있는지 여부와 관계없이 해당 전압은 3.3 V로 유지됩니다. 특별한 상황이 아니라면 연결할 필요가 없습니다. |
| 3 | VSYNC IN 3.3–24 V | 동기화 트리거 입력: 동기화 트리거 신호는 주 장치로부터 트리거/동기화 신호를 수신하는 데 사용됩니다. 상승 에지 펄스 감지 신호이며, 하이 레벨 상태에서 활성화되고, 펄스 지속 시간은 최소 50 µs입니다. |
| 4 | VSYNC OUT 3.3–24 V | 동기화 트리거 출력: 보조 장치용 트리거 신호는 하이 레벨 펄스 신호로 제공되며, 여기서 신호의 하이 레벨이 활성 레벨입니다. 펄스 신호 지속 시간은 1 ms입니다. |
| 5 | SIGNAL GND | VSYNC I/O용 접지 |
| 6 | RS485B | RS-485 인터페이스 차동 쌍 신호의 양전압 단자 |
| 7 | RS485A | RS-485 인터페이스 차동 쌍 신호의 음전압 단자 |
| 8 | POWER GND | 파워 접지 |
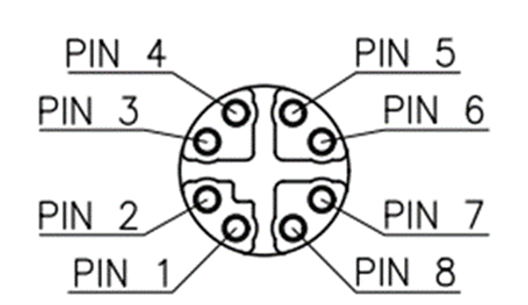
STM-955g 커넥터#
Ethernet 커넥터(M12, X-Coded, 암핀)#
Ethernet 인터페이스는 카메라 구성에 대한 액세스를 제공하며 이미지 데이터 전송에도 사용됩니다.
| 핀 번호 | Ethernet Connector |
|---|---|
| 1 | 양방향 데이터 쌍 A+ |
| 2 | 양방향 데이터 쌍 A- |
| 3 | 양방향 데이터 쌍 B+ |
| 4 | 양방향 데이터 쌍 B- |
| 5 | 양방향 데이터 쌍 D+ |
| 6 | 양방향 데이터 쌍 D- |
| 7 | 양방향 데이터 쌍 C- |
| 8 | 양방향 데이터 쌍 C+ |
전원 커넥터(M12, A-Coded, 수형)#
M12 커넥터는 I/O 인터페이스와 전원 입력을 제공합니다.
| 핀 번호 | 신호 |
|---|---|
| 1 | POWER IN 9–24 V |
| 2 | VSYNC VCC 3.3–24 V |
| 3 | VSYNC IN 3.3–24 V |
| 4 | VSYNC OUT 3.3–24 V |
| 5 | SIGNAL GND |
| 6 | RS485B |
| 7 | RS485A |
| 8 | POWER GND |
제품 구성품#
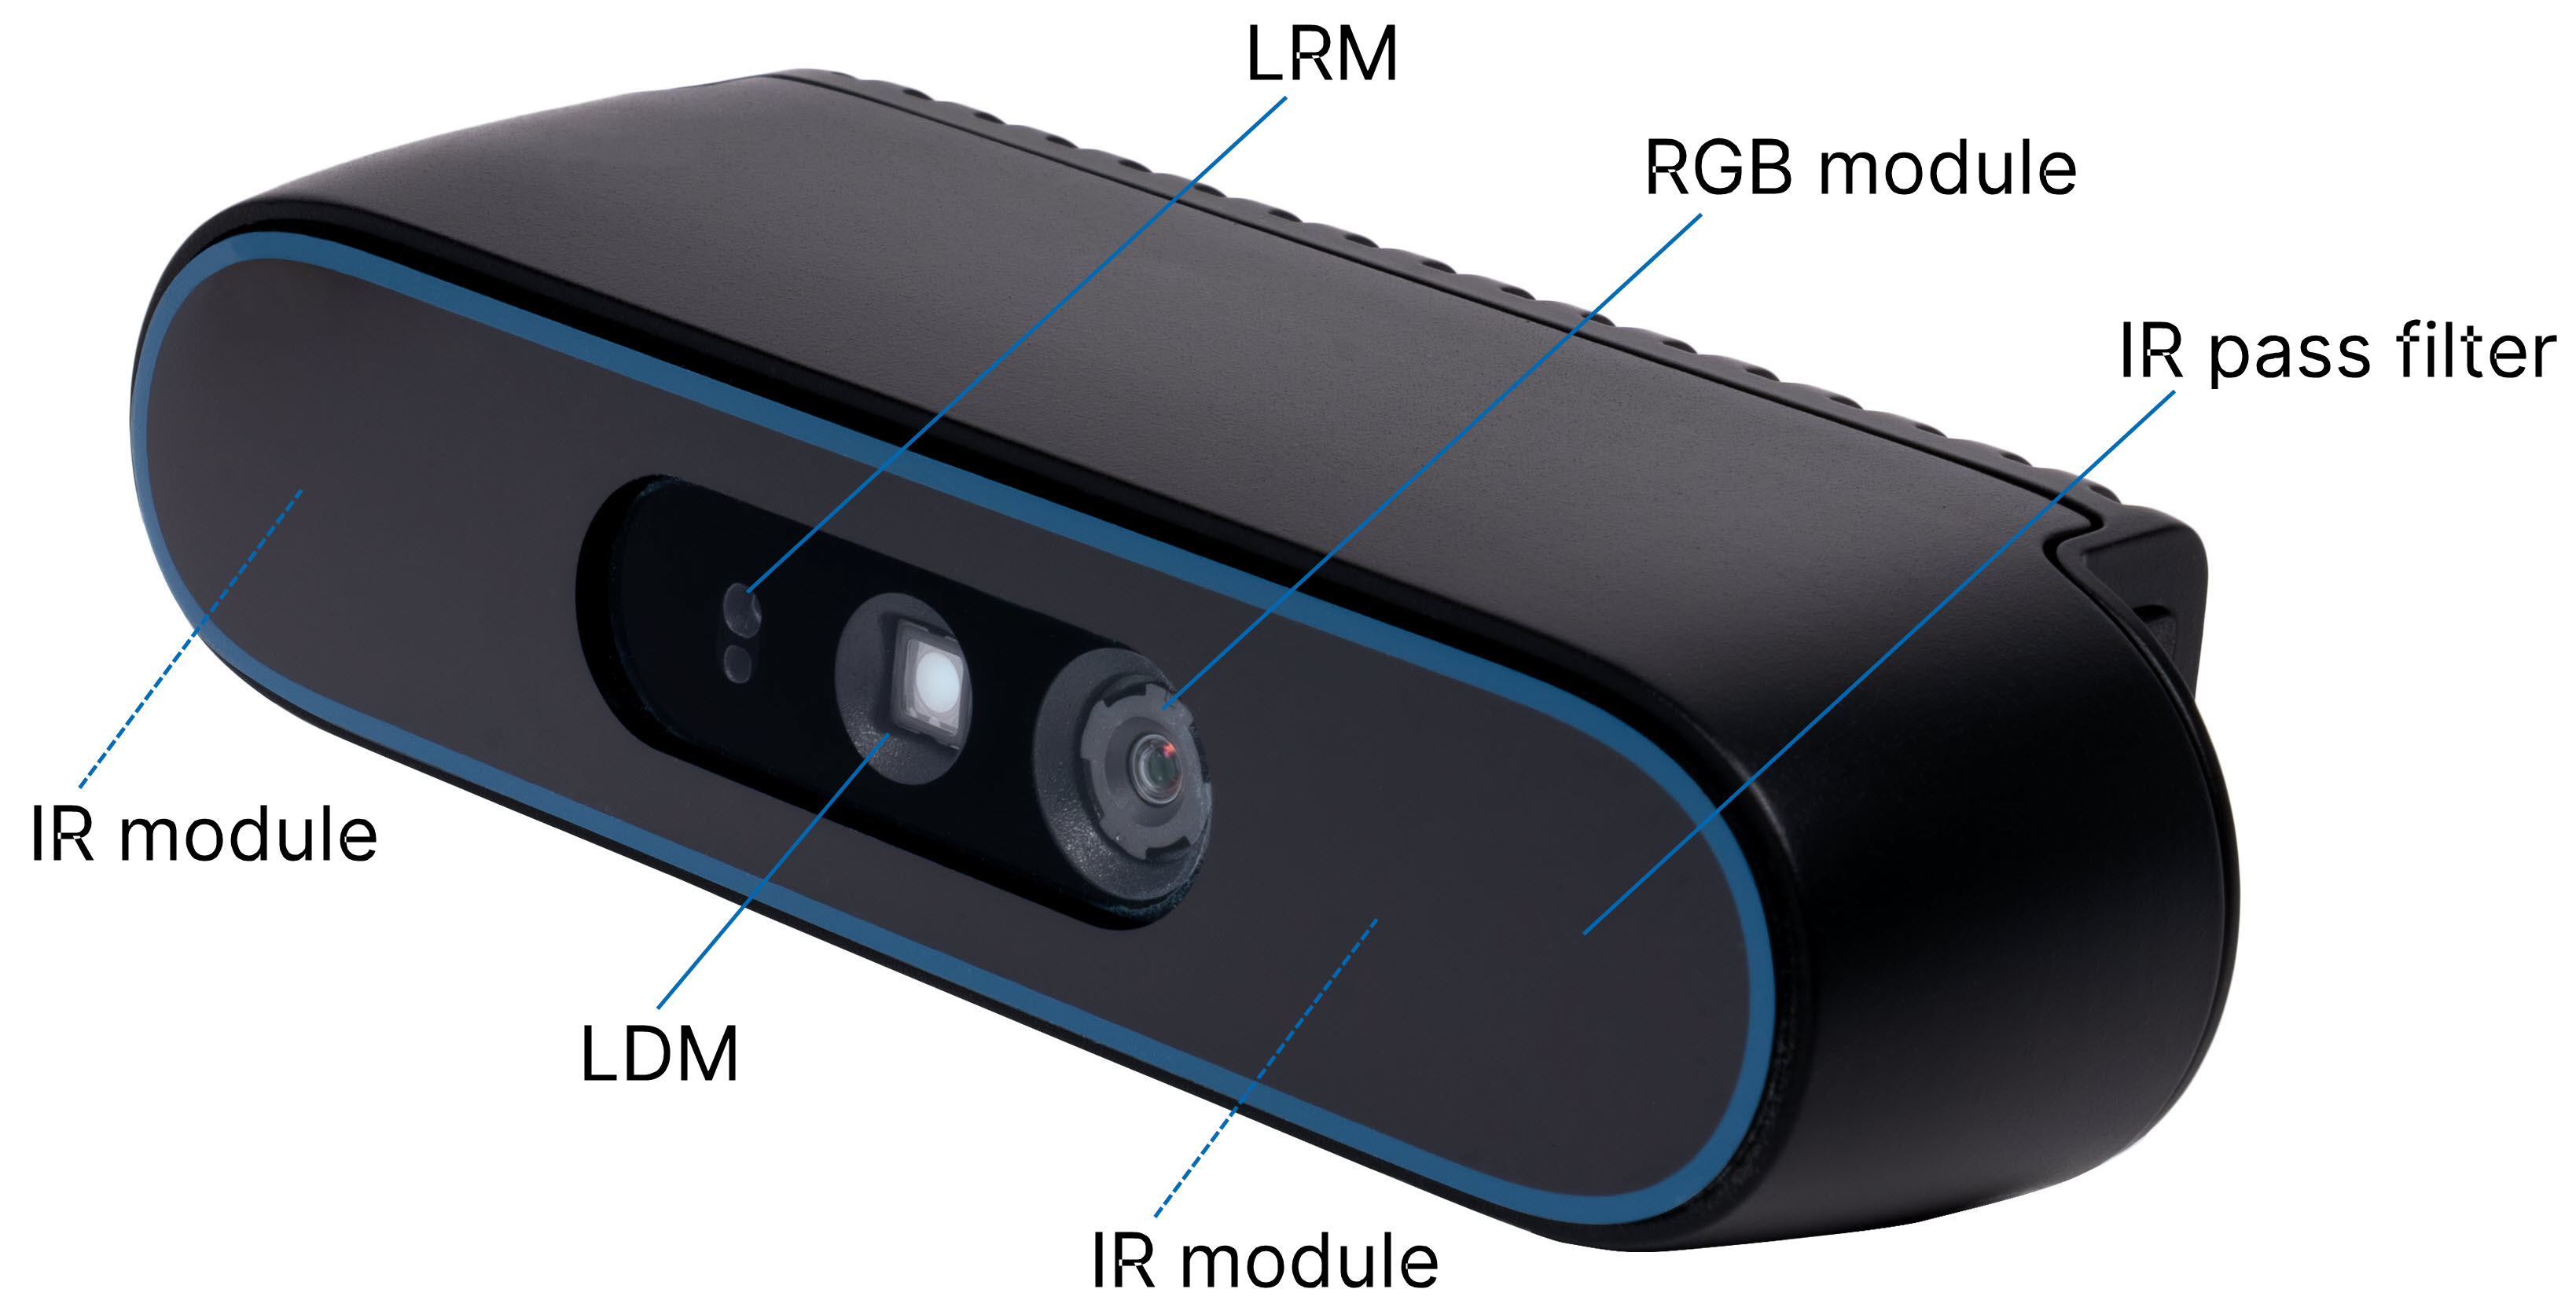
STM-501u / STM-502u#
| STM-501u | STM-502u |
|---|---|
 |  |
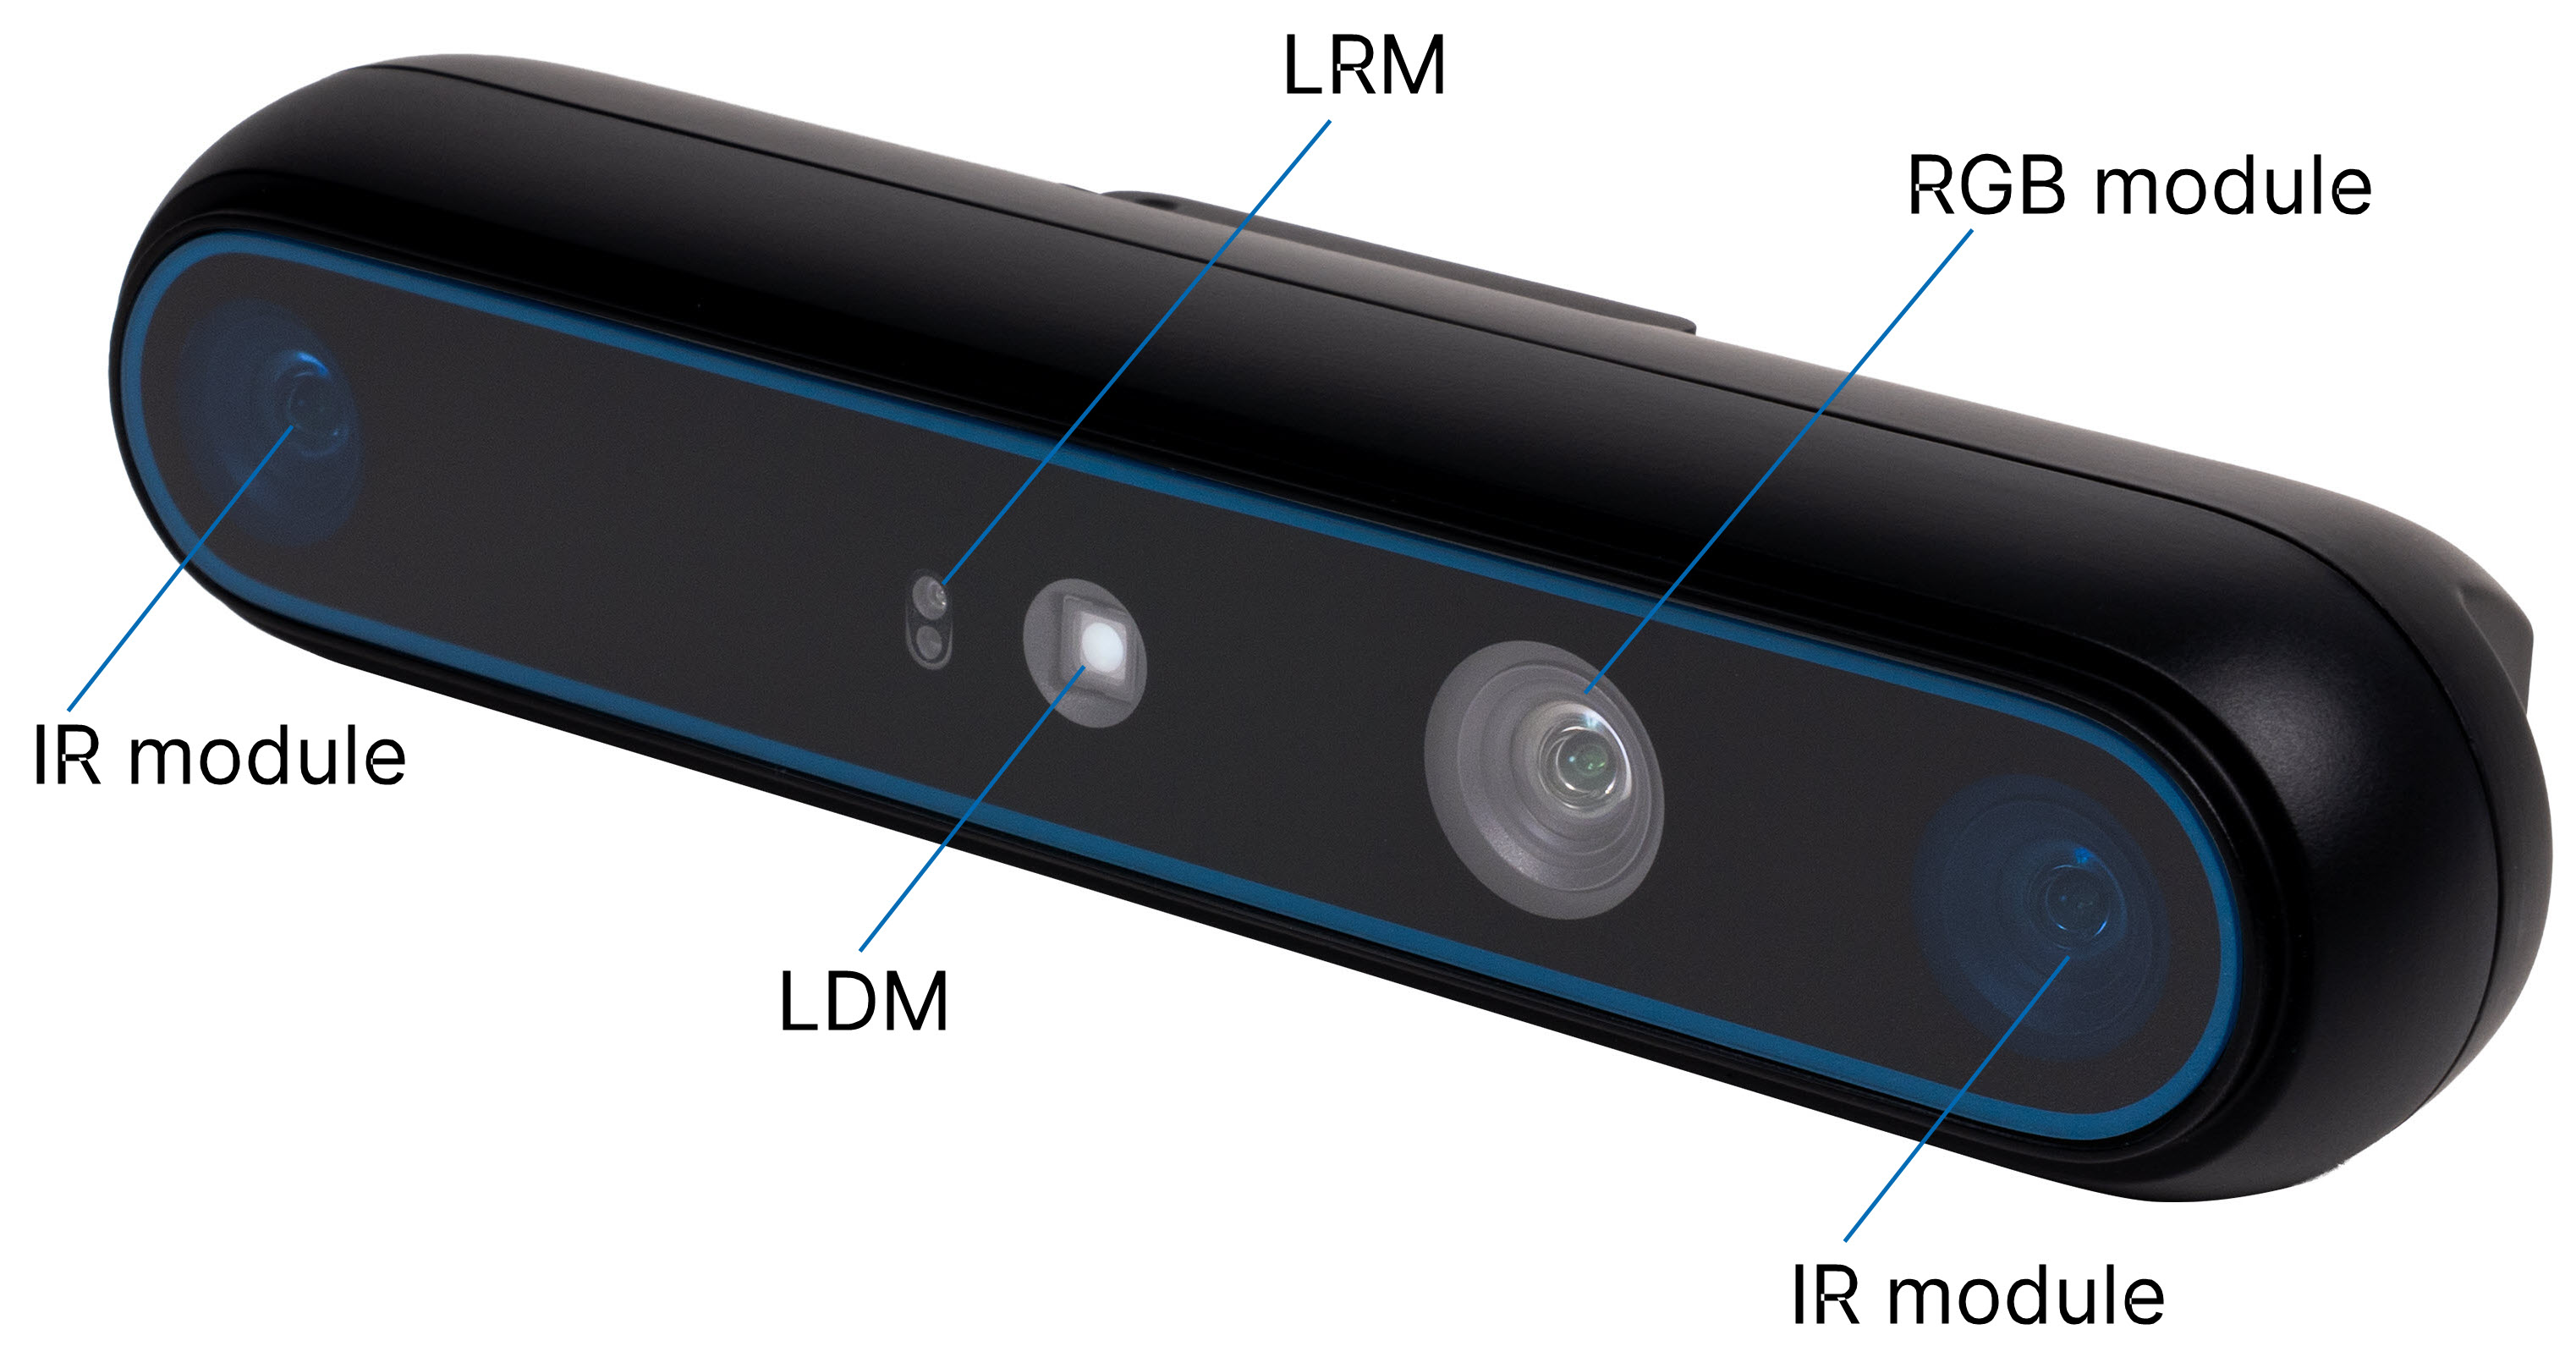
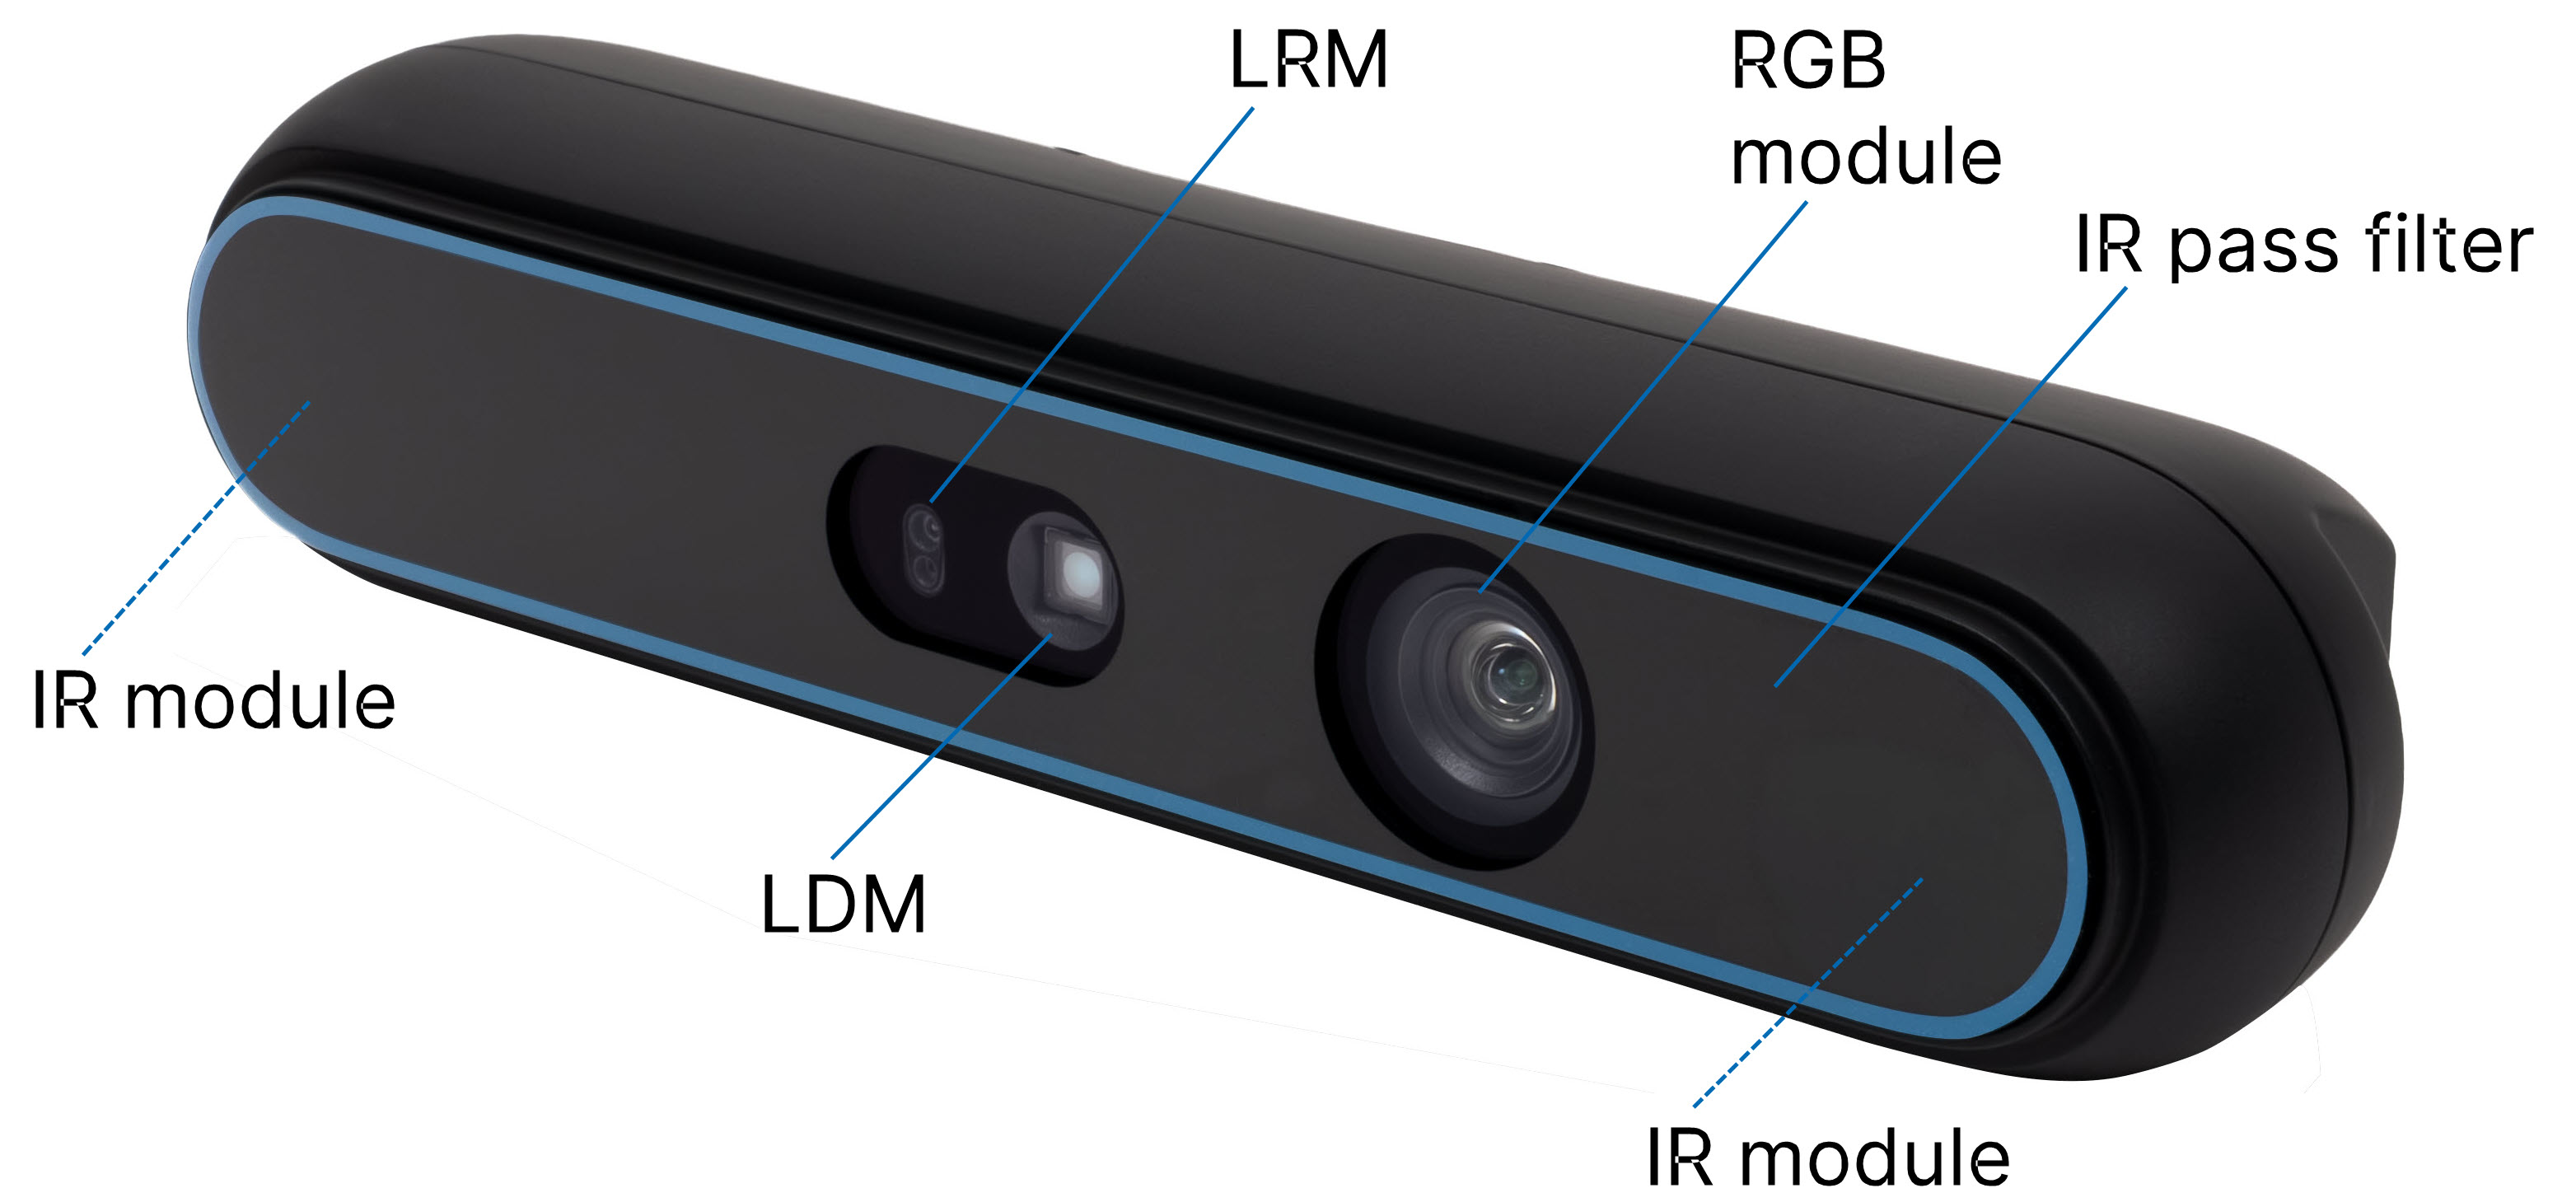
STM-951u / STM-952u#
| STM-951u | STM-952u |
|---|---|
 |  |
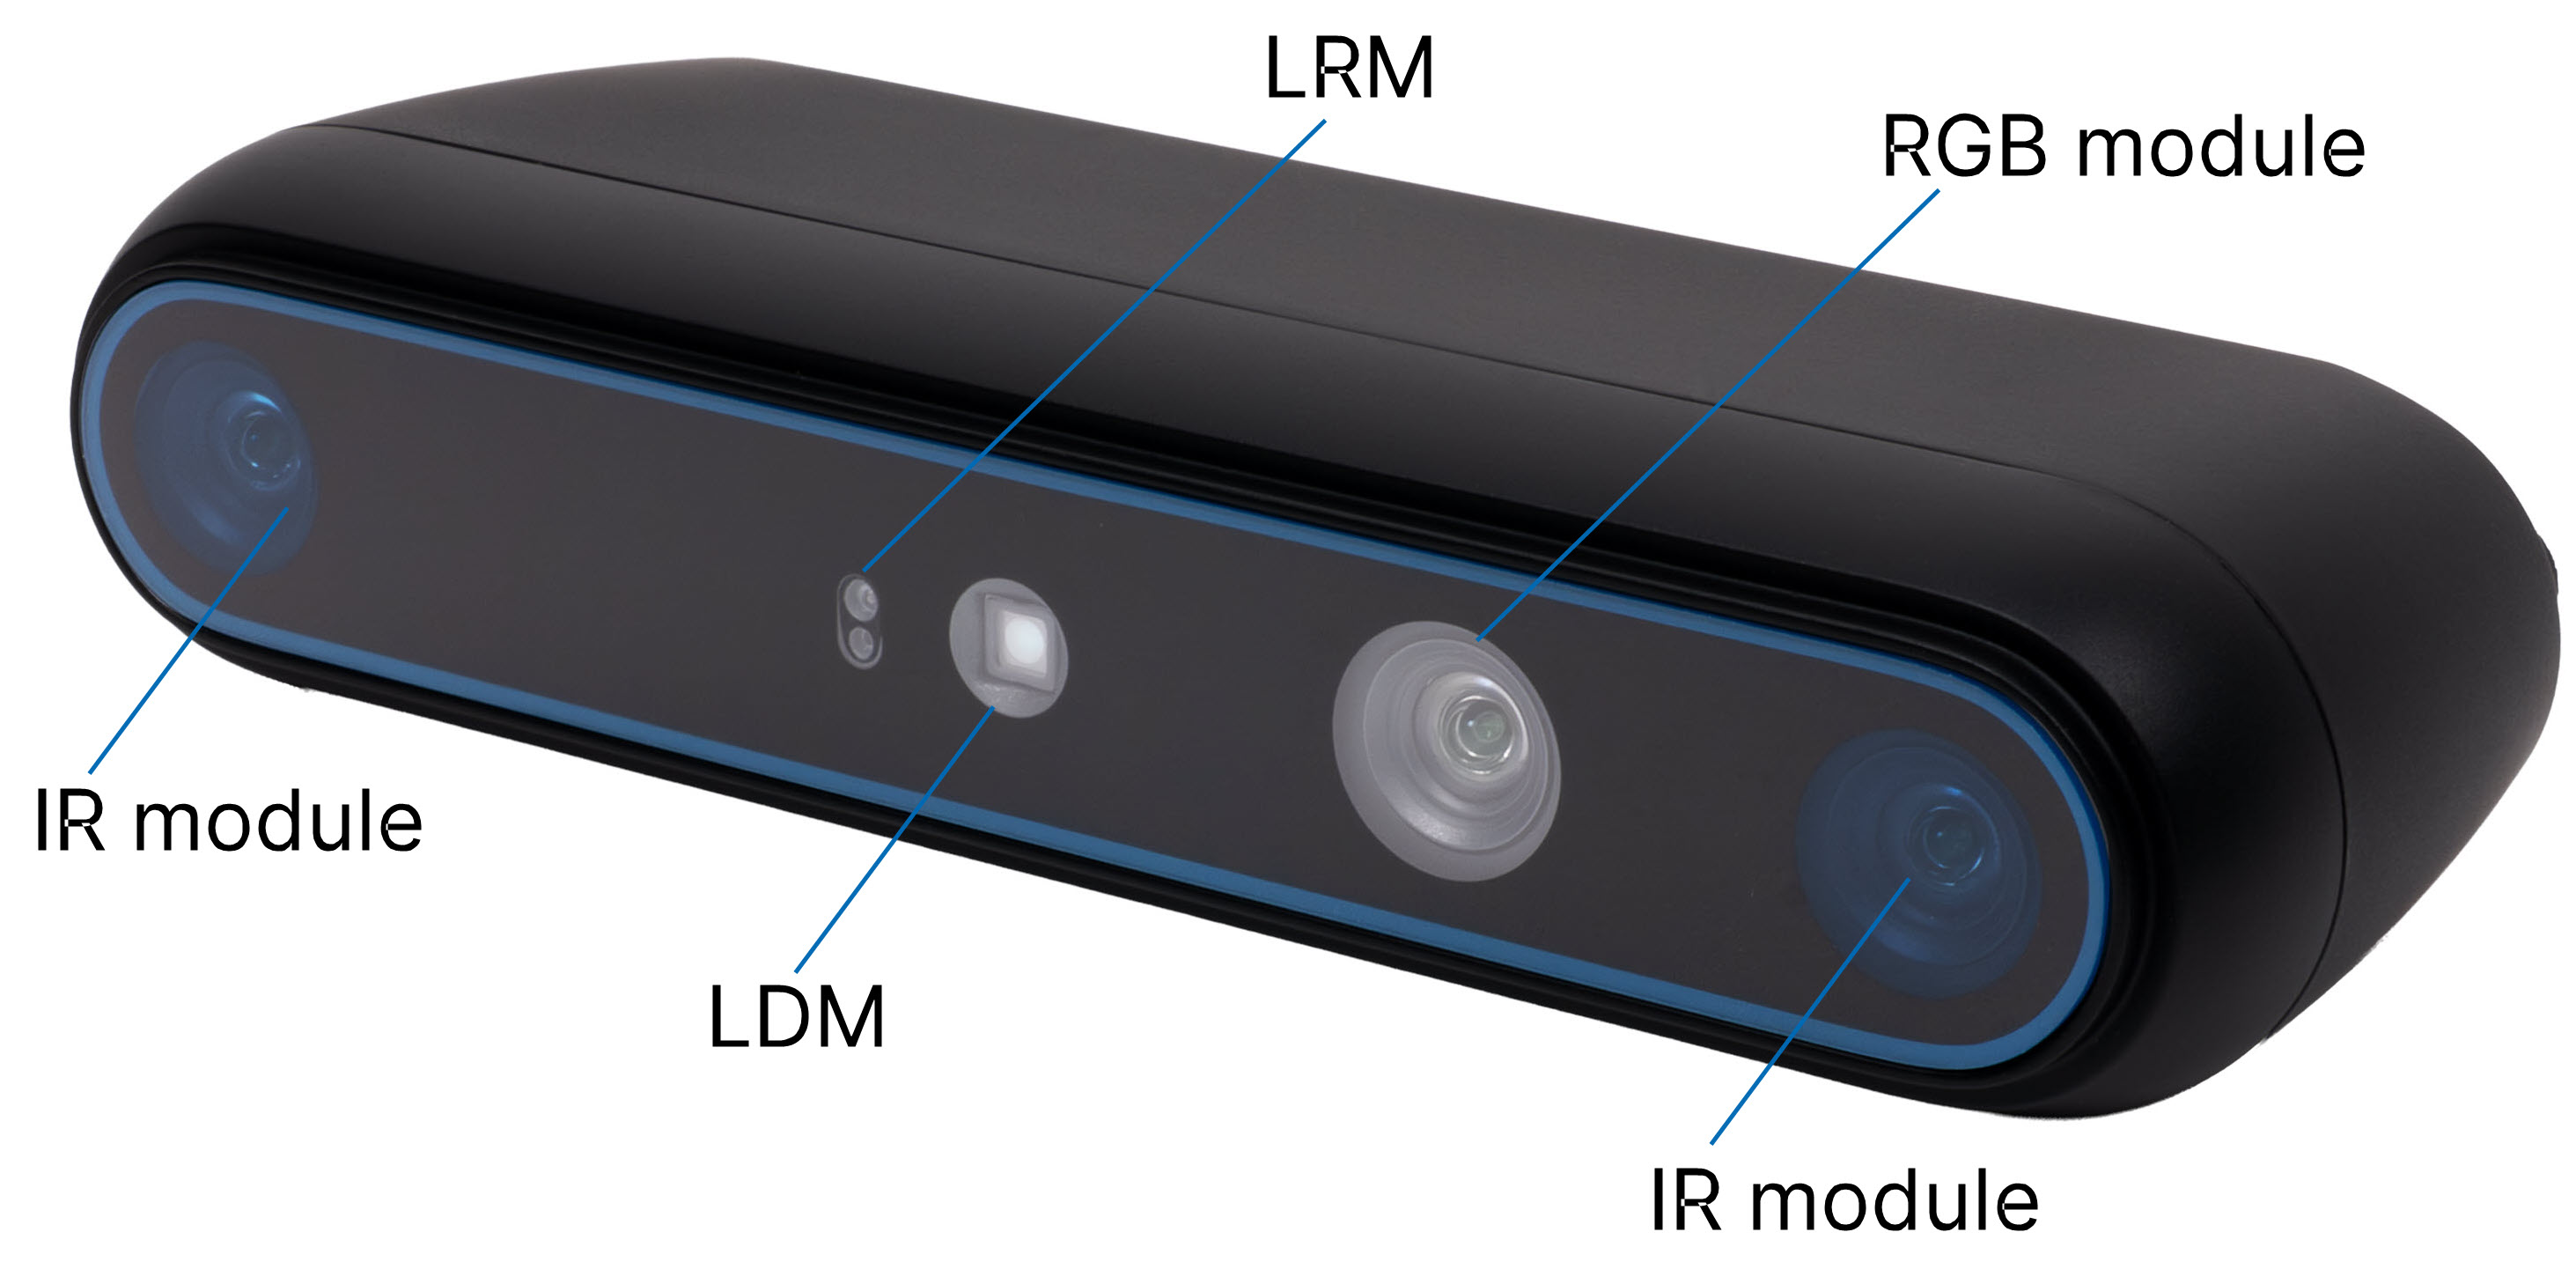
STM-951g / STM-955g#
| STM-951g | STM-955g |
|---|---|
 |  |
레이저 다이오드 모듈#
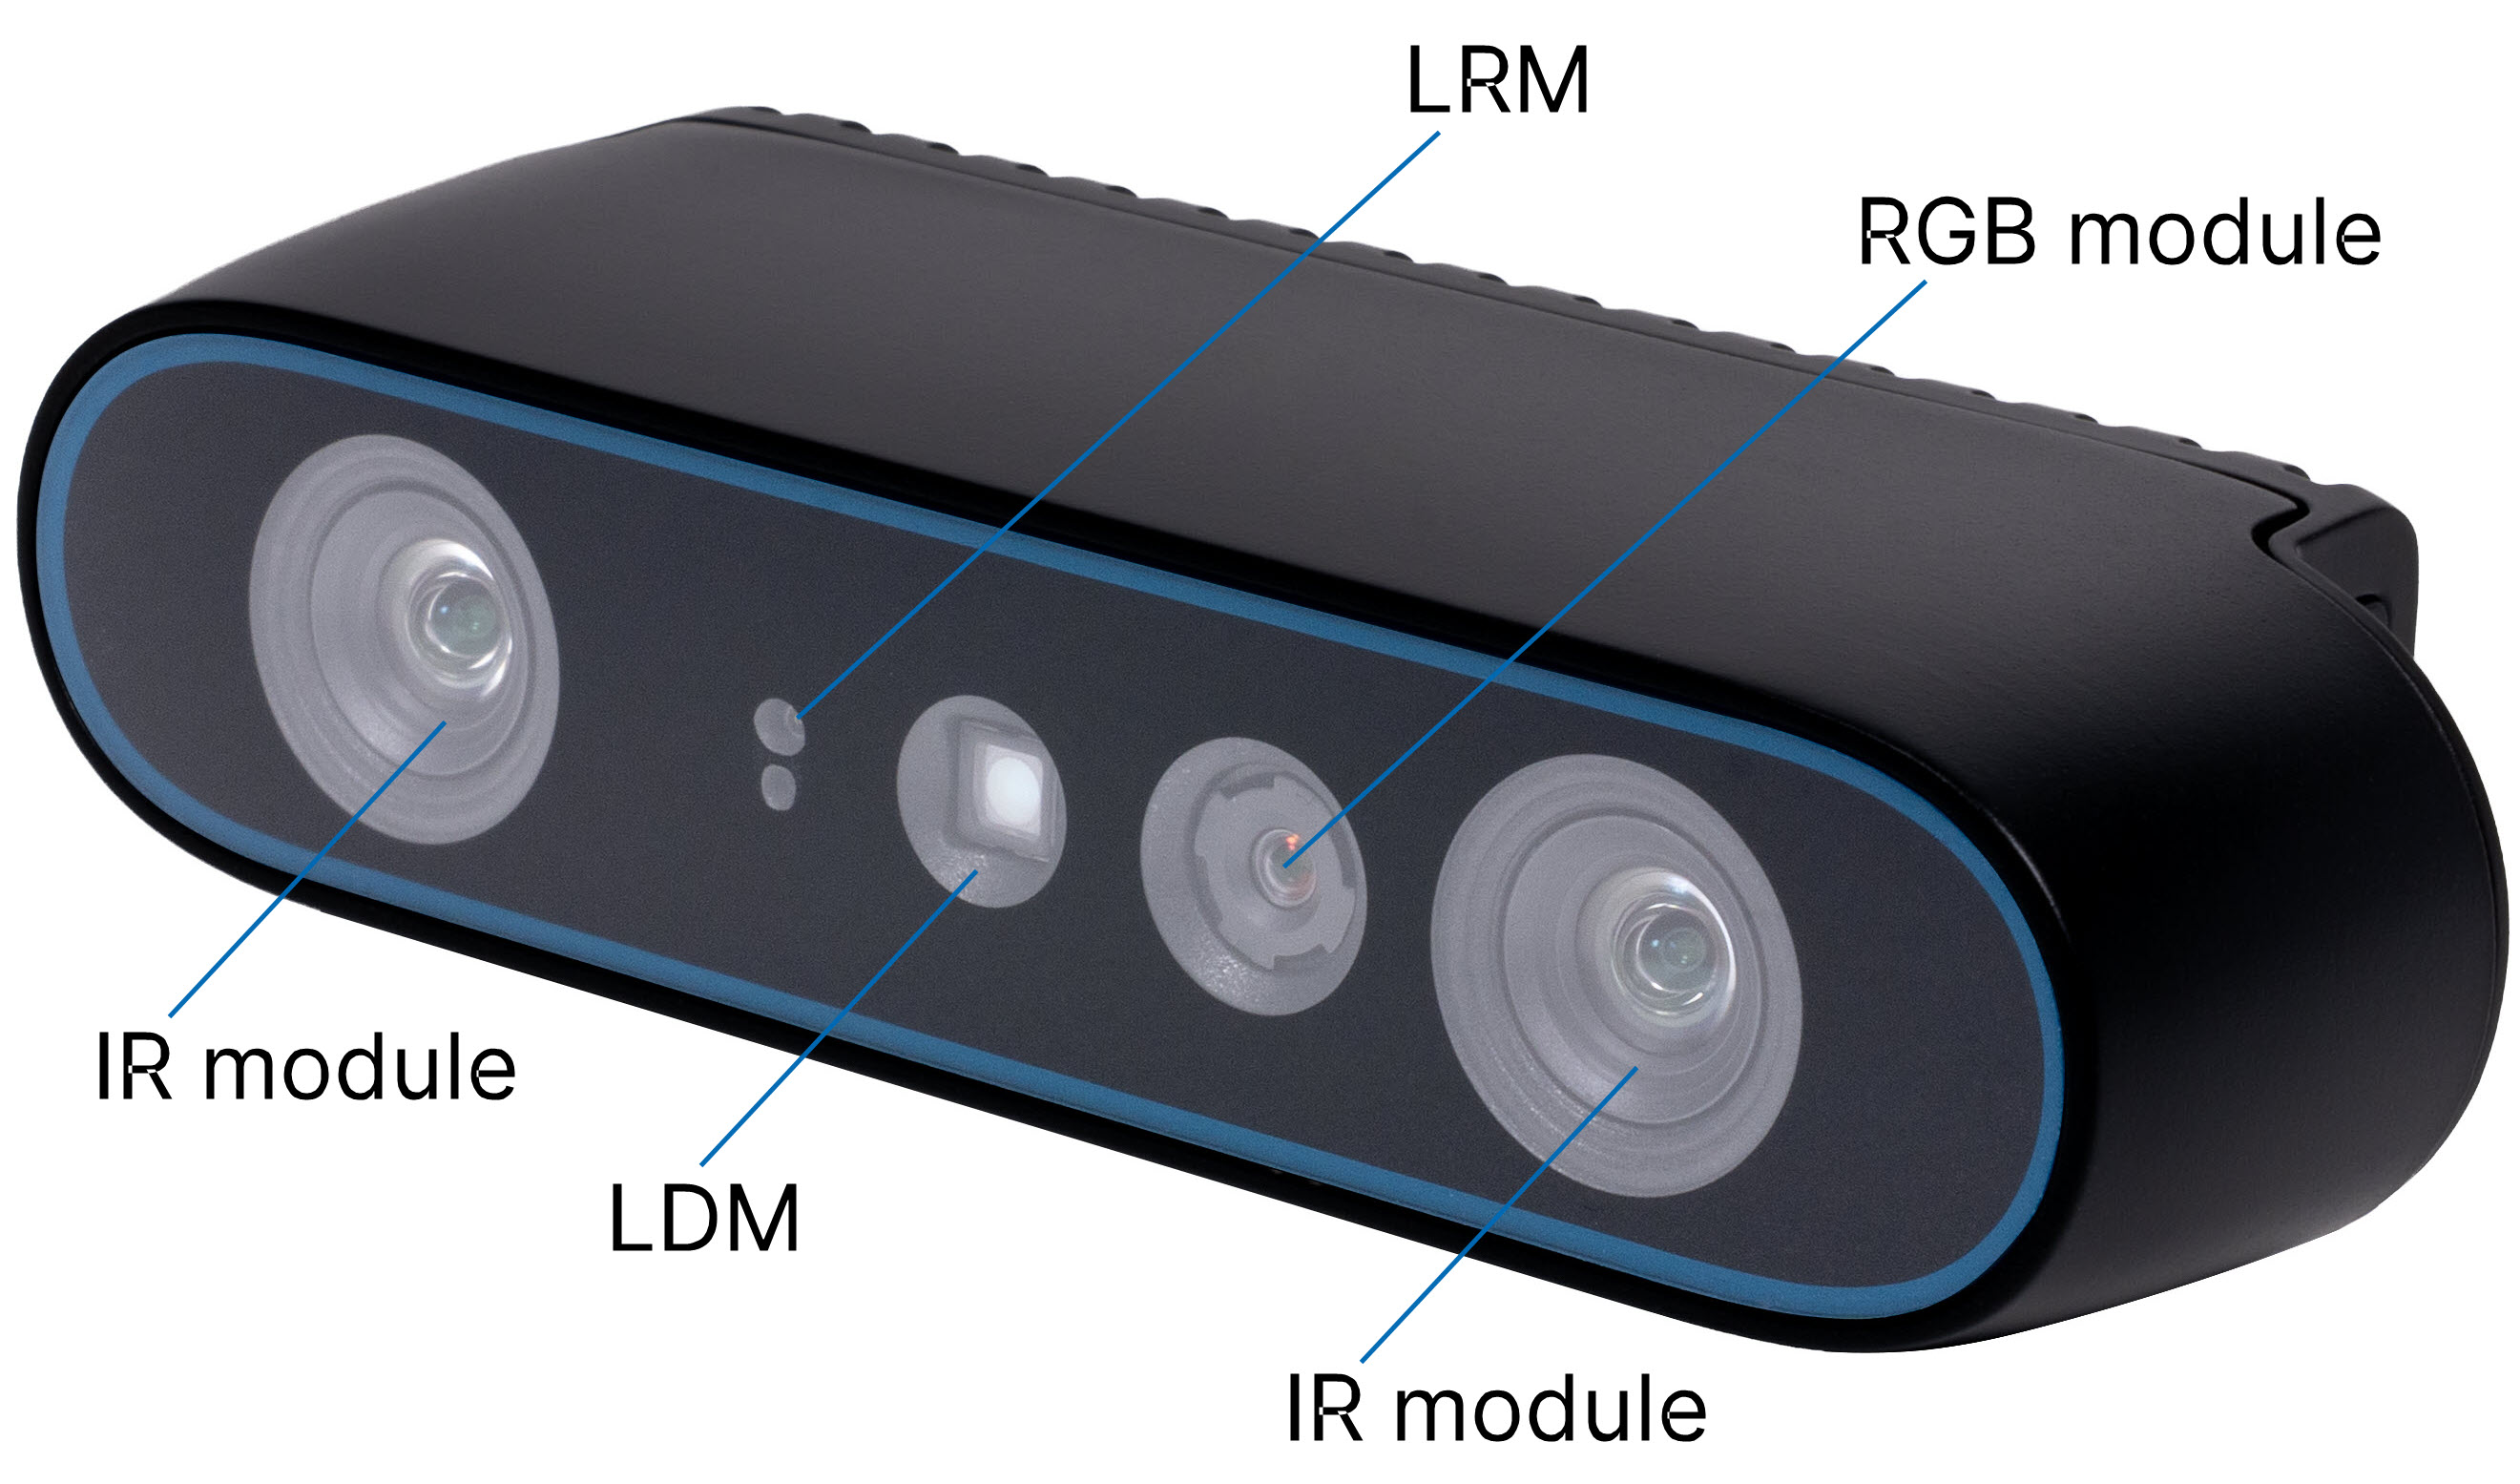
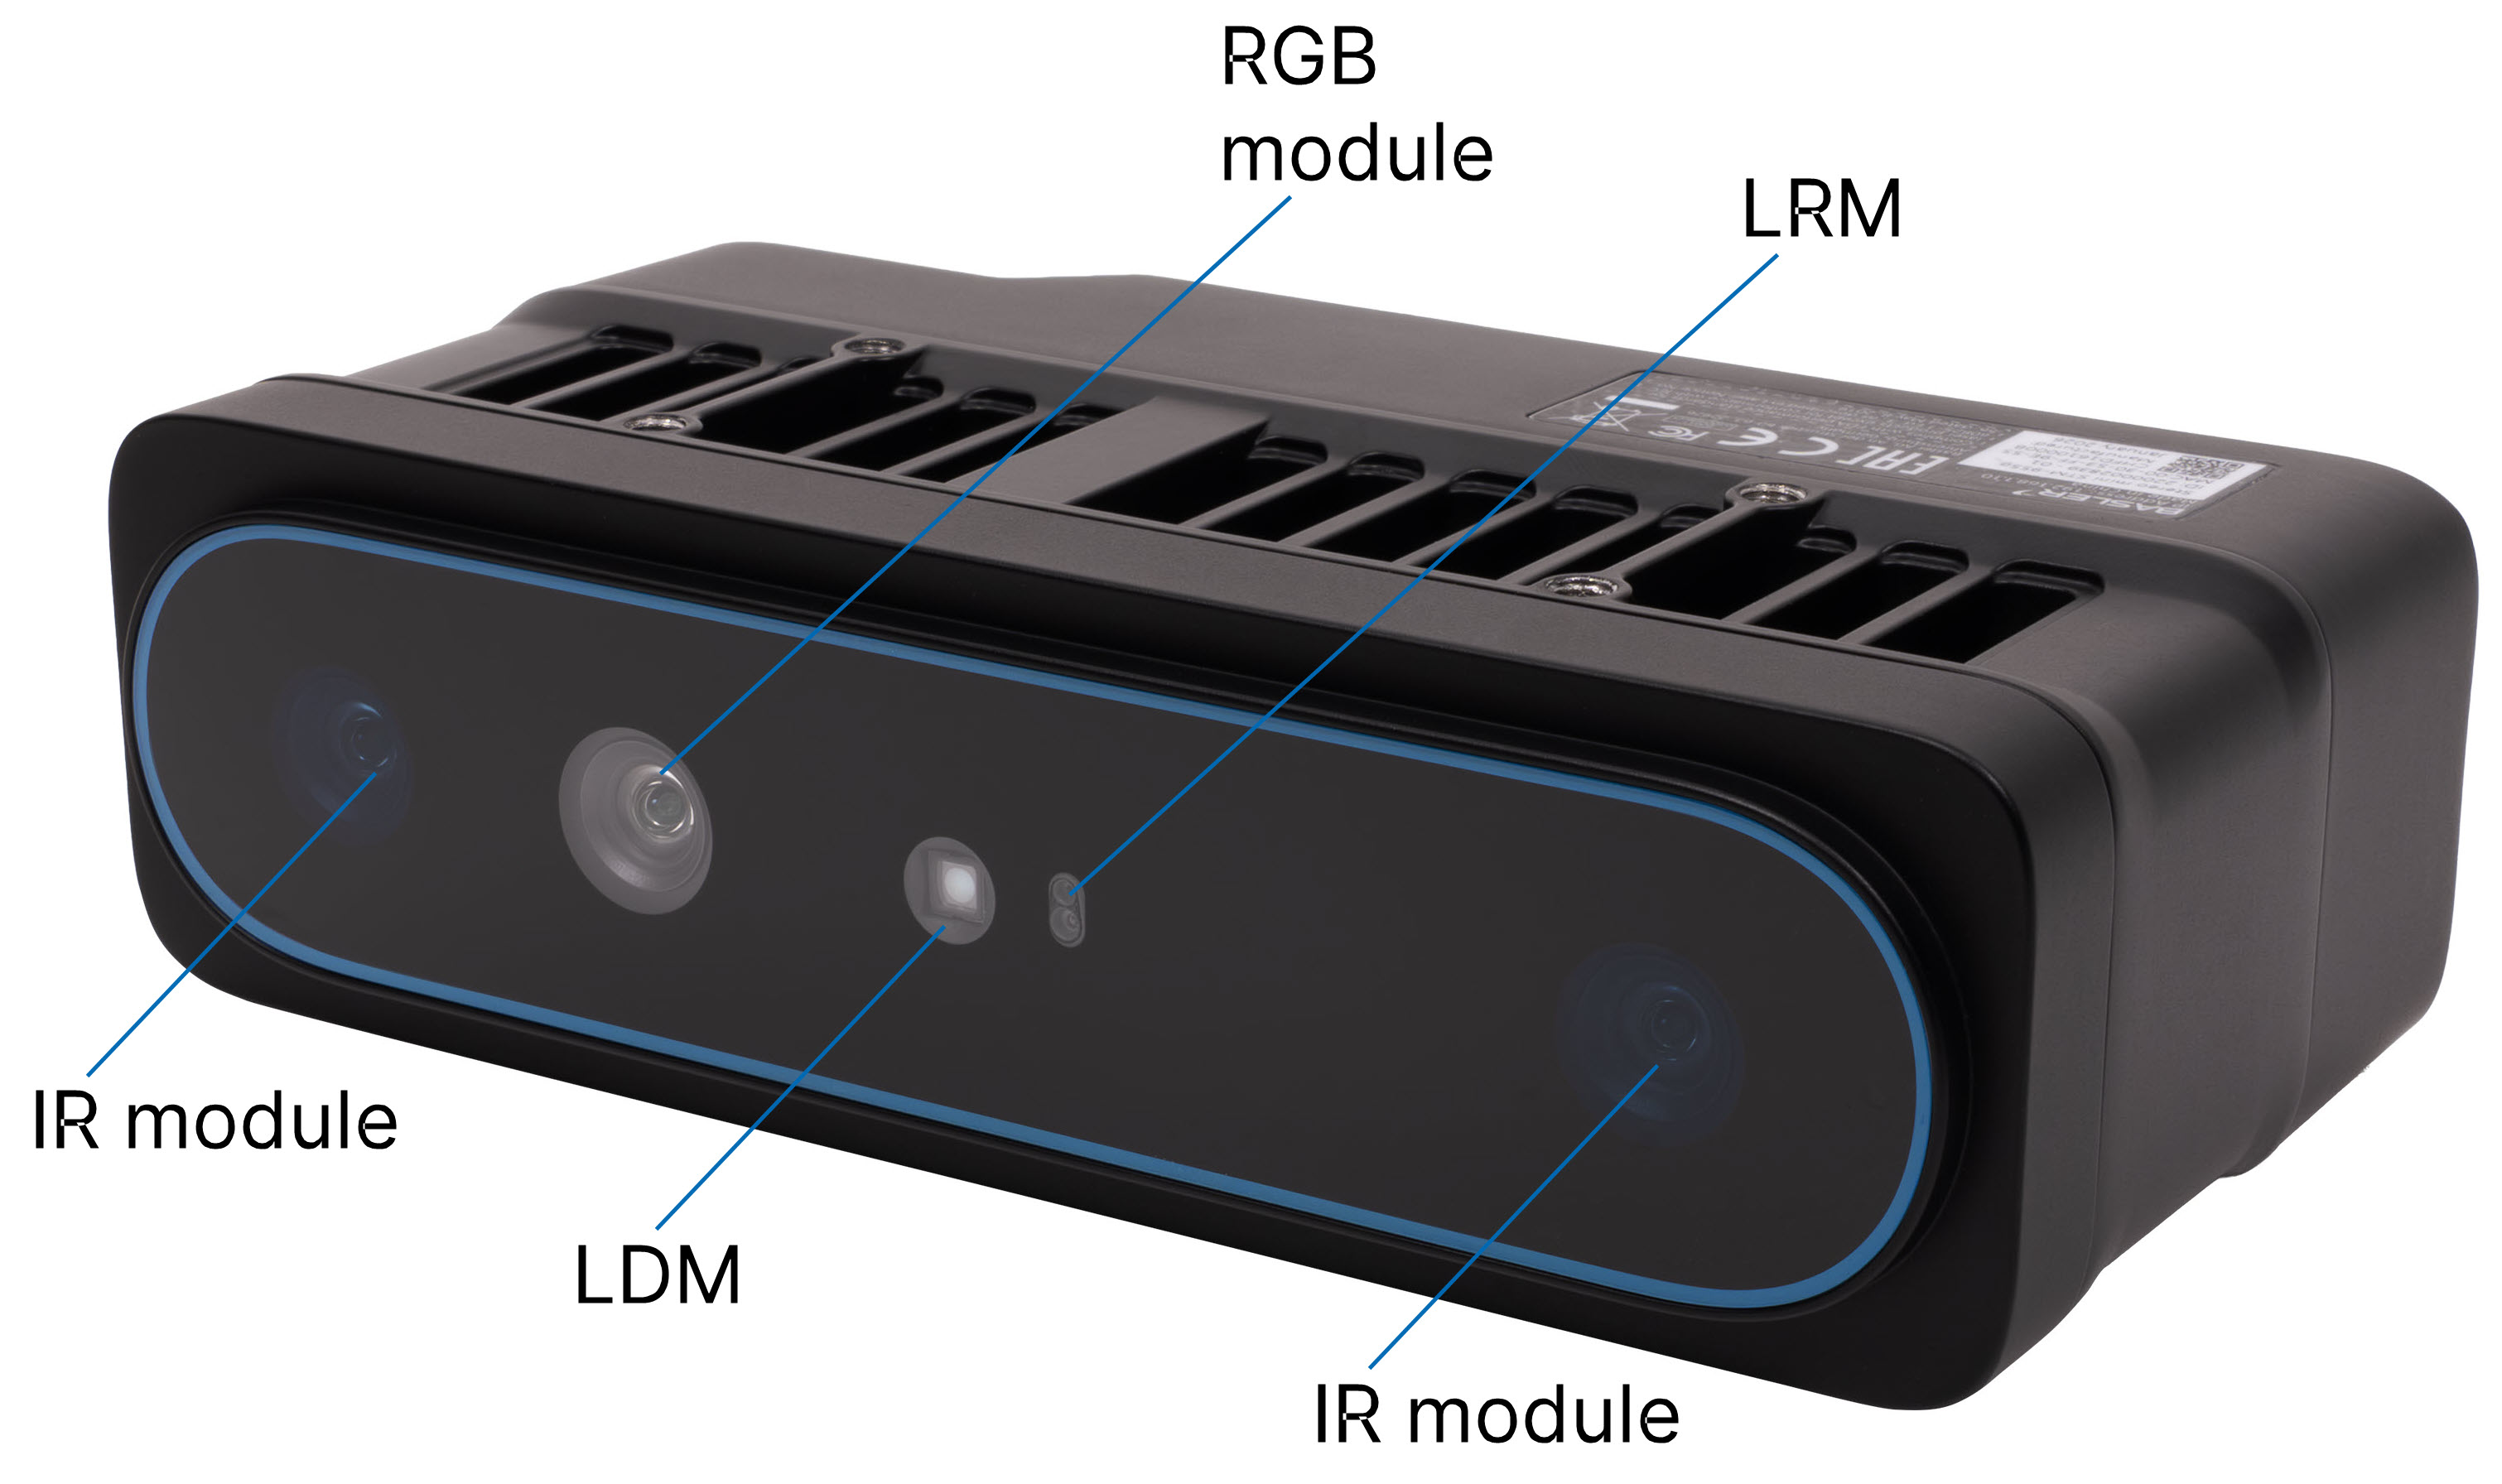
레이저 다이오드 모듈(LDM)은 VCSEL(수직 공진 표면 발광 레이저) 배열과 기타 광학 부품으로 구성됩니다. 이 모듈은 장면에 정적 적외선 패턴을 투영하여 저조도 또는 텍스처가 부족한 장면에 텍스처를 추가함으로써 깊이 카메라 시스템의 깊이 정보 감지 능력을 향상시킵니다. Stereo mini 시리즈의 레이저 모듈은 일반적인 조건에서 Class 1 Laser Product입니다.
| STM-501u / STM-502u / STM-951u / STM-952u / STM-951g / STM-955g | |
|---|---|
| Type | 적외선 |
| 컴포넌트 | 수직 표면 발광 레이저(VCSEL) + 광학계 |
| 레이저 컨트롤러 | Pulse |
| 파장 | 850 nm ±6 nm |
| 레이저 규정 준수 a | Class 1, EN IEC 60825-1:2007 Edition 2, EN IEC 60825-1:2014 Edition 3 |
| 레이저 전원 차단 온도 b | 73 °C |
| 수평 FOV | 101° |
| 수직 FOV | 72.5° |
| FOV 허용 오차 | ±3.0° |
-
LDM은 Basler Stereo mini 카메라에 통합될 때 Class 1으로 간주됩니다.
-
NTC 테스트 온도가 ≥73 °C일 때 LDM 전원이 차단됩니다.
적외선 모듈#
| STM-501u / STM-502u / STM-952u | STM-951u / STM-951g / STM-955g | |
|---|---|---|
| 필터 유형 | 올패스 필터 | 가시광선 + NIR 패스 필터 |
| 유효 픽셀 | 1280 x 800 | 1280 x 800 |
| 센서 종횡비 | 16:10 | 16:10 |
| 포커스 유형 | 고정형 | 고정형 |
| 셔터 유형 | 글로벌 셔터 | 글로벌 셔터 |
| 수평 FOV | 94° | 94° |
| 수직 FOV | 68° | 68° |
| 대각선 FOV | 104° | 104° |
| FOV 허용 오차 | ±3.0° | ±3.0° |
| 왜곡 | <1.5 % | <1.5 % |
RGB 모듈#
| STM-501u / STM-502u | STM-951u / STM-952u / STM-951g / STM-955g | |
|---|---|---|
| 필터 유형 | IR-cut | IR-cut |
| 유효 픽셀 | 1920 x 1080 | 1280 x 800 |
| 센서 종횡비 | 16:9 | 16:10 |
| 포커스 유형 | 고정형 | 고정형 |
| 셔터 유형 | Rolling shutter | 글로벌 셔터 |
| 수평 FOV | 86° | 94° |
| 수직 FOV | 55° | 68° |
| 대각선 FOV | 94° | 104° |
| FOV 허용 오차 | ±3.0° | ±3.0° |
| 왜곡 | <1.5 % | <1.5 % |
레이저 거리 측정 모듈#
Stereo mini 카메라에는 단일 포인트 레이저 거리 측정 모듈(LRM)이 장착되어 있습니다. 기본적으로 이 모듈은 빛이 방출되어 수신될 때까지 걸리는 시간을 측정하여 상대 거리를 계산하는 단일 포인트 dToF(Direct Time-of-Flight) 센서입니다. 근거리 측정에 사용되며, 3D 카메라가 짧은 거리의 사각지대를 Fill 하는 데 도움을 주고 심도 카메라의 전반적인 거리 측정 성능을 향상시킵니다.
| LRM Properties | Stereo mini Series |
|---|---|
| Type | 적외선 |
| 파장 | 940 nm (일반적) |
| Tx (프로젝터) DFOV | 19° |
| Rx (수신) DFOV | 37° |
| FOV 허용 오차 | ±2.0° |
| 거리별 LRM 정확도 | Value | 단위 |
|---|---|---|
| 1–100 mm | ±15 | mm |
| 100–200 mm | ±10 | mm |
| 200–400 mm | ±5 % | N/A |
| STM-501u / STM-502u | STM-951u / STM-952u | |
|---|---|---|
| 후면 뷰 | 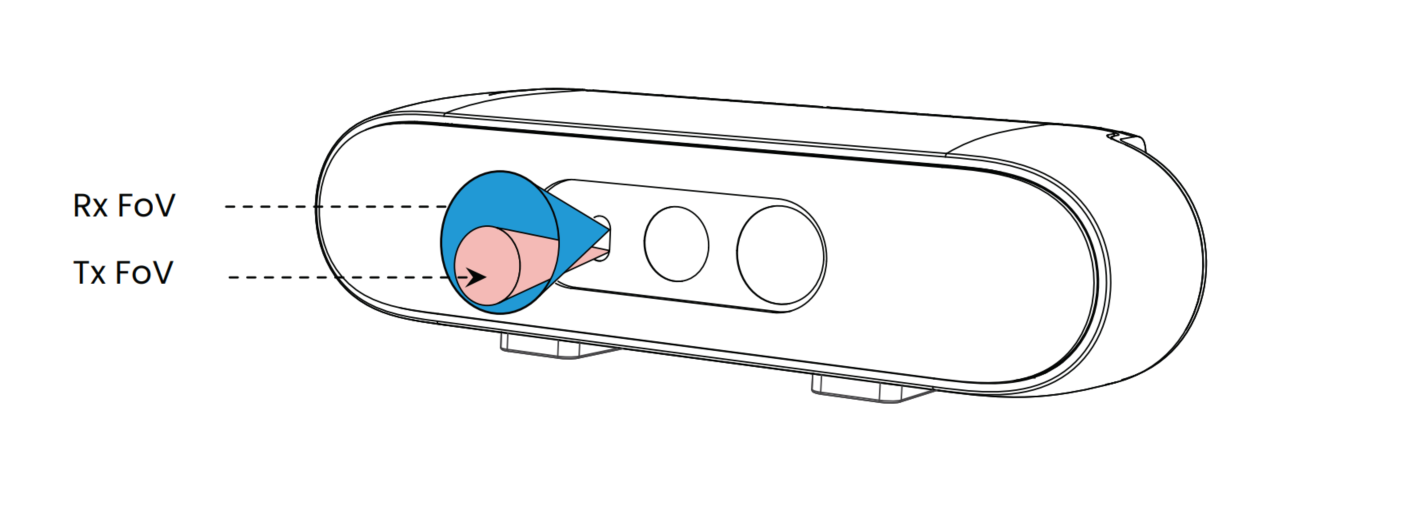 | 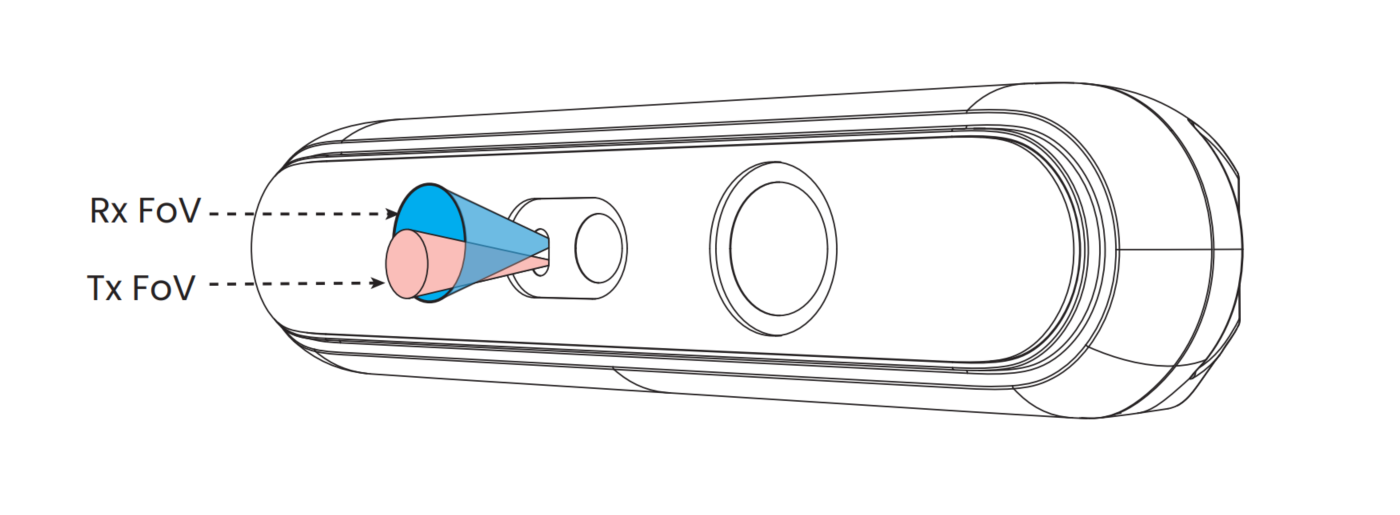 |
| 측면 뷰 | 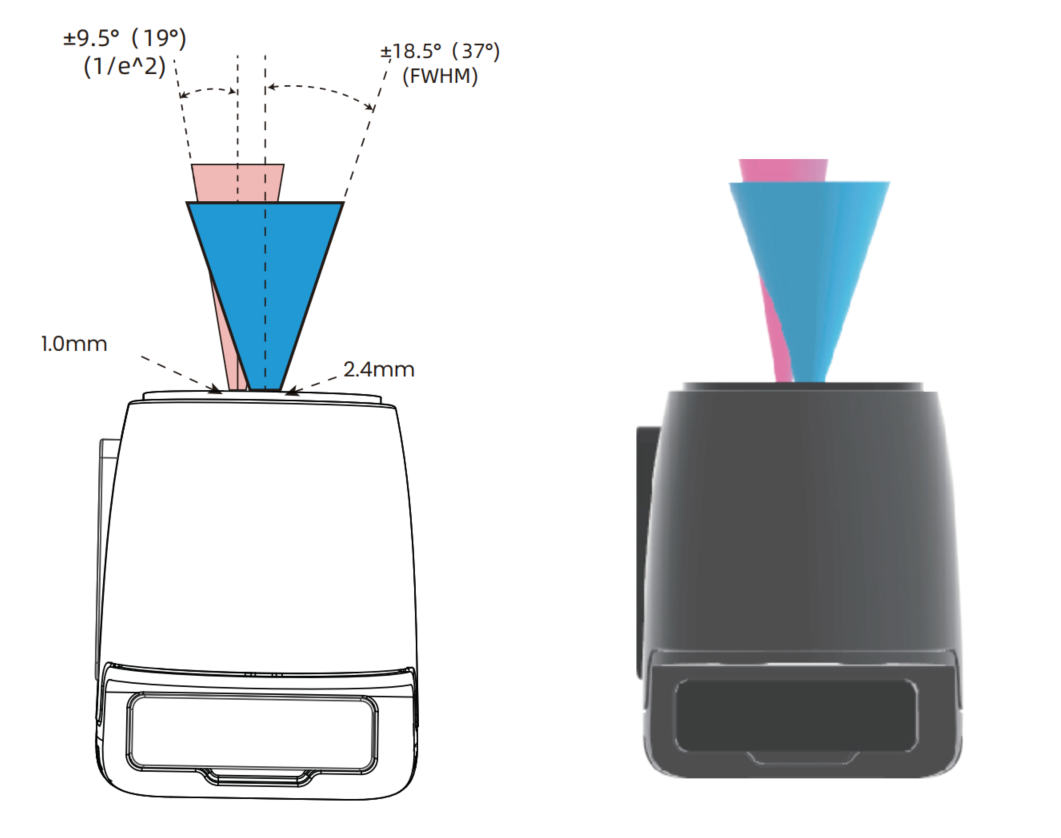 | 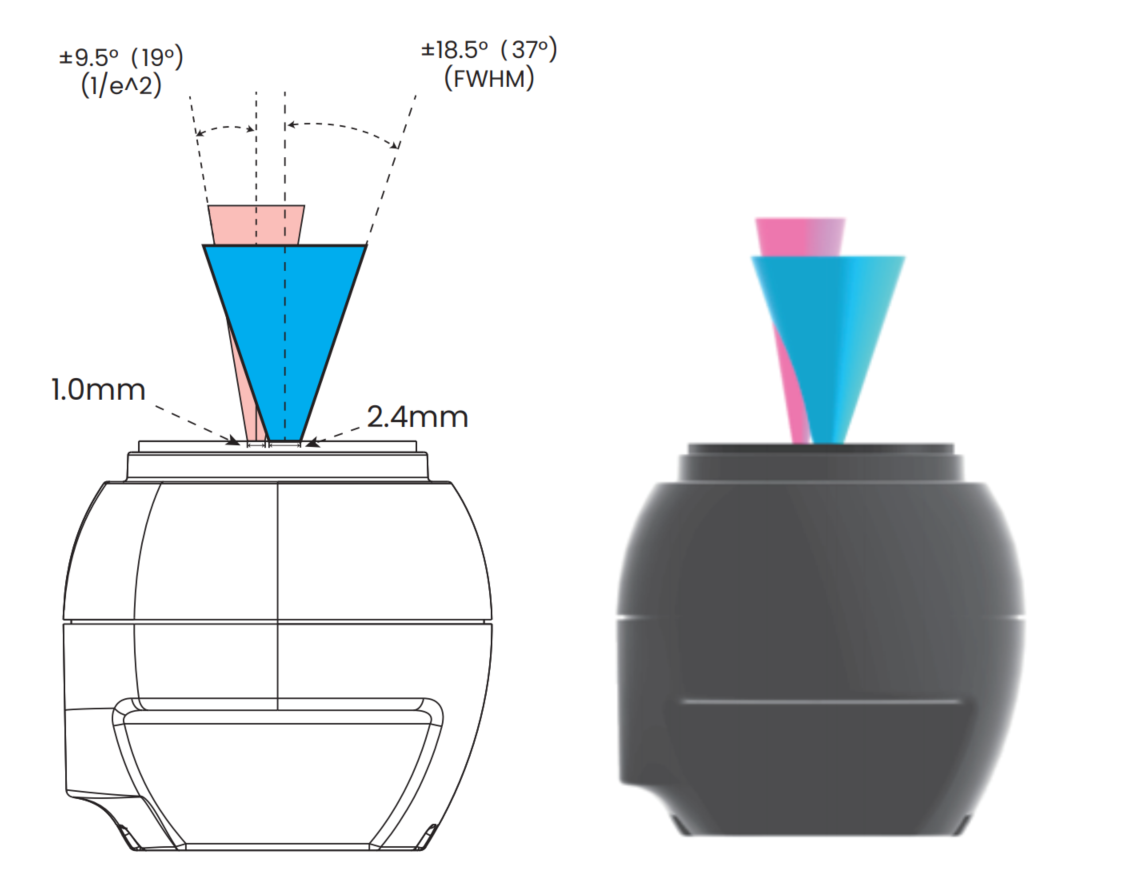 |
| STM-951g | STM-955g | |
|---|---|---|
| 후면 뷰 | 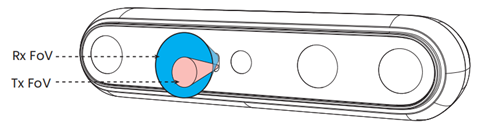 | 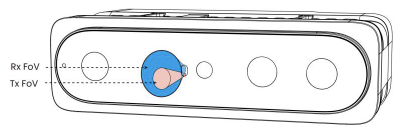 |
| 측면 뷰 |  | 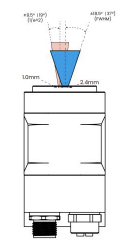 |
IR 패스 필터 커버(STM-502u 및 STM-952u 커버 글래스)#
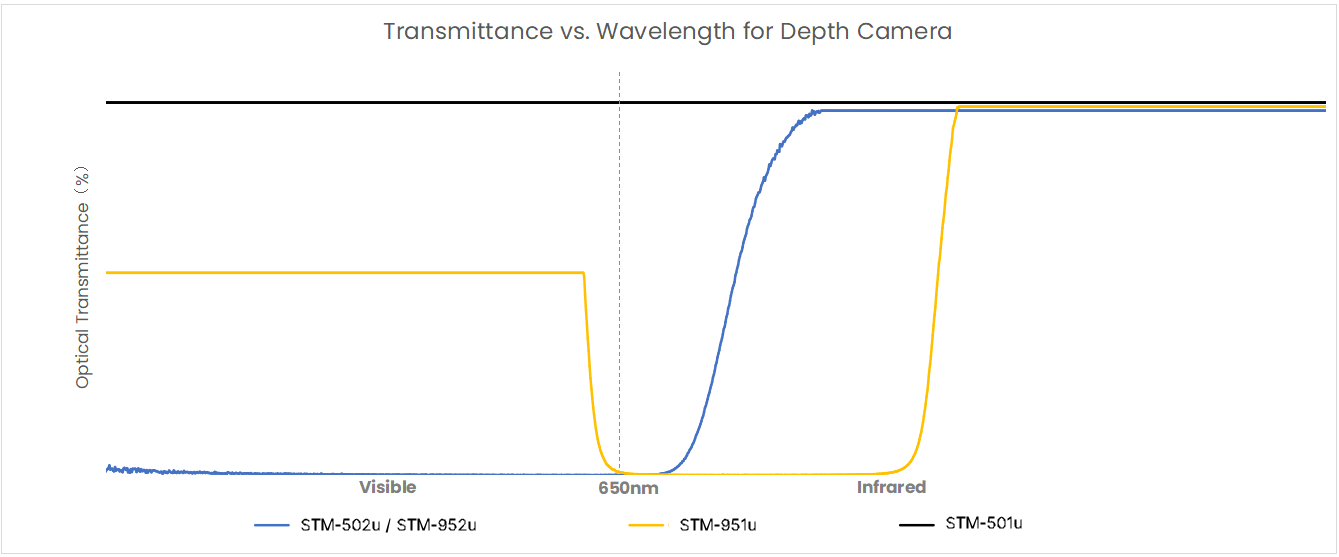
Stereo mini STM-502u의 경우, 기본 모델인 Stereo mini STM-501u에 IR-pass 필터가 추가되었습니다. Stereo mini STM-952u 역시 기본 모델인 Stereo mini STM-951u에 비해 IR-pass 필터가 추가되었습니다. 광학 필터에 대한 자세한 내용은 Optical Filters for Stereo mini Cameras를 참조하십시오.
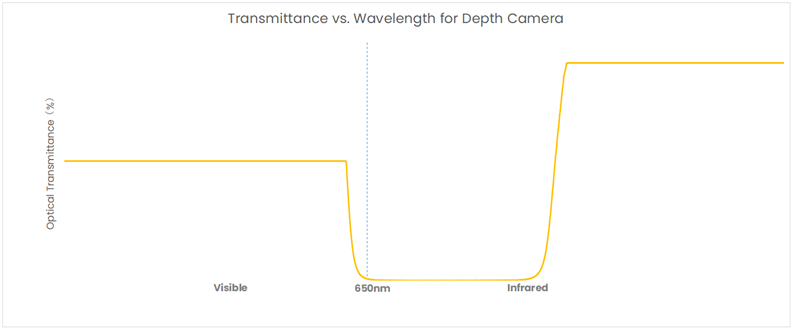
심도 카메라의 파장에 따른 투과율#
USB 카메라#
GigE 카메라#
IMU#
| IMU 파라미터 | 사양 |
|---|---|
| Timestamp 단위 | µs (IMU, IR, RGB 및 깊이 스트림에 동일한 소스 하드웨어 Timestamp 사용) |
| 전송 프로토콜 | I2C / UDP (STM-951g 전용) |
| X/Y/Z 축 | X, Y, Z 축은 카메라 전면을 기준으로 각각 오른쪽, 아래쪽, 앞쪽을 향합니다. |
| 자이로스코프 | 포맷: 3 x 16-bit 범위: ±17.45 rad/s (1000 dps) 주파수 (Hz): 50/100/200/500/1000 |
| 가속도계 | 포맷: 3 x 16-bit 범위: ± 39.2 m/s² (4 g) 주파수 (Hz): 50/100/200/500/1000 |
| 온도 | 포맷: 1 x 16-bit 범위: -40–85 °C 주파수 (Hz): 자이로스코프 및 가속도계 주파수 따름 |