Extrinsic Transformation#
이는 카메라의 출력 데이터를 애플리케이션에 적합한 좌표계로 변환하려는 경우에 유용합니다.
기능 사용#
작동 방식#
blaze 카메라의 좌표계 위치와 방향은 고정되어 있습니다. 원점은 카메라의 광학 중심이며, z축은 카메라 반대 방향을 향합니다. 이 좌표계를 앵커 좌표계(Anchor Coordinate System)라고 합니다.
blaze 카메라는 애플리케이션 요구사항에 따라 앵커 좌표계를 변환된 좌표계로 변환할 수 있도록 지원합니다.
변환에는 x, y, z 표기법의 데카르트 좌표계(Cartesian Coordinates)가 사용됩니다. 변환 값은 앵커 좌표계에서 변환된 좌표계로의 변환을 정의합니다.
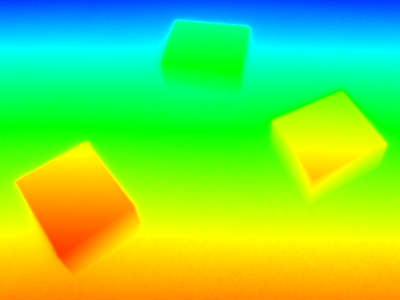
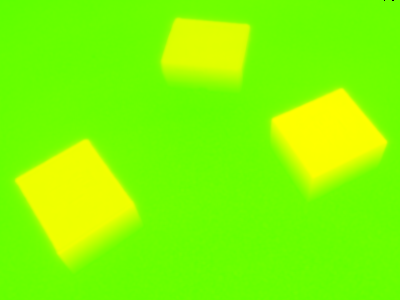
아래의 첫 번째 이미지는 앵커 좌표계의 거리를 기반으로 색상이 지정된 깊이 맵을 보여줍니다. 두 번째 이미지는 변환된 좌표계의 거리를 기반으로 한 깊이 맵을 보여줍니다.
변환된 좌표계는 z축이 상자가 놓인 표면에 수직이 되도록 선택됩니다. 이렇게 하면 모든 상자가 동일한 z 값을 갖게 됩니다.
또 다른 사용 사례로는 여러 카메라의 개별 좌표계를 공통 좌표계로 변환하여 데이터 매칭 및 융합을 단순화하는 것이 있습니다.
앵커 좌표계에서 변환된 좌표계로의 변환은 회전(Rotation)을 수행한 후 평행 이동(Translation)을 수행하여 이루어집니다.
회전은 x, y, z 축을 기준으로 한 회전 각도로 정의됩니다. 평행 이동은 새로운 원점으로의 변위 ThX, ThY, ThZ로 정의됩니다.
따라서 좌표 변환은 총 6개의 파라미터로 정의됩니다.
변환의 효과는 컴포넌트에 따라 다릅니다:
| 컴포넌트 | 변환 효과 |
|---|---|
| Range | 대상: 포인트 클라우드(Point Clouds), 즉 PixelFormat 이 다음으로 설정된 경우 Coord3D_ABC32f, 변환이 완전히 적용됩니다. 대상: 깊이 맵(Depth Maps), 즉 PixelFormat 이 다음으로 설정된 경우 Coord3D_C16 또는 Mono16, 변환이 적용되지 않습니다 . |
| 강도 | 적용되지 않음. |
| 신뢰도 | 적용되지 않음. |
외부 변환(Extrinsic Transformation) 수행#
- 파라미터를 원하는
Scan3dCoordinateSystemReference파라메터Transformed. -
파라미터를 원하는
Scan3dCoordinateTransformSelector원하는 변환 값에 대한 매개변수입니다.다음 명령을 사용하여
TranslationX/Y/Z이동(translation) 값 및RotationX/Y/Z회전(rotation) 값입니다. -
파라미터를 원하는
Scan3dTransformValue매개변수를 원하는 값으로 설정합니다.이동 값은 시스템의 거리 단위로 표현됩니다. 회전 값은 도로 표현됩니다.