기능 사양#
공급업체 식별자(VID) 및 제품 식별자(PID)#
| STM-501u | STM-502u | STM-951u | STM-952u | STM-951g | STM-955g | |
|---|---|---|---|---|---|---|
| Model | G40155-170 | G40155-180 | G40055-170 | G40055-180 | G40055-570 | G30056-370 |
| PID | 0x0800 | 0x0803 | 0x0804 | 0x0807 | 0x080E | 0x0815 |
| VID | 0x2BC5 | 0x2BC5 | 0x2BC5 | 0x2BC5 | 0x2BC5 | 0x2BC5 |
플랫폼 및 시스템 요구 사항#
Stereo mini 시리즈 카메라는 USB 또는 이더넷을 사용하여 호스트 컴퓨터에 연결되므로 다양한 플랫폼 및 시스템 요구 사항과 호환됩니다.
USB#
| x86/x64 | ARM | |
|---|---|---|
| OS | Windows 10/11 Ubuntu 20.04 / 22.04 | Ubuntu 20.04 / 22.04 |
| USB | USB 3.0 | USB 3.0 |
| CPU | 쿼드 코어, 2.9 GHz | 쿼드 코어, A57 |
| 참조 모델 | Intel i3 10100 / Intel i5 8400 | NVIDIA Jetson Orin Nano / Raspberry Pi 5 |
| RAM | Windows: 8 GB RAM 이상 Ubuntu: 4 GB RAM 이상 | 4 GB RAM 이상 |
GigE#
STM-951g#
| x86/x64 | ARM | |
|---|---|---|
| OS | Windows 10/11 Ubuntu 20.04 / 22.04 | Ubuntu 20.04 / 22.04 |
| Ethernet | Gigabit Ethernet | Gigabit Ethernet |
| CPU | 쿼드 코어, 2.9 GHz | Cortex-A78AE |
| 참조 모델 | Intel i7 10700 | NVIDIA AGX Orin / Orin NX / Orin Nano |
| 네트워크 어댑터 | Intel ® Corporation Ethernet Connection (14) I219-LM (rev 11) | RTL8111/8168/8411 PCI Express Gigabit Ethernet Controller (rev 15) |
| RAM | Windows: 8 GB RAM 이상 Ubuntu: 4 GB RAM 이상 | 8 GB RAM 이상 |
STM-955g#
| x86/x64 | ARM | |
|---|---|---|
| OS | Windows 10/11 Ubuntu 20.04 / 22.04 | Ubuntu 20.04 / 22.04 |
| Ethernet | Gigabit Ethernet | Gigabit Ethernet |
| CPU | 쿼드 코어, 2.9 GHz | 쿼드 코어, A57 |
| 참조 모델 | Intel i7 10700 | NVIDIA AGX Orin / Orin NX / Orin Nano |
| 네트워크 어댑터 | Intel ® Corporation Ethernet Connection (14) I219-LM (rev 11) | RTL8111/8168/8411 PCI Express Gigabit Ethernet Controller (rev 15) |
| RAM | Windows: 8 GB RAM 이상 Ubuntu: 4 GB RAM 이상 | 8 GB RAM 이상 |
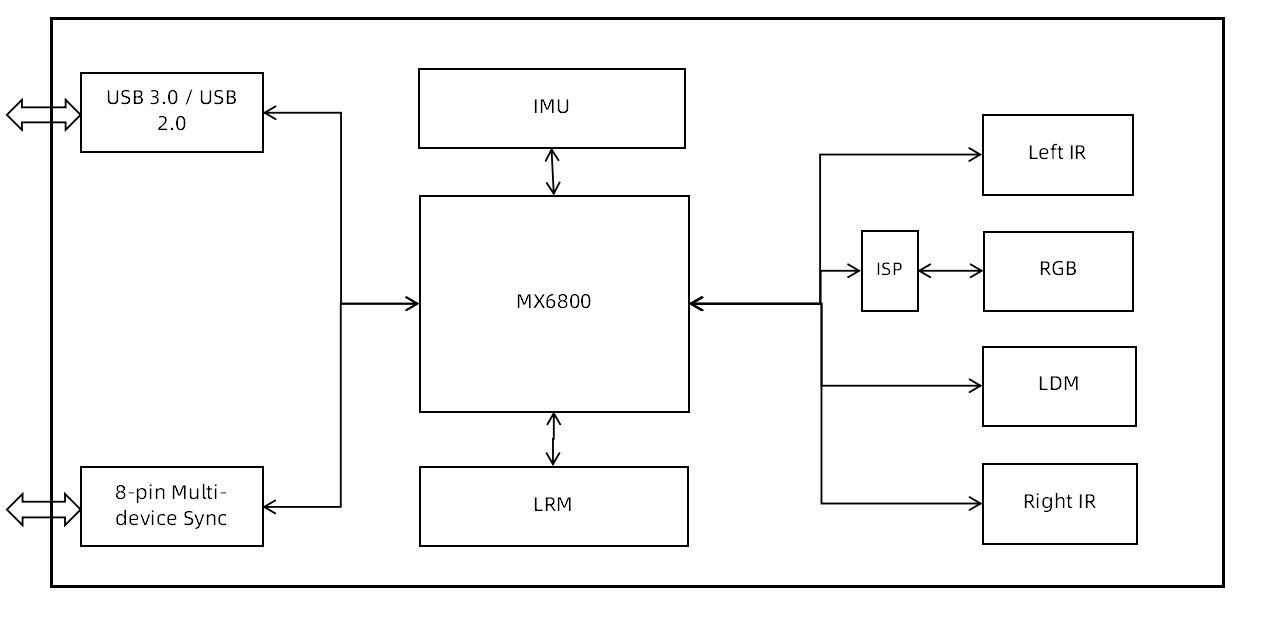
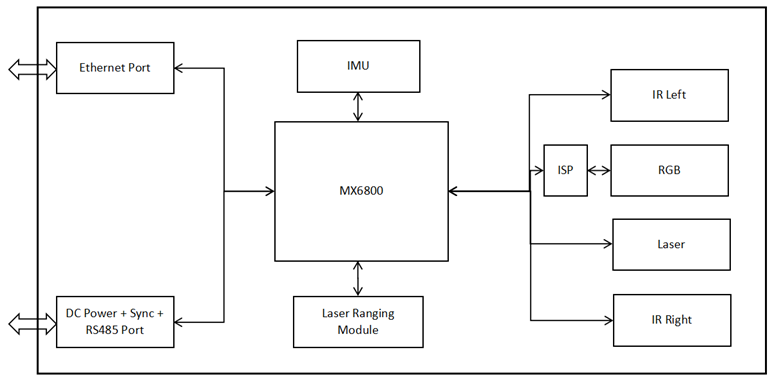
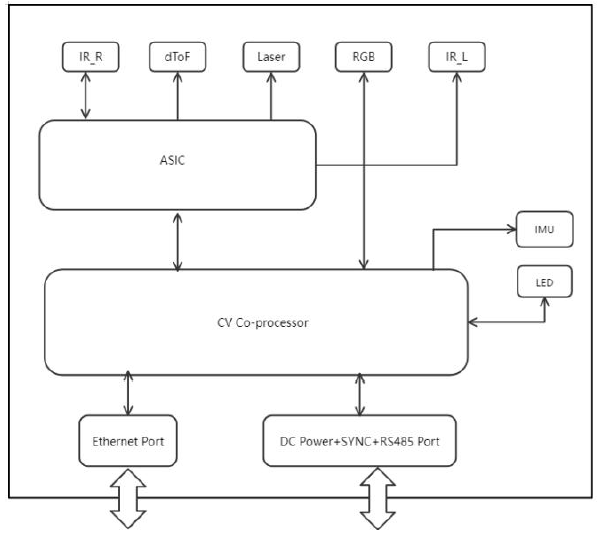
카메라 시스템 프레임워크#
USB#
GigE#
이미지 데이터 스트림#
USB#
Stereo mini 시리즈의 USB 카메라는 고품질의 다중 해상도 깊이 스트림 데이터와 고화질 컬러 스트림 데이터를 제공합니다. 카메라는 Y16 형식으로 깊이 스트림 데이터를 출력합니다. 카메라가 출력하는 컬러 스트림 데이터는 MJPEG/YUYV 형식입니다. SDK는 MJPEG/YUYV/RGB8/BGR8/RGBA8/BGRA8/Y16 형식의 출력을 지원합니다. 카메라는 Y8 형식으로 IR 이미지 데이터를 출력하며, SDK는 최대 해상도에서 Y16/Y12 형식의 데이터 출력도 지원합니다.
출력 데이터 스트림(USB3.0): STM-501u 및 STM-502u#
| 데이터 형식 | 종횡비 | 해상력 | 프레임 레이트 | |
|---|---|---|---|---|
| 깊이 | Y16 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 6, 10, 15, 30 |
| 깊이 | Y16 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 6, 10, 15, 30 6, 10, 15, 30, 60 6, 10, 15, 30, 60, 90 6, 10, 15, 30, 60, 90 6, 10, 15, 30, 60, 90 |
| 깊이 | Y16 | 4:3 | 640 x 480 | 6, 10, 15, 30, 60, 90 |
| 깊이 | Y16 | 기타 | 848 x 100 | 100 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 6, 10, 15, 30 |
| IR | Y8 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 6, 10, 15, 30 6, 10, 15, 30, 60 6, 10, 15, 30, 60, 90 6, 10, 15, 30, 60, 90 6, 10, 15, 30, 60, 90 |
| IR | Y8 | 4:3 | 640 x 400 | 6, 10, 15, 30, 60, 90 |
| IR | Y8 | 기타 | 848 x 100 | 100 |
| RGB | MJPEG & YUYV | 16:9 | 1920 x 1080 1280 x 720 960 x 540 848 x 480 640 x 360 424 x 240 320 x 180 | 6, 10, 15, 30 6, 10, 15, 30, 60 6, 10, 15, 30, 60 6, 10, 15, 30, 60 6, 10, 15, 30, 60 6, 10, 15, 30, 60 6, 30, 60 |
| RGB | MJPEG & YUYV | 4:3 | 640 x 480 320 x 240 | 6, 10, 15, 30, 60 6, 30, 60 |
출력 데이터 스트림(USB2.0): STM-501u 및 STM-502u#
| 데이터 형식 | 종횡비 | 해상력 | 프레임 레이트 | |
|---|---|---|---|---|
| 깊이 | Y16 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 6 6, 10, 15, 30 6, 10, 15, 30 |
| 깊이 | Y16 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 | 6 6, 8, 10 6, 10, 15, 30 6, 10, 15, 30, 60 |
| 깊이 | Y16 | 4:3 | 640 x 360 | 6, 10, 15, 30 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 6 6, 10, 15, 30 6, 10, 15, 30 |
| IR | Y8 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 | 6 6, 8, 10 6, 10, 15, 30 6, 10, 15, 30, 60 |
| IR | Y8 | 4:3 | 640 x 480 | 6, 10, 15, 30 |
| RGB | MJPEG | 16:9 | 1920 x 1080 1280 x 720 | 8 6, 10, 15 |
| RGB | MJPEG & YUYV | 16:9 | 424 x 240 | 6, 15, 30, 60 |
| RGB | MJPEG & YUYV | 4:3 | 640 x 480 | 6, 15, 30 |
출력 데이터 스트림(USB3.0): STM-951u 및 STM-952u#
| 데이터 형식 | 종횡비 | 해상력 | 프레임 레이트 | |
|---|---|---|---|---|
| 깊이 | Y16 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 5, 10, 15, 30 |
| 깊이 | Y16 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 5, 10, 15, 30 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 |
| 깊이 | Y16 | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
| 깊이 | Y16 | 기타 | 848 x 100 | 100 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 5, 10, 15, 30 |
| IR | Y8 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 5, 10, 15, 30 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 |
| IR | Y8 | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
| IR | Y8 | 기타 | 848 x 100 | 100 |
| RGB | MJPEG & YUYV | 16:10 | 1280 x 800 640 x 400 | 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| RGB | MJPEG & YUYV | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 5, 10, 15, 30, 60 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 |
| RGB | MJPEG & YUYV | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
출력 데이터 스트림(USB2.0): STM-951u 및 STM-952u#
| 데이터 형식 | 종횡비 | 해상력 | 프레임 레이트 | |
|---|---|---|---|---|
| 깊이 | Y16 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 5 5, 10, 15, 30 5, 10, 15, 30 |
| 깊이 | Y16 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 | 5 5, 10 5, 10, 15, 30 5, 10, 15, 30, 60 |
| 깊이 | Y16 | 4:3 | 640 x 480 | 5, 10, 15, 30 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 5 5, 10, 15, 30 5 10, 15, 30 |
| IR | Y8 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 | 5 5, 10 5, 10, 15, 30 5, 10, 15, 30, 60 |
| IR | Y8 | 4:3 | 640 x 480 | 5, 10, 15, 30 |
| RGB | MJPEG | 16:10 | 1280 x 800 | 8 |
| RGB | MJPEG | 16:9 | 1280 x 720 | 5, 10, 15 |
| RGB | MJPEG & YUYV | 16:10 | 640 x 400 | 5, 10, 15, 30 |
| RGB | MJPEG & YUYV | 16:9 | 424 x 240 | 5, 10, 15, 30, 60 |
| RGB | MJPEG & YUYV | 4:3 | 640 x 480 | 5, 10, 15, 30 |
GigE#
Stereo mini 시리즈의 GigE 카메라는 고품질의 다중 해상도 깊이 스트림 데이터와 고화질 컬러 스트림 데이터를 제공합니다.
STM-951g는 Y16 형식의 깊이 스트림 데이터를 출력합니다. 카메라가 출력하는 컬러 스트림 데이터는 MJPEG/YUYV 형식입니다. SDK는 MJPEG/YUYV/RGB8/BGR8/RGBA8/BGRA8/Y16 형식의 출력을 지원하며, 최대 해상도에서 RAW16 형식의 출력도 지원합니다. 카메라는 Y8 형식의 IR 이미지 데이터를 출력하며, SDK는 Y12 형식의 데이터 출력도 지원합니다.
STM-955g는 Y16 또는 RVL 형식의 깊이 데이터, I420 또는 MJPEG 형식의 컬러 이미지, 그리고 Y8 형식의 IR 이미지를 출력합니다. 소프트웨어 SDK는 컬러 스트림에 대해 RGB/BGR/BGRA 형식도 지원합니다.
출력 데이터 스트림(Gigabit Ethernet): STM-951g#
| 데이터 형식 | 종횡비 | 해상력 | 프레임 레이트 | |
|---|---|---|---|---|
| 깊이 | Y16 | 16:10 | 1280 x 800 640 x 400 424 x 266 320 x 200 848 x 530 | 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30, 60 |
| 깊이 | Y16 | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 424 x 266 320 x 200 848 x 530 | 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30, 60 |
| IR | Y8 | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
| IR | Y16 | 16:10 | 1280 x 800 640 x 400 | 5, 10, 15 5, 10, 15, 30 |
| 컬러 | YUYV | 16:10 | 1280 x 800 848 x 530 640 x 400 | 5, 10, 15, 30 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| 컬러 | YUYV | 16:9 | 1280 x 720 640 x 360 | 5, 10, 15, 30 5, 10, 15, 30, 60, 90 |
| 컬러 | YUYV | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
| 컬러 | MJPEG | 16:10 | 1280 x 800 848 x 530 640 x 400 | 5, 10, 15, 30, 60 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| 컬러 | MJPEG | 16:9 | 1280 x 720 640 x 360 | 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| 컬러 | MJPEG | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
출력 데이터 스트림(Fast Ethernet): STM-951g#
| 데이터 형식 | 종횡비 | 해상력 | 프레임 레이트 | |
|---|---|---|---|---|
| 깊이 | Y16 | 16:10 | 1280 x 800 848 x 530 640 x 400 424 x 266 320 x 200 | 5 5, 10 5, 10, 15 5, 10, 15, 30 5, 10, 15, 30 |
| 깊이 | Y16 | 4:3 | 640 x 480 | 5, 10, 15, |
| IR | Y8 | 16:10 | 1280 x 800 848 x 530 640 x 400 424 x 266 320 x 200 | 5 5, 10 5, 10, 15 5, 10, 15, 30 5, 10, 15, 30 |
| IR | Y8 | 4:3 | 640 x 480 | 5, 10, 15 |
| 컬러 | YUYV | 16:10 | 1280 x 800 848 x 530 640 x 400 | 5 5, 10 5, 10, 15 |
| 컬러 | YUYV | 16:9 | 1280 x 720 640 x 360 | 5 5, 10, 15 |
| 컬러 | YUYV | 4:3 | 640 x 480 | 5, 10, 15 |
| 컬러 | MJPEG | 16:10 | 1280 x 800 848 x 530 640 x 400 | 5, 10, 15, 30 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| 컬러 | MJPEG | 16:9 | 1280 x 720 640 x 360 | 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| 컬러 | MJPEG | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
정보
단일 데이터 스트림 출력은 모든 해상도와 프레임 레이트를 지원할 수 있습니다. 그러나 깊이 및 컬러 스트림의 2개, 3개 또는 4개 스트림을 동시에 출력할 때 카메라의 기가비트 또는 고속 이더넷의 실제 대역폭 한계와 호스트 장치의 성능으로 인해 일부 조합은 지원되지 않을 수 있습니다.
출력 데이터 스트림(Gigabit Ethernet): STM-955g#
| 데이터 형식 | 종횡비 | 해상력 | 프레임 레이트 | |
|---|---|---|---|---|
| 깊이 | Y16 | 16:10 | 1280 x 800 640 x 400 | 5, 10 5, 10, 15, 20 |
| 깊이 | RVL | 16:10 | 1280 x 800 640 x 400 | 5, 10 5, 10, 15, 20 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 | 5, 10, 15, 20 5, 10, 15, 20 |
| 컬러 | I420 | 16:10 | 1280 x 800 640 x 400 | 5, 10, 15, 20 5, 10, 15, 20 |
| 컬러 | I420 | 16:9 | 1280 x 720 640 x 360 | 5, 10, 15, 20 5, 10, 15, 20 |
| 컬러 | I420 | 4:3 | 800 x 600 | 5, 10, 15, 20 5, 10, 15, 20 |
| 컬러 | MJPEG | 16:10 | 1280 x 800 640 x 400 | 5, 10, 15, 20 5, 10, 15, 20 |
| 컬러 | MJPEG | 16:9 | 1280 x 720 640 x 360 | 5, 10, 15, 20 5, 10, 15, 20 |
| 컬러 | MJPEG | 4:3 | 800 x 600 | 5, 10, 15, 20 |
정보
단일 데이터 스트림 출력은 모든 해상도와 프레임 레이트를 지원할 수 있습니다. 그러나 깊이 및 컬러 스트림의 2개, 3개 또는 4개 스트림을 동시에 출력할 때 카메라의 기가비트 또는 고속 이더넷의 실제 대역폭 한계와 호스트 장치의 성능으로 인해 일부 조합은 지원되지 않을 수 있습니다.
시야(Field of View)#
깊이 시야(Depth Field of View) 정의#
아래 이미지는 깊이 카메라의 시야각(Field-of-View), 즉 센서가 "보는" 각도를 보여줍니다. 설명의 이해를 돕기 위해 IR 카메라를 사용했습니다.
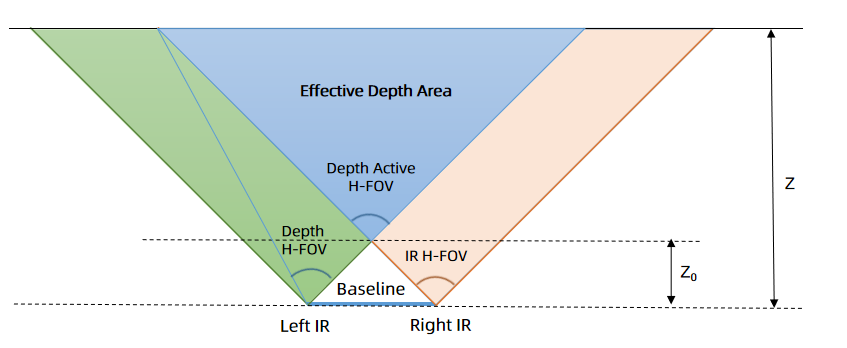
임의의 깊이(Z)에서의 깊이 시야각(depth FOV)은 다음 방정식을 사용하여 계산할 수 있습니다.
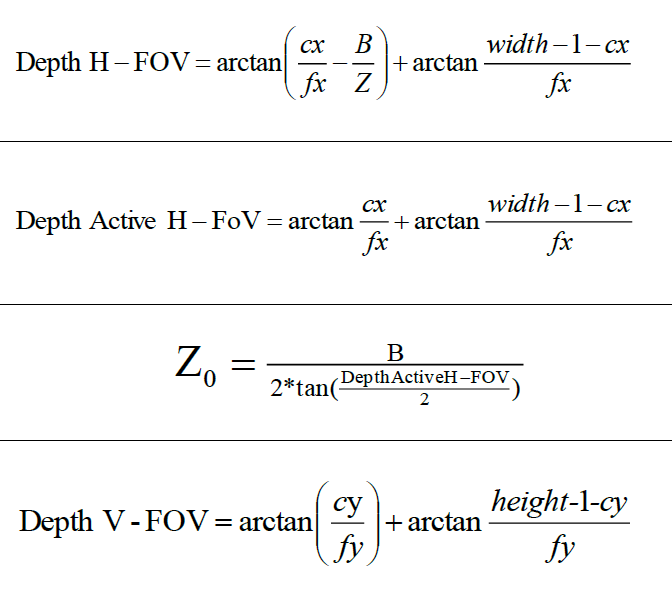
여기서:
cx = 깊이 이미지 주점의 X 방향 이미지 좌표
fx = 깊이 카메라 초점 거리
cy = 깊이 이미지 주점의 Y 방향 이미지 좌표
fy = 깊이 카메라 초점 거리
width = 깊이 이미지 너비
height = 깊이 이미지 높이
Depth active H-FOV = Left IR H-FOV
정보
- cx, fx 및 width 파라미터는 SDK에서 제공하는 깊이 내부 파라미터를 통해 얻습니다. 파라미터 값은 카메라에 따라 다릅니다.
- 깊이 값에 따라 깊이 FOV가 달라집니다. 거리가 멀어질수록 깊이 FOV는 커집니다.
일반적인 깊이 고유 파라미터(Depth Intrinsic)#
다음 표에는 Stereo mini 카메라의 일반적인 깊이 내부 파라미터가 나열되어 있습니다.
STM-501u 및 STM-502u#
베이스라인: 50 mm
| 해상도 너비 x 높이 (px) | cx (px) | cy (px) | Fx, Fy (px) |
|---|---|---|---|
| 1280 x 800 | 640 | 400 | 620.0, 620.0 |
| 1280 x 720 | 640 | 360 | 620.0, 620.0 |
| 848 x 480 | 424 | 240 | 410.7, 410.7 |
| 848 x 100 | 424 | 50 | 410.7, 410.7 |
| 640 x 480 | 320 | 200 | 372.0, 372.0 |
| 640 x 400 | 320 | 200 | 310.0, 310.0 |
| 640 x 360 | 320 | 180 | 310.0, 310.0 |
| 480 x 270 | 240 | 135 | 232.5, 232.5 |
| 424 x 240 | 212 | 120 | 205.4, 205.4 |
STM-951u 및 STM-952u#
베이스라인: 95 mm
| 해상도 너비 x 높이 (px) | cx (px) | cy (px) | Fx, Fy (px) |
|---|---|---|---|
| 1280 x 800 | 640 | 400 | 620.0, 620.0 |
| 1280 x 720 | 640 | 360 | 620.0, 620.0 |
| 848 x 480 | 424 | 240 | 410.7, 410.7 |
| 848 x 100 | 424 | 50 | 410.7, 410.7 |
| 640 x 480 | 320 | 200 | 372.0, 372.0 |
| 640 x 400 | 320 | 200 | 310.0, 310.0 |
| 640 x 360 | 320 | 180 | 310.0, 310.0 |
| 480 x 270 | 240 | 135 | 232.5, 232.5 |
| 424 x 240 | 212 | 120 | 205.4, 205.4 |
STM-951g#
베이스라인: 95 mm
| 해상도 너비 x 높이 (px) | cx (px) | cy (px) | Fx, Fy (px) |
|---|---|---|---|
| 1280 x 800 | 640 | 400 | 620.0, 620.0 |
| 848 x 530 | 424 | 265 | 410.7, 410.7 |
| 640 x 480 | 320 | 200 | 372.0, 372.0 |
| 640 x 400 | 320 | 200 | 310.0, 310.0 |
| 424 x 266 | 212 | 133 | 205.4, 205.4 |
| 320 x 200 | 160 | 100 | 186.0, 186.0 |
STM-955g#
베이스라인: 95 mm
| 해상도 너비 x 높이 (px) | cx (px) | cy (px) | Fx, Fy (px) |
|---|---|---|---|
| 1280 x 800 | 640 | 400 | 620.0, 620.0 |
| 640 x 400 | 320 | 200 | 310.0, 310.0 |
스트림 FOV 개요#
USB#
| FOV | 종횡비 | 해상도 | STM-501u / STM-502u (H x V) | STM-951u / STM-952u (H x V) |
|---|---|---|---|---|
| Depth FOV Before D2C @ 2 m | 16:10 | 1280 x 800 640 x 400 424 x 266 | 90° x 65° | 90° x 65° |
| Depth FOV Before D2C @ 2 m | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 90° x 60° | 90° x 60° |
| Depth FOV Before D2C @ 2 m | 4:3 | 640 x 480 | 81° x 65° | 81° x 65° |
| Depth FOV Before D2C @ 2 m | Other (848 x 100) | 848 x 100 | 90° x 14° | 90° x 14° |
| IR | 16:10 | 1280 x 800 640 x 400 424 x 266 | 91° x 65° | 91° x 65° |
| IR | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 91° x 60° | 91° x 60° |
| IR | 4:3 | 640 x 480 | 81° x 65° | 81° x 65° |
| IR | Other (848 x 100) | 848 x 100 | 91° x 14° | 91° x 14° |
| RGB | 16:10 | 1280 x 800 640 x 400 424 x 266 | N/A | 94° x 68° |
| RGB | 16:9 | 1920 x 1080 1280 x 720 960 x 540 848 x 480 640 x 360 480 x 270 424 x 240 320 x 180 | 86° x 55° | 94° x 62° |
| RGB | 4:3 | 640 x 480 320 x 240 | 70° x 55° | 82° x 68° |
| Depth FOV After D2C @ 2 m | 16:10 | 1280 x 800 640 x 400 424 x 266 | N/A | 90° x 65° |
| Depth FOV After D2C @ 2 m | 16:9 | 1920 x 1080 1280 x 720 960 x 540 848 x 480 640 x 360 480 x 270 424 x 240 320 x 180 | 86° x 55° | 90° x 60° |
| Depth FOV After D2C @ 2m | 4:3 | 640 x 480 320 x 240 | 70° x 55° | 81° x 65° |
정보
- STM-501u 및 STM-502u 카메라는 빨간색으로 표시된 해상도를 지원하지 않습니다.
- STM-951u 및 STM-952u 카메라는 파란색으로 표시된 해상도를 지원하지 않습니다.
GigE#
| FOV | 종횡비 | 해상도 | STM-951g (H x V) |
|---|---|---|---|
| Depth FOV Before D2C @ 2 m | 16:10 | 1280 x 800 848 x 530 640 x 400 424 x 266 320 x 200 | 90° x 65° |
| Depth FOV Before D2C @ 2 m | 4:3 | 640 x 480 | 81° x 65° |
| IR | 16:10 | 1280 x 800 848 x 530 640 x 400 424 x 266 320 x 200 | 91° x 65° |
| IR | 4:3 | 640 x 480 | 81° x 65° |
| RGB | 16:10 | 1280 x 800 848 x 530 640 x 400 | 94° x 68° |
| RGB | 16:9 | 1280 x 720 640 x 360 | 94° x 62° |
| RGB | 4:3 | 640 x 480 | 82° x 68° |
| Depth FOV After D2C @ 2 m | 16:10 | 1280 x 800 848 x 530 640 x 400 | 90° x 65° |
| Depth FOV After D2C @ 2 m | 16:9 | 1280 x 720 640 x 360 | 90° x 60° |
| Depth FOV After D2C @ 2m | 4:3 | 640 x 480 | 81° x 65° |
| FOV | 종횡비 | STM-955g (H x V) |
|---|---|---|
| Depth @ 2 m | 16:10 | 90° x 65° |
| Depth @ 2 m | 4:3 | 81° x 65° |
| IR | 16:10 | 91° x 65° |
| IR | 4:3 | 81° x 65° |
| RGB | 16:10 | 94° x 68° |
| RGB | 16:9 | 94° x 62° |
| RGB | 4:3 | 82° x 68° |
| D2C FOV @ 2 m | 16:10 | 90° x 65° |
| D2C FOV @ 2 m | 16:9 | 90° x 60° |
| D2C FOV @ 2m | 4:3 | 81° x 65° |
FOV 예시#
STM-501u / STM-502u#
| 종횡비 | D2C 전 Depth FOV | D2C 후 Depth FOV |
|---|---|---|
| 16:10 | 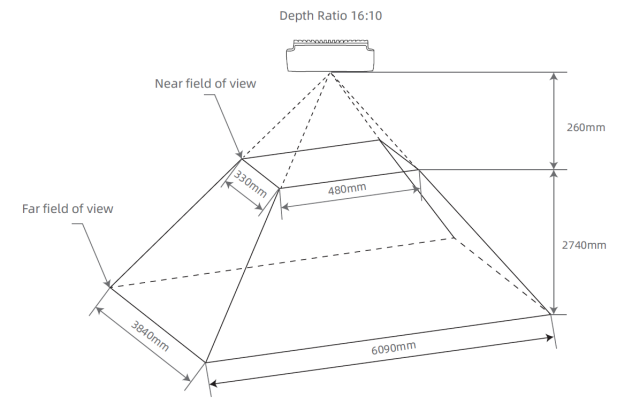 | N/A |
| 16:9 | 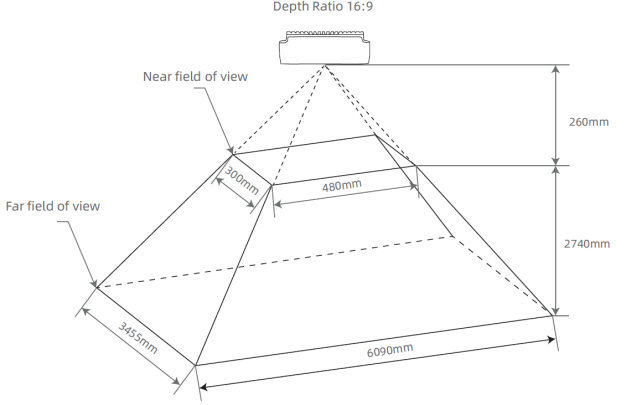 | 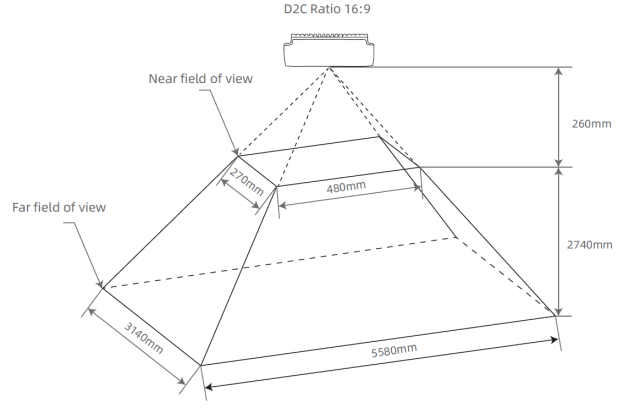 |
| 4:3 | 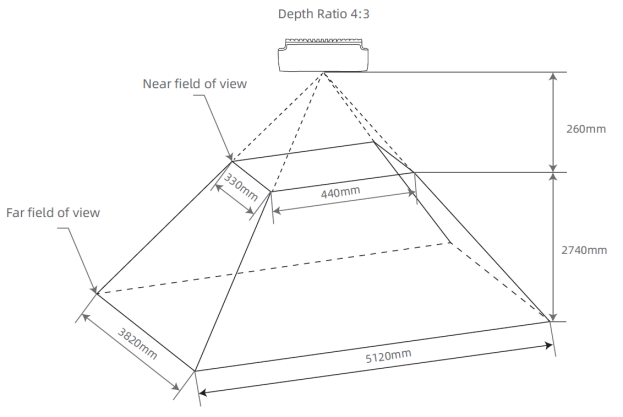 | 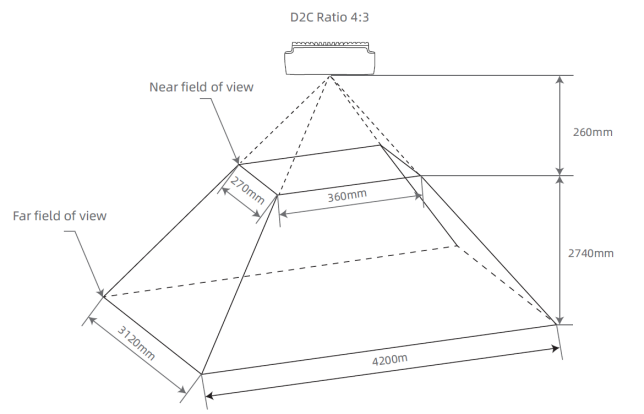 |
STM-951u / STM-952u#
| 종횡비 | D2C 전 Depth FOV | D2C 후 Depth FOV |
|---|---|---|
| 16:10 | 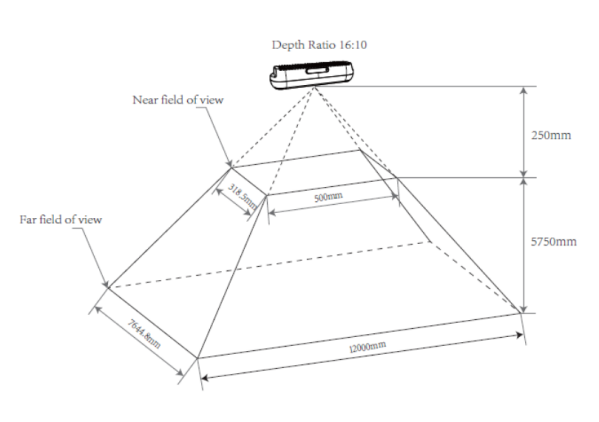 | 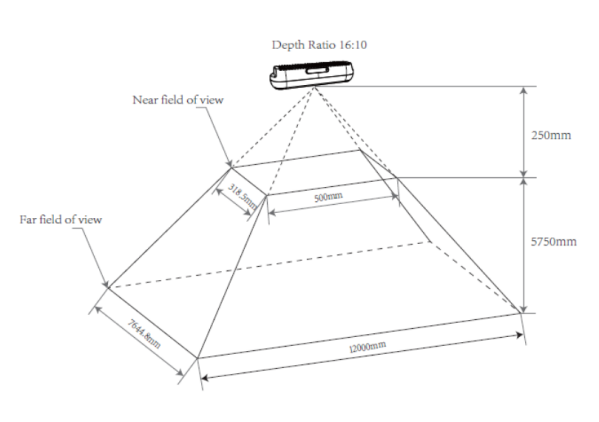 |
| 16:9 | 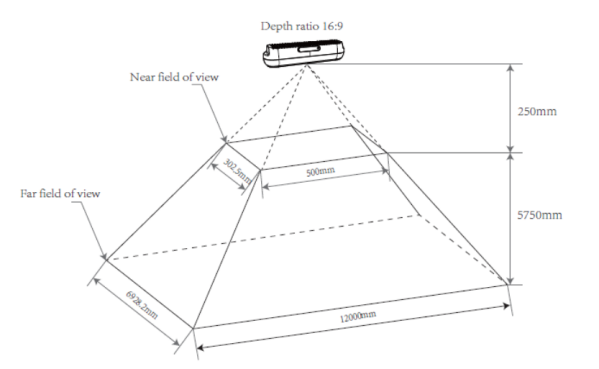 | 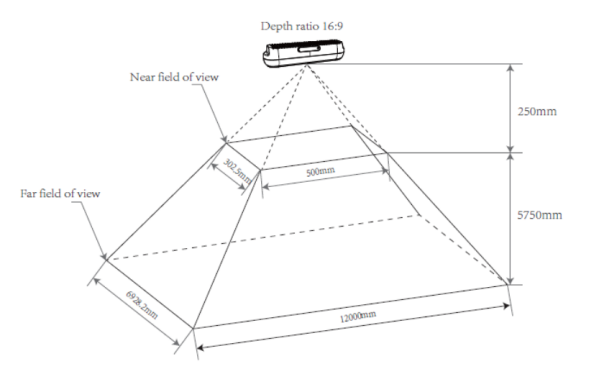 |
| 4:3 | 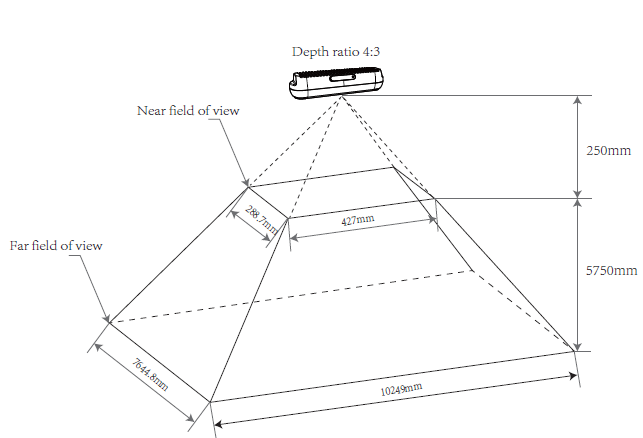 | 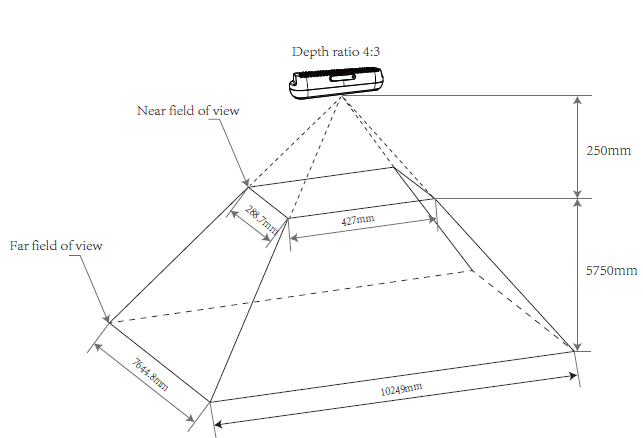 |
STM-951g#
| 종횡비 | D2C 전 Depth FOV | D2C 후 Depth FOV |
|---|---|---|
| 16:10 | 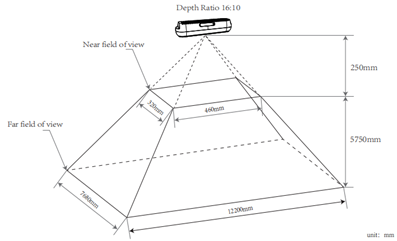 | 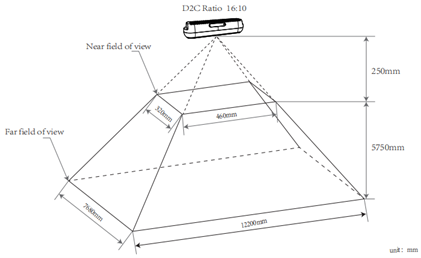 |
| 16:9 | N/A | 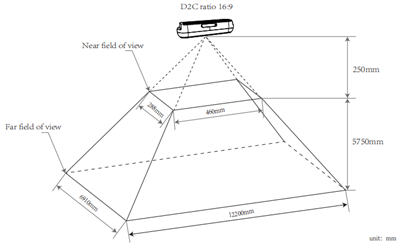 |
| 4:3 | 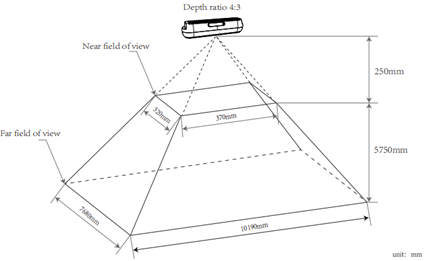 | 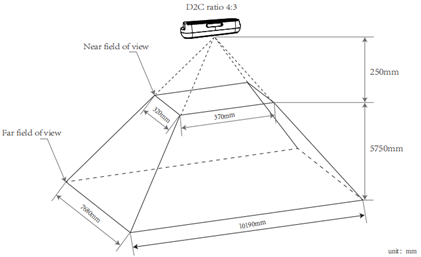 |
STM-955g#
| 종횡비 | D2C 전 Depth FOV | D2C 후 Depth FOV |
|---|---|---|
| 16:10 | 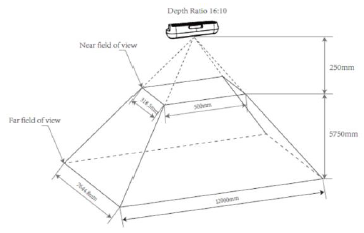 | 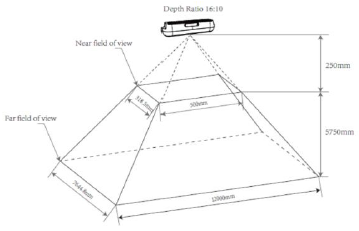 |
| 16:9 | N/A | 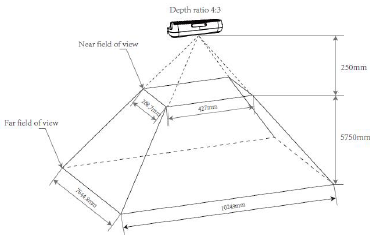 |
| 4:3 |  |  |
Depth to Color Alignment#
D2C(Depth to color)는 깊이 이미지의 픽셀 단위 기하학적 변환으로, D2C 변환을 통해 깊이 이미지와 이에 대응하는 컬러 이미지의 공간 정렬을 수행합니다. 이를 통해 D2C 후 깊이 이미지의 이미지 좌표를 기반으로 컬러 이미지의 모든 픽셀을 동일한 이미지 좌표로 찾을 수 있습니다.
동일한 이미지 좌표를 사용하여 D2C 후 깊이 이미지에서 컬러 픽셀의 깊이 정보를 찾을 수 있습니다. D2C 후의 타겟 컬러 이미지와 동일한 크기의 깊이 이미지가 생성되며, 이미지 콘텐츠는 컬러 카메라 좌표계의 깊이 데이터입니다. 즉, 컬러 카메라의 원점과 크기를 사용하여 "촬영"된 깊이 이미지가 재구성되며, 각 픽셀은 컬러 카메라의 해당 픽셀 좌표와 일치합니다.
소프트웨어 기반 D2C 정렬: STM-501u / STM-502u#
| D2C 전 Depth Image | Color Image | D2C 후 Depth Image | 종횡비 |
|---|---|---|---|
| 1280 x 800, 1280 x 720, 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 1920 x 1080 1280 x 720 960 x 540 848 x 480 640 x 360 424 x 240 320 x 180 | 1920 x 1080 1280 x 720 960 x 540 848 x 480 640 x 360 424 x 240 320 x 180 | 16:9 |
| 1280 x 800, 1280 x 720, 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 640 x 480 320 x 240 | 640 x 480 320 x 240 | 4:3 |
하드웨어 기반 D2C 정렬: STM-501u / STM-502u#
| D2C 전 Depth Image | Color Image | D2C 후 Depth Image | 종횡비 |
|---|---|---|---|
| 848 x 480, 640 x 480, 640 x 400, 640 x 360 | 640 x 360 | 640 x 360 | 16:9 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 424 x 240 | 424 x 240 | 16:9 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 320 x 180 | 320 x 180 | 16:9 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360 | 640 x 480 | 640 x 480 | 4:3 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 320 x 240 | 320 x 240 | 4:3 |
정보
640 x 400 및 424 x 266의 깊이 해상도는 30 fps 이하의 컬러 정렬만 지원합니다.
소프트웨어 기반 D2C 정렬: STM-951u / STM-952u#
| D2C 전 Depth Image | Color Image | D2C 후 Depth Image | 종횡비 |
|---|---|---|---|
| 1280 x 800, 1280 x 720, 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 1280 x 800 640 x 400 | 1280 x 800 640 x 400 | 16:10 |
| 1280 x 800, 1280 x 720, 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 320 x 180 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 320 x 180 | 16:9 |
| 1280 x 800, 1280 x 720, 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 640 x 480 | 640 x 480 | 4:3 |
하드웨어 기반 D2C 정렬: STM-951u / STM-952u#
| D2C 전 Depth Image | Color Image | D2C 후 Depth Image | 종횡비 |
|---|---|---|---|
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 640 x 400 | 640 x 400 | 16:10 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360 | 640 x 360 | 640 x 360 | 16:9 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 480 x 270 | 480 x 270 | 16:9 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 424 x 240 | 424 x 240 | 16:9 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 640 x 480 | 640 x 480 | 4:3 |
정보
- 848 x 480의 깊이 해상도는 60 fps 이하의 컬러 정렬만 지원합니다.
- 640 x 400 및 424 x 266의 깊이 해상도는 30 fps 이하의 컬러 정렬만 지원합니다.
소프트웨어 기반 D2C 정렬: STM-951g#
| D2C 전 Depth Image | Color Image | D2C 후 Depth Image | 종횡비 |
|---|---|---|---|
| 1280 x 800, 848 x 530, 640 x 480, 640 x 400, 424 x 266, 320 x 200 | 1280 x 800 848 x 530 640 x 400 | 1280 x 800 848 x 530 640 x 400 | 16:10 |
| 1280 x 800, 848 x 530, 640 x 480, 640 x 400, 424 x 266, 320 x 200 | 1280 x 720 640 x 360 | 1280 x 720 640 x 360 | 16:9 |
| 1280 x 800, 848 x 530, 640 x 480, 640 x 400, 424 x 266, 320 x 200 | 640 x 480 | 640 x 480 | 4:3 |
하드웨어 기반 D2C 정렬: STM-951g#
| D2C 전 Depth Image | Color Image | D2C 후 Depth Image | 종횡비 |
|---|---|---|---|
| 848 x 530, 640 x 480, 640 x 400 | 640 x 400 | 640 x 400 | 16:10 |
| 848 x 530, 640 x 480, 640 x 400, 424 x 266, 320 x 200 | 640 x 360 | 640 x 360 | 16:9 |
| 848 x 530, 640 x 480, 640 x 400, 424 x 266, 320 x 200 | 640 x 480 | 640 x 480 | 4:3 |
정보
- 640 x 400, 424 x 266, 320 x 200 해상도의 깊이 해상도는 30 fps 이하에서만 컬러 정렬을 지원합니다.
- 848 x 530 해상도의 깊이 해상도는 60 fps 이하에서만 컬러 정렬을 지원합니다.
소프트웨어 기반 D2C 정렬: STM-955g#
| D2C 전 Depth Image | Color Image | D2C 후 Depth Image | 종횡비 |
|---|---|---|---|
| 1280 x 800, 640 x 400 | 1280 x 800 640 x 400 | 1280 x 800 640 x 400 | 16:10 |
| 1280 x 800, 640 x 400 | 1280 x 720 640 x 360 | 1280 x 720 640 x 360 | 16:9 |
| 1280 x 800, 640 x 400 | 640 x 480 | 640 x 480 | 4:3 |
하드웨어 기반 D2C 정렬: STM-955g#
| D2C 전 Depth Image | Color Image | D2C 후 Depth Image | 종횡비 |
|---|---|---|---|
| 1280 x 800, 640 x 400 | 1280 x 800 640 x 400 | 1280 x 800 640 x 400 | 16:10 |
| 1280 x 800, 640 x 400 | 1280 x 720 640 x 360 | 1280 x 720 640 x 360 | 16:9 |
| 1280 x 800, 640 x 400 | 640 x 480 | 640 x 480 | 4:3 |
Minimum Z Depth#
최소 Z 깊이는 깊이 카메라의 최소 작동 거리, 즉 카메라의 깊이 원점에서 감지할 수 있는 가장 가까운 평면 거리를 의미합니다. 이 거리는 시차 검색 범위와 이미지 해상도에 의해 결정됩니다.
STM-955g는 깊이 오프셋 값을 설정하여 최소 작동 거리를 조절합니다. 달성 가능한 최소 거리는 프리셋 모드에 따라 다를 수 있습니다. 카메라는 다양한 애플리케이션 요구 사항에 적응할 수 있는 유연한 설정 옵션을 제공합니다.
정보
시차 검색 범위가 넓을수록 최소 작동 거리가 가까워지고 소비 전력이 높아집니다. 반대로 시차 검색 범위가 좁을수록 최소 작동 거리가 멀어지고 카메라의 소비 전력이 낮아지며, 더 높은 주변 온도 견딤성을 제공합니다.
STM-501u / STM-502u#
| 시차 검색 범위 | 시야각 (수평 x 수직) | 해상력 | Minimum Z Depth |
|---|---|---|---|
| 128 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 | 0.26 m |
| 128 | 90° x 60° | 1280 x 720 | 0.26 m |
| 128 | 90° x 60° | 848 x 480 | 0.18 m |
| 128 | 90° x 60° | 640 x 360 | 0.14 m |
| 128 | 90° x 60° | 480 x 270 | 0.11 m |
| 128 | 90° x 60° | 424 x 240 | 0.1 m |
| 128 | 81° x 65° | 640 x 480 | 0.17 m |
| 128 | 90° x 14° | 848 x 100 | 0.18 m |
STM-951u / STM-952u#
| 시차 검색 범위 | 시야각 (수평 x 수직) | 해상력 | Minimum Z Depth |
|---|---|---|---|
| 256 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 | 0.25 m |
| 256 | 90° x 60° | 1280 x 720 | 0.25 m |
| 256 | 90° x 60° | 848 x 480 | N/A |
| 256 | 90° x 60° | 640 x 360 | N/A |
| 256 | 90° x 60° | 480 x 270 | N/A |
| 256 | 90° x 60° | 424 x 240 | N/A |
| 256 | 81° x 65° | 640 x 480 | N/A |
| 256 | 90° x 14° | 848 x 100 | N/A |
| 128 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 | 0.5 m |
| 128 | 90° x 60° | 1280 x 720 | 0.5 m |
| 128 | 90° x 60° | 848 x 480 | 0.34 m |
| 128 | 90° x 60° | 640 x 360 | 0.26 m |
| 128 | 90° x 60° | 480 x 270 | 0.19 m |
| 128 | 90° x 60° | 424 x 240 | 0.17 m |
| 128 | 81° x 65° | 640 x 480 | 0.3 m |
| 128 | 90° x 14° | 848 x 100 | 0.34 m |
| 64 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 | 1 m |
| 64 | 90° x 60° | 1280 x 720 | 1 m |
| 64 | 90° x 60° | 848 x 480 | N/A |
| 64 | 90° x 60° | 640 x 360 | N/A |
| 64 | 90° x 60° | 480 x 270 | N/A |
| 64 | 90° x 60° | 424 x 240 | N/A |
| 64 | 81° x 65° | 640 x 480 | N/A |
| 64 | 90° x 14° | 848 x 100 | N/A |
STM-951g#
| 시차 검색 범위 | 시야각 (수평 x 수직) | 해상력 | Minimum Z Depth |
|---|---|---|---|
| 256 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 320 x 200 | 0.25 m |
| 256 | 90° x 60° | 848 x 530 | N/A |
| 256 | 81° x 65° | 640 x 480 | N/A |
| 128 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 320 x 200 | 0.5 m |
| 128 | 90° x 65° | 848 x 530 | 0.34 m |
| 128 | 81° x 65° | 640 x 480 | 0.3 m |
| 64 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 320 x 200 | 1 m |
| 64 | 90° x 65° | 848 x 530 | N/A |
| 64 | 81° x 65° | 640 x 480 | N/A |
STM-955g#
| Preset | 해상력 | Offset | 최소 Z 깊이 (최대–최소 mm) |
|---|---|---|---|
| Perception | 1280 x 800 | 0 | ∞–320 |
| 1280 x 800 | 32 | 1855–266 | |
| 640 x 400 | 0 | ∞–155 | |
| 640 x 400 | 32 | 928–133 | |
| Dimensioning | 640 x 480 | 0 | ∞–310 |
| 640 x 480 | 64 | 928–233 | |
| 640 x 480 | 128 | 463–187 |
Coordinate System#
Stereo mini 시리즈 카메라의 경우, 1/4 나사 구멍이 있는 평면이 바닥면, 유리 커버 표면이 전면이며, RGB 모듈은 LDM 모듈의 왼쪽에 배치됩니다.
IMU 좌표계의 원점은 물리적 센서 중심점에 위치합니다. 가속도계와 자이로스코프 좌표계는 왼쪽 IR의 후면에 위치합니다. 좌표계의 양의 X축은 오른쪽을, 양의 Y축은 아래쪽을, 양의 Z축은 앞쪽을 향합니다.
깊이 이미지 좌표계의 원점은 왼쪽 IR 모듈의 광학 중심에 위치하며, 컬러 이미지 좌표계의 원점은 RGB 모듈의 광학 중심에 위치합니다. 좌표계의 방향은 동일합니다. 양의 X축은 오른쪽을, 양의 Y축은 아래쪽을, 양의 Z축은 앞쪽을 향합니다. 3D 카메라 좌표계 원점은 3D 카메라의 기본 원점이며 좌표는 (0,0,0)입니다. 3D 카메라 좌표계에서의 깊이 원점, 컬러 원점, IMU 원점의 기준 위치는 아래의 좌표계 개략도 표에 나와 있습니다.
Coordinate System Position Reference#
| Camera | Coordinate System | 3D 카메라 좌표계에서의 위치 (X, Y, Z 단위: mm) |
|---|---|---|
| STM-501u / STM-502u | 깊이 | 0, 0, 0 |
| 컬러 | 14.00, 0, 2.02 | |
| IMU | -0.246, -0.065, -16.948 | |
| STM-951u / STM-952u / STM-951g | 깊이 | 0, 0, 0 |
| 컬러 | 23.75, 0, 0 | |
| IMU | 7.866, 1.068, -14.248 | |
| STM-955g | 깊이 | 0, 0, 0 |
| 컬러 | 23.75, 0, 0 | |
| IMU | 15.48, 0, -55.60 |
정보
깊이 카메라와 컬러 카메라의 정렬이 활성화되면 깊이 좌표계의 원점이 컬러 좌표계의 원점으로 자동 전환되며 내부 파라미터(intrinsics)도 그에 따라 변경됩니다.
Coordinate System Schematic#
| STM-501u / STM-502u | STM-951u / STM-952u / STM-951g | STM-955g | |
|---|---|---|---|
| IMU | 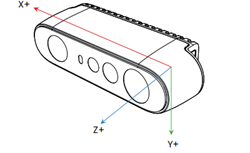 | 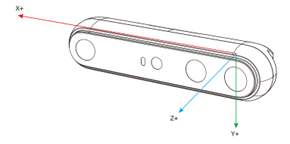 | 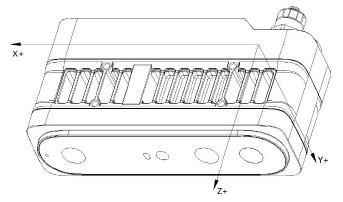 |
| 깊이 | 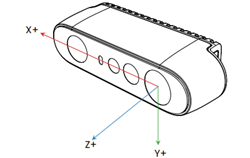 | 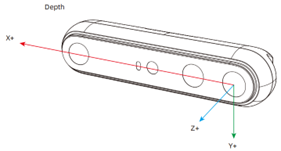 | 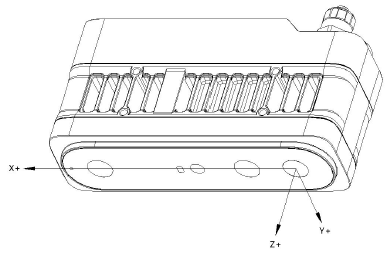 |
| RGB | 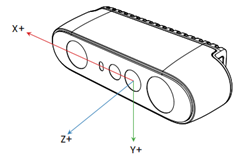 | 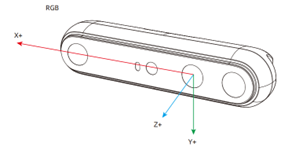 | 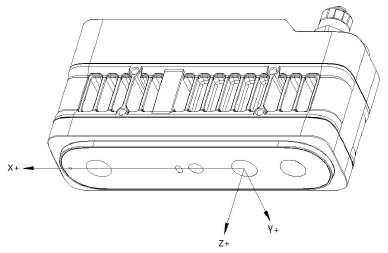 |
Coordinate System Position Reference#
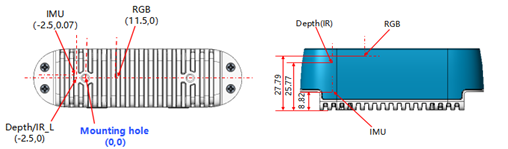
설치 위치와 Depth/Color/IMU 간의 상대 좌표계 관계입니다.
정보
모든 기준점은 각 구성 요소 또는 위치의 중심에 있습니다.
STM-501u / STM-502u#
| 3D 카메라 좌표계에서의 위치 (X, Y, Z 단위: mm) | |
|---|---|
| 마운팅 홀 | 0, 0, 0 |
| 깊이 | -2.5, 0, 25.77 |
| 컬러 | 11.5, 0, 27.79 |
| IMU | -2.5, 0.07, 8.82 |
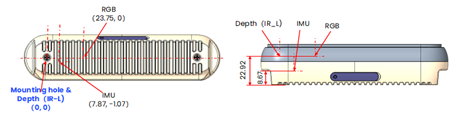
STM-951u / STM-952u#
| 3D 카메라 좌표계에서의 위치 (X, Y, Z 단위: mm) | |
|---|---|
| 마운팅 홀 | 0, 0, 0 |
| 깊이 | 0, 0, 22.92 |
| 컬러 | 23.75, 0, 22.92 |
| IMU | 7.87, -1.07, 8.67 |
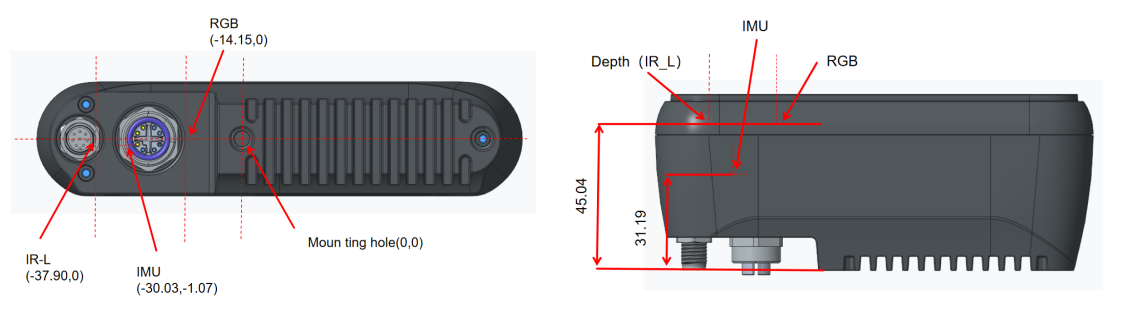
STM-951g#
| 3D 카메라 좌표계에서의 위치 (X, Y, Z 단위: mm) | |
|---|---|
| 마운팅 홀 | 0, 0, 0 |
| 깊이 | -37.90, 0, 45.04 |
| 컬러 | -14.15, 0, 45.04 |
| IMU | -30.03, -1.07, 31.19 |
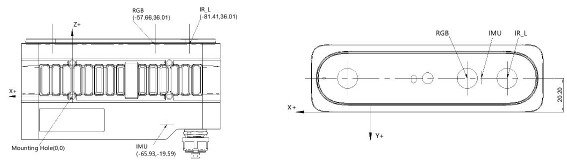
STM-955g#
| 3D 카메라 좌표계에서의 위치 (X, Y, Z 단위: mm) | |
|---|---|
| 마운팅 홀 | 0, 0, 0 |
| 깊이 | -81.41, -20.20, 36.01 |
| 컬러 | -57.66, -20.20, 36.01 |
| IMU | -65.93, -20.20, -19.59 |
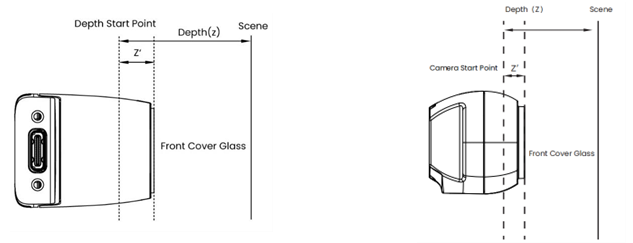
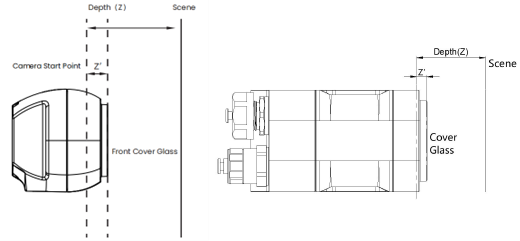
카메라 시작점 기준#
카메라 시작점 또는 기준 영점은 depth = 0인 시작점 또는 평면으로 설명할 수 있습니다. 카메라 전면 커버 글래스에 대한 depth/RGB/LRM 영점의 거리는 아래 표에 나열되어 있습니다.
| STM-501u | STM-502u | STM-951u | STM-952u | STM-951g | STM-955g | |
|---|---|---|---|---|---|---|
| Depth (Z') | 4.230 mm | 4.930 mm | 4.080 mm | 4.780 mm | 4.080 mm | 4.040 mm |
| RGB (Z') | 2.210 mm | 2.910 mm | 4.080 mm | 4.780 mm | 4.080 mm | 4.040 mm |
| LRM (Z') | 0 mm | 0.7 mm | 0 mm | 0.7 mm | 0 mm | 0 mm |
Streaming Mode#
Stereo mini 시리즈는 IR, Depth, RGB 이미지 데이터를 취득하기 위한 유연한 방법을 제공하며, 스트리밍 모드가 가장 일반적인 방식입니다. 이 모드에서 사용자는 각 데이터 유형의 대상 프레임 레이트, 해상도, 이미지 포맷을 설정한 후 해당 데이터 스트림을 순차적으로 활성화합니다. 그러면 카메라는 사용자가 정의한 대상 프레임 레이트, 해상도, 이미지 포맷으로 이미지 데이터를 캡처하고 출력합니다.
카메라의 현재 설정된 딥 모드 및 해상도를 기반으로 미리 정의된 옵션(5 fps / 6 fps, 10 fps, 15 fps, 30 fps, 60 fps, 90 fps, 100 fps) 중에서 현재 장면에 적합한 특정 프레임 레이트를 선택하여 해당 프레임 레이트로 이미지 데이터를 캡처할 수 있습니다.
Triggering Mode#
Stereo mini 시리즈는 특정 프레임 레이트 기반의 이미지 데이터 취득 방식뿐만 아니라 임의의 주파수를 지원하는 프리런 트리거링 모드도 지원합니다. 이 모드에서 카메라는 외부 입력 트리거 신호를 대기하며, 카메라에 설정된 대로 유효한 외부 트리거 신호를 수신한 경우에만 이미지 데이터 취득을 완료합니다. 그 후 카메라는 다음 외부 트리거 신호를 계속 대기합니다. 연속된 두 트리거 사이에 정해진 시간 제한이 없고 카메라의 취득 시간보다 큰 단일 취득 시간만 존재하므로, 연속된 두 트리거 사이의 시간 간격을 조절하여 원하는 주파수를 구현할 수 있습니다. 이를 통해 이미지 데이터를 수동(passive)으로 취득할 수 있습니다. 카메라의 인터페이스에 따라 다음과 같은 방식으로 카메라를 트리거할 수 있습니다.
- USB 카메라 모델: USB 명령을 통해 호스트 컴퓨터가 전송하는 소프트웨어 신호 또는 8핀 동기화 인터페이스를 통한 외부 장치 신호. 이를 통해 임의의 주파수에서 수동 트리거링 모드가 용이해집니다.
- STM-951g: 네트워크 명령(호스트 시작)을 통한 소프트웨어 트리거 및 M8 A-coded 동기화 인터페이스를 통한 하드웨어 트리거
- STM-955g: 네트워크 명령(호스트 시작)을 통한 소프트웨어 트리거 및 M12 A-coded 동기화 인터페이스를 통한 하드웨어 트리거
자유 트리거링 모드에서 카메라의 IR, Depth, RGB 고정 프레임 레이트는 필요에 따라 5 fps / 6 fps, 10 fps, 15 fps, 30 fps, 60 fps 또는 90 fps(카메라 모델에 따라 다름)의 동일한 값으로 설정해야 합니다. 이는 연속된 두 활성 트리거 사이의 최소 시간 간격을 결정하는 데 필요합니다. 다음 표는 고정 프레임 레이트, 최소 시간 간격, 수동 트리거링의 상한 주파수 간의 관계를 보여줍니다.
요약하자면, 카메라는 허용된 범위 내의 트리거 신호에만 응답합니다. 즉, 트리거 주파수는 수동 트리거링의 유효 주파수 범위 내의 모든 값이 될 수 있습니다.
USB Camera Models and STM-951g
| Camera's Fixed Frame Rate(fps) | Supportable Passive Trigger Interval (ms) | Supportable Passive Trigger Frequency (Hz) |
|---|---|---|
| 90 | ≥22.3 | 0–45 |
| 60 | ≥33.4 | 0–30 |
| 30 | ≥66.7 | 0–15 |
| 15 | ≥133.4 | 0–7.5 |
| 10 | ≥200 | 0–5 |
| 6 | ≥333.4 | 0–3 |
| 5 | ≥400 | 0–2.5 |
STM-955g
| Camera's Fixed Frame Rate(fps) | Supportable Passive Trigger Interval (ms) | Supportable Passive Trigger Frequency (Hz) |
|---|---|---|
| 20 | ≥100 | 0–10 |
| 15 | ≥133.4 | 0–7.5 |
| 10 | ≥200 | 0–5 |
| 5 | ≥400 | 0–2.5 |
Multi-Camera Synchronization#
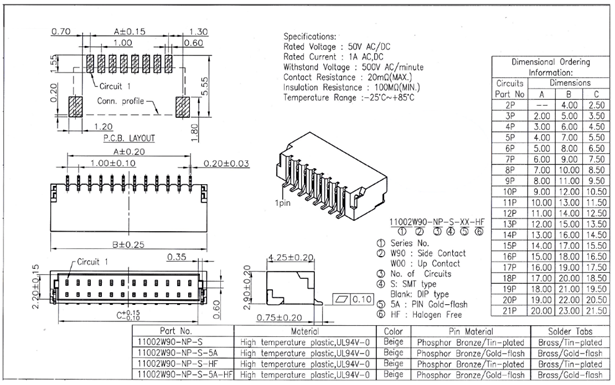
다중 카메라 사용 사례의 경우, 하나의 카메라를 primary로 초기화하고 나머지를 secondary로 구성할 수 있습니다. 또는 모든 카메라를 secondary 모드로 설정한 상태에서 외부 신호 생성기를 primary 트리거로 사용할 수도 있습니다. 외부 동기화 펄스를 적용할 때 HW SYNC 입력에는 공칭 카메라 프레임 레이트(예: 30 Hz 프레임 레이트의 경우 33.33 ms)로 100마이크로초의 양의 펄스가 필요합니다. 입력은 고임피던스이며, CMOS 전압 레벨은 USB 모델의 경우 1.8 V, GigE 모델의 경우 3.3 V입니다. 하지만 고해상도 신호 생성기를 사용하는 것이 중요합니다. 신호 생성기의 주파수는 센서 프레임 레이트와 정확히 일치해야 합니다. 예를 들어 센서가 30 fps로 설정된 경우 실제 프레임 레이트는 30.015 fps일 수 있습니다. 오실로스코프를 사용하여 실제 프레임 레이트를 측정하고 신호 생성기를 동일한 주파수로 구성해야 할 수 있습니다. 이러한 이유로 추가 카메라 하나를 primary 동기화 신호 생성기로 사용하는 것이 더 나을 수 있습니다.
다음 그림은 다중 카메라 설정의 기계적 다이어그램을 보여줍니다.
다중 카메라 설정의 이점:
- 주어진 공간에서 카메라 커버리지를 늘리고 단일 카메라에 사각지대가 있을 수 있는 가림 영역을 Fill
- 동일한 씬의 여러 이미지를 캡처하고 다양한 각도에서 객체 스캔
- 유효 프레임 레이트를 30 fps 이상으로 증가
8핀 커넥터와 일치하는 케이블을 사용하여 다중 카메라 및 다중 센서 네트워크를 설계할 수 있습니다. SDK의 지침을 따르세요.
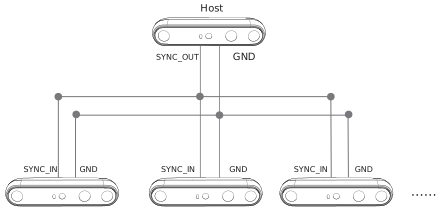
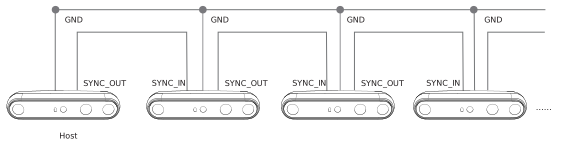
다중 카메라 동기화 기능을 사용하여 깊이 이미지 동기화 및 RGB 이미지 동기화(자동 노출이 꺼진 경우 시간 차이 ≤ 5 ms)를 포함하여 두 가지 토폴로지에서의 다중 카메라 프레임 동기화가 지원됩니다.
스타 토폴로지#
데이지 체인 토폴로지#
Synchronization Interfaces#
USB#
| 핀 | 정의 | 설명 |
|---|---|---|
| Pin_1 | VCC | 기본 전기 레벨 설정은 1.8 V입니다. VCC 인터페이스에서 3.3 V 또는 5 V 구동 전압이 제공되는 경우, 필요에 따라 I/O 레벨 설정을 3.3 V 또는 5 V로 조정할 수 있습니다. |
| Pin_2 | GPIO_OUT | 동기화 구동 신호: 액티브 하이. 하이 레벨 구간은 IR Exposure Time과 일치합니다. 일반적인 애플리케이션은 외부 Fill light를 구동하는 것입니다. |
| Pin_3 | VSYNC_OUT | 동기화 트리거 신호: 액티브 하이. 하이 레벨은 보조 장치에 트리거 신호를 제공합니다. |
| Pin_4 | TIMER_SYNC_OUT | 펄스 신호 소스, 보조 장치의 하드웨어 Timestamp를 재설정합니다. |
| Pin_5 | RESET_IN | 하드웨어 리셋 신호: 카메라 전원이 꺼졌다가 자동으로 켜지며 리셋되도록 트리거합니다. 입력 신호 감지: 20 Hz / 50% 듀티 사이클 / 5주기 이상 연속 입력 시 정상 입력 신호로 판단하고 그 외의 신호는 필터링합니다. 주파수 허용 변동 ± 1 Hz, 듀티 사이클 허용 변동 ± 2 %. |
| Pin_6 | VSYNC_IN | 동기식 트리거 신호: Active high, 주 장치로부터의 트리거/동기화 신호에 사용되며 지속 시간은 1 ms입니다. |
| Pin_7 | TIMER_SYNC_IN | 하드웨어 Timestamp 리셋 신호 입력, 하드웨어 Timestamp 클리어. |
| Pin_8 | GND | Ground |
동기화 포인트 배치 도면은 다음과 같습니다.
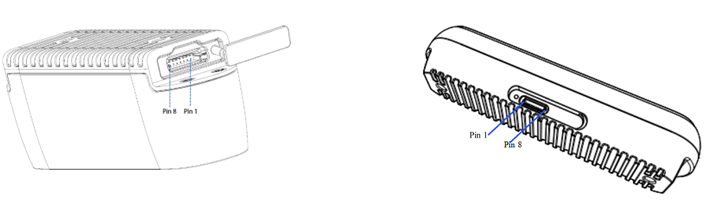
GigE#
| 핀 | 정의 | 설명 |
|---|---|---|
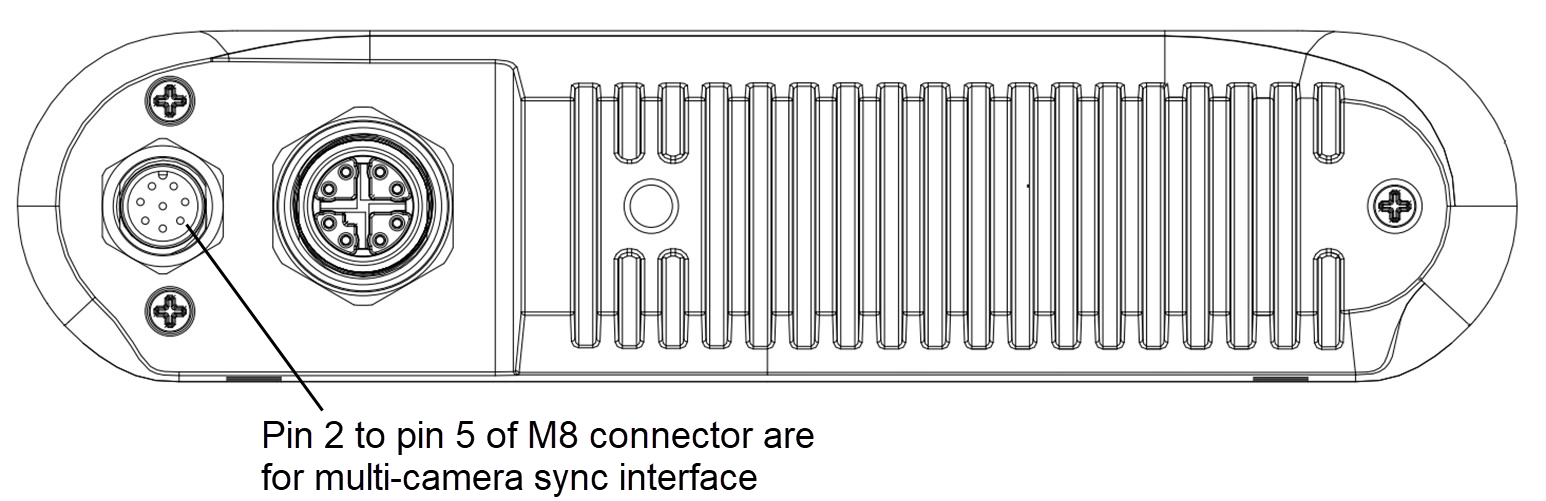
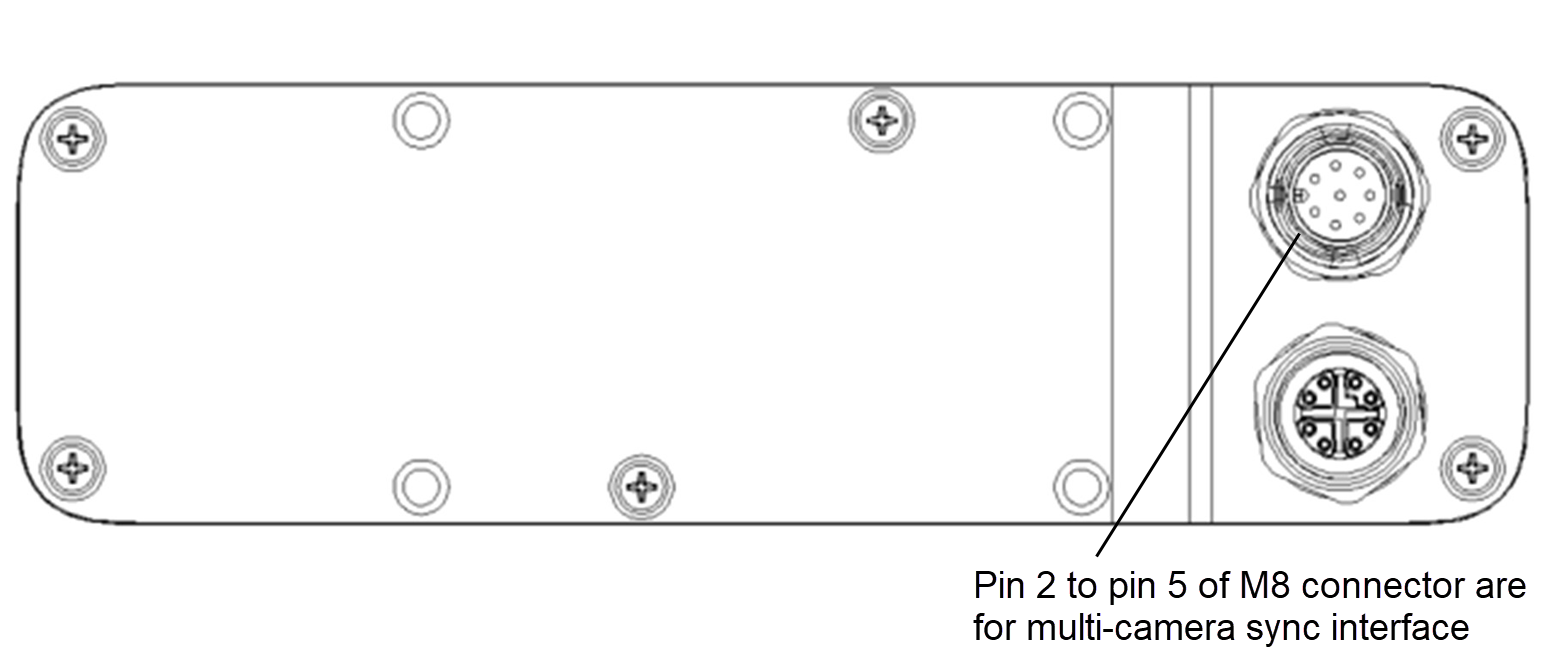
| Pin_2 | 신호 VCC | 기본 전기 레벨 설정은 3.3 V입니다. VCC 인터페이스에서 3.3 V, 5 V 또는 24 V 구동 전압을 제공하는 경우 필요에 따라 I/O 레벨 설정을 3.3 V, 5 V 또는 24 V로 조정할 수 있습니다. |
| Pin_3 | VSYNC_IN | 동기식 트리거 신호: Active high, 주 장치로부터의 트리거/동기화 신호에 사용되며 지속 시간은 1 ms입니다. |
| Pin_4 | VSYNC_OUT | 동기화 트리거 신호: 액티브 하이. 하이 레벨은 보조 장치에 트리거 신호를 제공합니다. |
| Pin_5 | 신호 GND | Ground |
멀티 카메라 동기화 포인트 핀 배치는 다음 도면에 나와 있습니다.
STM-951g#
STM-955g#
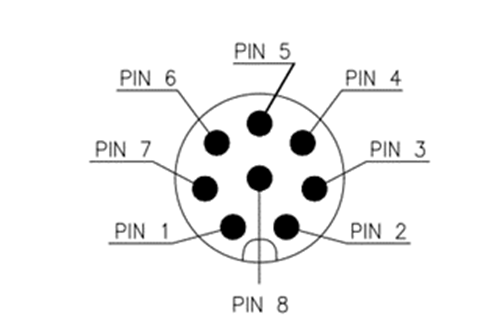
전원 커넥터의 핀 번호 지정(두 카메라 모델 모두 동일):
Camera Functions#
Depth Camera Functions#
Stereo mini 시리즈는 다음과 같은 심도 이미지 설정을 제공합니다.
| 노드 이름 | 표시 이름 | 설명 |
|---|---|---|
| DepthMax | DepthMax | 깊이 데이터에 사용되는 최대 깊이(mm)입니다. |
| DepthMin | DepthMin | 깊이 데이터에 사용되는 최소 깊이(mm)입니다. |
| ExposureAuto | Exposure Auto | 자동 Exposure Mode를 설정합니다. |
| Exposure Time | Exposure Time | Exposure Time을 설정합니다. 감광 셀이 빛에 노출되는 시간을 제어합니다. ExposureAuto가 자동으로 Off로 설정됩니다. |
| Gain | Gain | 선택한 게인을 절대 물리적 값으로 제어합니다. 비디오 신호에 적용되는 증폭 계수입니다. |
| BslDepthPreset | Depth Preset | 특정 사용 사례에 맞게 최적화된 사전 정의된 알고리즘 파라미터 세트를 선택합니다. 허용되는 값: Default, AMR with IR-Pass, High Accuracy, High Density |
| Pixel Format | Pixel Format | 장치에서 제공하는 픽셀의 포맷입니다. PixelSize와 PixelColorFilter가 제공하는 모든 정보가 단일 기능으로 결합되어 나타납니다. Coord3D_C16: 3D 좌표 C 16비트 Coord3D_ABC32f: 3D 좌표 A-B-C 32비트 부동 소수점 |
| BslComponentMappingMode | Component Mapping Mode | 깊이 평면과 컬러 평면을 매핑하는 방법입니다. None: 깊이와 컬러를 매핑하지 않습니다. ColorOntoDepth: 컬러의 크기를 조절하여 깊이에 매핑합니다. DepthOntoColor: 깊이의 크기를 조절하여 컬러에 매핑합니다. DepthOntoColor(HW): 깊이의 크기를 조절하여 컬러에 매핑합니다(하드웨어). |
| Scan3dFocalLength | Scan3d Focal Length | 카메라의 초점 거리(픽셀 단위)를 반환합니다. |
| Scan3dBaseline | Scan3d Baseline | 스테레오 카메라 설정에서 두 카메라 사이의 물리적 거리를 베이스라인으로 반환합니다. |
| Scan3dPrincipalPointU | Scan3d Principal Point U | 주점의 수평 위치 값을 반환합니다. |
| Scan3dPrincipalPointV | Scan3d Principal Point V | 주점의 수직 위치 값을 반환합니다. |
Color Camera Functions#
Stereo mini 시리즈는 다음과 같은 컬러 이미지 설정 기능을 제공합니다.
| 노드 이름 | 표시 이름 | 설명 |
|---|---|---|
| ExposureAuto | Exposure Auto | 자동 Exposure Mode를 설정합니다. |
| Exposure Time | Exposure Time | Exposure Time을 설정합니다. 감광 셀이 빛에 노출되는 시간을 제어합니다. ExposureAuto가 자동으로 Off로 설정됩니다. |
| Gain | Gain | 선택한 게인을 절대 물리적 값으로 제어합니다. 비디오 신호에 적용되는 증폭 계수입니다. |
| BalanceWhiteAuto | Balance White | 컬러 채널 간의 자동 화이트 밸런스 모드를 제어합니다. 화이트 밸런스 비율이 자동으로 조정됩니다. |
| BalanceRatio | Balance Ratio | 컬러 이미지의 화이트 밸런스를 제어합니다. |
| BslBacklightCompensation | Backlight Compensation | 역광 보정을 제어합니다. |
| BslBrightness | Brightness | 밝기를 제어합니다. |
| BslContrast | Contrast | 대비(Contrast)를 제어합니다. |
| Gamma | Gamma | Gamma를 제어합니다. |
| BslHue | BslHue | 색조(Hue)를 제어합니다. |
| BslSaturation | Saturation | 채도(Saturation)를 제어합니다. |
| BslSharpness | Sharpness | 선명도(Sharpness)를 제어합니다. |