Outlier Removal#
기능 사용법#
작동 원리#
내부 알고리즘은 픽셀의 깊이(깊이 맵의 회조값으로 측정됨)가 인접 픽셀의 깊이와 너무 다른지 여부를 판별합니다. 너무 다르다고 식별된 픽셀은 아웃라이어로 불리며 유효하지 않은 것으로 분류됩니다. 활성화하면 OutlierRemoval 파라미터에 따라 이러한 아웃라이어가 출력에서 제거됩니다.
With the OutlierRemovalThreshold 파라미터를 통해 필터의 강도, 즉 픽셀을 인라이어로 만들고 유지하기 위해 3x3 이웃에서 필요한 인라이어(유효한 데이터 값) 수를 지정할 수 있습니다. 값이 높을수록 더 많은 아웃라이어가 제거됩니다.
이 OutlierRemovalTolerance 파라미터를 통해 필터의 허용 오차를 지정할 수 있습니다. 값이 낮을수록 더 많은 아웃라이어가 제거됩니다. 이 파라미터를 사용하여 픽셀이 인라이어로 분류되는 데 허용되는 최대 상대 거리를 지정할 수 있습니다. 상대 거리는 픽셀과 중심 픽셀 사이의 거리를 의미합니다. 값이 낮을수록 더 많은 아웃라이어가 제거됩니다.
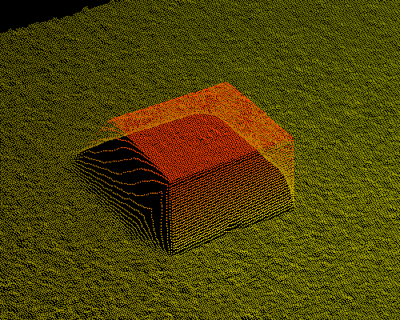
아래 이미지는 이미지의 유효하지 않은 데이터, 즉 아웃라이어를 보여줍니다. 이 예에서 아웃라이어는 물체의 먼쪽 면에 테이퍼링(테이퍼) 효과를 생성합니다. 다른 이미지에서는 효과가 다를 수 있습니다.
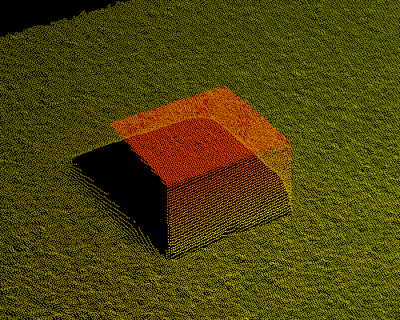
다음 이미지는 아웃라이어가 제거된 이미지를 보여줍니다.
아웃라이어 표현#
아웃라이어 표현은 구성 요소에 따라 다릅니다.
| 구성품 | 아웃라이어 표현 |
|---|---|
| Range | 대상 point clouds, 즉 PixelFormat 로 설정된 경우, Coord3D_ABC32f, 픽셀의 3가지 좌표 모두 다음에서 지정한 값으로 설정됩니다. Scan3dInvalidDataValue 파라미터.대상 depth maps, 즉 PixelFormat 로 설정된 경우, Coord3D_C16 또는 Mono16, 픽셀의 깊이 값은 다음에서 지정한 값으로 설정됩니다. Scan3dInvalidDataValue 파라미터. |
| Intensity | Outlier Removal은 Intensity 컴포넌트에 영향을 미치지 않습니다. Confidence Threshold를 지정해도 픽셀 데이터가 제거되지 않습니다. |
| Confidence | 0으로 설정됩니다. |
Outlier Removal 구성#
- 다음 값 중 하나로
OutlierRemoval매개변수:true. -
다음 값 중 하나로
OutlierRemovalThreshold파라미터를 원하는 강도로 설정합니다.정보
대부분의 경우 3~7 사이의 값에서 가장 좋은 결과를 얻을 수 있습니다.
-
다음 값 중 하나로
OutlierRemovalTolerance파라미터를 원하는 허용 오차로 설정합니다.정보
- 더 높은 값(예: 50)에서 시작하여 필요한 경우 아웃라이어가 충분히 억제될 때까지 값을 줄입니다.
- 유효한 데이터가 제거되지 않도록 값을 더 이상 줄이지 마십시오.