Image Acquisition and I/O Control#
입력 라인을 사용하면 예를 들어 특정 시점에 이미지 캡처를 트리거하여 카메라를 제어할 수 있습니다. 출력 라인을 사용하면 예를 들어 이미지 캡처가 진행 중일 때 카메라에 대한 정보를 검색할 수 있습니다.
정보
이 항목의 모든 정보는 모든 blaze 및 Smart blaze 카메라 모델에 적용됩니다. 간결함을 위해 모든 모델을 통틀어 "blaze"로 지칭합니다.
광학 결합 I/O 라인#
blaze 카메라는 하나의 광학 절연 입력 라인과 하나의 광학 절연 출력 라인을 제공합니다.
Line0카메라의 입력 라인으로 사전 설정되어 있습니다.Line1카메라의 출력 라인으로 사전 설정되어 있습니다.
I/O 라인의 Line Mode는 변경할 수 없습니다.
Opto-Coupled Input Line#
다음 다이어그램은 광학 결합 입력 라인을 사용하는 일반적인 회로를 보여줍니다.
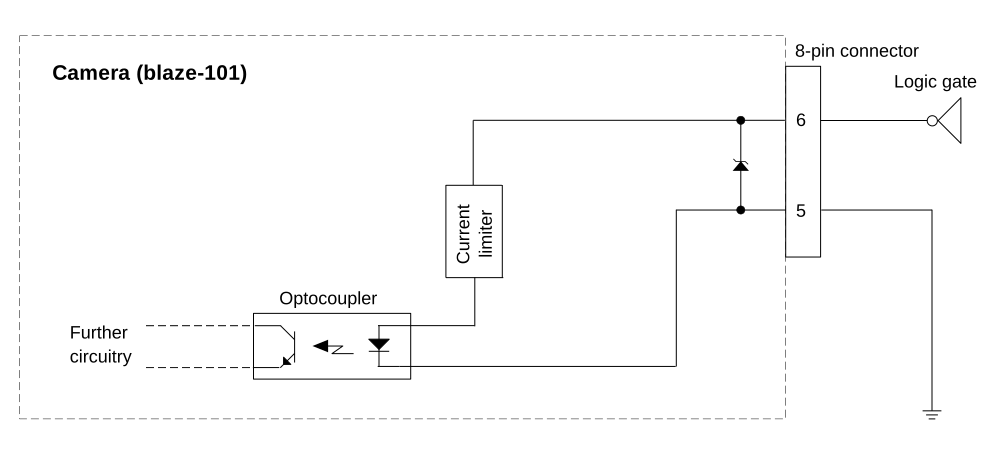
입력 라인은 핀 6에 연결됩니다. 핀 5는 접지에 연결됩니다.
Opto-Coupled Output Line#
다음 다이어그램은 광학 절연 출력 라인을 사용하는 일반적인 회로를 보여줍니다.
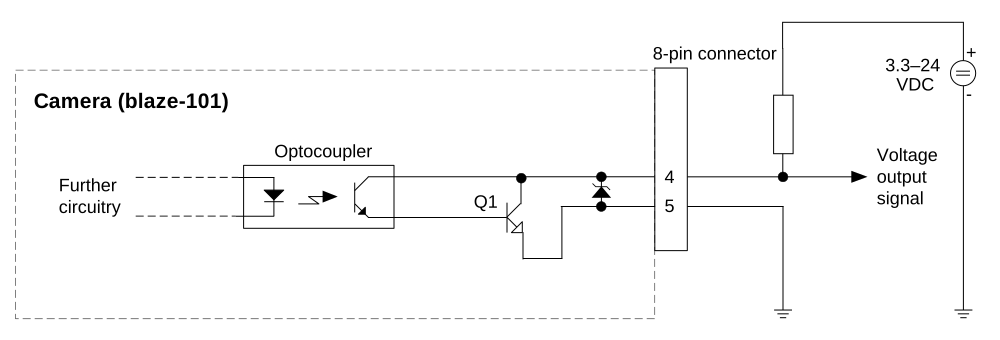
출력 라인은 핀 4에 연결됩니다. 핀 5는 접지에 연결됩니다.
전기적 사양#
Input Line#
| 전압 | 설명 |
|---|---|
| 30 VDC | 절대 최대 전압. 이 전압을 절대 초과해서는 안 됩니다. 초과할 경우 카메라가 손상될 수 있으며 보증이 무효화됩니다. |
| 0–24 VDC | 안전 작동 범위 |
| 0–1.0 VDC | 논리적 0 |
| >2.2 VDC | 논리적 1 |
- 최소 전류: 5 mA
- 일반 전류: 5–15 mA
응답 시간#
- Typical response time (trigger to FrameActive): <300 µs
- 최대 응답 시간(트리거에서 FrameActive까지): 500 µs
신호 디바운싱이 구현되어 있지 않습니다. 따라서 입력 라인의 전기적 신호가 깨끗하도록 유지해야 합니다(예: PLC 출력 사용 또는 저역 통과 필터 적용).
Output Lines#
| 전압 | 설명 |
|---|---|
| 30 VDC | 절대 최대 전압 |
| 3.3–24 VDC | 안전 작동 범위 |
- 최대 전류: 50 mA
- Leakage current: <60 µA
I/O 케이블#
Basler에서는 Power-I/O Cable M12, M, 8P/Open 사용을 권장합니다. 케이블 문서에는 I/O 라인의 핀 배치와 색상 코드가 포함되어 있습니다.
기능 및 구성#
이 DigitalIOControl 기능 범주에는 I/O 라인 작동을 구성하고 모니터링하기 위한 다양한 기능이 포함되어 있습니다.
Line Selector#
Line Selector 기능을 사용하면 구성하려는 I/O 라인을 선택할 수 있습니다. 라인을 선택하려면 LineSelector 매개변수를 원하는 I/O 라인(예: Line1)으로 설정합니다.
Line Status#
I/O 라인의 상태를 확인하려면 다음을 수행합니다.
- 다음 값 중 하나로
LineSelector매개변수:Line0(입력 라인의 경우) 또는Line1(출력 라인의 경우). - 다음의 값을 가져옵니다:
LineStatus파라미터.
값 false (0)은 폴링 시점에 라인 상태가 Low였음을 의미합니다. 값 true (1)은 폴링 시점에 라인 상태가 High였음을 의미합니다.
Line Logic#
I/O 라인의 로직을 확인하려면:
- 다음 값 중 하나로
LineSelector매개변수:Line0(입력 라인의 경우) 또는Line1(출력 라인의 경우). - 다음의 값을 가져옵니다:
LineLogic파라미터.
이 파라미터는 읽기 전용입니다.
Line Source (Output Line Only)#
출력 라인 Line1 은(는) LineSource 매개변수를 통해 다양한 신호를 제공하도록 구성할 수 있습니다. 이를 통해 카메라의 상태를 모니터링하거나 외부 장치를 제어할 수 있습니다.
Line Source를 구성하려면 다음을 수행합니다.
- 다음 값 중 하나로
LineSelector매개변수:Line1. - 다음 값 중 하나로
LineSource매개변수를 다음 값 중 하나로 설정합니다:Off: 라인이 항상 Low 상태입니다.UserOutput0: 라인이 다음의 값으로 설정됩니다:UserOutputValue매개변수UserOutput0.FrameActive: 신호는 다음과 같습니다 high 카메라가 깊이 맵에 필요한 모든 서브프레임을 획득하는 동안입니다.FrameTriggerWait: 신호는 다음과 같습니다 high 카메라가 해당 트리거 유형의 트리거 신호를 수신할 준비가 되었을 때입니다.
이 값 및 기타 특정 구성 설정에 기반하여 카메라에서 달성할 수 있는 프레임 레이트를 평가하기 위해 FrameActive 신호를 사용하여 카메라가 현재 노출 중인지 모니터링할 수 있습니다. 첫 번째 서브프레임의 이미지 획득이 시작될 때 신호가 High가 되고, 마지막 서브프레임의 획득이 끝날 때 Low가 됩니다. 이를 통해 FrameActive 신호를 사용하여 여러 카메라와 외부 장치를 동기화할 수도 있습니다.
또한, 조명을 사용하는 경우 FrameTriggerWait 신호를 사용하여 플래시 트리거에 적절한 타이밍을 찾을 수 있습니다.
다음 도면은 타이밍을 보여줍니다.
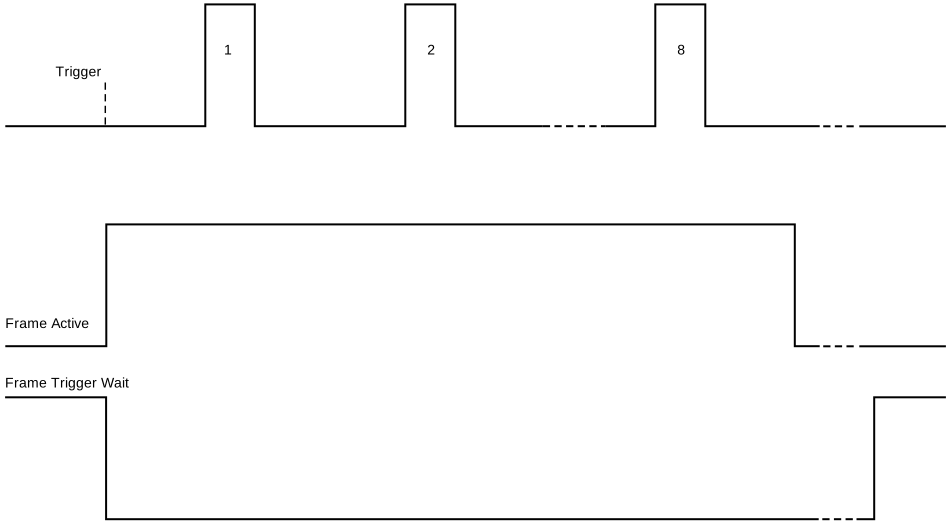
예: 컨베이어 벨트 위의 물체가 검사를 위해 카메라의 시야로 이동한 경우, 모션 아티팩트를 방지하기 위해 FrameActive 신호가 High 상태인 동안에는 컨베이어 벨트가 움직이지 않아야 합니다.
다중 카메라 작동에 대한 자세한 내용과 대체 방법은 Working with Multiple Cameras를 참조하십시오.
Line Inverter#
이 LineInverter 파라미터는 I/O 라인의 전기적 신호 레벨을 반전시킵니다. 즉, 회선 상태 High에서 Low로, 또는 그 반대로 변경합니다.
Line Inverter를 활성화하려면:
- 다음 값 중 하나로
LineSelector파라미터를 원하는 I/O 라인에 설정합니다. - 다음 값 중 하나로
LineInverter매개변수:true선택한 I/O 라인의 전기적 신호 레벨을 반전시키거나false반전을 비활성화합니다.
예: 입력 라인 Line0 이 트리거 입력 소스로 설정된 경우, 신호 레벨을 반전시키면 상승 에지 대신 하강 에지에서 트리거가 발생합니다.
출력 라인 Line1의 경우, 선택한 출력 신호의 레벨이 반전됩니다.
User Output#
이 UserOutput 파라미터를 사용하면 출력 라인의 상태를 수동으로 제어할 수 있습니다. 단일 사용자 출력만 사용할 수 있습니다.
사용자 출력 상태를 설정하려면:
- 다음 값 중 하나로
LineSelector매개변수:Line1. - 다음 값 중 하나로
LineSource매개변수:UserOutput0. - 다음 값 중 하나로
UserOutputSelector매개변수:UserOutput0. - 다음 값 중 하나로
UserOutputValue파라미터를 원하는 값으로 설정합니다:true: Line Status가 High(1)입니다.false: Line Status가 Low(0)입니다.
파라미터의 UserOutputValue 변경 사항이 출력 라인에 즉시 반영됩니다.
Free Run 및 트리거 동작#
카메라는 free run 및 triggered mode로 작동할 수 있습니다.
free run 모드에서는 설정된 프레임 레이트(기본값 또는 AcquisitionFrameRate 파라미터로 지정된 값)에 따라 카메라가 내부적으로 트리거됩니다.
프리런 모드에서는 Precision Time Protocol 및 Synchronous Free Run 기능을 사용하여 여러 카메라의 트리거를 동기화할 수 있습니다.
In triggered mode에서는 외부 트리거 소스가 사용되며, 예를 들어 다음을 통해 software trigger 또는 hardware trigger (입력 라인 사용 Line0).
트리거는 항상 FrameTrigger이며, 현재 Operating Mode에서 단일 프레임의 취득을 트리거합니다.
프리런 이미지 취득#
프리런 이미지 취득을 활성화하려면:
- 다음 값 중 하나로
TriggerSelector매개변수:FrameStart. - 다음 값 중 하나로
TriggerMode매개변수:Off.
Triggered Image Acquisition#
정보
카메라가 다시 트리거할 준비가 될 때까지 새로운 트리거 신호는 무시됩니다. 두 트리거 신호 사이의 최소 시간은 카메라의 Operating Mode(즉, 허용되는 최대 프레임 레이트), I/O 신호의 특성, 그리고 I/O 신호 처리에 필요한 처리 시간에 따라 다릅니다. 카메라가 트리거 신호를 수신할 준비가 되었는지 확인하려면 FrameTriggerWait 신호를 사용할 수 있습니다.
카메라가 오버트리거를 감지하면 LastError 파라미터에 오류 코드가 1.
팁
트리거 방식의 이미지 취득을 사용할 때 측정 정확도를 유지하기 위해 Trigger Thermal Drift Stabilization을 활성화할 수 있습니다. 이 기능은 백그라운드에서 카메라가 지속적으로 이미지를 취득하도록 유지하여 트리거 이벤트 간의 온도 변동을 방지하고 일관되고 정확한 결과를 보장합니다.
Software Trigger#
소프트웨어 트리거를 통한 이미지 취득을 활성화하려면:
- 다음 값 중 하나로
TriggerSelector매개변수:FrameStart. - 다음 값 중 하나로
TriggerSource매개변수:Software. - 다음 값 중 하나로
TriggerMode매개변수:On. - 다음 항목으로 단일 프레임 트리거:
TriggerSoftware.
이제 단일 깊이 맵이 취득 및 처리되어 클라이언트 소프트웨어로 전송됩니다.
이미지를 수신하려면 소프트웨어 트리거 전에 취득이 시작되었는지 확인하십시오.
Hardware Trigger#
하드웨어 트리거를 통한 이미지 취득을 활성화하려면:
- 다음 값 중 하나로
TriggerSelector매개변수:FrameStart. - 다음 값 중 하나로
TriggerSource매개변수:Line0. - 다음 값 중 하나로
TriggerMode매개변수:On.
이미지는 다음의 상승 에지에서 트리거됩니다.Line0(다음의 경우:LineInverter로 설정된 경우false) 또는 하강 에지(다음의 경우:LineInverterparameter는true). 이미지는 카메라에서 캡처 및 처리된 후 호스트 컴퓨터로 전송됩니다.
이미지를 수신하려면 하드웨어 트리거 전에 취득이 시작되었는지 확인하십시오.