기능 사양#
Vendor Identifier (VID) 및 Product Identifier (PID)#
| STM-501u | STM-502u | STM-951u | STM-952u | STM-951g | STM-955g | |
|---|---|---|---|---|---|---|
| 모델 | G40155-170 | G40155-180 | G40055-170 | G40055-180 | G40055-570 | G30056-370 |
| PID | 0x0800 | 0x0803 | 0x0804 | 0x0807 | 0x080E | 0x0815 |
| VID | 0x2BC5 | 0x2BC5 | 0x2BC5 | 0x2BC5 | 0x2BC5 | 0x2BC5 |
플랫폼 및 시스템 요구 사항#
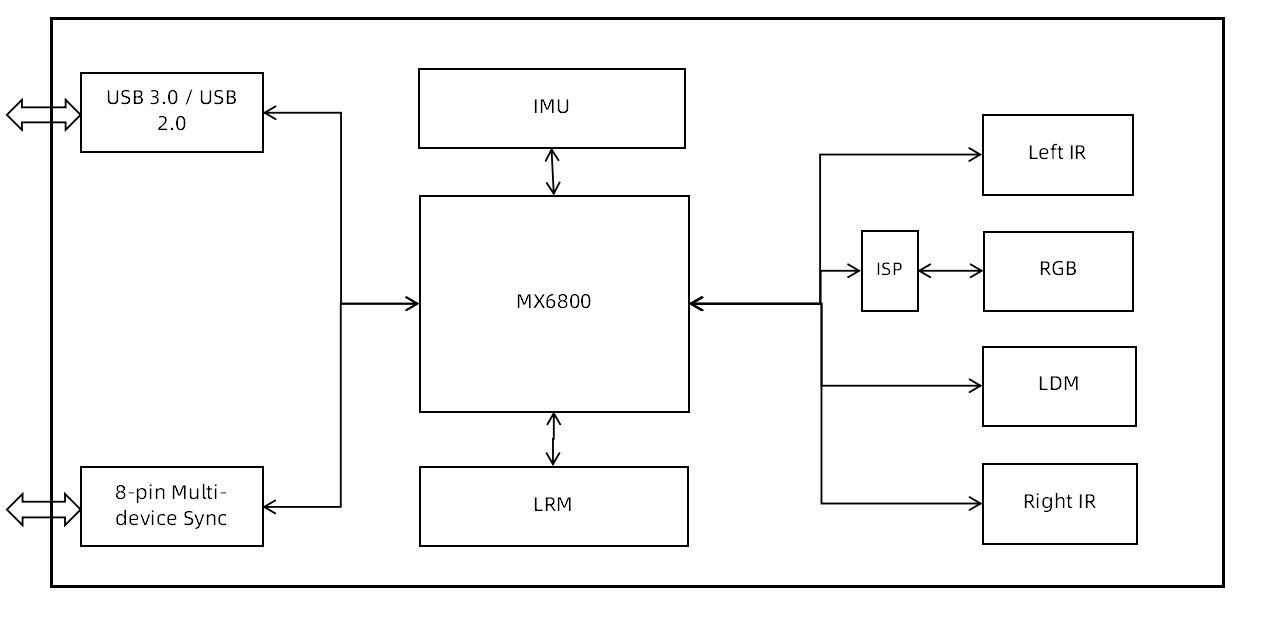
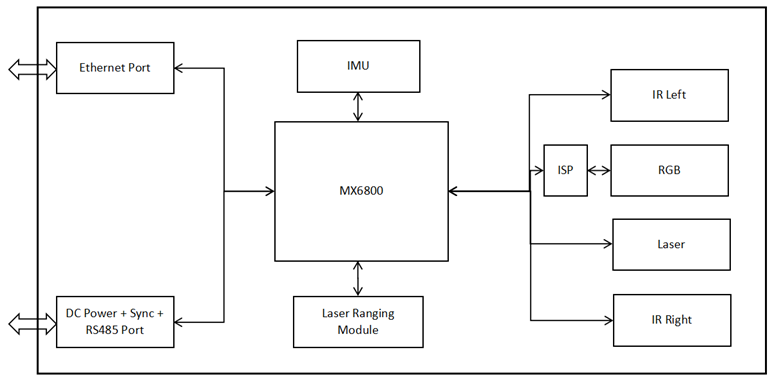
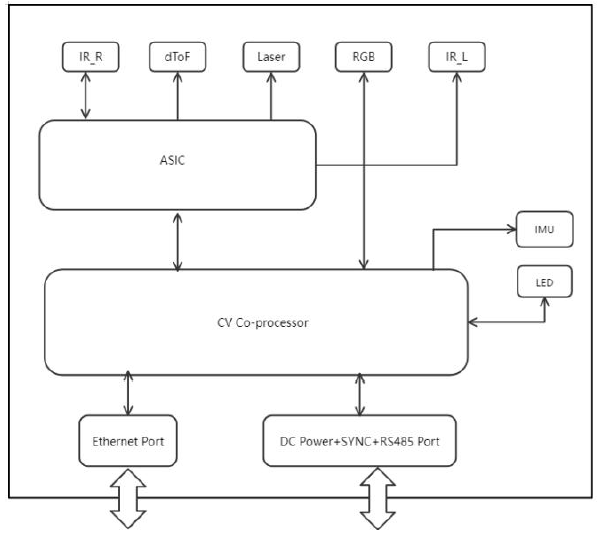
Stereo mini 시리즈 카메라는 USB 또는 Ethernet을 사용하여 호스트 컴퓨터에 연결되므로 다양한 플랫폼과 시스템 요구 사항에 호환됩니다.
USB#
| x86/x64 | ARM | |
|---|---|---|
| OS | Windows 10/11 Ubuntu 20.04 / 22.04 | Ubuntu 20.04 / 22.04 |
| USB | USB 3.0 | USB 3.0 |
| CPU | 쿼드 코어, 2.9 GHz | 쿼드 코어, A57 |
| Reference Model | Intel i3 10100 / Intel i5 8400 | NVIDIA Jetson Orin Nano / Raspberry Pi 5 |
| RAM | Windows: 8 GB RAM 이상 Ubuntu: 4 GB RAM 이상 | 4 GB RAM 이상 |
GigE#
STM-951g#
| x86/x64 | ARM | |
|---|---|---|
| OS | Windows 10/11 Ubuntu 20.04 / 22.04 | Ubuntu 20.04 / 22.04 |
| Ethernet | Gigabit Ethernet | Gigabit Ethernet |
| CPU | 쿼드 코어, 2.9 GHz | Cortex-A78AE |
| Reference Model | Intel i7 10700 | NVIDIA AGX Orin / Orin NX / Orin Nano |
| 네트워크 어댑터 | Intel ® Corporation Ethernet Connection (14) I219-LM (rev 11) | RTL8111/8168/8411 PCI Express Gigabit Ethernet Controller (rev 15) |
| RAM | Windows: 8 GB RAM 이상 Ubuntu: 4 GB RAM 이상 | 8 GB RAM 이상 |
STM-955g#
| x86/x64 | ARM | |
|---|---|---|
| OS | Windows 10/11 Ubuntu 20.04 / 22.04 | Ubuntu 20.04 / 22.04 |
| Ethernet | Gigabit Ethernet | Gigabit Ethernet |
| CPU | 쿼드 코어, 2.9 GHz | 쿼드 코어, A57 |
| Reference Model | Intel i7 10700 | NVIDIA AGX Orin / Orin NX / Orin Nano |
| 네트워크 어댑터 | Intel ® Corporation Ethernet Connection (14) I219-LM (rev 11) | RTL8111/8168/8411 PCI Express Gigabit Ethernet Controller (rev 15) |
| RAM | Windows: 8 GB RAM 이상 Ubuntu: 4 GB RAM 이상 | 8 GB RAM 이상 |
카메라 시스템 프레임워크#
USB#
GigE#
이미지 데이터 스트림#
USB#
Stereo mini 시리즈의 USB 카메라는 고품질의 다중 해상도 뎁스 스트림 데이터와 고화질 컬러 스트림 데이터를 제공합니다. 카메라는 Y16 형식으로 뎁스 스트림 데이터를 출력합니다. 카메라가 출력하는 컬러 스트림 데이터는 MJPEG/YUYV 형식입니다. SDK는 MJPEG/YUYV/RGB8/BGR8/RGBA8/BGRA8/Y16 형식의 출력을 지원합니다. 카메라는 Y8 형식으로 IR 이미지 데이터를 출력하며, SDK는 최대 해상도에서 Y16/Y12 형식으로 데이터 출력도 지원합니다.
출력 데이터 스트림 (USB3.0): STM-501u 및 STM-502u#
| 데이터 형식 | 화면비 | 해상도 | 프레임 속도 | |
|---|---|---|---|---|
| Depth | Y16 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 6, 10, 15, 30 |
| Depth | Y16 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 6, 10, 15, 30 6, 10, 15, 30, 60 6, 10, 15, 30, 60, 90 6, 10, 15, 30, 60, 90 6, 10, 15, 30, 60, 90 |
| Depth | Y16 | 4:3 | 640 x 480 | 6, 10, 15, 30, 60, 90 |
| Depth | Y16 | 기타 | 848 x 100 | 100 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 6, 10, 15, 30 |
| IR | Y8 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 6, 10, 15, 30 6, 10, 15, 30, 60 6, 10, 15, 30, 60, 90 6, 10, 15, 30, 60, 90 6, 10, 15, 30, 60, 90 |
| IR | Y8 | 4:3 | 640 x 400 | 6, 10, 15, 30, 60, 90 |
| IR | Y8 | 기타 | 848 x 100 | 100 |
| RGB | MJPEG 및 YUYV | 16:9 | 1920 x 1080 1280 x 720 960 x 540 848 x 480 640 x 360 424 x 240 320 x 180 | 6, 10, 15, 30 6, 10, 15, 30, 60 6, 10, 15, 30, 60 6, 10, 15, 30, 60 6, 10, 15, 30, 60 6, 10, 15, 30, 60 6, 30, 60 |
| RGB | MJPEG 및 YUYV | 4:3 | 640 x 480 320 x 240 | 6, 10, 15, 30, 60 6, 30, 60 |
출력 데이터 스트림 (USB2.0): STM-501u 및 STM-502u#
| 데이터 형식 | 화면비 | 해상도 | 프레임 속도 | |
|---|---|---|---|---|
| Depth | Y16 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 6 6, 10, 15, 30 6, 10, 15, 30 |
| Depth | Y16 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 | 6 6, 8, 10 6, 10, 15, 30 6, 10, 15, 30, 60 |
| Depth | Y16 | 4:3 | 640 x 360 | 6, 10, 15, 30 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 6 6, 10, 15, 30 6, 10, 15, 30 |
| IR | Y8 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 | 6 6, 8, 10 6, 10, 15, 30 6, 10, 15, 30, 60 |
| IR | Y8 | 4:3 | 640 x 480 | 6, 10, 15, 30 |
| RGB | MJPEG | 16:9 | 1920 x 1080 1280 x 720 | 8 6, 10, 15 |
| RGB | MJPEG 및 YUYV | 16:9 | 424 x 240 | 6, 15, 30, 60 |
| RGB | MJPEG 및 YUYV | 4:3 | 640 x 480 | 6, 15, 30 |
출력 데이터 스트림 (USB3.0): STM-951u 및 STM-952u#
| 데이터 형식 | 화면비 | 해상도 | 프레임 속도 | |
|---|---|---|---|---|
| Depth | Y16 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 5, 10, 15, 30 |
| Depth | Y16 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 5, 10, 15, 30 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 |
| Depth | Y16 | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
| Depth | Y16 | 기타 | 848 x 100 | 100 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 5, 10, 15, 30 |
| IR | Y8 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 5, 10, 15, 30 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 |
| IR | Y8 | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
| IR | Y8 | 기타 | 848 x 100 | 100 |
| RGB | MJPEG 및 YUYV | 16:10 | 1280 x 800 640 x 400 | 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| RGB | MJPEG 및 YUYV | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 5, 10, 15, 30, 60 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 |
| RGB | MJPEG 및 YUYV | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
출력 데이터 스트림 (USB2.0): STM-951u 및 STM-952u#
| 데이터 형식 | 화면비 | 해상도 | 프레임 속도 | |
|---|---|---|---|---|
| Depth | Y16 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 5 5, 10, 15, 30 5, 10, 15, 30 |
| Depth | Y16 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 | 5 5, 10 5, 10, 15, 30 5, 10, 15, 30, 60 |
| Depth | Y16 | 4:3 | 640 x 480 | 5, 10, 15, 30 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 5 5, 10, 15, 30 5 10, 15, 30 |
| IR | Y8 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 | 5 5, 10 5, 10, 15, 30 5, 10, 15, 30, 60 |
| IR | Y8 | 4:3 | 640 x 480 | 5, 10, 15, 30 |
| RGB | MJPEG | 16:10 | 1280 x 800 | 8 |
| RGB | MJPEG | 16:9 | 1280 x 720 | 5, 10, 15 |
| RGB | MJPEG 및 YUYV | 16:10 | 640 x 400 | 5, 10, 15, 30 |
| RGB | MJPEG 및 YUYV | 16:9 | 424 x 240 | 5, 10, 15, 30, 60 |
| RGB | MJPEG 및 YUYV | 4:3 | 640 x 480 | 5, 10, 15, 30 |
GigE#
Stereo mini 시리즈의 GigE 카메라는 고품질의 다중 해상도 뎁스 스트림 데이터와 고화질 컬러 스트림 데이터를 제공합니다.
STM-951g는 Y16 형식의 뎁스 스트림 데이터를 출력합니다. 카메라가 출력하는 컬러 스트림 데이터는 MJPEG/YUYV 형식입니다. SDK는 MJPEG/YUYV/RGB8/BGR8/RGBA8/BGRA8/Y16 형식의 출력을 지원하며, 최대 해상도에서 RAW16 형식의 출력도 지원합니다. 카메라는 Y8 형식의 IR 이미지 데이터를 출력하며, SDK는 Y12 형식의 데이터 출력도 지원합니다.
STM-955g는 Y16 또는 RVL 형식의 뎁스 데이터, I420 또는 MJPEG 형식의 컬러 이미지, Y8 형식의 IR 이미지를 출력합니다. 소프트웨어 SDK는 컬러 스트림을 위한 RGB/BGR/BGRA 형식도 지원합니다.
출력 데이터 스트림 (Gigabit Ethernet): STM-951g#
| 데이터 형식 | 화면비 | 해상도 | 프레임 속도 | |
|---|---|---|---|---|
| Depth | Y16 | 16:10 | 1280 x 800 640 x 400 424 x 266 320 x 200 848 x 530 | 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30, 60 |
| Depth | Y16 | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 424 x 266 320 x 200 848 x 530 | 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30, 60 |
| IR | Y8 | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
| IR | Y16 | 16:10 | 1280 x 800 640 x 400 | 5, 10, 15 5, 10, 15, 30 |
| Color | YUYV | 16:10 | 1280 x 800 848 x 530 640 x 400 | 5, 10, 15, 30 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| Color | YUYV | 16:9 | 1280 x 720 640 x 360 | 5, 10, 15, 30 5, 10, 15, 30, 60, 90 |
| Color | YUYV | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
| Color | MJPEG | 16:10 | 1280 x 800 848 x 530 640 x 400 | 5, 10, 15, 30, 60 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| Color | MJPEG | 16:9 | 1280 x 720 640 x 360 | 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| Color | MJPEG | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
출력 데이터 스트림 (Fast Ethernet): STM-951g#
| 데이터 형식 | 화면비 | 해상도 | 프레임 속도 | |
|---|---|---|---|---|
| Depth | Y16 | 16:10 | 1280 x 800 848 x 530 640 x 400 424 x 266 320 x 200 | 5 5, 10 5, 10, 15 5, 10, 15, 30 5, 10, 15, 30 |
| Depth | Y16 | 4:3 | 640 x 480 | 5, 10, 15, |
| IR | Y8 | 16:10 | 1280 x 800 848 x 530 640 x 400 424 x 266 320 x 200 | 5 5, 10 5, 10, 15 5, 10, 15, 30 5, 10, 15, 30 |
| IR | Y8 | 4:3 | 640 x 480 | 5, 10, 15 |
| Color | YUYV | 16:10 | 1280 x 800 848 x 530 640 x 400 | 5 5, 10 5, 10, 15 |
| Color | YUYV | 16:9 | 1280 x 720 640 x 360 | 5 5, 10, 15 |
| Color | YUYV | 4:3 | 640 x 480 | 5, 10, 15 |
| Color | MJPEG | 16:10 | 1280 x 800 848 x 530 640 x 400 | 5, 10, 15, 30 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| Color | MJPEG | 16:9 | 1280 x 720 640 x 360 | 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| Color | MJPEG | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
정보
단일 데이터 스트림 출력은 모든 해상도와 프레임 레이트를 지원할 수 있습니다. 그러나 뎁스 및 컬러 스트림을 두 개, 세 개 또는 네 개 동시에 출력할 때 카메라의 기가비트 또는 고속 이더넷의 실제 대역폭 한계와 호스트 장치의 성능으로 인해 일부 조합은 지원되지 않을 수 있습니다.
출력 데이터 스트림 (Gigabit Ethernet): STM-955g#
| 데이터 형식 | 화면비 | 해상도 | 프레임 속도 | |
|---|---|---|---|---|
| Depth | Y16 | 16:10 | 1280 x 800 640 x 400 | 5, 10 5, 10, 15, 20 |
| Depth | RVL | 16:10 | 1280 x 800 640 x 400 | 5, 10 5, 10, 15, 20 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 | 5, 10, 15, 20 5, 10, 15, 20 |
| Color | I420 | 16:10 | 1280 x 800 640 x 400 | 5, 10, 15, 20 5, 10, 15, 20 |
| Color | I420 | 16:9 | 1280 x 720 640 x 360 | 5, 10, 15, 20 5, 10, 15, 20 |
| Color | I420 | 4:3 | 800 x 600 | 5, 10, 15, 20 5, 10, 15, 20 |
| Color | MJPEG | 16:10 | 1280 x 800 640 x 400 | 5, 10, 15, 20 5, 10, 15, 20 |
| Color | MJPEG | 16:9 | 1280 x 720 640 x 360 | 5, 10, 15, 20 5, 10, 15, 20 |
| Color | MJPEG | 4:3 | 800 x 600 | 5, 10, 15, 20 |
정보
단일 데이터 스트림 출력은 모든 해상도와 프레임 레이트를 지원할 수 있습니다. 그러나 뎁스 및 컬러 스트림을 두 개, 세 개 또는 네 개 동시에 출력할 때 카메라의 기가비트 또는 고속 이더넷의 실제 대역폭 한계와 호스트 장치의 성능으로 인해 일부 조합은 지원되지 않을 수 있습니다.
시야각 (Field of View)#
심도 시야(Depth Field of View) 정의#
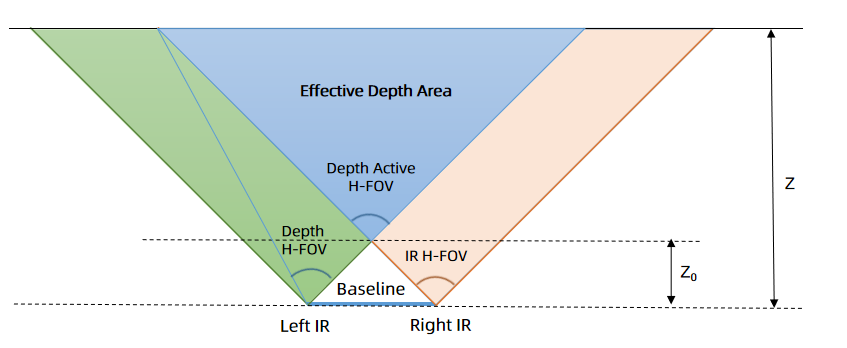
아래 이미지는 뎁스 카메라의 시야각, 즉 센서가 "보는" 각도를 보여줍니다. 설명에는 IR 카메라가 사용되었습니다.
모든 깊이(Z)에서의 뎁스 시야각(depth FOV)은 다음 방정식을 사용하여 계산할 수 있습니다.
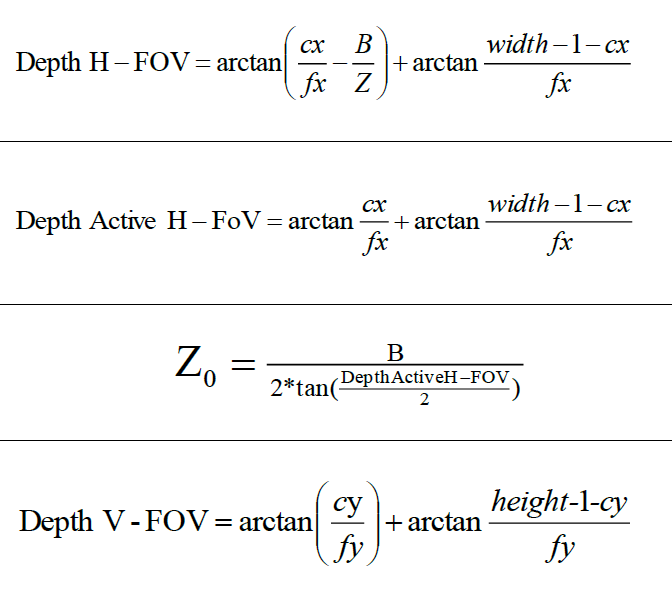
여기서:
cx = 뎁스 이미지 주점의 X 방향 이미지 좌표
fx = 뎁스 카메라 초점 거리
cy = 뎁스 이미지 주점의 Y 방향 이미지 좌표
fy = 뎁스 카메라 초점 거리
width = 뎁스 이미지 너비
height = 뎁스 이미지 높이
Depth active H-FOV = Left IR H-FOV
정보
- cx, fx 및 width 파라미터는 SDK에서 제공하는 뎁스 고유 파라미터를 통해 얻을 수 있습니다. 파라미터 값은 카메라마다 다릅니다.
- 깊이 값이 다르면 뎁스 FOV도 다릅니다. 깊이가 멀어질수록 뎁스 FOV가 커집니다.
대표적인 심도 내부 파라미터(Depth Intrinsics)#
다음 표에는 Stereo mini 카메라의 일반적인 뎁스 내부 파라미터가 나열되어 있습니다.
STM-501u 및 STM-502u#
Baseline: 50 mm
| Resolution Width x Height (px) | cx (px) | cy (px) | Fx, Fy (px) |
|---|---|---|---|
| 1280 x 800 | 640 | 400 | 620.0, 620.0 |
| 1280 x 720 | 640 | 360 | 620.0, 620.0 |
| 848 x 480 | 424 | 240 | 410.7, 410.7 |
| 848 x 100 | 424 | 50 | 410.7, 410.7 |
| 640 x 480 | 320 | 200 | 372.0, 372.0 |
| 640 x 400 | 320 | 200 | 310.0, 310.0 |
| 640 x 360 | 320 | 180 | 310.0, 310.0 |
| 480 x 270 | 240 | 135 | 232.5, 232.5 |
| 424 x 240 | 212 | 120 | 205.4, 205.4 |
STM-951u 및 STM-952u#
Baseline: 95 mm
| Resolution Width x Height (px) | cx (px) | cy (px) | Fx, Fy (px) |
|---|---|---|---|
| 1280 x 800 | 640 | 400 | 620.0, 620.0 |
| 1280 x 720 | 640 | 360 | 620.0, 620.0 |
| 848 x 480 | 424 | 240 | 410.7, 410.7 |
| 848 x 100 | 424 | 50 | 410.7, 410.7 |
| 640 x 480 | 320 | 200 | 372.0, 372.0 |
| 640 x 400 | 320 | 200 | 310.0, 310.0 |
| 640 x 360 | 320 | 180 | 310.0, 310.0 |
| 480 x 270 | 240 | 135 | 232.5, 232.5 |
| 424 x 240 | 212 | 120 | 205.4, 205.4 |
STM-951g#
Baseline: 95 mm
| Resolution Width x Height (px) | cx (px) | cy (px) | Fx, Fy (px) |
|---|---|---|---|
| 1280 x 800 | 640 | 400 | 620.0, 620.0 |
| 848 x 530 | 424 | 265 | 410.7, 410.7 |
| 640 x 480 | 320 | 200 | 372.0, 372.0 |
| 640 x 400 | 320 | 200 | 310.0, 310.0 |
| 424 x 266 | 212 | 133 | 205.4, 205.4 |
| 320 x 200 | 160 | 100 | 186.0, 186.0 |
STM-955g#
Baseline: 95 mm
| Resolution Width x Height (px) | cx (px) | cy (px) | Fx, Fy (px) |
|---|---|---|---|
| 1280 x 800 | 640 | 400 | 620.0, 620.0 |
| 640 x 400 | 320 | 200 | 310.0, 310.0 |
스트림 FOV 개요#
USB#
정보
- STM-501u 및 STM-502u 카메라는 빨간색으로 표시된 해상도를 지원하지 않습니다.
- STM-951u 및 STM-952u 카메라는 파란색으로 표시된 해상도를 지원하지 않습니다.
| FOV | 화면비 | 해상도 | STM-501u / STM-502u (H x V) | STM-951u / STM-952u (H x V) |
|---|---|---|---|---|
| Depth FOV Before D2C @ 2 m | 16:10 | 1280 x 800 640 x 400 424 x 266 | 90° x 65° | 90° x 65° |
| Depth FOV Before D2C @ 2 m | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 90° x 60° | 90° x 60° |
| Depth FOV Before D2C @ 2 m | 4:3 | 640 x 480 | 81° x 65° | 81° x 65° |
| Depth FOV Before D2C @ 2 m | 기타 (848 x 100) | 848 x 100 | 90° x 14° | 90° x 14° |
| IR | 16:10 | 1280 x 800 640 x 400 424 x 266 | 91° x 65° | 91° x 65° |
| IR | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 91° x 60° | 91° x 60° |
| IR | 4:3 | 640 x 480 | 81° x 65° | 81° x 65° |
| IR | 기타 (848 x 100) | 848 x 100 | 91° x 14° | 91° x 14° |
| RGB | 16:10 | 1280 x 800 640 x 400 424 x 266 | 해당 없음 | 94° x 68° |
| RGB | 16:9 | 1920 x 1080 1280 x 720 960 x 540 848 x 480 640 x 360 480 x 270 424 x 240 320 x 180 | 86° x 55° | 94° x 62° |
| RGB | 4:3 | 640 x 480 320 x 240 | 70° x 55° | 82° x 68° |
| 2 m에서의 D2C 후 Depth FOV | 16:10 | 1280 x 800 640 x 400 424 x 266 | 해당 없음 | 90° x 65° |
| 2 m에서의 D2C 후 Depth FOV | 16:9 | 1920 x 1080 1280 x 720 960 x 540 848 x 480 640 x 360 480 x 270 424 x 240 320 x 180 | 86° x 55° | 90° x 60° |
| 2m에서의 D2C 후 Depth FOV | 4:3 | 640 x 480 320 x 240 | 70° x 55° | 81° x 65° |
GigE#
| FOV | 화면비 | 해상도 | STM-951g (H x V) |
|---|---|---|---|
| Depth FOV Before D2C @ 2 m | 16:10 | 1280 x 800 848 x 530 640 x 400 424 x 266 320 x 200 | 90° x 65° |
| Depth FOV Before D2C @ 2 m | 4:3 | 640 x 480 | 81° x 65° |
| IR | 16:10 | 1280 x 800 848 x 530 640 x 400 424 x 266 320 x 200 | 91° x 65° |
| IR | 4:3 | 640 x 480 | 81° x 65° |
| RGB | 16:10 | 1280 x 800 848 x 530 640 x 400 | 94° x 68° |
| RGB | 16:9 | 1280 x 720 640 x 360 | 94° x 62° |
| RGB | 4:3 | 640 x 480 | 82° x 68° |
| 2 m에서의 D2C 후 Depth FOV | 16:10 | 1280 x 800 848 x 530 640 x 400 | 90° x 65° |
| 2 m에서의 D2C 후 Depth FOV | 16:9 | 1280 x 720 640 x 360 | 90° x 60° |
| 2m에서의 D2C 후 Depth FOV | 4:3 | 640 x 480 | 81° x 65° |
| FOV | 화면비 | STM-955g (H x V) |
|---|---|---|
| 2 m에서의 Depth | 16:10 | 90° x 65° |
| 2 m에서의 Depth | 4:3 | 81° x 65° |
| IR | 16:10 | 91° x 65° |
| IR | 4:3 | 81° x 65° |
| RGB | 16:10 | 94° x 68° |
| RGB | 16:9 | 94° x 62° |
| RGB | 4:3 | 82° x 68° |
| 2 m에서의 D2C FOV | 16:10 | 90° x 65° |
| 2 m에서의 D2C FOV | 16:9 | 90° x 60° |
| 2m에서의 D2C FOV | 4:3 | 81° x 65° |
FOV 예시#
STM-501u / STM-502u#
| 화면비 | D2C 전 Depth FOV | D2C 후 Depth FOV |
|---|---|---|
| 16:10 | 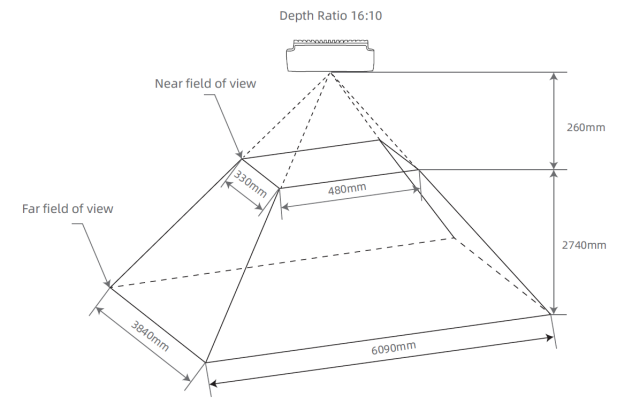 | 해당 없음 |
| 16:9 | 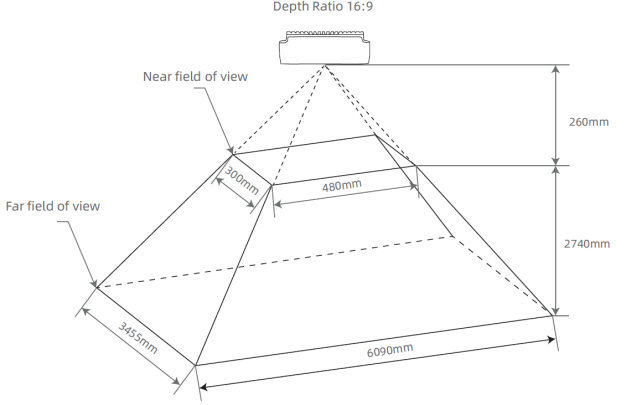 | 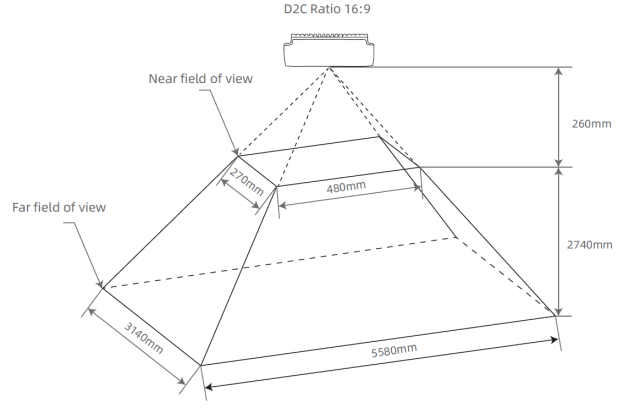 |
| 4:3 | 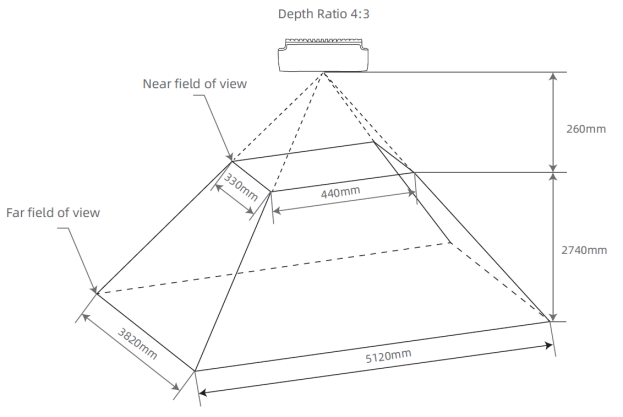 | 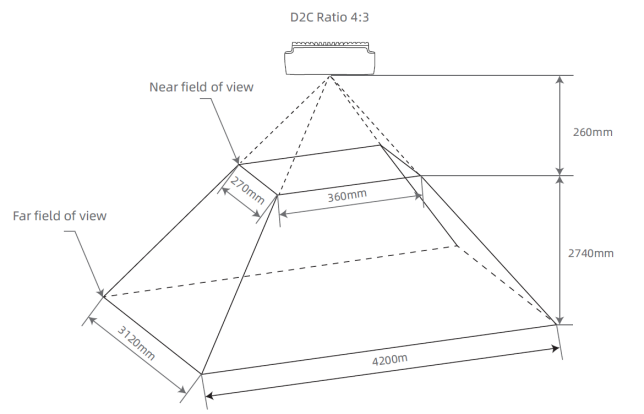 |
STM-951u / STM-952u#
| 화면비 | D2C 전 Depth FOV | D2C 후 Depth FOV |
|---|---|---|
| 16:10 | 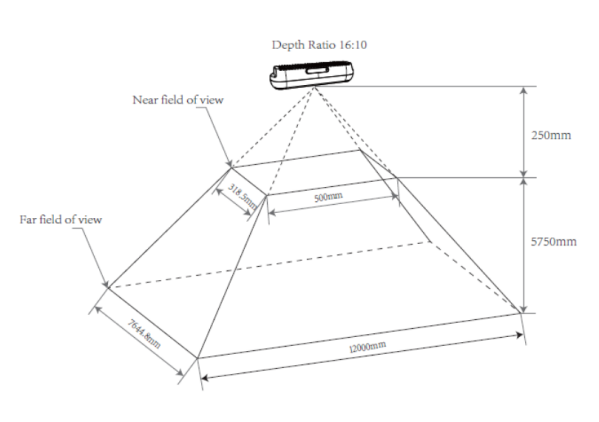 | 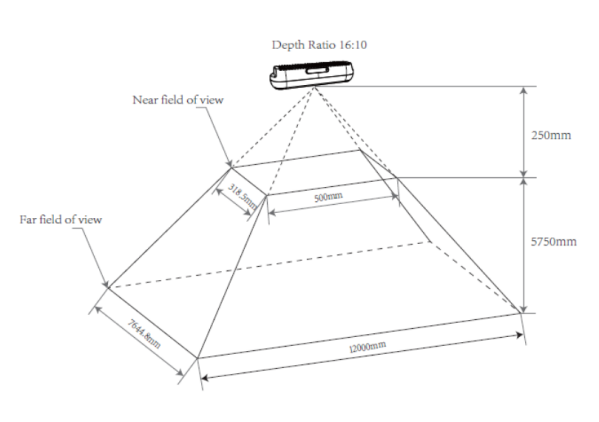 |
| 16:9 | 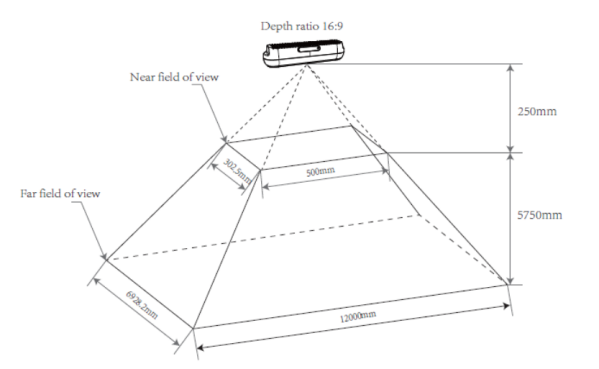 | 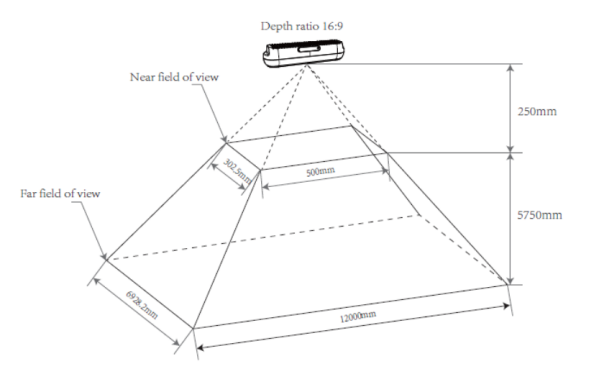 |
| 4:3 | 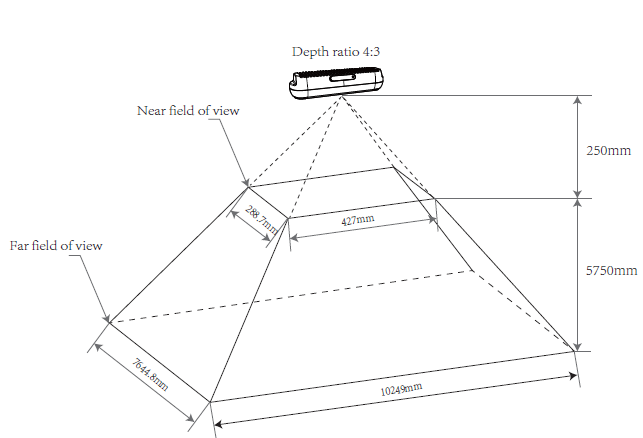 | 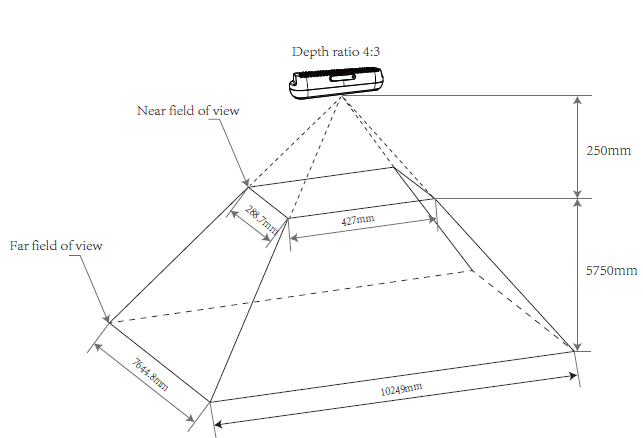 |
STM-951g#
| 화면비 | D2C 전 Depth FOV | D2C 후 Depth FOV |
|---|---|---|
| 16:10 | 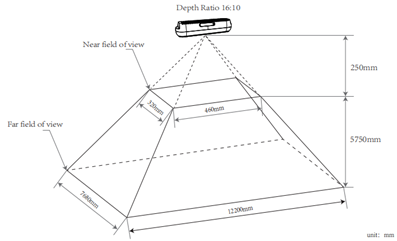 | 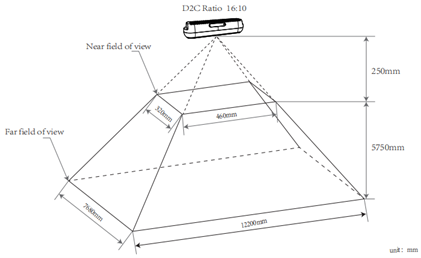 |
| 16:9 | 해당 없음 | 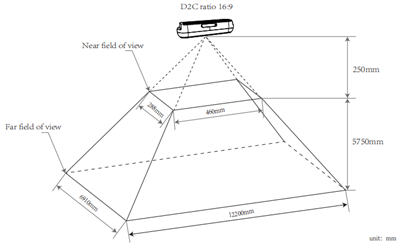 |
| 4:3 | 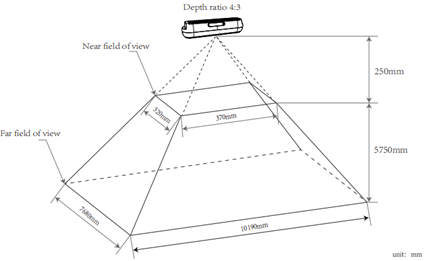 | 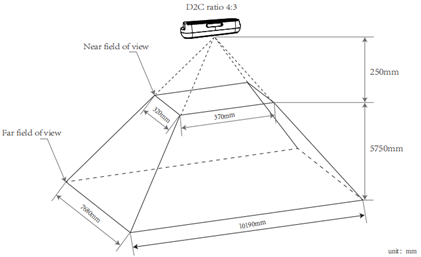 |
STM-955g#
| 화면비 | D2C 전 Depth FOV | D2C 후 Depth FOV |
|---|---|---|
| 16:10 | 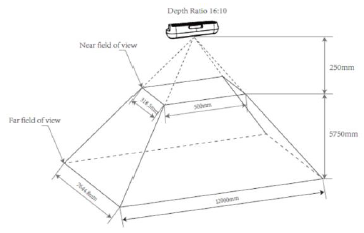 | 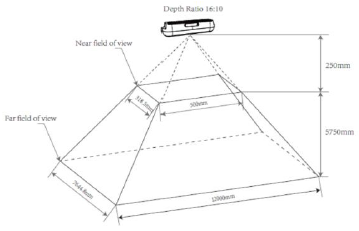 |
| 16:9 | 해당 없음 | 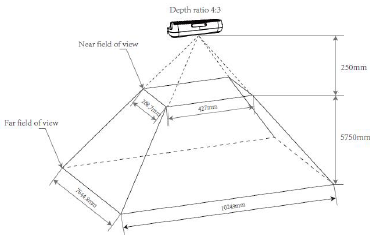 |
| 4:3 | 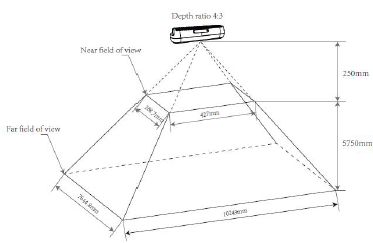 | 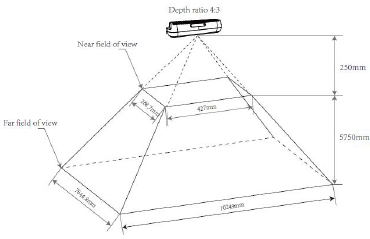 |
Depth to Color Alignment#
깊이 이미지의 픽셀 단위 기하학적 변환인 Depth to Color(D2C)를 통해, D2C 변환을 거쳐 깊이 이미지와 그에 대응하는 컬러 이미지의 공간적 정렬이 이루어집니다. 이를 통해 D2C 후 깊이 이미지의 이미지 좌표를 기반으로 컬러 이미지의 모든 픽셀을 동일한 이미지 좌표로 위치시키는 것이 가능해집니다.
컬러 픽셀의 깊이 정보는 동일한 이미지 좌표를 사용하여 D2C 후의 깊이 이미지에서 찾을 수 있습니다. D2C 후의 대상 컬러 이미지와 동일한 크기의 깊이 이미지가 생성되며, 이미지 콘텐츠는 컬러 카메라 좌표계의 깊이 데이터입니다. 즉, 컬러 카메라의 원점과 크기를 사용하여 '촬영'된 깊이 이미지가 재구성되며, 각 픽셀은 컬러 카메라의 해당 픽셀 좌표와 일치합니다.
소프트웨어 기반 D2C 정렬: STM-501u / STM-502u#
| D2C 전 Depth Image | 컬러 이미지 | D2C 후 깊이 이미지 | 화면비 |
|---|---|---|---|
| 1280 x 800, 1280 x 720, 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 1920 x 1080 1280 x 720 960 x 540 848 x 480 640 x 360 424 x 240 320 x 180 | 1920 x 1080 1280 x 720 960 x 540 848 x 480 640 x 360 424 x 240 320 x 180 | 16:9 |
| 1280 x 800, 1280 x 720, 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 640 x 480 320 x 240 | 640 x 480 320 x 240 | 4:3 |
하드웨어 기반 D2C 정렬: STM-501u / STM-502u#
| D2C 전 Depth Image | 컬러 이미지 | D2C 후 깊이 이미지 | 화면비 |
|---|---|---|---|
| 848 x 480, 640 x 480, 640 x 400, 640 x 360 | 640 x 360 | 640 x 360 | 16:9 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 424 x 240 | 424 x 240 | 16:9 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 320 x 180 | 320 x 180 | 16:9 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360 | 640 x 480 | 640 x 480 | 4:3 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 320 x 240 | 320 x 240 | 4:3 |
정보
640 x 400 및 424 x 266의 깊이 해상도는 30 fps 이하의 컬러 정렬만 지원합니다.
소프트웨어 기반 D2C 정렬: STM-951u / STM-952u#
| D2C 전 Depth Image | 컬러 이미지 | D2C 후 깊이 이미지 | 화면비 |
|---|---|---|---|
| 1280 x 800, 1280 x 720, 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 1280 x 800 640 x 400 | 1280 x 800 640 x 400 | 16:10 |
| 1280 x 800, 1280 x 720, 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 320 x 180 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 320 x 180 | 16:9 |
| 1280 x 800, 1280 x 720, 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 640 x 480 | 640 x 480 | 4:3 |
하드웨어 기반 D2C 정렬: STM-951u / STM-952u#
| D2C 전 Depth Image | 컬러 이미지 | D2C 후 깊이 이미지 | 화면비 |
|---|---|---|---|
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 640 x 400 | 640 x 400 | 16:10 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360 | 640 x 360 | 640 x 360 | 16:9 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 480 x 270 | 480 x 270 | 16:9 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 424 x 240 | 424 x 240 | 16:9 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 640 x 480 | 640 x 480 | 4:3 |
정보
- 848 x 480 깊이 해상도는 60 fps 이하의 컬러 정렬만 지원합니다.
- 640 x 400 및 424 x 266의 깊이 해상도는 30 fps 이하의 컬러 정렬만 지원합니다.
소프트웨어 기반 D2C 정렬: STM-951g#
| D2C 전 Depth Image | 컬러 이미지 | D2C 후 깊이 이미지 | 화면비 |
|---|---|---|---|
| 1280 x 800, 848 x 530, 640 x 480, 640 x 400, 424 x 266, 320 x 200 | 1280 x 800 848 x 530 640 x 400 | 1280 x 800 848 x 530 640 x 400 | 16:10 |
| 1280 x 800, 848 x 530, 640 x 480, 640 x 400, 424 x 266, 320 x 200 | 1280 x 720 640 x 360 | 1280 x 720 640 x 360 | 16:9 |
| 1280 x 800, 848 x 530, 640 x 480, 640 x 400, 424 x 266, 320 x 200 | 640 x 480 | 640 x 480 | 4:3 |
하드웨어 기반 D2C 정렬: STM-951g#
| D2C 전 Depth Image | 컬러 이미지 | D2C 후 깊이 이미지 | 화면비 |
|---|---|---|---|
| 848 x 530, 640 x 480, 640 x 400 | 640 x 400 | 640 x 400 | 16:10 |
| 848 x 530, 640 x 480, 640 x 400, 424 x 266, 320 x 200 | 640 x 360 | 640 x 360 | 16:9 |
| 848 x 530, 640 x 480, 640 x 400, 424 x 266, 320 x 200 | 640 x 480 | 640 x 480 | 4:3 |
정보
- 640 x 400, 424 x 266 및 320 x 200 깊이 해상도는 30 fps 이하의 컬러 정렬만 지원합니다.
- 848 x 530 깊이 해상도는 60 fps 이하의 컬러 정렬만 지원합니다.
소프트웨어 기반 D2C 정렬: STM-955g#
| D2C 전 Depth Image | 컬러 이미지 | D2C 후 깊이 이미지 | 화면비 |
|---|---|---|---|
| 1280 x 800, 640 x 400 | 1280 x 800 640 x 400 | 1280 x 800 640 x 400 | 16:10 |
| 1280 x 800, 640 x 400 | 1280 x 720 640 x 360 | 1280 x 720 640 x 360 | 16:9 |
| 1280 x 800, 640 x 400 | 640 x 480 | 640 x 480 | 4:3 |
D2C Alignment by Hardware: STM-955g#
| D2C 전 Depth Image | 컬러 이미지 | D2C 후 깊이 이미지 | 화면비 |
|---|---|---|---|
| 1280 x 800, 640 x 400 | 1280 x 800 640 x 400 | 1280 x 800 640 x 400 | 16:10 |
| 1280 x 800, 640 x 400 | 1280 x 720 640 x 360 | 1280 x 720 640 x 360 | 16:9 |
| 1280 x 800, 640 x 400 | 640 x 480 | 640 x 480 | 4:3 |
Minimum Z Depth#
최소 Z 깊이는 깊이 카메라의 최소 작동 거리, 즉 카메라의 깊이 원점에서 감지할 수 있는 가장 가까운 평면 거리를 의미합니다. 이 거리는 시차 검색 범위와 이미지 해상도에 의해 결정됩니다.
STM-955g는 깊이 오프셋 값을 구성하여 최소 작동 거리를 조절합니다. 달성 가능한 최소 거리는 다양한 Preset 모드에 따라 다를 수도 있습니다. 카메라는 다양한 애플리케이션 요구 사항에 적응할 수 있는 유연한 구성 옵션을 제공합니다.
정보
시차 검색 범위가 클수록 최소 작동 거리가 가까워지고 전력 소비가 높아집니다. 반대로 시차 검색 범위가 작을수록 최소 작동 거리가 멀어지고 카메라의 전력 소비가 낮아지며 더 높은 주위 온도를 견딜 수 있습니다.
STM-501u / STM-502u#
| Disparity Search Range | 시야각 (수평 x 수직) | 해상도 | Minimum Z Depth |
|---|---|---|---|
| 128 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 | 0.26 m |
| 128 | 90° x 60° | 1280 x 720 | 0.26 m |
| 128 | 90° x 60° | 848 x 480 | 0.18 m |
| 128 | 90° x 60° | 640 x 360 | 0.14 m |
| 128 | 90° x 60° | 480 x 270 | 0.11 m |
| 128 | 90° x 60° | 424 x 240 | 0.1 m |
| 128 | 81° x 65° | 640 x 480 | 0.17 m |
| 128 | 90° x 14° | 848 x 100 | 0.18 m |
STM-951u / STM-952u#
| Disparity Search Range | 시야각 (수평 x 수직) | 해상도 | Minimum Z Depth |
|---|---|---|---|
| 256 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 | 0.25 m |
| 256 | 90° x 60° | 1280 x 720 | 0.25 m |
| 256 | 90° x 60° | 848 x 480 | 해당 없음 |
| 256 | 90° x 60° | 640 x 360 | 해당 없음 |
| 256 | 90° x 60° | 480 x 270 | 해당 없음 |
| 256 | 90° x 60° | 424 x 240 | 해당 없음 |
| 256 | 81° x 65° | 640 x 480 | 해당 없음 |
| 256 | 90° x 14° | 848 x 100 | 해당 없음 |
| 128 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 | 0.5 m |
| 128 | 90° x 60° | 1280 x 720 | 0.5 m |
| 128 | 90° x 60° | 848 x 480 | 0.34 m |
| 128 | 90° x 60° | 640 x 360 | 0.26 m |
| 128 | 90° x 60° | 480 x 270 | 0.19 m |
| 128 | 90° x 60° | 424 x 240 | 0.17 m |
| 128 | 81° x 65° | 640 x 480 | 0.3 m |
| 128 | 90° x 14° | 848 x 100 | 0.34 m |
| 64 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 | 1 m |
| 64 | 90° x 60° | 1280 x 720 | 1 m |
| 64 | 90° x 60° | 848 x 480 | 해당 없음 |
| 64 | 90° x 60° | 640 x 360 | 해당 없음 |
| 64 | 90° x 60° | 480 x 270 | 해당 없음 |
| 64 | 90° x 60° | 424 x 240 | 해당 없음 |
| 64 | 81° x 65° | 640 x 480 | 해당 없음 |
| 64 | 90° x 14° | 848 x 100 | 해당 없음 |
STM-951g#
| Disparity Search Range | 시야각 (수평 x 수직) | 해상도 | Minimum Z Depth |
|---|---|---|---|
| 256 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 320 x 200 | 0.25 m |
| 256 | 90° x 60° | 848 x 530 | 해당 없음 |
| 256 | 81° x 65° | 640 x 480 | 해당 없음 |
| 128 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 320 x 200 | 0.5 m |
| 128 | 90° x 65° | 848 x 530 | 0.34 m |
| 128 | 81° x 65° | 640 x 480 | 0.3 m |
| 64 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 320 x 200 | 1 m |
| 64 | 90° x 65° | 848 x 530 | 해당 없음 |
| 64 | 81° x 65° | 640 x 480 | 해당 없음 |
STM-955g#
| Preset | 해상도 | Minimum Disparity | Minimum Z Depth (Max–Min mm) |
|---|---|---|---|
| Perception | 1280 x 800 | 0 | ∞–320 |
| 1280 x 800 | 32 | 1855–266 | |
| 640 x 400 | 0 | ∞–155 | |
| 640 x 400 | 32 | 928–133 | |
| 치수 | 640 x 480 | 0 | ∞–310 |
| 640 x 480 | 64 | 928–233 | |
| 640 x 480 | 128 | 463–187 |
Coordinate System#
Stereo mini 시리즈 카메라의 경우, 1/4 나사 홀이 위치한 면이 바닥면, 유리 커버 표면이 전면으로 정의되며, RGB 모듈은 LDM 모듈의 왼쪽에 배치됩니다.
IMU 좌표계의 원점은 물리적 센서 중심점에 위치합니다. 가속도계와 자이로스코프 좌표계는 왼쪽 IR의 뒤쪽에 위치합니다. 좌표계의 양의 X축은 오른쪽을 가리키고, 양의 Y축은 아래쪽을 가리키며, 양의 Z축은 앞쪽을 가리킵니다.
깊이 이미지 좌표계의 원점은 왼쪽 IR 모듈의 광학 중심에 있는 반면, 컬러 이미지 좌표계의 원점은 RGB 모듈의 광학 중심에 있습니다. 좌표계의 방향은 동일합니다. 양의 X축은 오른쪽, 양의 Y축은 아래쪽, 양의 Z축은 앞쪽을 가리킵니다. 깊이 카메라 좌표계 원점은 3D 카메라의 기본 원점이며 좌표는 (0,0,0)입니다. 3D 카메라 좌표계에서 깊이 원점, 컬러 원점, IMU 원점의 기준 위치는 아래의 Coordinate System Schematic 표에 나와 있습니다.
Coordinate System Position Reference#
| Camera | Coordinate System | 3D 카메라 좌표계에서의 위치 (X, Y, Z (mm)) |
|---|---|---|
| STM-501u / STM-502u | Depth | 0, 0, 0 |
| Color | 14.00, 0, 2.02 | |
| IMU | -0.246, -0.065, -16.948 | |
| STM-951u / STM-952u / STM-951g | Depth | 0, 0, 0 |
| Color | 23.75, 0, 0 | |
| IMU | 7.866, 1.068, -14.248 | |
| STM-955g | Depth | 0, 0, 0 |
| Color | 23.75, 0, 0 | |
| IMU | 15.48, 0, -55.60 |
정보
깊이 카메라와 컬러 카메라의 정렬이 활성화된 경우, 깊이 좌표계의 원점은 자동으로 컬러 좌표계의 원점으로 전환되며 내부 파라미터(intrinsics)도 그에 따라 변경됩니다.
좌표계 개요도#
| STM-501u / STM-502u | STM-951u / STM-952u / STM-951g | STM-955g | |
|---|---|---|---|
| IMU | 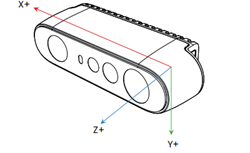 | 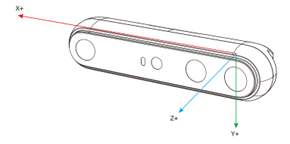 | 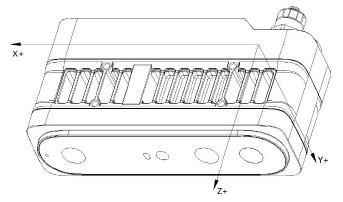 |
| Depth | 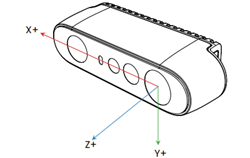 | 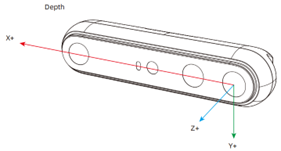 | 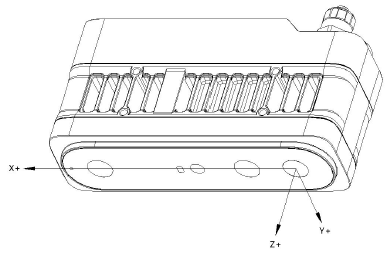 |
| RGB | 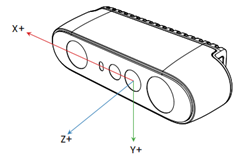 | 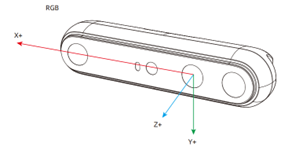 | 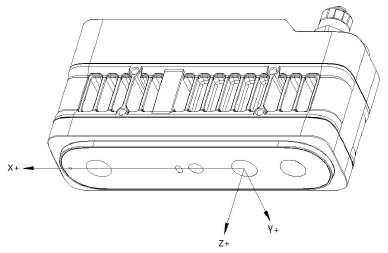 |
Coordinate System Position Reference#
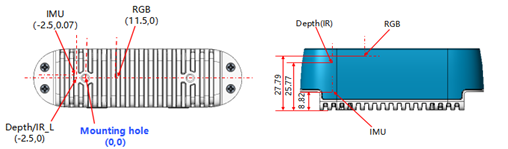
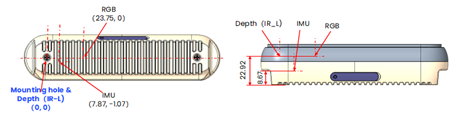
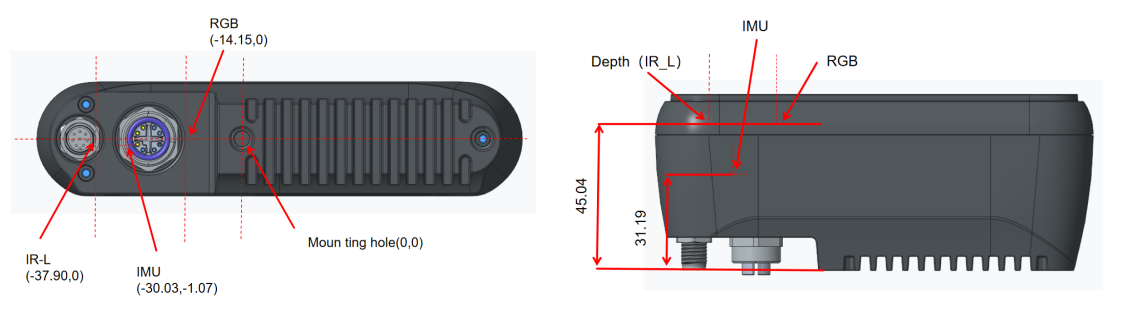
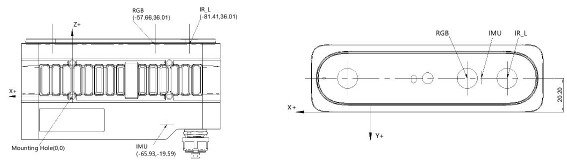
설치 위치와 Depth/Color/IMU 간의 상대 좌표계 관계입니다.
정보
모든 기준점은 각 부품 또는 위치의 중심에 있습니다.
STM-501u / STM-502u#
| 3D 카메라 좌표계에서의 위치 (X, Y, Z (mm)) | |
|---|---|
| 마운팅 홀 | 0, 0, 0 |
| Depth | -2.5, 0, 25.77 |
| Color | 11.5, 0, 27.79 |
| IMU | -2.5, 0.07, 8.82 |
STM-951u / STM-952u#
| 3D 카메라 좌표계에서의 위치 (X, Y, Z (mm)) | |
|---|---|
| 마운팅 홀 | 0, 0, 0 |
| Depth | 0, 0, 22.92 |
| Color | 23.75, 0, 22.92 |
| IMU | 7.87, -1.07, 8.67 |
STM-951g#
| 3D 카메라 좌표계에서의 위치 (X, Y, Z (mm)) | |
|---|---|
| 마운팅 홀 | 0, 0, 0 |
| Depth | -37.90, 0, 45.04 |
| Color | -14.15, 0, 45.04 |
| IMU | -30.03, -1.07, 31.19 |
STM-955g#
| 3D 카메라 좌표계에서의 위치 (X, Y, Z (mm)) | |
|---|---|
| 마운팅 홀 | 0, 0, 0 |
| Depth | -81.41, -20.20, 36.01 |
| Color | -57.66, -20.20, 36.01 |
| IMU | -65.93, -20.20, -19.59 |
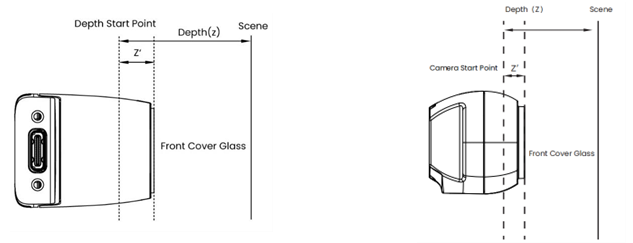
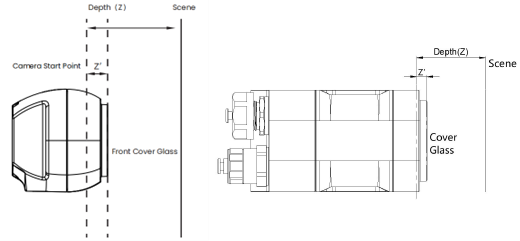
카메라 시작점 기준#
카메라 시작점 또는 기준 영점(Ground Zero Datum)은 깊이 = 0인 시작점 또는 평면으로 설명할 수 있습니다. 카메라의 전면 커버 유리 대비 Depth/RGB/LRM 영점의 거리는 아래 표에 나와 있습니다.
| STM-501u | STM-502u | STM-951u | STM-952u | STM-951g | STM-955g | |
|---|---|---|---|---|---|---|
| Depth (Z') | 4.230 mm | 4.930 mm | 4.080 mm | 4.780 mm | 4.080 mm | 4.040 mm |
| RGB (Z') | 2.210 mm | 2.910 mm | 4.080 mm | 4.780 mm | 4.080 mm | 4.040 mm |
| LRM (Z') | 0 mm | 0.7 mm | 0 mm | 0.7 mm | 0 mm | 0 mm |
스트리밍 모드#
스트리밍 모드에서 사용되는 타겟 프레임 레이트를 설정하려면 Acquisition Frame Rate (Stereo mini)를 참조하십시오.
트리거 모드#
트리거 모드 및 트리거 간 최소 간격을 구성하려면 Trigger Mode (Stereo mini)를 참조하십시오.
Multi-Camera Synchronization#
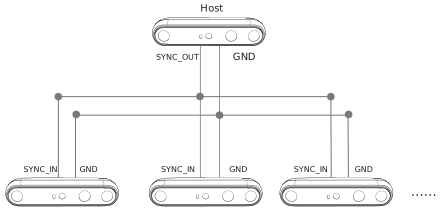
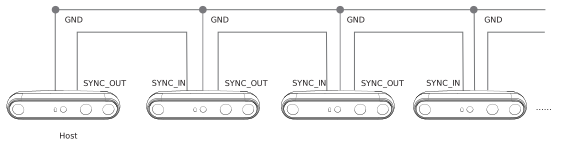
다중 카메라 사용 사례의 경우, 하나의 카메라를 primary로 초기화하고 나머지는 secondary로 구성할 수 있습니다. 또는 외부 신호 생성기를 primary 트리거로 사용하고 모든 카메라를 secondary 모드로 설정할 수도 있습니다. 외부 동기 펄스를 적용할 때 HW SYNC 입력에는 공칭 카메라 프레임 레이트(예: 30 Hz 프레임 레이트의 경우 33.33 ms)에서 100마이크로초의 양의 펄스가 필요합니다. 입력은 고임피던스이며, USB 모델의 경우 1.8 V, GigE 모델의 경우 3.3 V의 CMOS 전압 레벨입니다. 하지만 고해상도 신호 생성기를 사용해야 한다는 점에 유의해야 합니다. 신호 생성기의 주파수는 센서 프레임 레이트와 정확히 일치해야 합니다. 예를 들어, 센서가 30 fps로 설정된 경우 실제 프레임 레이트는 30.015 fps일 수 있습니다. 오실로스코프를 사용하여 실제 프레임 레이트를 측정하고 신호 생성기를 동일한 주파수로 구성해야 할 수 있습니다. 이러한 이유로 추가 카메라 하나를 primary 동기 신호 생성기로 사용하는 것이 더 나을 수 있습니다.
다음 그림은 다중 카메라 설정의 기계적 다이어그램을 보여줍니다.
다중 카메라 설정의 장점:
- 주어진 공간에서 카메라 커버리지를 넓히고 단일 카메라에 사각지대가 있을 수 있는 가려진 영역(occlusion)을 Fill 합니다.
- 동일한 씬의 여러 이미지를 캡처하고 다양한 각도에서 객체 스캔
- 유효 프레임 레이트를 30 fps 이상으로 증가
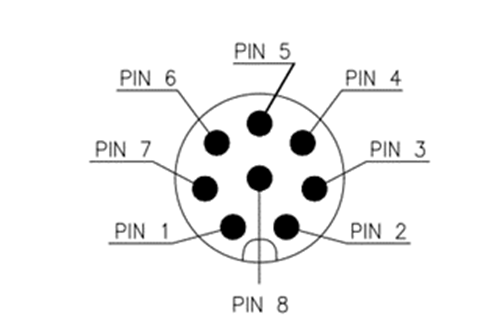
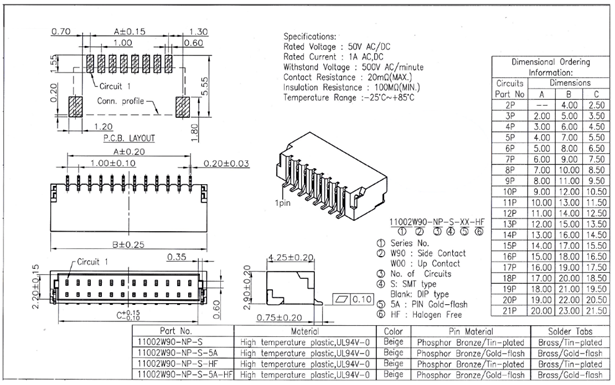
8핀 커넥터와 일치하는 케이블을 사용하여 다중 카메라 및 다중 센서 네트워크를 설계할 수 있습니다. SDK의 지침을 따르세요.
멀티 카메라 동기화 기능을 사용하여 깊이 이미지 동기화 및 RGB 이미지 동기화(자동 노출 꺼짐 시 시간 차이 ≤ 5 ms)를 포함하여 두 가지 토폴로지의 다중 카메라 프레임 동기화가 지원됩니다.
스타 토폴로지#
데이지 체인 토폴로지#
Synchronization Interfaces#
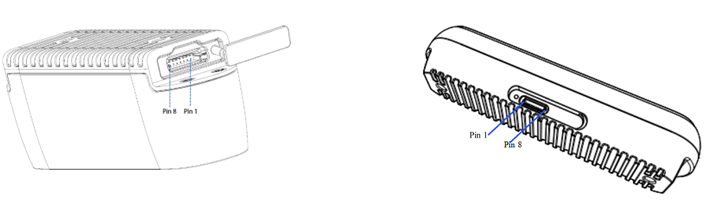
USB#
| 핀 | 정의 | 설명 |
|---|---|---|
| Pin_1 | VCC | 기본 전기 레벨 설정은 1.8 V입니다. VCC 인터페이스에 3.3 V 또는 5 V 구동 전압이 제공되는 경우, 필요에 따라 I/O 레벨 설정을 3.3 V 또는 5 V로 조정할 수 있습니다. |
| Pin_2 | GPIO_OUT | 동기화 구동 신호: 액티브 하이. 하이 레벨 구간은 IR Exposure Time과 일치합니다. 일반적인 응용 분야는 외부 Fill 라이트를 구동하는 것입니다. |
| Pin_3 | VSYNC_OUT | 동기식 트리거 신호: 액티브 하이. 하이 레벨은 보조 장치에 트리거 신호를 제공합니다. |
| Pin_4 | TIMER_SYNC_OUT | 펄스 신호 소스, 보조 장치의 하드웨어 Timestamp를 재설정합니다. |
| Pin_5 | RESET_IN | 하드웨어 리셋 신호: 카메라 전원을 껐다가 자동으로 켜고 리셋하도록 트리거합니다. 입력 신호 감지: 20 Hz / 50% 듀티 사이클 / 5주기 이상 연속, 즉 정상 입력 신호로 판정하고 다른 신호는 필터링됨; 주파수 ± 1 Hz, 듀티 사이클 ± 2%의 변동 허용. |
| Pin_6 | VSYNC_IN | 동기식 트리거 신호: 액티브 하이, 주 장치의 트리거/동기화 신호에 사용되며 지속 시간은 1 ms입니다. |
| Pin_7 | TIMER_SYNC_IN | 하드웨어 Timestamp 리셋 신호 입력, 하드웨어 Timestamp 지우기. |
| Pin_8 | GND | 접지 |
동기화 지점 배치는 다음 도면에 나와 있습니다.
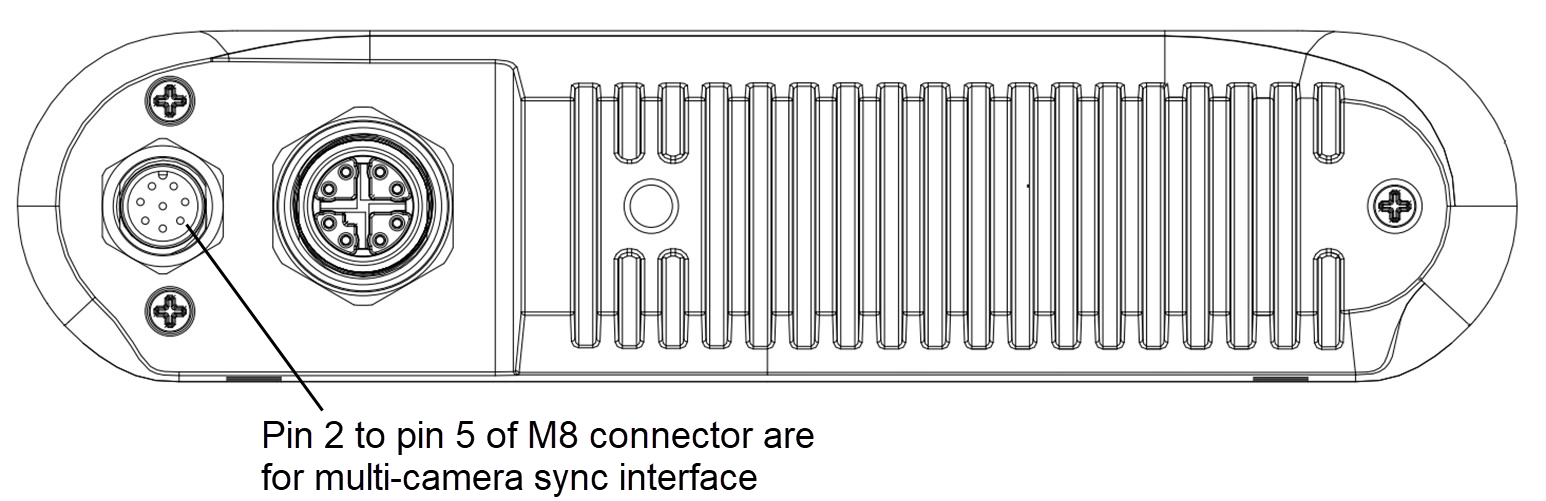
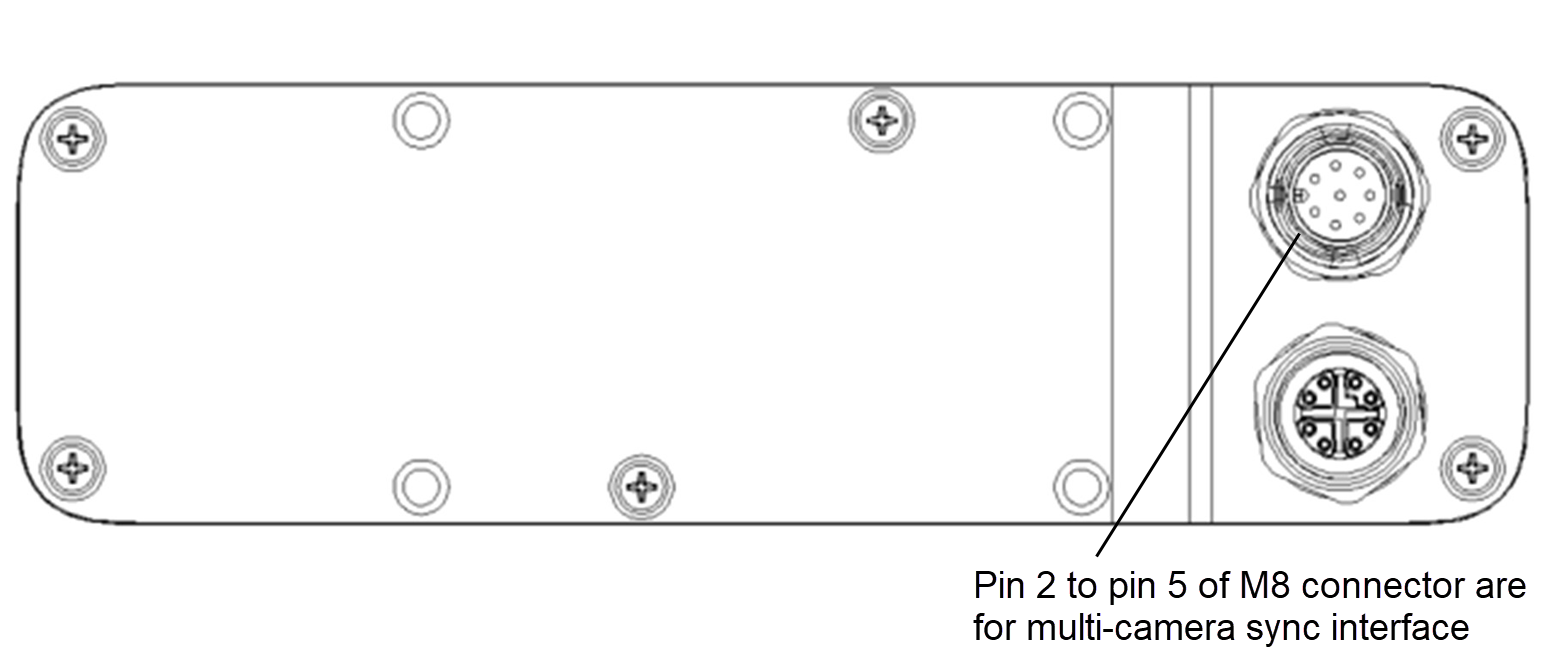
GigE#
| 핀 | 정의 | 설명 |
|---|---|---|
| Pin_2 | 신호 VCC | 기본 전기 레벨 설정은 3.3 V입니다. VCC 인터페이스에 3.3 V, 5 V 또는 24 V 구동 전압이 제공되는 경우, 필요에 따라 I/O 레벨 설정을 3.3 V, 5 V 또는 24 V로 조정할 수 있습니다. |
| Pin_3 | VSYNC_IN | 동기식 트리거 신호: 액티브 하이, 주 장치의 트리거/동기화 신호에 사용되며 지속 시간은 1 ms입니다. |
| Pin_4 | VSYNC_OUT | 동기식 트리거 신호: 액티브 하이. 하이 레벨은 보조 장치에 트리거 신호를 제공합니다. |
| Pin_5 | 신호 GND | 접지 |
멀티 카메라 동기화 지점 핀 배치는 다음 도면에 나와 있습니다.
STM-951g#
STM-955g#
전원 커넥터의 핀 번호(두 카메라 모델 모두 동일):