외부 변환#
이는 애플리케이션에 적합한 좌표계로 카메라의 출력 데이터를 변환하려는 경우에 유용합니다.
기능 사용법#
작동 원리#
blaze 카메라의 coordinate system 위치와 방향은 고정되어 있습니다. 원점은 카메라의 광학 중심이며, z축은 카메라에서 멀어지는 방향을 가리킵니다. 이 좌표계를 앵커 좌표계라고 합니다.
blaze 카메라는 애플리케이션의 요구에 따라 앵커 좌표계를 변환된 좌표계로 변환할 수 있도록 지원합니다.
변환에는 x, y, z 표기법의 데카르트 좌표가 사용됩니다. 변환 값은 앵커 좌표계에서 변환된 좌표계로의 변환을 정의합니다.
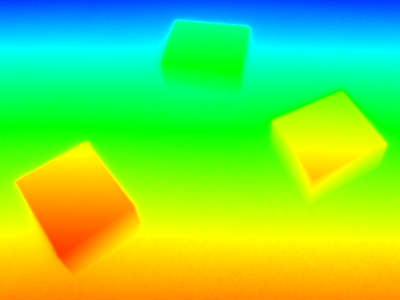
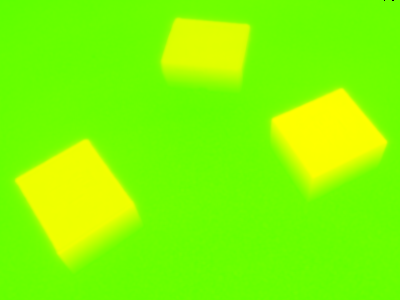
아래의 첫 번째 이미지는 앵커 좌표계의 거리를 기준으로 색상이 지정된 깊이 맵을 보여줍니다. 두 번째 이미지는 변환된 좌표계의 거리를 기반으로 한 깊이 맵을 보여줍니다.
변환된 좌표계는 z축이 상자가 놓인 표면에 수직이 되도록 선택됩니다. 이렇게 하면 모든 상자가 동일한 z 값을 가집니다.
또 다른 사용 사례는 여러 카메라의 개별 좌표계를 공통 좌표계로 변환하여 데이터 매칭 및 융합을 단순화하는 것입니다.
앵커 좌표계에서 변환된 좌표계로의 변환은 회전과 평행 이동을 순차적으로 수행하여 이루어집니다.
회전은 x, y, z 축 주변의 회전 각도로 정의됩니다. 평행 이동은 새 원점으로의 변위 ThX, ThY, ThZ로 정의됩니다.
따라서 좌표 변환은 총 6개의 파라미터로 정의됩니다.
변환의 영향은 component에 따라 다릅니다.
| 구성품 | 변환의 영향 |
|---|---|
| Range | 대상 point clouds, 즉 PixelFormat 로 설정된 경우, Coord3D_ABC32f, 변환이 완전히 적용됩니다. 대상 depth maps, 즉 PixelFormat 로 설정된 경우, Coord3D_C16 또는 Mono16, 변환이 포함되지 적용됩니다. |
| Intensity | 적용되지 않습니다. |
| Confidence | 적용되지 않습니다. |
Extrinsic Transformation 수행#
- 다음 값 중 하나로
Scan3dCoordinateSystemReference매개변수:Transformed. -
다음 값 중 하나로
Scan3dCoordinateTransformSelector파라미터를 원하는 변환 값으로 설정합니다.다음을 사용하십시오.
TranslationX/Y/Z평행 이동 값과RotationX/Y/Zrotation 값. -
다음 값 중 하나로
Scan3dTransformValue파라미터를 원하는 값으로 설정합니다.translation 값은 시스템의 거리 단위로 표현됩니다. rotation 값은 각도로 표현됩니다.