blaze#
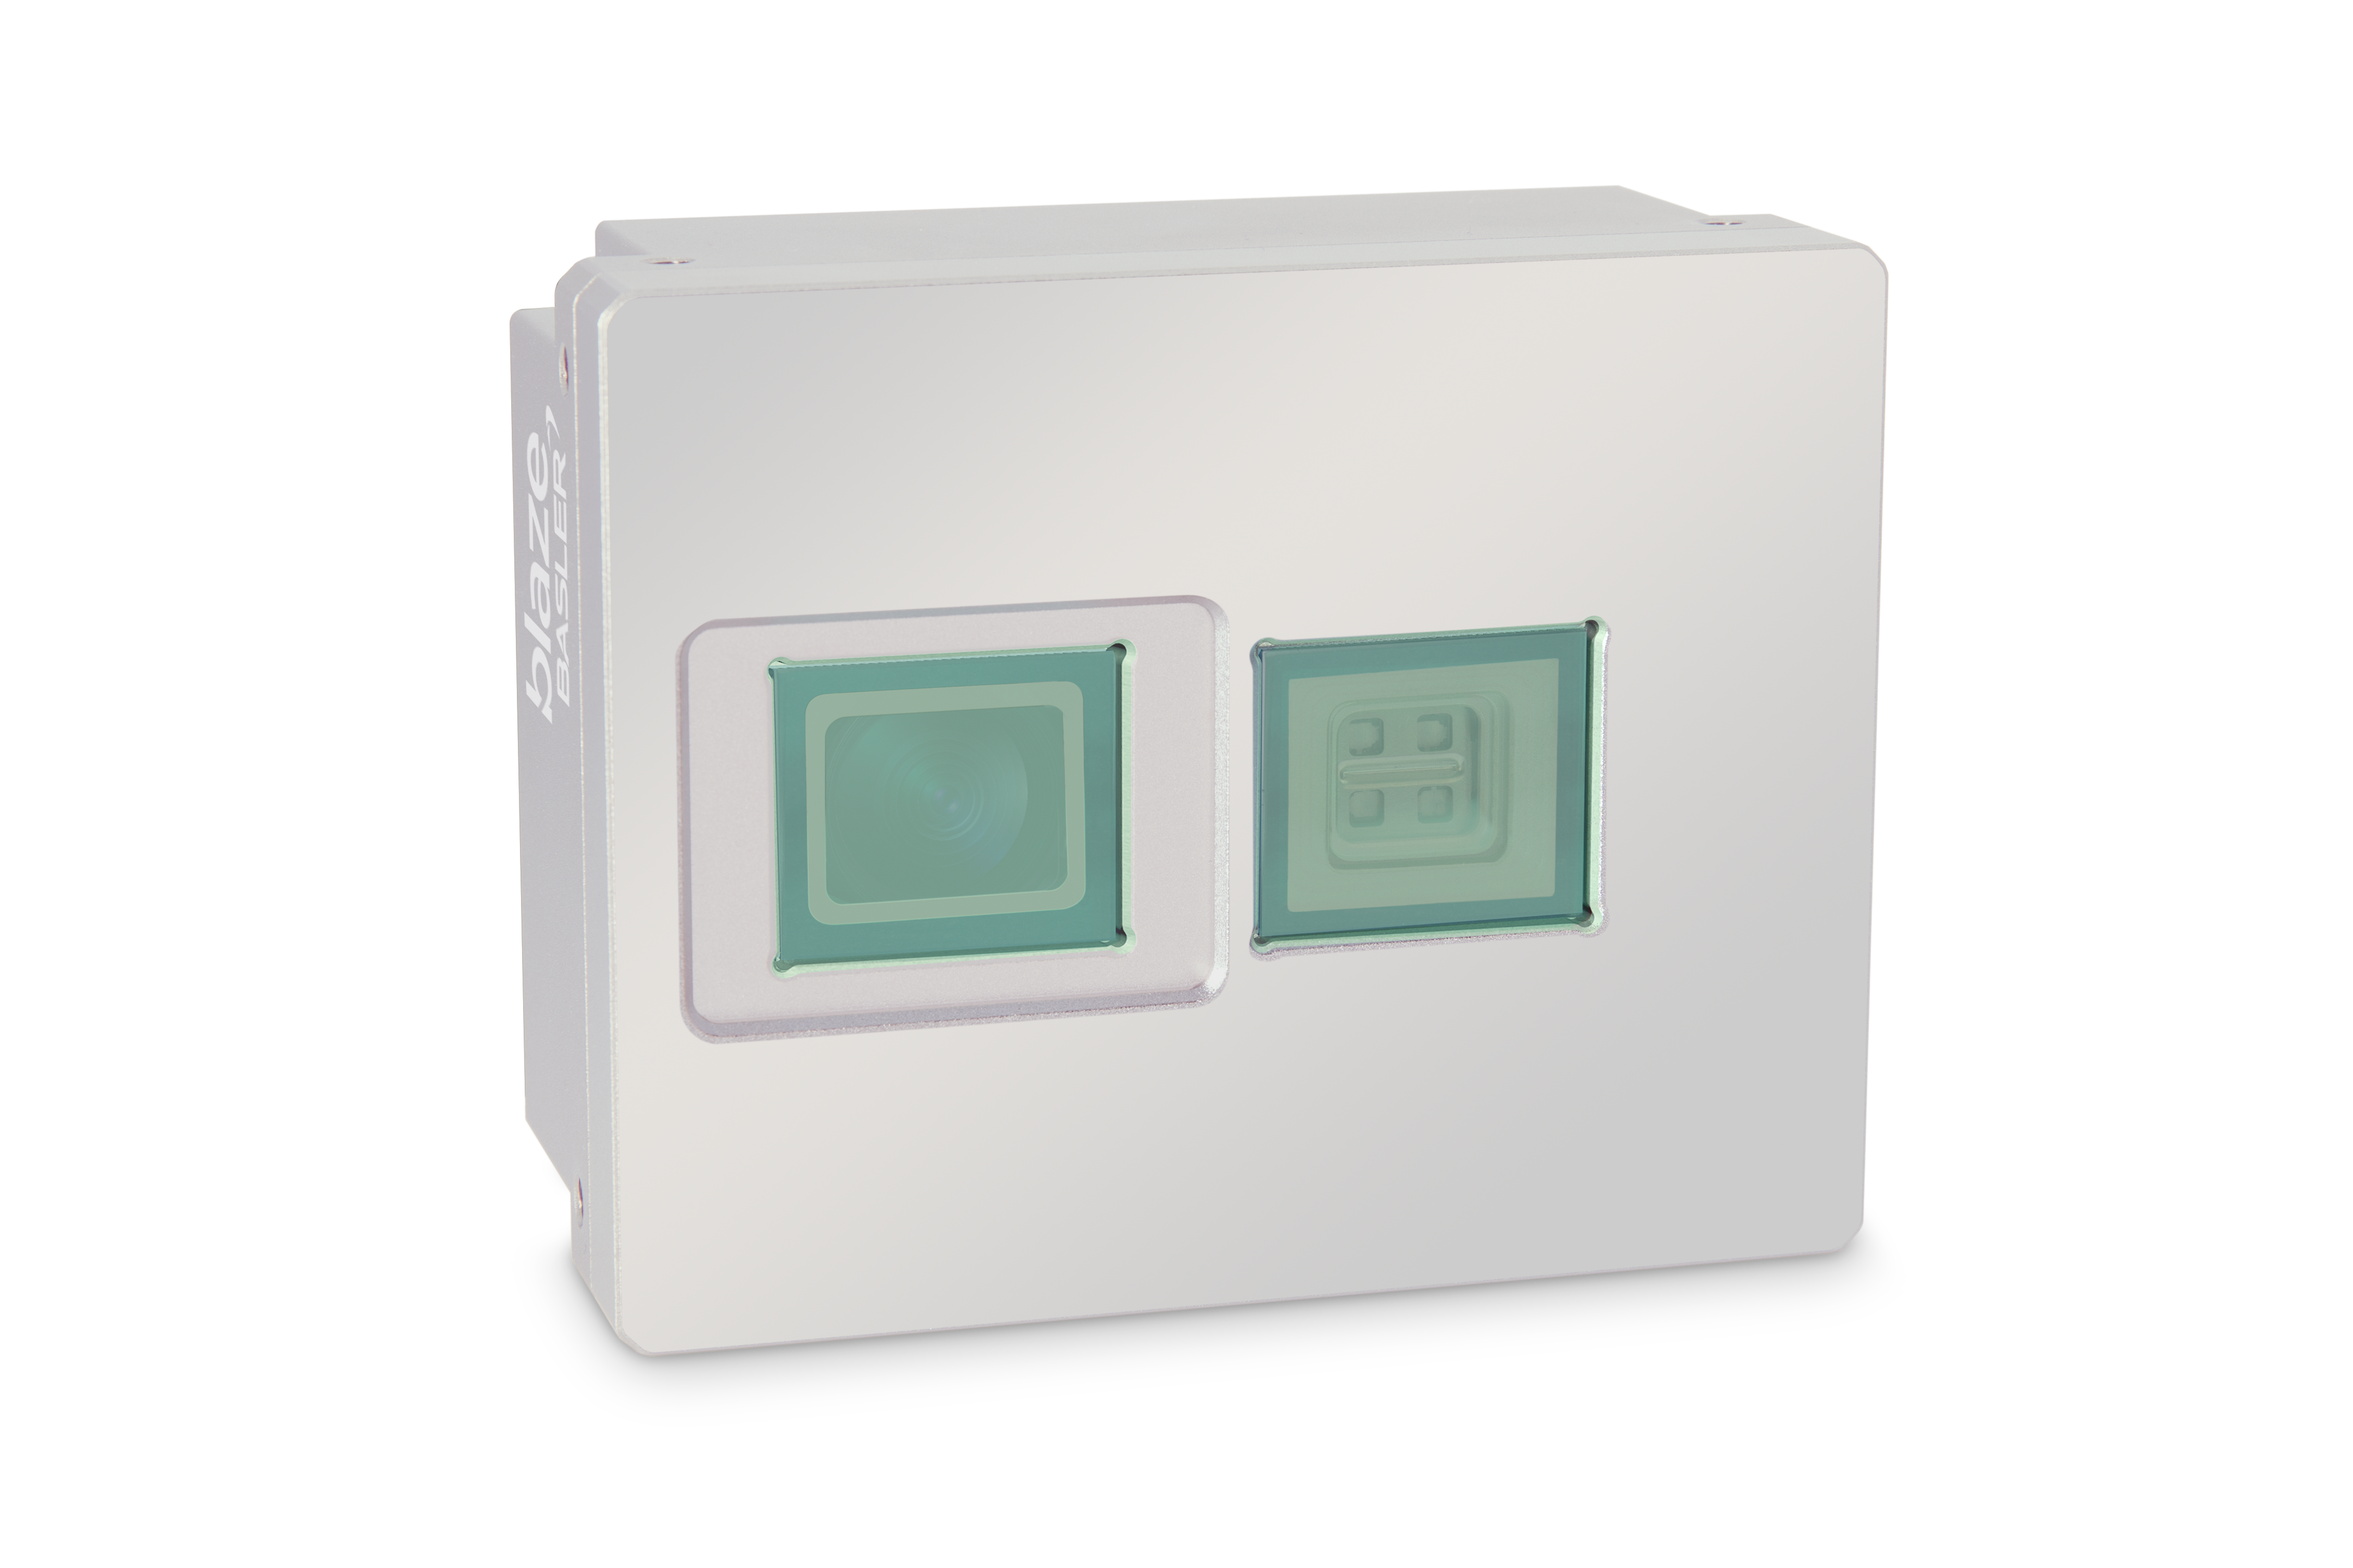
사양#
일반 사양#
| blaze | |
|---|---|
| 센서 유형 | Sony IMX556 에어리어 스캔 CMOS (비행시간측정 방식) |
| 측정 방식 | 비행시간측정(Time-of-Flight) |
| 해상도 (수평 x 수직 픽셀) | 640 x 480 (최대 해상도) |
| 해상력 | VGA |
| 시야각 (수평 x 수직) | 108° x 77° 밀리미터 단위의 시야(Field of View)를 계산하려면 Scan3dFocalLength 항목을 참조하십시오. |
| Range | Short: 0.3–1.5 m Long: 0.3–10 m |
| 정밀도(일반적) | ±5 mm (0.5–3.5 m) (자세한 내용은 Accuracy Test Conditions 참조) |
| 시간적 노이즈(일반적) | <1.7 mm (up to 3.5 m) (For more information, see Accuracy Test Conditions.) |
| 프레임 레이트 | 20 fps (기본값) 30 fps (FastMode) |
| Latency | <85 ms |
| Synchronization | 프리런, PTP IEEE 1588, 소프트웨어 트리거, 하드웨어 트리거 |
| 조명 | VCSEL, 850 nm |
| 주변광 내성 | 주위 광원: 최대 조도 6.8 W/m² @ 830–880 nm (자세한 내용은 Ambient Light Robustness Test Conditions 참조) |
| 다중 카메라 작동 | 예; Multi-Camera Channel 또는 PTP를 통해 |
| 통신 인터페이스 | 기가비트 이더넷(Gigabit Ethernet, 1000 Mbit/s) |
| Pixel Format | 깊이 맵(Depth Map): Coord3D_C16, Mono16, Coord3D_ABC32f 강도 이미지(Intensity Image): Mono16 신뢰도 맵(Confidence Map): Mono16, Confidence16 포인트 클라우드(Point Cloud): Coord3D_ABC32f |
| Exposure Time Control | 카메라 API를 통해 프로그래밍 가능 |
| Camera Power Requirements | 24 VDC (±10 %) supplied via the camera's power connector <11.5 W mean @ 24 VDC <38 W peak @ 24 VDC |
| UL 62368-1에 따른 정격 전력 | 최대 15 W |
| UL 62368-1에 따른 정격 전류 | max. 0.63 A @24 VDC |
| 냉각 장치 | 패시브 방식, 팬 없음 |
| 인클로저 등급 | IP67 (EN60529) |
| 크기(너비 x 높이 x 길이) | 99.6 x 80.6 x 63.1 mm |
| 중량 | <680 g |
| 기능 | 기능(Features) 항목을 참조하세요. |
| 적합성 | 인증 마크: CE(RoHS 포함), EAC, UKCA, FCC, KC 전자파 적합성 방출: EN 61000-6-4; FCC (2006) Part 15, Subpart B 전자파 적합성 내성: EN 61000-6-2 (EN 61000-4-2, EN 61000-4-4, EN 61000-4-5, EN 61000-4-6, 및 적절한 케이블 사용 시 24 V/m의 증가된 신호 진폭을 갖는 EN IEC 61000-4-3 포함, 자세한 내용은 케이블 요구 사항 참조) 충격 및 진동: EN 60068-2-27, EN 60068-2-6, EN 60068-2-64 (자세한 내용은 스트레스 테스트 결과 참조) 레이저 안전성: 레이저 등급 1 (EN 60825-1:2014+A11:2021, IEC 60825-1:2014) 머신 비전 표준: GigE Vision, GenICam, GenTL 카메라 모델별 인증서 자세한 내용은 Basler 웹사이트의 규정 준수 섹션을 참조하십시오. |
| 소프트웨어 | pylon Software Suite(버전 8.1 이상) pylon Supplementary Package for blaze |
| Operating System | Windows 10 Windows 11 Linux x86_64 (Ubuntu 18.04, 20.04, 22.04에서 테스트됨) Linux ARM |
| 프로그래밍 언어 | C++, Visual Basic, C#, Python |
| 액세서리 | 카메라 모델용 액세서리 |
정밀도 테스트 조건#
정확도는 다음 조건에서 측정되었습니다.
- 기본 설정의 카메라
- 안정적인 작동 온도(카메라 예열 시간 20분)
- 반사율 90%의 평평한 흰색 타겟
- 주변광 없음
- 실내 온도 22 °C
- 센서 중심부의 40 x 40 픽셀
- 25장의 이미지 평균값
정확도 및 재현성에 대한 자세한 내용은 Accuracy and Precision 항목을 참조하십시오.
주변광 내성 테스트 조건#
주변광 내성은 다음 조건에서 측정되었습니다.
- 반사율 90%의 평평한 흰색 타겟
- 940 nm LED로 조명된 타겟
- 타겟과 카메라 간 거리 6 m
- 250 µs의 Exposure Time
측정 설정 및 테스트 결과에 대한 자세한 내용은 Ambient Light Robustness 항목을 참조하십시오.
레이저 조명#
특성#
blaze 카메라는 눈에 보이지 않는 근적외선 레이저 빛을 방출하는 VCSEL(수직 표면 발광 레이저)을 탑재하고 있습니다. 이 카메라는 IEC 60825-1:2014, EN 60825-1:2014 및 EN 60825-1:2014/A11:2021에 따라 Class 1 레이저 제품으로 분류됩니다. 또한, 정상 작동 중에는 EN 60825-1:2007(폐지됨)의 방출 제한을 준수합니다.
제품 라벨에 인쇄된 인증 정보#
IEC 60825-1:2014, EN 60825-1:2014 및 EN 60825-1:2014/A11:2021
2019년 5월 8자 레이저 통지 제56호(Laser Notice No. 56)에 설명된 바와 같이, IEC 60825-1:2014 Ed. 3 준수를 제외하고 21 CFR 1040.10 및 1040.11을 준수합니다.
레이저 조절부의 위치와 레이저의 빔 각도는 여기에 나와 있습니다.
레이저 안전#
이 카메라는 Class 1 레이저 제품으로 분류됩니다. 즉, 합리적으로 예측 가능한 모든 정상 사용 조건에서 안전합니다.
아래에 설명된 기술적 안전 요소(전력 제어, 광학 디퓨저 및 커버 유리)는 접근 가능한 방출량이 안전한 한도 내에 유지되도록 보장합니다. 이들의 올바른 작동은 조립 후 100% 테스트를 포함하는 Quality 관리 조치를 통해 보장됩니다.
Electric Power Control#
카메라에 조명의 과도한 전력 소비가 감지되면 1 ms 이내에 레이저 조명을 차단하는 전자 안전 회로가 장착되어 있습니다.
Optical Diffusors#
디퓨저는 각 VCSEL의 레이저 조절부에 장착된 광학 요소입니다. 빔 셰이퍼와 빔 감쇠기 역할을 모두 수행합니다. 접근 가능한 방출을 안전한 한도로 줄이려면 디퓨저가 있어야 합니다. 정상 작동 조건에서 Basler는 합리적으로 예측할 수 있는 범위를 넘어 디퓨저가 고장날 가능성은 낮다고 봅니다.
그러나 카메라에 심각한 손상이 발생한 경우(예: 지정된 한도를 초과하는 기계적 응력 또는 무단 개조로 인해 발생), 디퓨저 고장을 완전히 배제할 수는 없습니다. 디퓨저 고장 발생 시 Safety Instructions (blaze)의 경고 정보를 준수하십시오.
parameter를 사용하여 광학 중심과 카메라 하우징 전면 사이의 거리를 확인할 수 있습니다. 이 좌표 변환을 수행하는 방법은 다음을 참조하십시오.#
이동
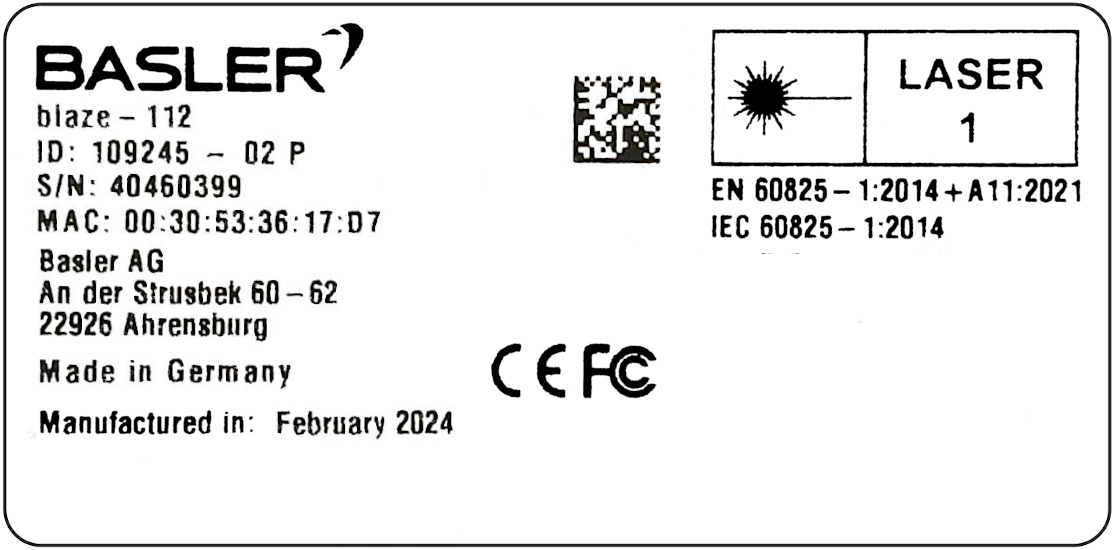
제품 라벨#
모든 blaze-112 카메라에 부착된 제품 라벨의 예시입니다. MAC 주소 및 일련번호 등의 세부 정보는 카메라마다 다릅니다.
기계적 사양#
Camera Dimensions and Mounting Points#
또는 blaze Viewer의 Save Depth and Image Data 기능을 사용하면 포인트 클라우드를 파일로 저장할 때 이 회전이 자동으로 수행되도록 할 수 있습니다. Invert z-axis 확인란을 선택하면(기본적으로 활성화됨) 포인트 클라우드가 앞서 언급한 도구들과 호환됩니다.
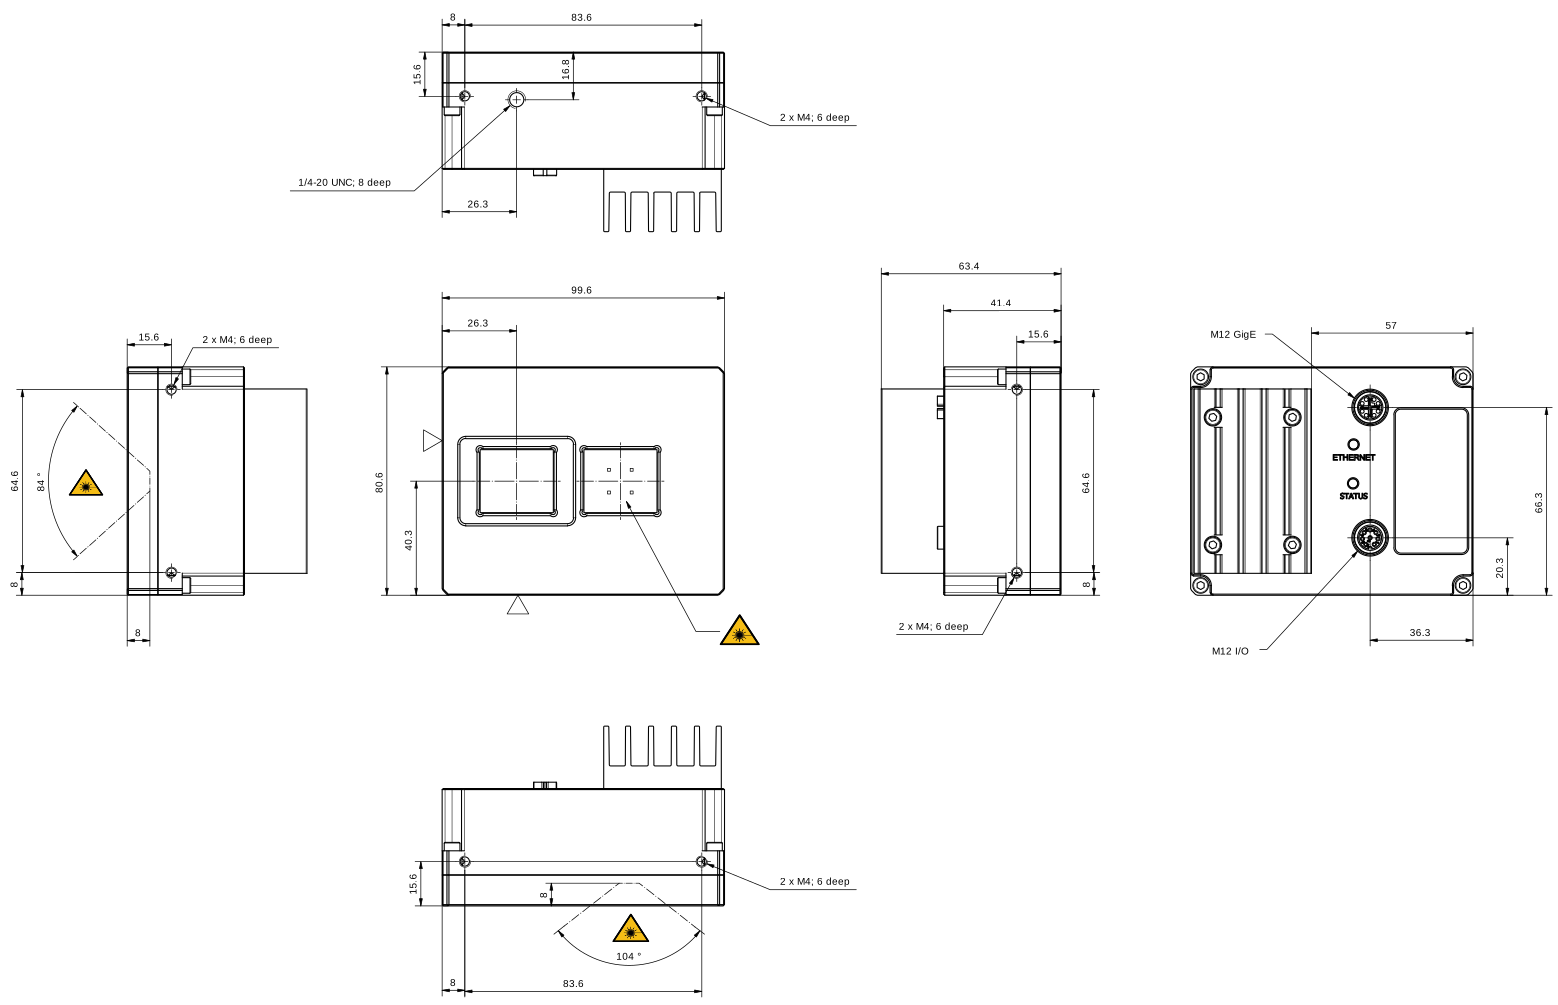
→ Basler 카메라의 CAD/기술 도면을 다운로드하십시오.
조립 지침
카메라를 장착할 때 다음 사항을 준수하십시오.
- 최소 2개의 M4 나사를 사용하여 카메라가 적절한 마운팅 바디에 단단히 고정되었는지 확인하십시오.
- 나사산 맞물림 길이가 최소 5 mm 이상, 최대 6 mm를 넘지 않도록 하십시오.
Stress Test Results#
→ 스트레스 테스트 결과(Stress Test Results)를 참조하십시오.
카메라 좌표계#
blaze-112 카메라는 y축이 아래를 향하는 오른손 좌표계를 사용합니다. 좌표계의 원점은 카메라 하우징 내부의 광학 중심에 위치합니다.
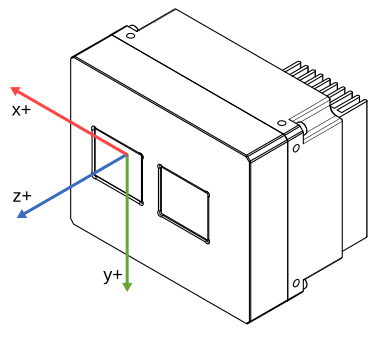
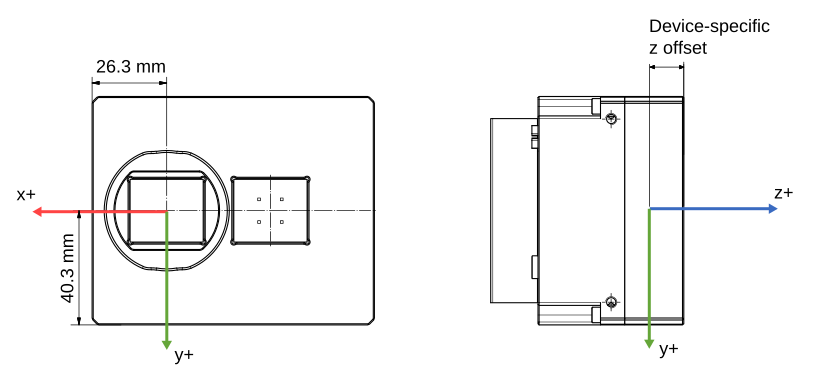
센서, 렌즈 및 상호 간의 위치에 대한 기계적 공차로 인해 각 개별 장치의 정확한 원점에는 약간의 차이가 있습니다.
광학적 중심의 위치는 렌즈의 초점 거리와 광축이 센서와 교차하는 지점에 의해 결정됩니다. 이 교차점을 주요 요점. 이는 센서 중앙의 픽셀과 가깝지만, 기계적 공차로 인해 정확한 위치에 약간의 편차가 있습니다. 정확한 위치를 파악하려면 다음 값을 구하십시오. Scan3dPrincipalPointU 및 Scan3dPrincipalPointV 매개변수.
광학 중심은 광축을 따라 위치합니다. 주점으로부터의 거리(픽셀 단위)는 초점 거리(픽셀 단위)에 따라 달라지며, 이는 다음 값을 구함으로써 확인할 수 있습니다. Scan3dFocalLength 매개변수.
애플리케이션에서 광학 중심이 아닌 카메라 하우징 전면 기준의 좌표와 거리를 처리해야 하는 경우, 다음을 사용할 수 있습니다. ZOffsetOriginToCameraFront 광학 중심과 카메라 하우징 전면 사이의 거리를 결정하는 매개변수. 참조: Processing Measurement Results 이 좌표 변환을 수행하는 방법을 알아보려면.
정보
MeshLab 및 CloudCompare와 같은 많은 일반적인 포인트 클라우드 처리 툴 역시 오른손 좌표계를 사용하지만, y축이 위를 향합니다. y축 방향의 이러한 차이로 인해, 이들 툴은 blaze-112 카메라가 생성한 포인트 클라우드를 앞뒤가 바뀐 거꾸로 된 형태로 표시합니다.
포인트 클라우드를 이러한 도구와 호환되도록 하려면, x축을 기준으로 180° 회전시켜야 합니다. 이는 y 및 z 값에 -1을 곱하는 것과 같습니다. 이 내용은 ‘ pylon Supplementary Package for blaze ’에 포함된 ‘Save Point Cloud’ 샘플에서 확인할 수 있습니다.
또는 Blaze Viewer의 ‘깊이 및 이미지 데이터 저장’ 기능을 사용할 수도 있습니다. 이 기능을 사용하면 포인트 클라우드를 파일로 저장할 때 이러한 회전 처리가 자동으로 이루어집니다. ‘z축 반전’ 확인란(기본적으로 선택됨)을 선택하면, 포인트 클라우드가 앞서 언급한 도구들과 호환되도록 처리됩니다.
이 기능에 대한 자세한 내용은 Saving Depth and Image Data를 참조하세요.
Requirements#
하드웨어 요구 사항#
- Basler blaze-112 카메라
- 전원 공급 장치
- GigE 케이블
- 카메라 브래킷
- Intel Pro 1000 등 GigE 호환 네트워크 어댑터가 장착된 컴퓨터
소프트웨어 요구 사항#
-
운영 체제
- Windows 10, Windows 11
- Linux x86_64 (Ubuntu 20.04, 22.04, 24.04 환경에서 테스트됨)
- AArch64 Linux (Linaro gcc 7.3.1 툴체인으로 빌드된 바이너리; Linux for Tegra 환경에서 테스트됨)
-
pylon Software Suite
필요한 모든 드라이버와 유용한 툴이 포함되어 있습니다. - pylon Supplementary Package for blaze
이 보조 패키지는 pylon Software Suite의 확장 기능이며 Basler blaze 카메라를 지원합니다. Windows 및 Linux 운영 체제용으로 제공되며 다음 항목을 포함합니다. - blaze
- blaze 카메라용 pylon C++ Instant Camera 클래스
- blaze 카메라용 pylon .NET 매개변수 목록
- blaze 전용 C++, C#, VB 및 Python 프로그래밍 샘플
- blaze 카메라용 ROS(Robot Operating System) 드라이버
- MVTec HALCON용 샘플 스크립트
정보
pylon Software Suite 및 pylon Supplementary Package for blaze는 Basler blaze SDK를 대체합니다. 기존 애플리케이션 유지보수를 위해 Basler blaze SDK는 계속 제공되지만, Basler는 신규 애플리케이션 개발 시 pylon Supplementary Package를 사용할 것을 강력히 권장합니다.
Electrical Requirements#
경고 – 감전 위험
승인되지 않은 전원 공급 장치를 사용할 경우 감전될 수 있습니다. 심각한 부상이나 사망을 초래할 수 있습니다.
SELV(Safety Extra Low Voltage) 및 LPS(Limited Power Source) 요구 사항을 충족하는 카메라 전원 공급 장치를 사용해야 합니다.
경고 – 화재 위험
승인되지 않은 전원 공급 장치는 화재 및 화상을 유발할 수 있습니다.
LPS(Limited Power Source) 요구 사항을 충족하는 카메라 전원 공급 장치를 사용해야 합니다.
주의 – 부적절한 전압은 카메라를 손상시킬 수 있습니다.
아래에 지정된 안전 작동 전압 범위 내에서 카메라 및 I/O 전원을 공급해야 합니다.
주의 – 카메라 전원 케이블을 올바르게 연결하거나 분리하지 않으면 카메라가 손상될 수 있습니다.
서지 발생으로 인한 카메라 손상을 방지하려면, 전원 공급 장치가 꺼진 상태에서만 전원 케이블을 카메라의 전원 커넥터에 연결하거나 커넥터에서 분리해야 합니다.
Camera Power#
카메라 전원은 전원 커넥터를 통해 공급되어야 합니다. 커넥터 핀 할당에 대한 자세한 내용은 Connector Pinout을 참조하세요.
| 전압 요구 사항 | 최대 소비 전력 |
|---|---|
| 24 VDC (±10 %) | <11.5 W mean @ 24 VDC Typical: 9.5 W mean @ 24 VDC <38 W peak @ 24 VDC Typical: 26 W peak @ 24 VDC |
전원 공급에 대한 자세한 내용은 Choosing a Power Supply를 참조하세요.
환경 요건#
Temperature and Humidity#
| 작동 중 하우징 온도 | 0–50 °C (32–122 °F) |
| 작동 중 습도 | 20–80 %, 상대 습도, 비응축 |
| 보관 온도 | -20–80 °C (-4–176 °F) |
| 보관 습도 | 20–80 %, 상대 습도, 비응축 |
| UL 62368-1에 따른 하우징 온도 | 최대 70 °C (158 °F) |
| UL 62368-1에 따른 주변 온도 | 최대 30 °C (86 °F) |
정보
온도는 카메라 성능에 지대한 영향을 미칩니다. 자세한 내용은 Temperature 항목을 참조하십시오.
Heat Dissipation#
→ Providing Heat Dissipation (blaze)을(를) 참조하십시오.
Cable Requirements#
Ethernet Cable#
- 고품질의 이더넷 케이블을 사용하십시오. S/STP 차폐가 적용된 차폐형 CAT 5e 이상의 케이블을 사용하는 것이 좋습니다.
애플리케이션에 10 V/m를 초과하는 전자기장에 대한 내성이 요구되는 경우, S/STP 차폐가 적용된 CAT 5e 이상의 케이블이 필수적입니다. - 스트레이트(패치) 또는 크로스오버 이더넷 케이블 중 하나를 사용하십시오.
- 일반적으로 케이블 길이가 더 길거나 가혹한 EMI 조건에서 사용되는 애플리케이션에는 더 높은 등급의 케이블이 필요합니다.
- 강한 자기장과의 근접을 피해야 합니다.
- Basler는 다음 제품군의 이더넷 케이블 사용을 권장합니다. Basler 액세서리 제품군:
전원 및 I/O 케이블#
- 케이블은 차폐되어야 합니다.
- 케이블의 단면적은 최소 0.2 mm²(AWG24에 가까움)여야 합니다.
- 권장 최대 케이블 길이: 10 m
- 카메라 측 커넥터: M12 8핀 A-coded
- Basler는 다음 제품군의 케이블 사용을 권장합니다. Basler 액세서리 제품군:
Physical Interface#
카메라 커넥터 및 LED#
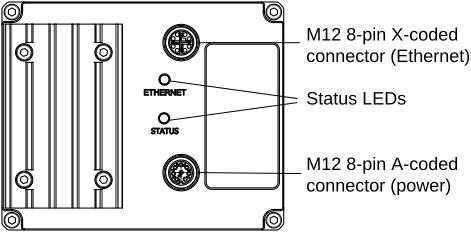
Ethernet Connector#
- M12 8핀 X-coded 암 커넥터
- 카메라에 1000 Mbit/s 이더넷 연결을 제공하는 데 사용됨
- IEC 61076-2-109 표준에 따른 결합 커넥터, "8-pin X-coded male" (예: Bulgin PXMBNI12FIM08XSCPG9)
전원 커넥터#
- M12 8핀 A-coded 암 커넥터
- 카메라에 전원을 공급하는 데 사용됨
- IEC 61076-2-101 표준에 따른 결합 커넥터, "8-pin A-coded male" (예: Bulgin PXMBNI12FIM08ASCPG7)
LED 상태#
| 카메라 상태 | 상태 LED | Ethernet LED |
|---|---|---|
| 전원 꺼짐 | Off | Off |
| 전원 켜짐, 카메라 부팅 중 | Green | Red |
| 전원 켜짐, 카메라 사용 준비 완료 | Flashing green | Red |
| 전원 켜짐, 네트워크 연결 진행 중 | Flashing green | 녹색/빨간색 교대로 깜박임 |
| 전원이 공급되고 네트워크 연결이 설정됨 | Flashing green | Green |
| 전원이 공급되었으나 네트워크 연결이 불충분함 | Flashing green | 노란색 |
Connector Pinout#
Ethernet Connector#

전원 커넥터#
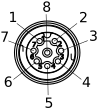
| 핀 번호 | Ethernet Connector | 전원 커넥터 |
|---|---|---|
| 1 | 양방향 데이터 쌍 A+ | 카메라 전원 VCC |
| 2 | 양방향 데이터 쌍 A- | 카메라 전원 접지 |
| 3 | 양방향 데이터 쌍 B+ | 카메라 전원 접지 |
| 4 | 양방향 데이터 쌍 B- | Opto-coupled I/O 출력 라인 |
| 5 | 양방향 데이터 쌍 D+ | opto-coupled I/O lines용 접지 |
| 6 | 양방향 데이터 쌍 D- | Opto-coupled I/O 입력 라인 |
| 7 | 양방향 데이터 쌍 C- | 카메라 전원 VCC |
| 8 | 양방향 데이터 쌍 C+ | 예약됨, 연결하지 마십시오. |
정보
Power VCC와 Power GND 핀은 항상 모두 연결해야 합니다.
Precautions#
→ Safety Instructions (blaze) 참조.
설치#
→ Camera Installation (blaze) 참조.
기능#
→ blaze Features 참조.