
이미지의 각 픽셀에 대해 이미지 그래디언트 방향과 크기가 계산됩니다. x 및 y 방향의 그래디언트
 필터 커널은 다음과 같습니다:
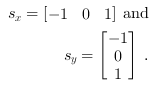
그래디언트 크기  및 방향
 은 다음과 같이 계산됩니다:
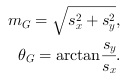
계산된 그래디언트는 방향에 따라 특정 수의 방향 Binning으로 할당됩니다.
Bin에 대한 투표는
그래디언트 크기의 함수입니다. Dalal과 Triggs가 밝혀낸 바와 같이, 방향을 9개의 Binning으로 분할하는 것은
 보행자 감지 방법에 HOG features를 사용할 때 가장 좋은 결과를 제공합니다 [Dal05]. VA 예제 설계인 “HOG_9Bins_HistogramMax.va”와 “HOG_9Bins_Histogram.va”에서는 이러한 빈 분할을 구현했습니다.
또한 “HOG_4Bins_HistogramMax.va” 예제에서는
 . 특정 방향의
 할당 또는 가중치 부여
 (방향이 있는
 인) Bin으로의 변환은
보간법을 통해 수행됩니다:
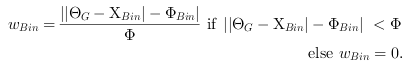
여기서  은 Bin 간의 각도 단계 크기입니다.
Histogram of Oriented Gradients의 단일 Bin 열
 (각각 8x8 픽셀 영역용)은 다음과 같이 계산됩니다:
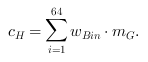
그런 다음 8x8 픽셀의 각 셀에 대한 히스토그램이 밝기 또는 대비의 국소적 편차를 커버하기 위해 2x2 셀 크기의 블록으로 그룹화됩니다. 블록은 다음 크기로 오버랩됩니다
 .
물체 인식을 위해 HOG descriptor를 사용하는 경우 블록 정규화(알고리즘은
[Dal05] 참조)는 성능을 다음 배수만큼 향상시킵니다
 .
현재 설계 예제에서는 블록 정규화 과정이 생략되었습니다. “HOG_4Bins_HistogramMax.va” 및 “HOG_9Bins_HistogramMax.va” 설계에서는,
히스토그램 방향의 최대값이
DMA로 전달되는 반면, “HOG_9Bins_Histogram.va”에서는 전체 방향 그라디언트 히스토그램(HOG)이 PC로 전송됩니다.
다음에서 소개하는 설계는 사용자의 특정 목적에 맞게 쉽게 조정할 수 있습니다. 즉, 방향 비닝의 특정 수
및 단계 크기, 또는 [에 따른 블록
정규화 [Dal05]에 따른 블록
정규화를 추가로 구현할 수 있습니다.
 이전

