
Operator Library: Prototype
TrgBoxLine 오퍼레이터는 연결된 라인 스캔 카메라의 노출을 제어하기 위해 Exsync 신호를 생성합니다. 또한 획득한 라인을 완전한 2D 이미지로 조립합니다. Exsync는 외부 동기화 신호이거나 고정 주파수를 가진 내부 생성 펄스이며 라인 스캔 카메라로 전송됩니다.
디자인 시 이 오퍼레이터를 카메라 오퍼레이터 바로 뒤에 배치하세요. 이 오퍼레이터는 카메라에 트리거 신호를 보내 라인 획득을 시작하고, 입력 링크 I를 통해 결과 이미지 데이터를 수신합니다. 그런 다음 수신된 라인을 2D 이미지로 조립하여 링크 O를 통해 후속 오퍼레이터로 출력합니다.
Exsync 신호는 두 가지 기본적인 방식으로 생성될 수 있습니다. GrabberControlled 모드를 사용하여 내부 신호 생성기로 주기적으로 생성하거나 외부 신호로 트리거할 수 있습니다. 외부 신호는 소프트웨어 트리거 형태의 소프트웨어에서 발생하거나, 슬롯 브래킷 트리거 포트 또는 TTL/OPTO 입력이 있는 트리거 확장 보드를 통해 주변 장치에서 발생할 수 있습니다. 오퍼레이터의 트리거 신호 생성기는 다음을 생성할 수 있습니다:
-
설정 가능한 지연, 펄스 폭, 극성을 가진 Exsync 신호,
-
독립된 지연을 가진 보조 Exsync2 신호,
- 외부 장치 동기화를 위한 Flash 신호.
Flash 출력 링크는 예를 들어 Image Gate와 같은 외부 트리거 입력에 의해 트리거됩니다. 이 링크는 라인 틱 단위로 설정 가능한 지연과 하나의 라인 주기에 해당하는 펄스 폭을 갖습니다. Flash 신호는 추가 프레임 그래버 장치를 동기화하는 데 유용합니다.
이 오퍼레이터는 8개의 트리거 입력 포트와 7개의 트리거 출력 포트를 제공합니다. 입력 포트를 원하는 신호 소스(예: 소프트웨어 트리거, 트리거 보드 핀을 통한 샤프트 엔코더, 플랫밴드 케이블을 통한 다른 프레임 그래버)에 연결하세요. 출력 포트를 필요한 신호 수신기(예: 카메라 노출 제어를 위한 Exsync 및 Exsync2, 추가 프레임 그래버 동기화를 위한 Flash)에 연결하세요.
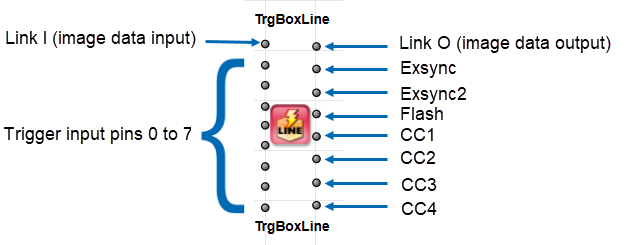
카메라 컨트롤(CC) 출력 포트는 Exsync, Exsync2 또는 Flash 신호(반전된 변형 포함)를 전송하거나 정적 Vcc/GND 레벨을 출력할 수 있습니다. CC 포트를 사용하지 않는 경우 Trash 오퍼레이터에 연결하세요.
일부 동적 파라미터는 이미지 획득이 실행되는 동안 수정할 수 없습니다. 이러한 파라미터는 획득이 중지되면 다시 사용할 수 있게 됩니다. microDisplay X에서는 획득 중 해당 입력 필드가 비활성화된 것으로 표시됩니다. Framegrabber API를 사용할 때는 획득 중에 제한되는 파라미터가 무엇인지 알고 있어야 합니다.
이미지 획득 중에는 다음 파라미터를 변경할 수 없습니다:
- ImgTriggerMode
- MaxGatedHeight
- LineTriggerMode
- YOffset
- YLength
| Property | Value |
|---|---|
| Operator Type | M |
| Input Links | I, 데이터 입력 InSignal[n], n[0, 7], 트리거 입력 |
| Output Links | O, 2D 이미지 데이터 출력 Exsync, 라인 스캔 카메라 노출 제어를 위한 Exsync 신호 Exsync2, 라인 스캔 카메라 노출 제어를 위한 특정 지연의 Exsync 2 신호 Flash, 추가 프레임 그래버 동기화를 위한 Flash 신호 CC[n], n[1, 4], 가변 콘텐츠를 가진 다목적 카메라 컨트롤 신호: Exsync, Exsync2, Flash, Vcc 또는 Gnd. |
| Link Parameter | Input Link I | 입력 링크 InSignal[n], n[0, 7] | Output Link O | 출력 링크 Exsync | 출력 링크 Exsync2 | 출력 링크 Flash | 출력 링크 CC[n], n[1, 4] |
|---|---|---|---|---|---|---|---|
| Bit Width | [1, 64] | [1] | as I | [1] | [1] | [1] | [1] |
| Arithmetic | {unsigned, signed} | {unsigned} | as I | {unsigned} | {unsigned} | {unsigned} | {unsigned} |
| Parallelism | any | 1 | as I | 1 | 1 | 1 | 1 |
| Kernel Columns | 1 | 1 | as I | 1 | 1 | 1 | 1 |
| Kernel Rows | 1 | 1 | as I | 1 | 1 | 1 | 1 |
| Img Protocol | VALT_LINE1D | VALT_SIGNAL | VALT_IMAGE2D | VALT_SIGNAL | VALT_SIGNAL | VALT_SIGNAL | VALT_SIGNAL |
| Color Format | any | VAF_GRAY | as I | VAF_GRAY | VAF_GRAY | VAF_GRAY | VAF_GRAY |
| Color Flavor | any | FL_NONE | as I | FL_NONE | FL_NONE | FL_NONE | FL_NONE |
| Max. Img Width | any | any | as I | any | any | any | any |
| Max. Img Height | 65536 | any | as I | any | any | any | any |
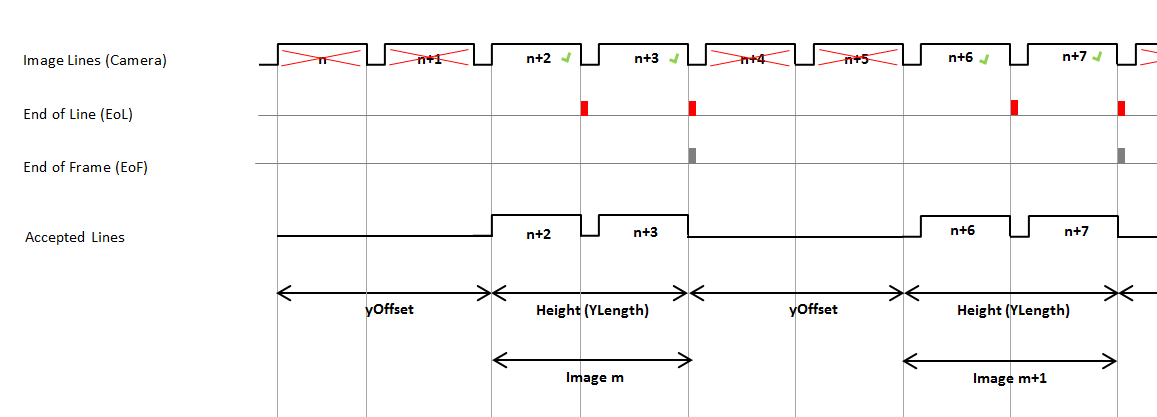
| YOffset | |
|---|---|
| Type | dynamic/static 읽기/쓰기 파라미터 |
| Default | 0 |
| Range | [0, 224] |
|
이 파라미터는 프레임 시작 부분에서 생략할 라인 수를 정의합니다. |
|
| YLength | |
|---|---|
| Type | dynamic/static 읽기/쓰기 파라미터 |
| Default | 1024 |
| Range | [8, 224] |
|
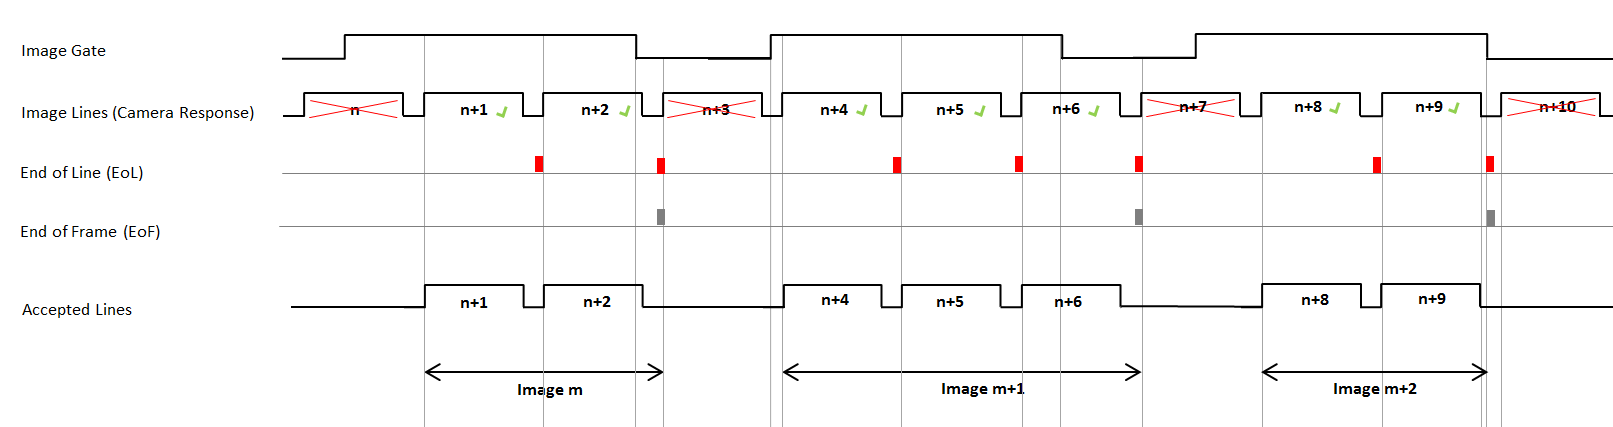
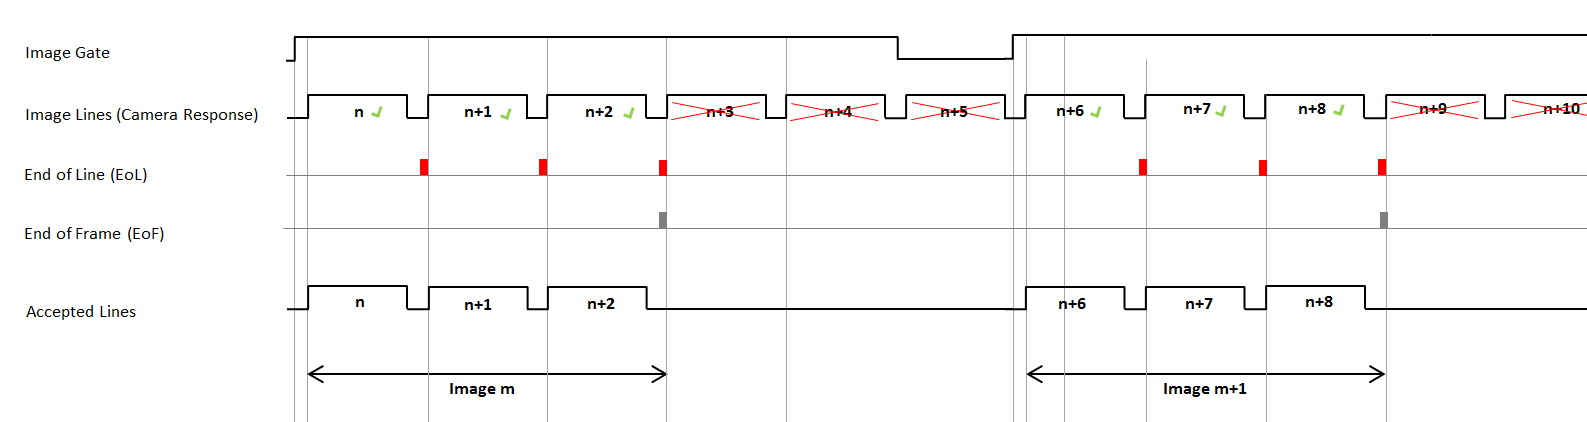
프레임당 라인 수, 즉 이미지 높이를 지정합니다. ImgTriggerMode가 ExternSw_Gate로 설정되고 MaxGatedHeight가 unrestricted로 설정된 경우, 이 파라미터는 무시됩니다. 이 경우 프레임 높이는 외부 Image Gate 신호의 지속 시간에 의해 결정됩니다(ImgTriggerMode 설명 참조). |
|
| MaxGatedHeight | ||||
|---|---|---|---|---|
| Type | 동적 읽기/쓰기 파라미터 | |||
| Default | restricted | |||
| Range | {restricted, unrestricted} | |||
|
ImgTriggerMode가 ExternSw_Gate로 설정된 경우 최대 이미지 높이가 제한되는지 여부를 제어합니다. restricted로 설정하면 게이트 신호가 계속 열려 있어도 이미지 높이가 YLength에 지정된 값으로 제한됩니다. 추가 라인은 폐기되며, 오퍼레이터는 새 프레임을 시작하기 위해 게이트 신호의 다음 상승 에지를 기다립니다. unrestricted로 설정하면 이미지 높이는 게이트가 열려 있는 시간에 의해서만 완전히 결정됩니다. 즉, 외부 이미지 트리거 신호의 펄스 폭 또는 소프트웨어 트리거가 값 1로 유지되는 시간에 따라 달라집니다. 게이트가 장시간 열려 있으면 결과 이미지가 매우 커질 수 있습니다.
|
||||

| LineTriggerMode | |
|---|---|
| Type | dynamic/static 읽기/쓰기 파라미터 |
| Default | GrabberControlled |
| Range | {GrabberControlled, Extern_Trigger, GrabberControlled_Gated_by_Img, Extern_Trigger_Gated_by_Img} |
|
내부 Exsync 신호 생성기의 Operating Mode를 선택합니다. 외부 Trigger Mode를 사용하는 경우 Trigger Source는 LineTrgInSourceA 및 LineTrgInSourceB에 의해 정의됩니다.
|
|
| ExsyncEnable | |
|---|---|
| Type | 동적 읽기/쓰기 매개변수 |
| Default | OFF |
| Range | {OFF, ON} |
|
카메라로 향하는 Exsync 출력을 활성화 또는 비활성화합니다. |
|
| LineTrgInSourceA | |
|---|---|
| Type | dynamic/static 읽기/쓰기 파라미터 |
| Default | InSignal0 |
| Range | {InSignal0, InSignal1, InSignal2, InSignal3, InSignal4, InSignal5, InSignal6, InSignal7} |
|
이 매개변수는 Exsync 신호 생성기를 트리거하는 데 사용되는 신호 소스를 지정합니다. 이 매개변수는 LineTriggerMode가 Extern_Trigger 또는 Extern_Trigger_Gated_by_Img로 설정된 경우에만 유효합니다. |
|
| LineTrgInSourceB | |
|---|---|
| Type | dynamic/static 읽기/쓰기 파라미터 |
| Default | InSignal0 |
| Range | {InSignal0, InSignal1, InSignal2, InSignal3, InSignal4, InSignal5, InSignal6, InSignal7} |
|
이 매개변수는 Exsync 신호 생성기를 트리거하는 데 사용되는 신호 소스를 지정합니다. 이 매개변수는 EncoderABMode가 A/B 모드 중 하나(Signal_AB_Filter, Signal_ABx2_Filter 또는 Signal_ABx4_Filter) 중 하나로 설정된 경우에만 적용되며, 또한 다음 조건이 충족되어야 합니다:
|
|
| EncoderABMode | |
|---|---|
| Type | dynamic/static 읽기/쓰기 파라미터 |
| Default | Signal_A_Only |
| Range | {Signal_A_Only, Signal_AB_Filter, Signal_ABx2_Filter, Signal_ABx4_Filter} |
|
Exsync 생성에 트리거 입력 A만 사용할지 또는 트리거 입력 A와 B를 모두 사용할지 선택합니다. 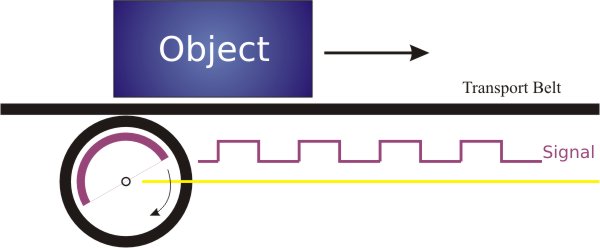 신호 A/B 지원을 통해 오퍼레이터는 샤프트 엔코더의 회전 방향을 확인하고 역방향 움직임을 억제하거나 보정할 수 있습니다: 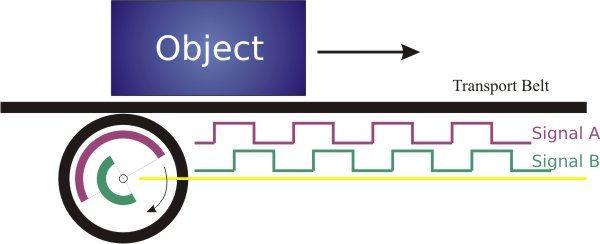
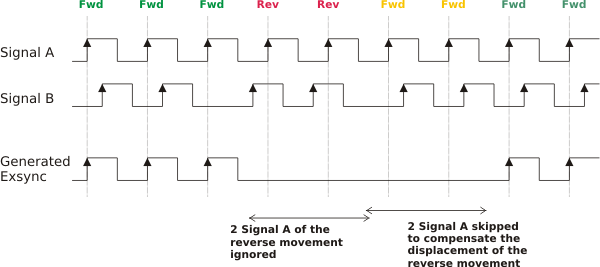
A/B 지원이 활성화된 경우의 관련 매개변수:
샤프트 엔코더 상태와 EncoderCompensationCount를 재설정하려면 EncoderABMode를 Signal_A_Only로 설정하십시오. |
|
| EncoderABLead | |
|---|---|
| Type | dynamic/static 읽기/쓰기 파라미터 |
| Default | Signal_AB |
| Range | {Signal_AB, Signal_BA} |
|
샤프트 엔코더의 정방향 회전 방향을 식별하기 위해 어떤 신호가 리드(Lead)하는지 정의합니다:
|
|
| EncoderCompensation | |
|---|---|
| Type | 동적/정적 쓰기 파라미터 |
| Default | ON |
| Range | {ON/OFF} |
|
EncoderCompensation 파라미터를 사용하여 샤프트 엔코더 역방향 움직임 보정을 ON 또는 OFF로 전환할 수 있습니다. 이 파라미터는 EncoderABMode 파라미터가 A/B support로 설정된 경우에만 유효합니다. ON ON으로 설정하면 오퍼레이터가 샤프트 엔코더의 역방향 움직임을 모니터링합니다. 역방향 움직임이 발생하면 오퍼레이터는 역방향으로 이동한 엔코더 스텝 수를 카운트합니다. 샤프트 엔코더가 다시 전진하기 시작하면, 카운트된 이 스텝들(이제 전진 방향임)은 외부 트리거 신호로 전송되지 않습니다. 이송 벨트가 역방향 움직임이 시작된 위치로 되돌아간 후에야 비로소 전진 엔코더 스텝이 외부 트리거 신호로 다시 전송됩니다. 파라미터 EncoderCompensation = ON: 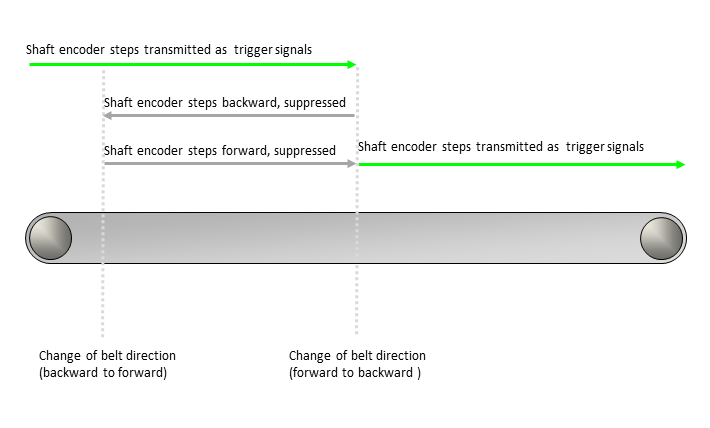
OFF OFF로 설정하면 이송 벨트가 역방향으로 이동하는 동안 오퍼레이터가 트리거 신호를 전송하지 않습니다. 벨트가 다시 전진하기 시작하면 오퍼레이터는 (전진 방향의) 샤프트 엔코더 스텝을 트리거 신호로 다시 전송하기 시작합니다. 파라미터 EncoderCompensation = OFF: 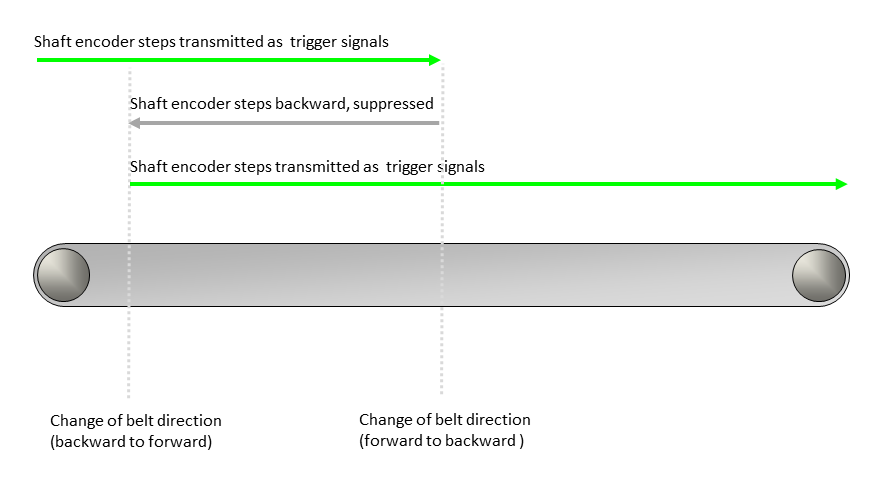
EncoderCompensationCount 파라미터를 0 값으로 재설정하려면 EncoderCompensation 파라미터를 OFF로 설정하세요. |
|
| EncoderCompensationCountBits | |
|---|---|
| Type | 정적 쓰기 파라미터 |
| Default | 20 bit |
| Range | {8 bit ... 31 bit} |
|
이 파라미터는 EncoderCompensationCount에 할당할 수 있는 값의 범위를 지정합니다. |
|
| EncoderCompensationCount | |
|---|---|
| Type | 동적 읽기/쓰기 매개변수 |
| Default | 220 -1 |
| Range | {0 ... 2EncoderCompensationCountBits -1} (unit: shaft encoder steps) |
|
이 파라미터는 EncoderCompensation 파라미터가 ON으로 설정되고 EncoderABMode 파라미터가 A/B support로 설정된 경우에만 유효합니다. 이 파라미터는 이송 벨트의 전진 움직임에 대한 오프셋을 지정합니다. 이는 특히 이송 벨트가 멈추거나 역방향으로 이동할 때 유용합니다. EncoderCompensationCountBits 파라미터를 사용하여 EncoderCompensationCount 파라미터의 특정 값 범위를 정의할 수 있습니다. 샤프트 엔코더와 EncoderCompensationCount 파라미터를 재설정하려면 EncoderABMode 파라미터를 Signal_A_Only 값으로 설정하세요. 또는, EncoderCompensation 파라미터를 OFF로 설정하여 EncoderCompensationCount 파라미터를 0 값으로 재설정할 수도 있습니다. 기본 조건 EncoderCompensation 파라미터가 ON으로 설정된 경우, 내부 counter가 이송 벨트가 역방향으로 이동한 샤프트 엔코더 스텝을 카운트합니다. 그런 다음 이송 벨트가 다시 전진하기 시작할 때 정확한 샤프트 엔코더 스텝 수를 보정할 수 있습니다. 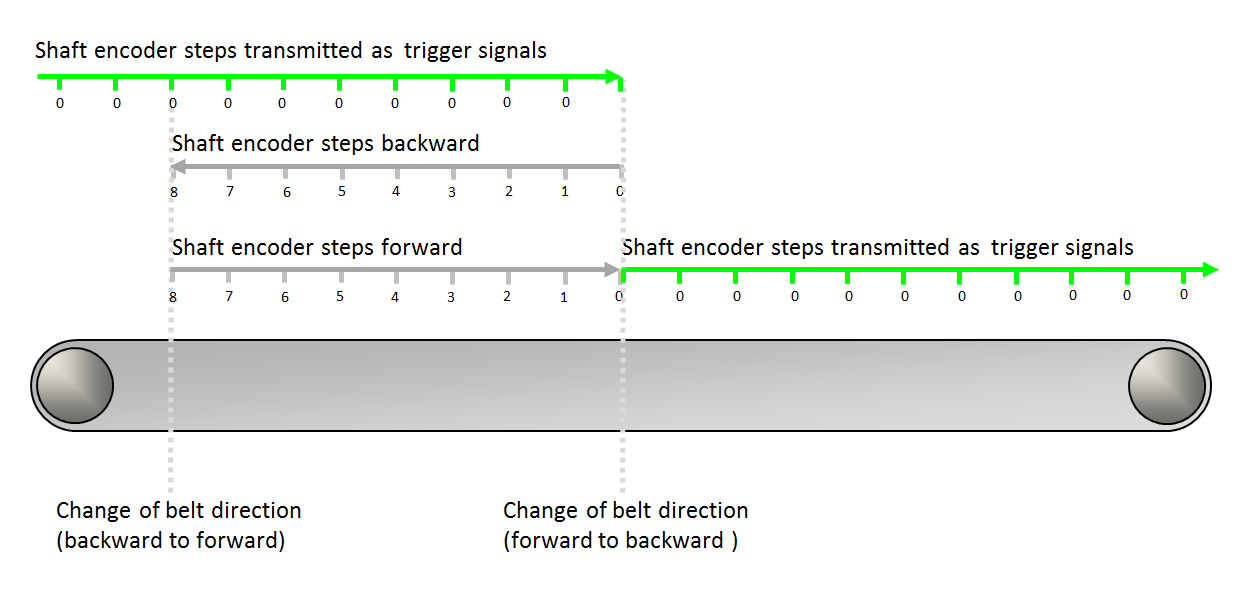
내부 counter는 이송 벨트가 역방향으로 움직이는 동안 전진 방향으로 카운트합니다. 위의 그림에서는 0에서 8까지입니다. 컨베이어 벨트가 전진하는 동안 내부 카운터는 역방향으로 카운트다운합니다. 위 그림의 경우: 8에서 0까지입니다. 내부 카운터 값이 0일 때, 샤프트 엔코더 단계가 트리거 신호로 전송됩니다. 특정 시점에 내부 카운터가 유지하는 값은 EncoderCompensationCount 파라미터의 값입니다. 이 값이 0인 경우에만 엔코더 단계가 트리거 신호로 전송됩니다. EncoderCompensationCount 파라미터의 값이 ≠0인 경우, 샤프트 엔코더 단계는 트리거 신호로 전송되지 않으며 값이 다시 0에 도달할 때까지 모든 엔코더 단계에 따라 값이 계속 변경됩니다. 파라미터 읽기 EncoderCompensationCount 파라미터는 읽기/쓰기 파라미터입니다. 따라서 언제든지 카운터가 유지하는 값을 읽을 수 있습니다. 오프셋 정의 반면, 취득 중에는 쓰기 권한이 있으므로 언제든지 파라미터 값을 수정할 수 있습니다. 표준 엔코더 보정에 대한 오프셋을 정의해야 하는 경우, 이 파라미터를 사용하여 필요한 오프셋 단계 수를 입력할 수 있습니다. EncoderCompensationCount의 값을 입력하는 즉시 이 값이 이전 파라미터 값을 덮어씁니다. 다음 예제에서는 EncoderCompensationCount의 기존 값을 수정하는 방법을 보여 줍니다. 예제 1: 컨베이어 벨트가 전진하고, 샤프트 엔코더 단계가 트리거 신호로 전송되며, EncoderCompensationCount의 값이 0입니다. 그런 다음 EncoderCompensationCount의 값 0이 값 4(으)로 덮어씌워집니다. 결과: 4개의 샤프트 엔코더 단계가 트리거 신호로 전송되지 않습니다. 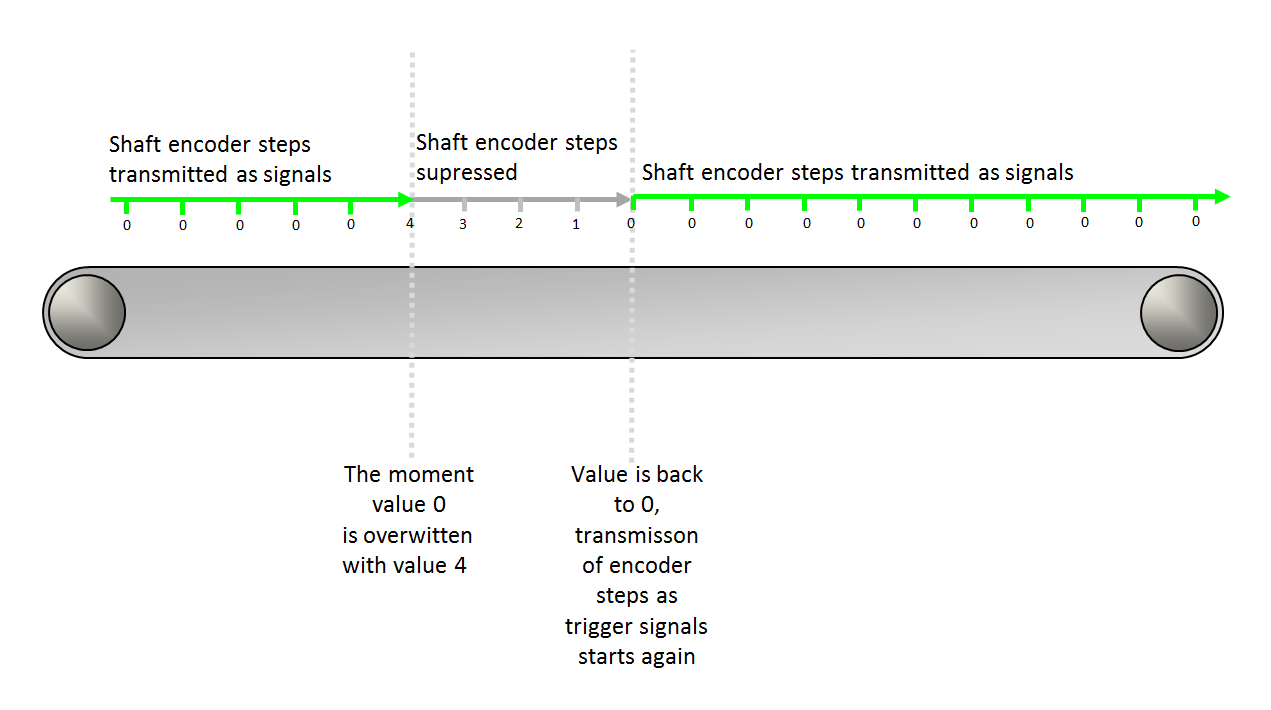
예제 2: 컨베이어 벨트가 후진하고, (후진) 샤프트 엔코더 단계가 억제되며, EncoderCompensationCount의 값이 ≠0입니다. 그런 다음 컨베이어 벨트가 후진하는 동안 EncoderCompensationCount의 값 5이 값 7(으)로 덮어씌워집니다. 결과: 2개의 샤프트 엔코더 단계 오프셋. 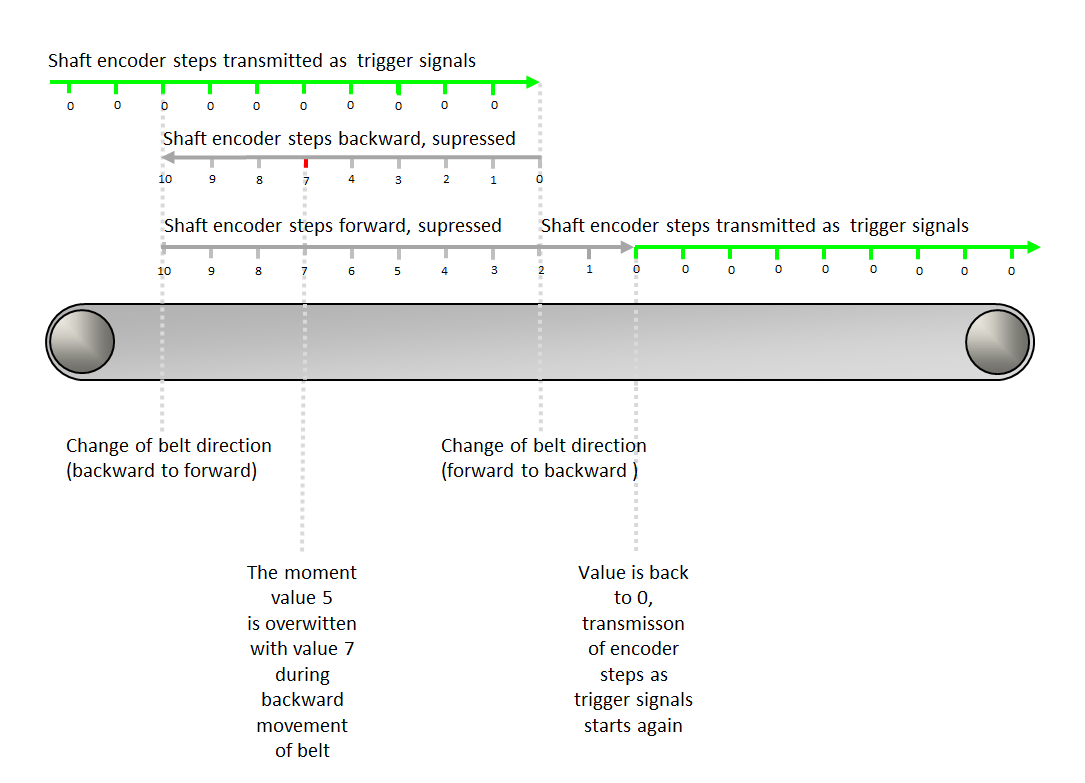
예제 3: 보정 중 컨베이어 벨트가 전진하고, (전진) 샤프트 엔코더 단계가 억제되며, EncoderCompensationCount의 값이 ≠0입니다. 그런 다음 컨베이어 벨트의 보정 전진 이동 중에 EncoderCompensationCount의 값 4이 값 9(으)로 덮어씌워집니다. 결과: 5개의 샤프트 엔코더 단계 오프셋. 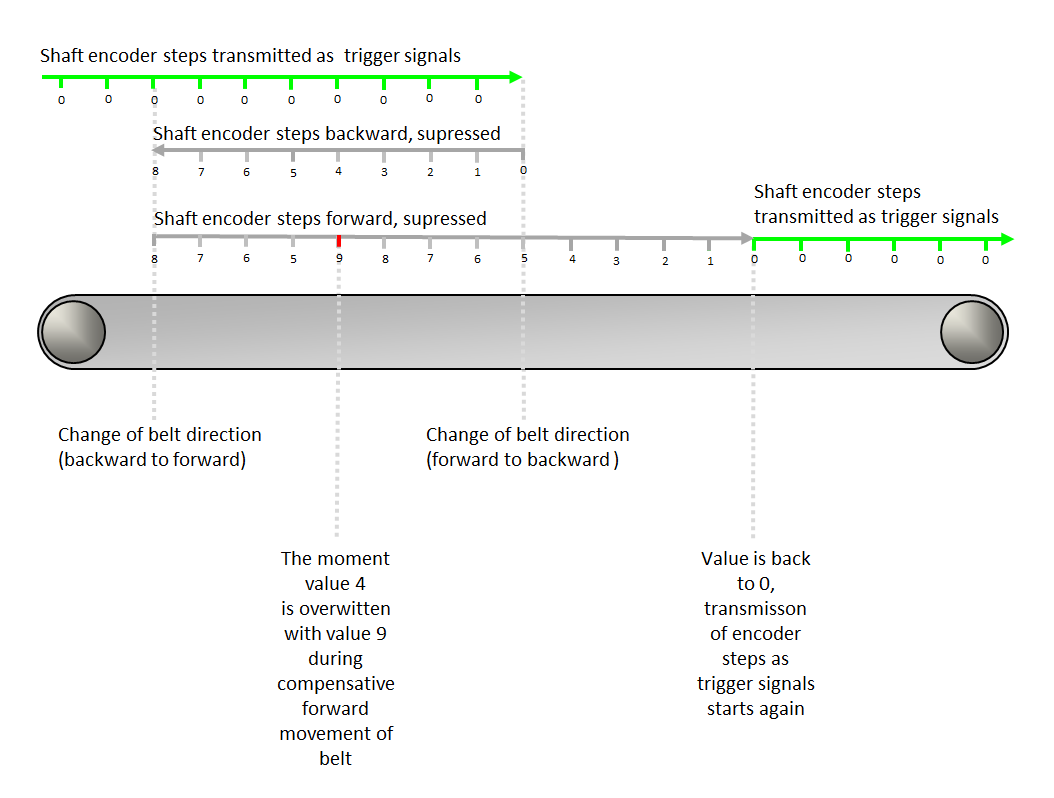
예제 4: 보정 중 컨베이어 벨트가 전진하고, (전진) 샤프트 엔코더 단계가 억제되며, EncoderCompensationCount의 값이 ≠0입니다. 그런 다음 컨베이어 벨트의 보정 전진 이동 중에 EncoderCompensationCount의 값 4이 더 작은 값, 즉 여기서는 값 3(으)로 덮어씌워집니다. 결과: -1개의 샤프트 엔코더 단계 음수 오프셋. 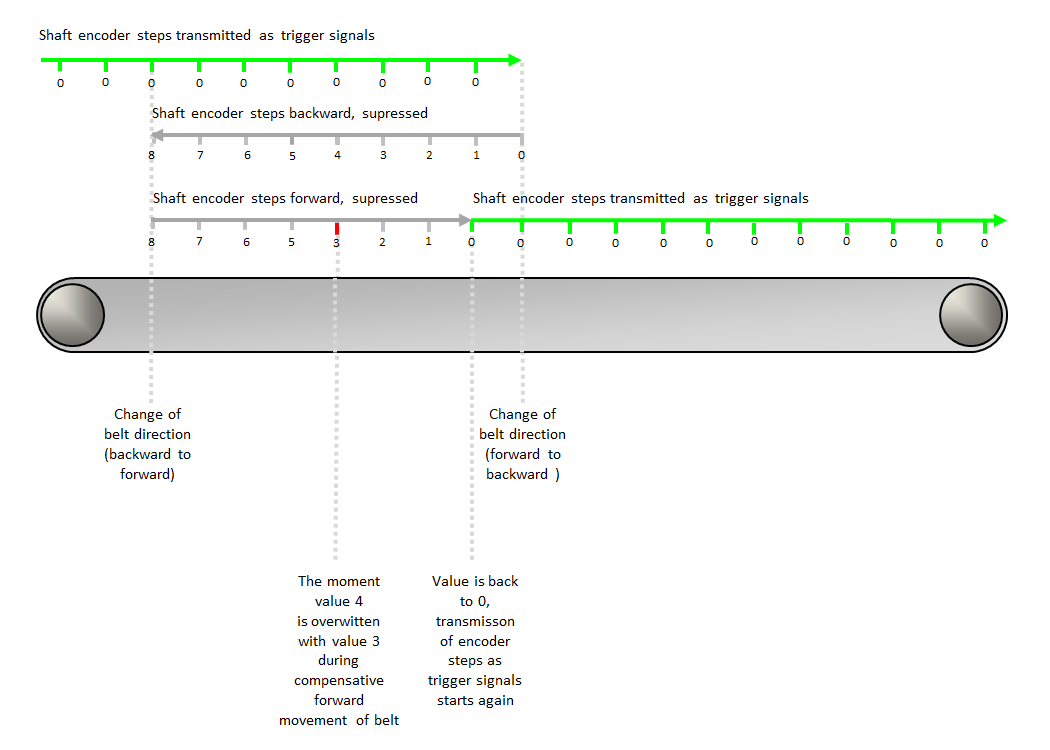
|
|
| LineTrgInPolarity | |
|---|---|
| Type | 동적 읽기/쓰기 매개변수 |
| Default | LowActive |
| Range | {LowActive, HighActive} |
|
이 파라미터는 외부 입력 트리거 신호 LineTrgInSourceA 및 LineTrgInSourceB의 극성을 정의합니다. LowActive(으)로 설정하면 Exsync 제너레이터가 지정된 라인 트리거 소스(LineTrgInSourceA / LineTrgInSourceB)의 하강 에지에서 시작됩니다. 그렇지 않으면 Exsync 생성은 상승 에지에서 시작됩니다. 이 파라미터는 LineTriggerMode이 Extern_Trigger 또는 Extern_Trigger_Gated_by_Img(으)로 설정된 경우에만 유효합니다. |
|
| LineTrgDownscaler | |
|---|---|
| Type | dynamic/static 읽기/쓰기 파라미터 |
| Default | 1 |
| Range | [1, 256] |
|
이 파라미터는 Exsync를 생성하는 데 필요한 외부 입력 트리거 신호의 수를 지정합니다. 이 파라미터는 LineTriggerMode이 외부 트리거 모드로 설정된 경우에만 유효합니다. |
|
| LineTrgPhase | |
|---|---|
| Type | dynamic/static 읽기/쓰기 파라미터 |
| Default | 1 |
| Range | [1, 256] |
|
이 파라미터는 프레임의 첫 번째 Exsync를 생성하는 데 필요한 외부 입력 트리거 신호의 수를 지정합니다. 이 파라미터는 LineTriggerMode이 Extern_Trigger_Gated_by_Img(으)로 설정된 경우에만 유효합니다. |
|
| ExsyncPeriod | |
|---|---|
| Type | dynamic/static 읽기/쓰기 파라미터 |
| Default | 100 μs |
| Range | [64/DesignClockFrequencyInMhz, (218-1)/DesignClockFrequencyInMhz] µs |
|
이 파라미터는 Exsync 신호의 주기를 지정합니다. 따라서 그래버 제어 모드를 사용하여 연결된 카메라를 트리거할 때 라인 주파수를 정의합니다. 이 파라미터의 범위와 허용되는 스텝 크기는 디자인에 구성된 FPGA 클럭 주파수에 따라 다릅니다. 허용되는 스텝 크기는 1/DesignClockFrequencyInMhz입니다. DesignClockFrequencyInMhz = MHz 단위의 디자인 내 FPGA 클럭 주파수. |
|
| ExsyncExposure | |
|---|---|
| Type | dynamic/static 읽기/쓰기 파라미터 |
| Default | 20 μs |
| Range | [64/DesignClockFrequencyInMhz, (217-1)/DesignClockFrequencyInMhz] μs, ExsyncPeriod를 초과해서는 안 됩니다. |
|
이 파라미터는 Exsync 신호의 펄스 폭을 지정하며, 많은 카메라에서 노출 시간을 지정하는 데 사용할 수 있습니다. 따라서 그랩 중에도 소프트웨어를 통해 노출 시간을 조정할 수 있습니다. 이 파라미터의 범위와 허용되는 스텝 크기는 디자인에 구성된 FPGA 클럭 주파수에 따라 다릅니다. 허용되는 스텝 크기는 1/DesignClockFrequencyInMhz입니다. DesignClockFrequencyInMhz = MHz 단위의 디자인 내 FPGA 클럭 주파수. |
|
| Exsync2Delay | |
|---|---|
| Type | dynamic/static 읽기/쓰기 파라미터 |
| Default | 0 μs |
| Range | [0, (218-1)/DesignClockFrequencyInMhz] μs, ExsyncPeriod를 초과해서는 안 됩니다. |
|
이 파라미터는 외부 트리거 입력에 대한 생성된 Exsync 신호의 지연을 지정합니다. 따라서 Exsync2 신호는 Exsync의 지연된 복제본이며, 극성, 주기 등은 Exsync와 동일합니다. 이 파라미터의 범위와 허용되는 스텝 크기는 디자인에 구성된 FPGA 클럭 주파수에 따라 다릅니다. 허용되는 스텝 크기는 1/DesignClockFrequencyInMhz입니다. DesignClockFrequencyInMhz = MHz 단위의 디자인 내 FPGA 클럭 주파수. |
|
| ExsyncPolarity | |
|---|---|
| Type | dynamic/static 읽기/쓰기 파라미터 |
| Default | LowActive |
| Range | {LowActive, HighActive} |
|
이 파라미터는 Exsync 신호 제너레이터의 극성을 연결된 카메라가 허용하는 극성으로 조정합니다. 카메라가 하강 에지에서 셔터를 열면 LowActive를 사용하고, 그렇지 않으면 HighActive를 사용하십시오. |
|
| ImgTriggerMode | |
|---|---|
| Type | dynamic/static 읽기/쓰기 파라미터 |
| Default | FreeRun |
| Range | {FreeRun, ExternSw_Trigger, ExternSw_Gate} |
|
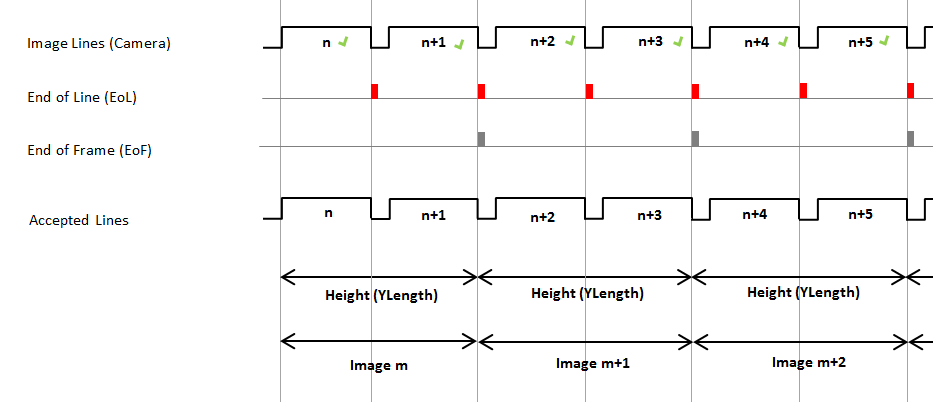
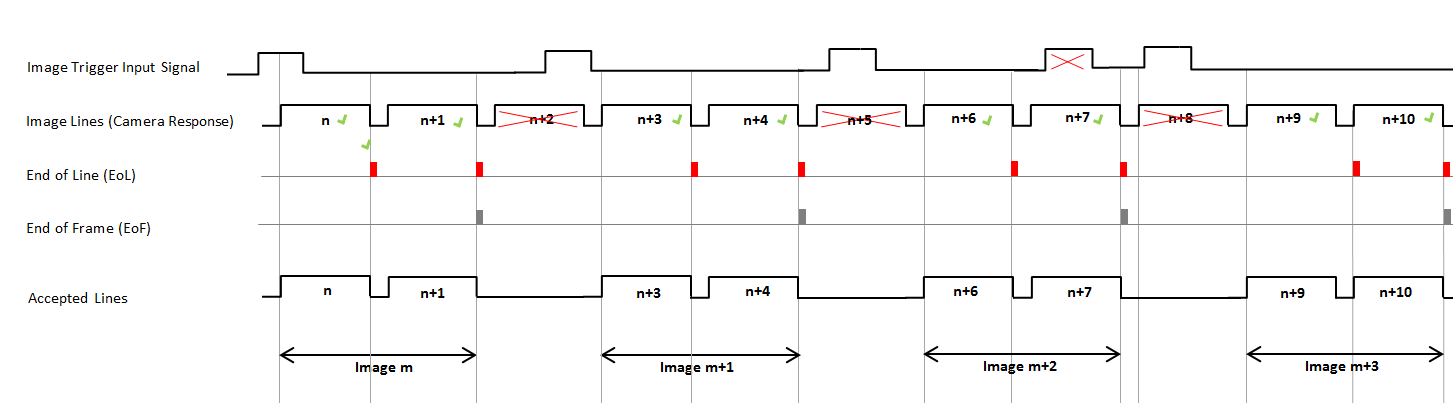
이 파라미터는 내부 Image Gate의 작동 모드를 선택합니다. 이미지 트리거 입력 신호는 샤프트 엔코더 같은 외부(즉, 주변) 장치나 소프트웨어에 의해 생성될 수 있습니다. 아래 설명된 바와 같이 ImgTrgInSource 파라미터를 통해 외부 이미지 트리거 입력 소스를 선택할 수 있습니다. ImgTriggerMode 파라미터 값은 다음과 같은 동작을 유발합니다.
|
|
| ImgTrgInSource | |
|---|---|
| Type | dynamic/static 읽기/쓰기 파라미터 |
| Default | InSignal0 |
| Range | {InSignal0, InSignal1, InSignal2, InSignal3, InSignal4, InSignal5, InSignal6, InSignal7, SoftwareTrigger} |
|
이 파라미터는 이미지 취득을 트리거하는 데 사용되는 신호 소스를 지정합니다. 이는 ImgTriggerMode가 ExternSw_Trigger 또는 ExternSw_Gate로 설정된 경우에만 유효합니다. |
|
| ImgTrgInPolarity | |
|---|---|
| Type | 동적 읽기/쓰기 매개변수 |
| Default | LowActive |
| Range | {LowActive, HighActive} |
|
이 파라미터는 외부 입력 트리거 신호의 극성을 정의합니다. |
|
| ImgTrgDelay | |
|---|---|
| Type | 동적 읽기/쓰기 매개변수 |
| Default | 0 |
| Range | {0, 65535} |
|
이 파라미터는 지정된 수의 이미지 라인만큼 이미지 트리거 신호를 지연시킵니다. |
|
| FlashEnable | |
|---|---|
| Type | 동적 읽기/쓰기 매개변수 |
| Default | OFF |
| Range | {OFF, ON} |
|
Flash 출력을 활성화 또는 비활성화합니다. Flash 신호의 펄스 폭은 한 라인 주기와 같습니다. |
|
| FlashPolarity | |
|---|---|
| Type | dynamic/static 읽기/쓰기 파라미터 |
| Default | LowActive |
| Range | {LowActive, HighActive} |
|
이 파라미터는 생성된 Flash 신호의 극성을 정의합니다. |
|
| FlashDelay | |
|---|---|
| Type | dynamic/static 읽기/쓰기 파라미터 |
| Default | 0 |
| Range | {0, 4095} |
|
이 파라미터는 외부 트리거 입력을 기준으로 생성된 Flash 신호를 지연할 라인 수를 지정합니다. 따라서 Flash를 외부 트리거 입력에 동기화할 수 있습니다. Flash 신호의 펄스 폭은 한 라인 주기와 같습니다. |
|
| SoftwareTrgPulse | |
|---|---|
| Type | 동적/정적 쓰기 파라미터 |
| Default | 1 |
| Range | {1} |
|
이 파라미터를 1로 설정하면 소프트웨어 트리거가 생성됩니다. 이는 ImgTriggerMode가 외부 트리거 모드로 설정되어 있고 ImgTrgInSource가 SoftwareTrigger로 설정된 경우에만 유효합니다. |
|
| SoftwareTrgInput | |
|---|---|
| Type | 동적/정적 쓰기 파라미터 |
| Default | 0 |
| Range | {0, 1} |
|
이 파라미터를 사용하면 이미지 트리거 모드 ExternSw_Gate에 대한 소프트웨어 게이트를 생성할 수 있습니다. |
|
| ImgTrgIsBusy | |
|---|---|
| Type | 동적/정적 읽기 파라미터 |
| Default | 0 |
| Range | {0, 1} |
|
ImgTrgIsBusy 파라미터는 이미지 트리거의 사용 중 상태를 나타냅니다. 이미지 트리거가 사용 중일 때 이 파라미터는 현재 이미지가 캡처되고 있음을 나타내기 위해 1로 설정됩니다. 0으로 설정되면 이미지 트리거가 사용 중이 아님을 의미합니다. |
|
| CC1output | |
|---|---|
| Type | 동적/정적 쓰기 파라미터 |
| Default | Exsync |
| Range | {Exsync, ExsyncInvert, Exsync2, Exsync2Invert, Flash, FlashInvert, Gnd, Vcc} |
|
이 파라미터는 CC1 라인(카메라 컨트롤 1)에서 사용할 수 있는 신호를 지정합니다. |
|
| CC2output | |
|---|---|
| Type | 동적/정적 쓰기 파라미터 |
| Default | Exsync |
| Range | {Exsync, ExsyncInvert, Exsync2, Exsync2Invert, Flash, FlashInvert, Gnd, Vcc} |
|
이 파라미터는 CC2 라인(카메라 컨트롤 2)에서 사용할 수 있는 신호를 지정합니다. |
|
| CC3output | |
|---|---|
| Type | 동적/정적 쓰기 파라미터 |
| Default | Exsync |
| Range | {Exsync, ExsyncInvert, Exsync2, Exsync2Invert, Flash, FlashInvert, Gnd, Vcc} |
|
이 파라미터는 CC3 라인(카메라 컨트롤 3)에서 사용할 수 있는 신호를 지정합니다. |
|
| CC4output | |
|---|---|
| Type | 동적/정적 쓰기 파라미터 |
| Default | Exsync |
| Range | {Exsync, ExsyncInvert, Exsync2, Exsync2Invert, Flash, FlashInvert, Gnd, Vcc} |
|
이 파라미터는 CC4 라인(카메라 컨트롤 4)에서 사용할 수 있는 신호를 지정합니다. |
|
| ImgTrgDebouncingMaxTime | |
|---|---|
| Type | 정적 쓰기 파라미터 |
| Default | 65.520 µs |
| Range | [1/DesignClockFrequencyInMhz, 1000000] µs |
|
이 파라미터는 ImgTrgDebouncingTime 파라미터의 최댓값을 정의합니다. 최댓값을 작게 설정하면 디바운싱 Timer을 구현하는 데 필요한 FPGA 리소스가 줄어듭니다. 이 파라미터의 유효 범위와 허용되는 스텝 크기는 디자인에 구성된 FPGA 클럭 주파수에 따라 다릅니다. 허용되는 스텝 크기는 1 / DesignClockFrequencyInMhz입니다. DesignClockFrequencyInMhz = MHz 단위의 디자인 내 FPGA 클럭 주파수. |
|
| ImgTrgDebouncingTime | |
|---|---|
| Type | 동적/정적 쓰기 파라미터 |
| Default | 7/DesignClockFrequencyInMhz µs |
| Range | [1/DesignClockFrequencyInMhz, ImgTrgDebouncingMaxTime] µs |
|
이 파라미터는 유효한 신호로 인식되기 위해 입력 이미지 트리거 신호가 유지되어야 하는 디바운싱 시간을 지정합니다. 디바운싱 시간 내의 빠른 신호 변경은 필터링되어 제외됩니다. 이 파라미터의 유효 범위와 허용되는 스텝 크기는 디자인에 구성된 FPGA 클럭 주파수에 따라 다릅니다. 허용되는 스텝 크기는 1 / DesignClockFrequencyInMhz입니다. DesignClockFrequencyInMhz = MHz 단위의 디자인 내 FPGA 클럭 주파수. |
|
| LineTrgDebouncingMaxTime | |
|---|---|
| Type | 정적 쓰기 파라미터 |
| Default | 65.520 µs |
| Range | [1/DesignClockFrequencyInMhz, 1000000] µs |
|
이 파라미터는 LineTrgDebouncingTime 파라미터의 최대 시간을 지정합니다. 최대값이 작을수록 디바운싱 Timer을 구현하는 데 필요한 FPGA 리소스가 줄어듭니다. 이 파라미터의 유효 범위와 허용되는 스텝 크기는 디자인에 구성된 FPGA 클럭 주파수에 따라 다릅니다. 허용되는 스텝 크기는 1 / DesignClockFrequencyInMhz입니다. DesignClockFrequencyInMhz = MHz 단위의 디자인 내 FPGA 클럭 주파수. |
|
| LineTrgDebouncingTime | |
|---|---|
| Type | 동적/정적 쓰기 파라미터 |
| Default | 7/DesignClockFrequencyInMhz µs |
| Range | [1/DesignClockFrequencyInMhz, LineTrgDebouncingMaxTime] µs |
|
이 파라미터는 입력 라인 트리거 신호가 유효한 것으로 인식되기 위해 유지되어야 하는 디바운싱 시간을 지정합니다. 디바운스 시간 내의 빠른 신호 변화는 필터링됩니다. 이 파라미터의 유효 범위와 허용되는 스텝 크기는 디자인에 구성된 FPGA 클럭 주파수에 따라 다릅니다. 허용되는 스텝 크기는 1 / DesignClockFrequencyInMhz입니다. DesignClockFrequencyInMhz = MHz 단위의 디자인 내 FPGA 클럭 주파수. |
|
TrgBoxLine 오퍼레이터 사용법은 다음 예시와 같습니다:
-
'TrgBoxLine 오퍼레이터를 사용하는 microEnable 5 marathon VCL용 라인 스캔 트리거 사용법'
간단한 디자인에서 TrgBoxLine 오퍼레이터의 사용법을 보여주는 VisualApplets 디자인 예시입니다.
-
'TrgBoxLine 오퍼레이터를 사용하는 microEnable 5 marathon VCX QP용 라인 스캔 트리거 사용법'
간단한 디자인에서 TrgBoxLine 오퍼레이터의 사용법을 보여주는 VisualApplets 디자인 예시입니다.
-
'TrgBoxLine 오퍼레이터를 사용하는 imaFlex CXP-12 Quad용 라인 스캔 트리거 사용법'
간단한 디자인에서 TrgBoxLine 오퍼레이터의 사용법을 보여주는 VisualApplets 디자인 예시입니다.
 이전

