
| 간략한 설명 | |
|---|---|
|
파일: \examples\Processing\Geometry\ImageMoments\ImageMoments.va |
 |
|
Default Platform: mE5-MA-VCL |
|
|
요약 설명 입력된 이미지의 이미지 모멘트(image moments) 방향과 이심률(eccentricity)을 계산합니다. |
|
이미지 처리에서 모멘트는 이미지 내 단일 픽셀 강도의 평균값입니다. 이러한 모멘트를 통해 이미지 내 객체의 방향, 이심률, 면적 또는 중심(centroid)과 같은 물리적 속성을 식별할 수 있습니다.

객체의 방향  은(는) 다음과 같이 정의됩니다.
[Bur06]:
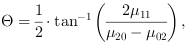
여기서 2차 중심 모멘트는 다음과 같습니다.
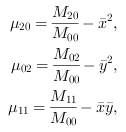
정의에 따름
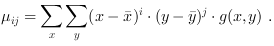
중심은
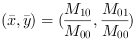
그리고 원시 모멘트(raw moments)
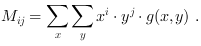
 은(는) 객체의 면적에 해당합니다.
여기서 g(x,y)는 디지털 그레이스케일 이미지의 그레이스케일 함수입니다.
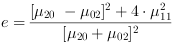
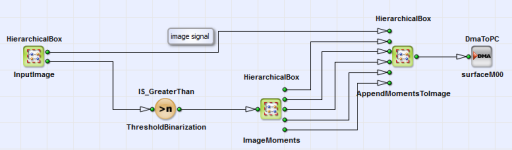
VisualApplets에서는 원본 이미지와 면적, 무게 중심, 방향, 객체의 이심률 같은 기하학적 속성을 출력으로 하는 디자인이 구현됩니다. 예제는 \examples\Processing\Geometry\ImageMoments\ImageMoments.va에서 확인할 수 있습니다. 계산을 위해 4의 Parallelism이 선택되었습니다. 그림 324, 'Basic design structure'에는 주석이 포함된 디자인 구조가 나와 있습니다.
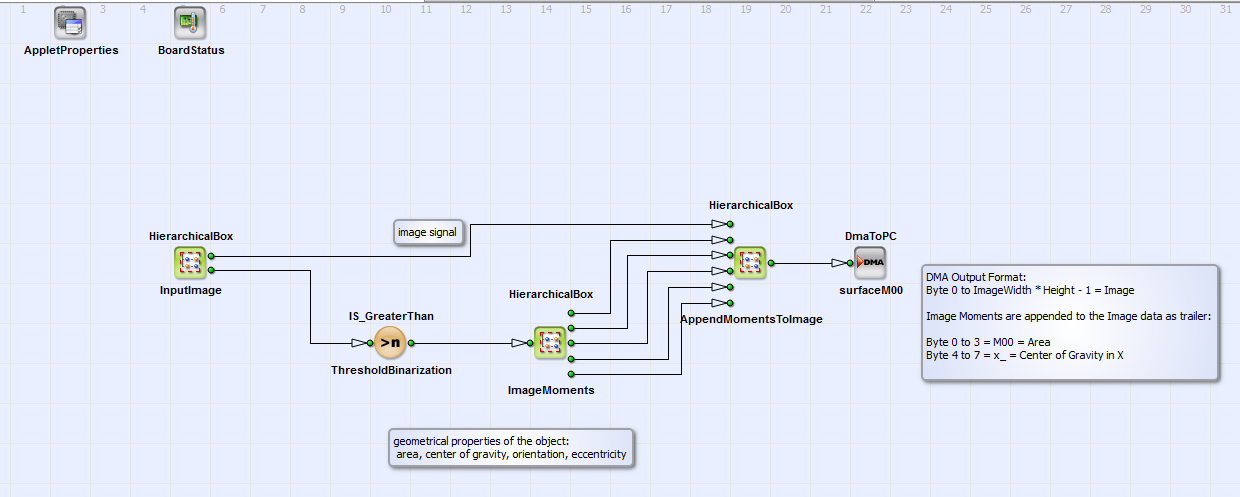
그레이스케일 이미지의 면적, 무게 중심, 방향, 이심률 등의 기하학적 속성이 모멘트를 통해 계산됩니다(HierarchicalBox:
ImageMoments).
이러한 속성은 원본 카메라 이미지에 추가됩니다(
AppendMomentsToImage). ImageMoments).
이러한 속성은 원본 카메라 이미지에 추가됩니다 (이미지에 순간들 추가하기).
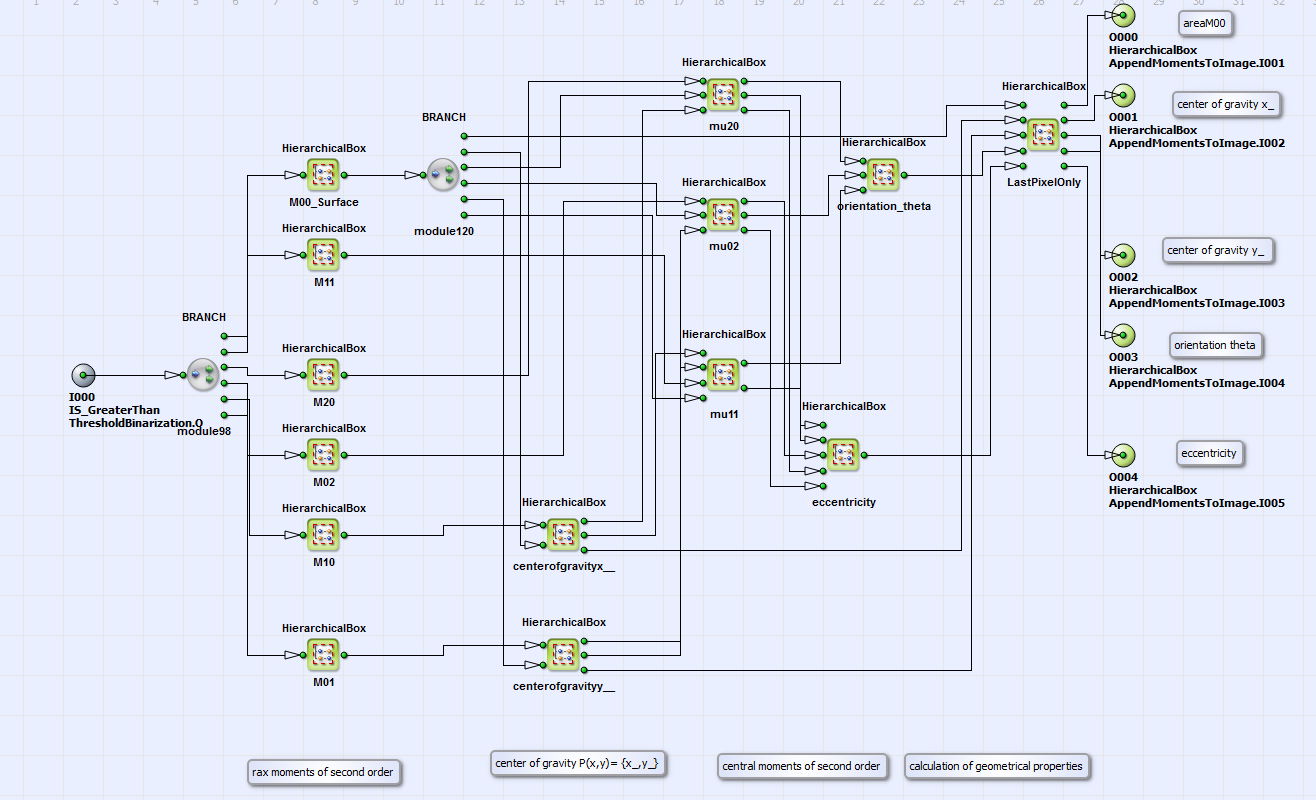
다음 내용: 그림 325, 'ImageMoments의 내용' HierarchicalBox의 내용 ImageMoments 이 표시됩니다. 원시 모멘트
 (객체의 면적에 해당함)
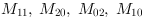 및
 , 무게 중심
 및 중앙 모멘트는
 및
 위에 제시된 공식에 따라 구현됩니다. 마지막으로 기하학적 속성인 방향,
 즉 이미지 객체의 주축과 이심률 e가 이러한 결과로부터 계산됩니다.
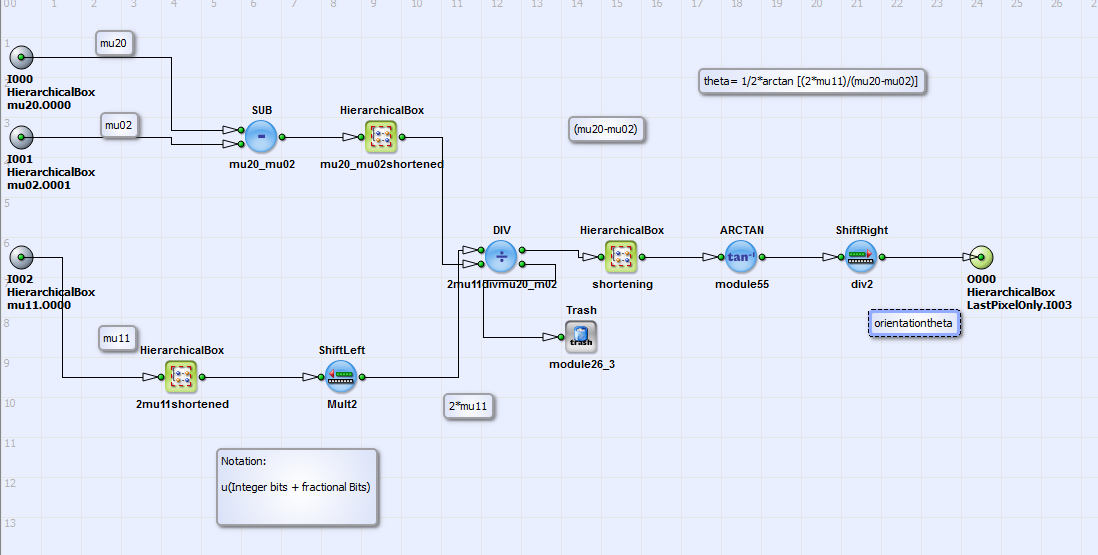
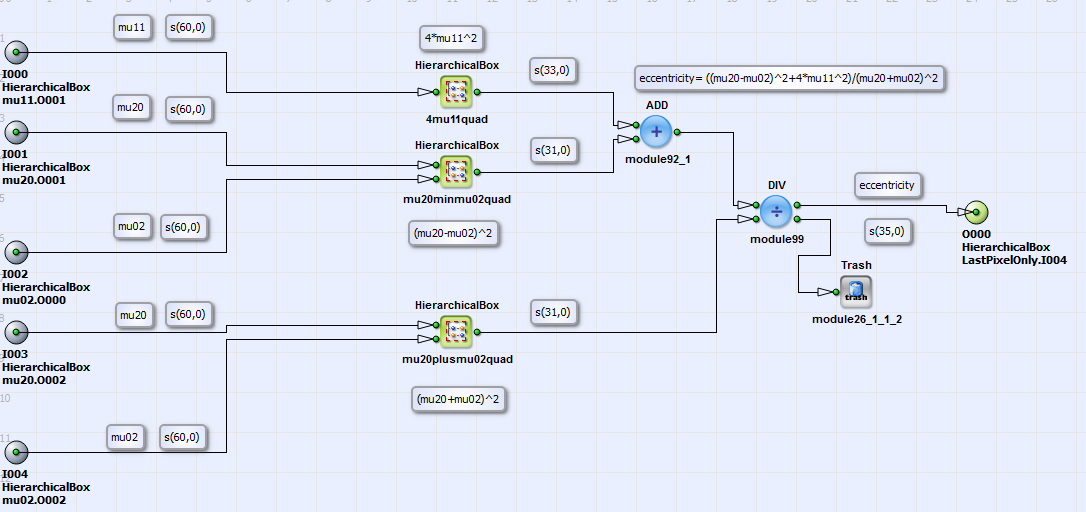
에서 그림 326, 'orientation_theta HierarchicalBox의 내용' 및 그림 327, 'eccentricity HierarchicalBox의 내용' HierarchicalBox들의 내용 orientation_theta 및 eccentricity
그리고 단일 연산 단계에 대한 주석이 함께 표시됩니다. 방향  및 이심률 e는 다음의 값들을 사용하여 계산됩니다:
 에 따라 방정식 24 및
방정식 29.
ARCTAN 오퍼레이터의 입력 신호에 대해 R=7의 해상도가 선택되었습니다.
설명: Θ 방향 구현 과정에서, ARCTAN 함수의 입력 신호를 최대 12비트로 제한하는 것이 정확도와 해상도 계산에 문제가 될 수 있음이 확인되었습니다. 예를 들어, 방향이 Θ = 44.07°인 타원 이미지(MATLAB을 사용한 모멘트 구현 결과)를 분석했습니다. ARCTAN 함수의 25비트 입력 신호는 12비트로 제한되어야 합니다. 해상도가 R = 8비트인 경우 VisualApplets 구현 결과는 41.43°이고, R = 7비트인 경우 결과는 43.21°이며(작은 각도에 대한 해상도는 0.2°), R = 6비트인 경우 44.07°입니다(작은 각도에 대한 해상도는 0.45°). 그 결과, 높은 해상도(R = 8비트)에서는 비트 심도 제한으로 인해 최대 계산 각도가 실제 방향 각도보다 작아진다는 것을 발견했습니다. 더 작은 해상도 R을 사용하면 큰 각도에 대한 계산 결과는 개선되지만, 작은 각도 범위에서는 정확도가 낮아진다는 부작용이 있습니다. 이 문제는 ARC TAN 연산자 대신 룩업 테이블(Lookup Table)을 사용하여 해결할 수 있습니다.
 이전

