
이미지의 각 픽셀에 대해 그라디언트의 방향과 크기가 계산됩니다. 그라디언트 필터 커널은
 x축 및 y축 방향의 값은 다음과 같습니다:
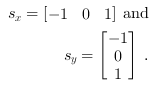
구배의 크기  및 오리엔테이션
 다음과 같이 계산됩니다:
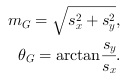
계산된 기울기는 그 방향에 따라 일정 수의 방향 구간으로 분류됩니다.
각 구간에 대한 투표 값은
기울기의 크기에 따라 결정됩니다. Dalal과 Triggs가 밝혀낸 바와 같이, 방향을 9개의 구간으로 나누면
 HOG 특징을 활용한 사람 탐지 방법에서 최상의 결과를 보여줍니다
[Dal05]. VA 예제 설계인 “HOG_9Bins_HistogramMax.vad”와 “HOG_9Bins_Histogram.vad”에서는 이러한 빈 분할을 구현했습니다.
또한 “HOG_4Bins_HistogramMax.vad” 예제에서는
 . 과제 또는 배점
 특정 성향의
 빈으로 (방향은
 )는
보간을 통해 수행됩니다:
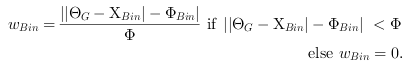
여기  이는 빈 사이의 각도 단계 크기입니다.
단일 빈 열
 그 후, 방향성 그라디언트 히스토그램(각각 8x8 픽셀 영역에 대해)은 다음과 같이 계산됩니다:
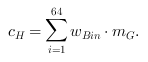
그런 다음 8x8 픽셀 크기의 각 셀에 대한 히스토그램을 2x2 셀 크기의 블록 단위로 묶어, 휘도
또는 명암도의 국소적 변동을 포괄하도록 합니다. 블록들 간의 중첩은
 .
물체 인식에 HOG 특징량을 사용할 때, 블록 정규화(알고리즘은
[Dal05])는 성능을
 .
현재 설계 예제에서는 블록 정규화가 생략되었습니다. “HOG_4Bins_HistogramMax.vad” 및 “HOG_9Bins_HistogramMax.vad” 설계에서는,
히스토그램 방향의 최대값이
DMA로 전달되는 반면, "HOG_9Bins_Histogram.vad"에서는 전체 방향 그라디언트 히스토그램(HOG)이 PC로 전송됩니다.
다음에서 소개하는 설계는 사용자의 특정 목적에 맞게 쉽게 조정할 수 있습니다. 즉, 방향 비닝의 특정 양
및 단계 크기, 또는 [에 따른 블록
정규화 [Dal05]을 추가로 구현할 수 있습니다.
 이전

