
x, y 좌표를 사용하는 2차원 공간에서의 이미지 회전과 평행 이동을 결합한 연산은 다음과 같이 표현할 수 있습니다:
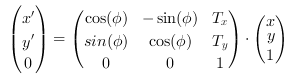
여기서 x'와 y'는 대상 이미지의 좌표입니다. 회전 각도는
 및
 는 x 및 y 방향의 평행 이동 매개변수입니다.
이에 따른 역 평행 이동 및 회전은 다음과 같습니다:
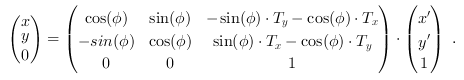
따라서 원본 이미지의 좌표는 다음과 같이 계산됩니다:
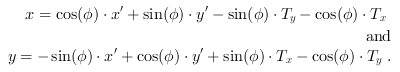
VA 설계를 위해서는 타겟-소스 매핑으로 인해 좌표 계산을 위한 역변환이 필요합니다.
좌표의Scaling 는 상수와의 곱셈을 통해 구현할 수 있습니다.  x 방향과 y 방향에 대해.
광학적 왜곡은 물체의 배율이 광축으로부터의 거리에 따라 달라질 때 발생합니다. 이 경우 이미지는
배럴형 또는 핀쿠션형 모양을 띱니다. VA 설계의 경우
[에 따라 다항식 근사식을 사용합니다.Par09]. 왜곡된 좌표
 왜곡되지 않은 좌표로부터 계산됩니다
 다음과 같이:
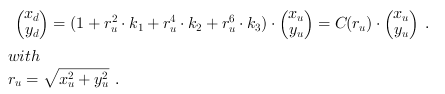
좌표는 왜곡의 광학적 중심을 기준으로 합니다. 매개변수  방사 왜곡 계수입니다. OpenCV와 같은 일부 오픈 소스 프로그램에서는 캘리브레이션 이미지를 사용하여 이러한 파라미터를 계산할 수 있는 기능을 제공합니다 [Ope16a].
모든
 보정 매개변수가 포함된 조회 테이블
 Python 예제 코드를 사용하여 계산할 수 있습니다. 이 코드는 \examples\Processing\Geometry\GeometricTransformation\distortion_correction.py 경로에서 확인할 수 있습니다. 이 테이블을 사용하면 왜곡되지 않은 좌표와의 단순 곱셈을 통해 모든 왜곡된 좌표를 계산할 수 있습니다.
 이 현상은 다음과 같이 수정할 수 있습니다.
[
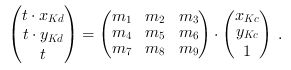
 및
 각각 키스톤 왜곡이 적용된 좌표와
키스톤 보정이 적용된 좌표입니다.
 다음과 같이 계산할 수 있습니다.
OpenCV 함수를 사용하여 [
 이전

