
marathon (mE5-MA-VCL) 플랫폼용 Camera Link 스캔 예제는 다음 섹션에서 확인할 수 있습니다. 및 에서는 영역 및 라인 스캔 카메라의 예제가 설명되어 있습니다.
영역 스캔 카메라를 위한 기본 취득은 매우 간단합니다. 적절한 카메라 오퍼레이터를 선택하기만 하면 됩니다. 카메라 오퍼레이터를 ImageBuffer 및 DmaToPC 오퍼레이터에 연결합니다. 그 사이에, 가급적 버퍼 뒤쪽에 원하는 처리 로직을 배치할 수 있습니다. 다음은 Camera Link 구성 모드 Base, Medium, Full에 대한 기본 예제입니다.
세 오퍼레이터를 연결하고 요구사항에 맞게 매개변수를 설정하기만 하면 됩니다. 8비트 또는 16비트가 아닌 다른 비트 심도를 사용하는 경우, 출력 비트 심도를 이들 형식 중 하나로 변경하는 것을 고려해야 합니다. 기본 가이드 'Applet Parameterization'에서 비트 심도 수정에 대한 설명을 확인할 수 있습니다.
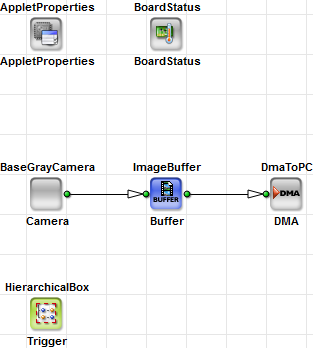
8비트 및 12비트용 예제인 "BaseAreaGray8.va", "DualBaseAreaGray8.va", "BaseAreaGray12.va"는 다음 경로에서 찾을 수 있습니다. \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Area. "DualBaseAreaGray8.va" 예제는 듀얼 프로세스 디자인입니다. 참고용으로 Device Resources에서 microEnable 5 marathon 플랫폼의 공유 메모리 개념을 읽어보십시오. "BaseAreaGray8.va"의 Trigger box 및 Camera Link 영역 스캔 카메라 트리거 방법에 대한 자세한 내용은 'Trigger'를 참조하십시오.
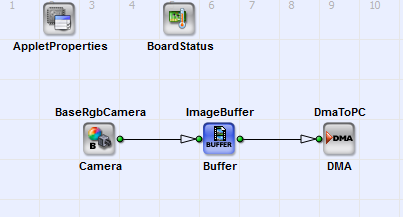
Camera Link Base 구성에서 카메라로 취득하기 위한 RGB 24비트 예제인 "BaseAreaRGB24.va" 및 "DualBaseAreaRGB24.va"는 다음 경로에 있습니다. \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Area. "DualBaseAreaRGB24.va" 예제는 듀얼 프로세스 디자인입니다. 참고용으로 Device Resources에서 microEnable 5 marathon 플랫폼의 공유 메모리 개념을 읽어보십시오. Camera Link 카메라 트리거 방법에 대한 자세한 내용은 'Trigger'를 참조하십시오.
Medium 카메라는 Camera Link Base 구성 모드의 카메라와 유사한 방식으로 사용됩니다. Camera Medium 구성 카메라 오퍼레이터를 사용하면 더 높은 대역폭을 확보할 수 있습니다. 흑백 Camera Link 카메라이며 Medium 구성인 경우에 대한 8비트 및 12비트 예제 디자인 "MediumAreaGray8.va" 및 "MediumAreaGray12.va"는 다음 경로에 있습니다. \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Area.
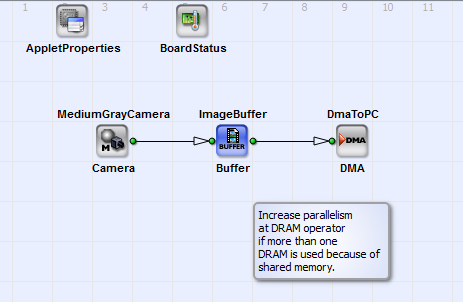
Camera Link Medium 구성의 카메라로 취득하기 위한 36비트 입력 비트 심도 예제인 "MediumAreaRGB36.va"는 다음 경로에 있습니다. \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Area.
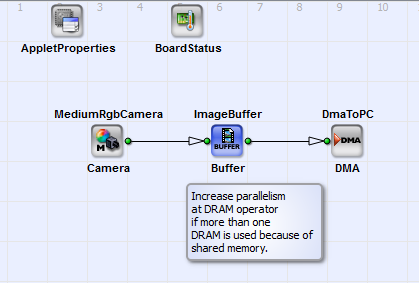
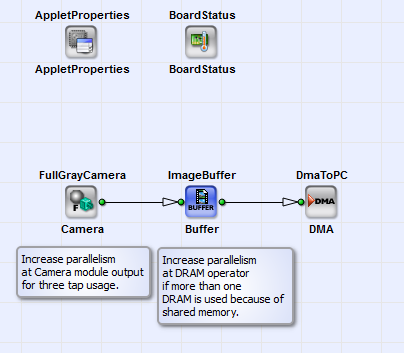
marathon 프레임 그래버를 사용하는 경우 Full 구성 모드에서 영역 스캔 카메라를 사용하는 것은 간단합니다. 다음 그림은 그 사용법을 보여줍니다. 링크 속성에서 VALT_IMAGE2D 이미지 프로토콜을 설정해야 합니다. 8비트 및 10비트 픽셀 심도용 예제인 "FullAreaGray8.va" 및 "FullAreaGray10.va"는 다음 경로에서 찾을 수 있습니다. \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Area.
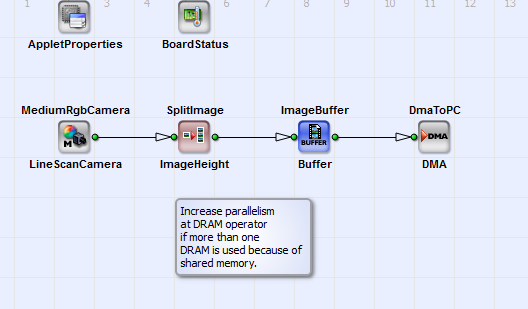
라인 스캔 카메라의 취득에는 항상 카메라 라인을 특정 높이의 이미지로 분할하는 작업이 필요합니다. 구체적으로, 라인 스캔 카메라는 프레임 그래버로 라인 단위 데이터를 전송합니다. 프레임 그래버에서 PC로의 데이터 전송은 패키지, 즉 프레임 단위로 전송되어야 합니다. 따라서 라인 스캔 카메라의 라인들을 모아서 특정 높이의 이미지로 조립해야 합니다. 높이를 지정하는 방법에는 여러 가지가 있습니다. 간단한 방법 중 하나는 특정 수의 라인을 누적하여 이미지를 형성하는 것이며, 또는 외부 이미지 트리거 게이트 신호와 같은 다른 동적 소스에 의해 이미지 높이가 결정되기도 합니다. 다음 예제는 SplitImage에서 카메라의 라인 데이터를 2D 이미지 데이터로 변환합니다. 카메라 오퍼레이터의 이미지 프로토콜 출력을 VALT_LINE1D로 설정해야 합니다. 예제는 Camera Link Base 및 Full 구성 모드의 흑백 카메라용입니다. RGB 카메라 및 Camera Link Medium 구성의 경우에도 예제 디자인을 그에 상응하게 조정하십시오.
8비트 및 12비트 픽셀 심도용 예제인 "BaseLineGray8.va", "DualBaseLineGray8.va", "BaseLineGray12.va"는 Camera Link Base 구성 모드의 흑백 라인 카메라를 위한 기본 취득 디자인입니다. "DualBaseLineGray8.va" 디자인은 듀얼 프로세스 디자인입니다. 참고용으로 Device Resources에서 microEnable 5 marathon 플랫폼의 공유 메모리 개념을 읽어보십시오. 예제는 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Line 경로에서 찾을 수 있습니다.
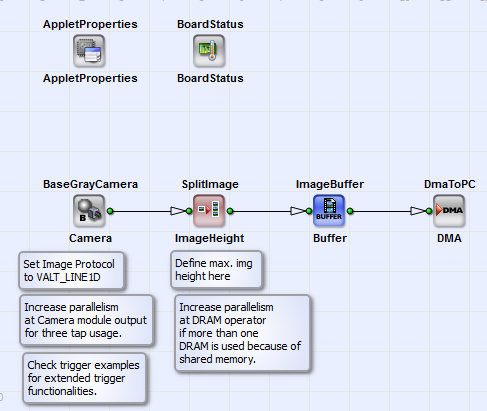
marathon 프레임 그래버의 경우 TrgBoxLine을 사용합니다. 카메라 오퍼레이터의 이미지 프로토콜 출력을 VALT_LINE1D로 설정해야 합니다.
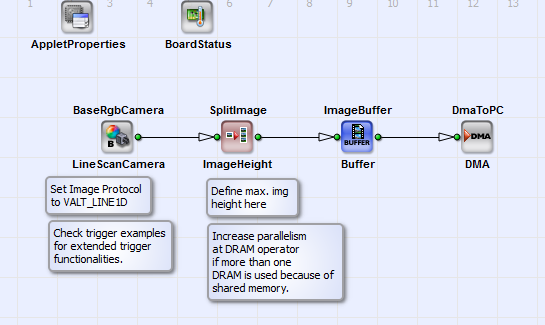
RGB 라인 카메라로 취득하기 위한 24비트 픽셀 심도(색상 성분당 8비트) 예제인 "BaseLineRGB24.va" 및 "DualBaseLineRGB24.va"는 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Line 경로에 있습니다. 이들은 흑백 라인 스캔 취득 디자인과 동일합니다(섹션 참조). microEnable 5 marathon 플랫폼의 공유 메모리 개념에 대한 내용은 섹션 Device Resources에서 읽어보십시오. 이 정보는 다중 프로세스 디자인(예: "DualBaseLineRGB24.va") 또는 여러 DRAM 요소를 사용하는 디자인에 매우 중요합니다.
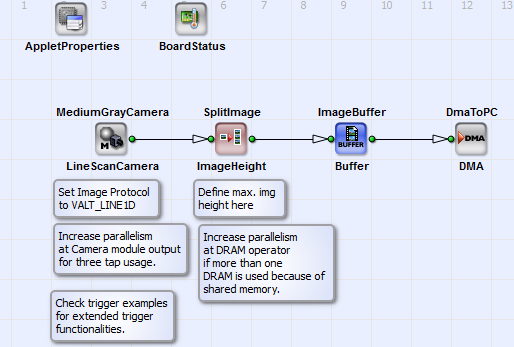
8비트 및 12비트 픽셀 심도를 위한 예제 "MediumLineGray8.va" 및 "MediumLineGray12.va"는 Camera Link 미디엄(Medium) 구성 모드의 흑백 라인 카메라인 기본 취득 디자인입니다. 이는 베이스(Base) 구성용 디자인과 동일하지만 더 높은 데이터 전송률을 지원합니다. 해당 예제는 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Line 경로에서 확인할 수 있습니다.
RGB 라인 스캔 카메라를 이용한 취득을 위해 36비트 픽셀 심도(색상 성분당 12비트)를 지원하는 예제 "MediumLineRGB36.va"는 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Line 경로에서 찾을 수 있습니다. 이는 흑백 라인 스캔 취득 디자인과 동일합니다( 섹션 참조).
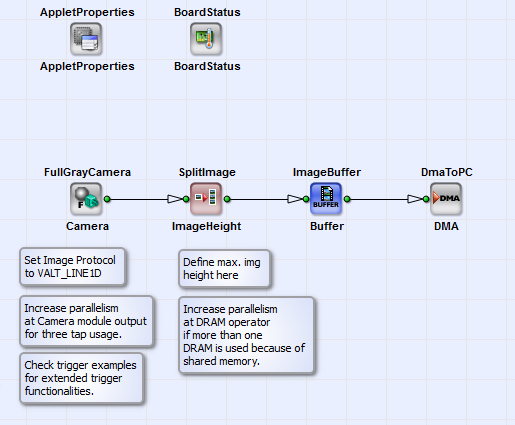
8비트 및 10비트 픽셀 심도를 위한 Camera Link 풀 라인 스캔 취득 디자인 예제 "FullLineGray8.va" 및 "FullLineGray10.va"는 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Line\FullLineGray8.va 경로에서 찾을 수 있습니다. 흑백 대신 RGB 이미지 취득을 수행하려면 "FullGrayCamera" 연산자를 "FullRgbCamera" 연산자로 대체하기만 하면 됩니다.
 이전

