
이미지의 각 픽셀에 대해 이미지 기울기(gradient) 방향과 크기가 계산됩니다. x 및 y 방향의 gradient 필터 커널은
 다음과 같습니다:
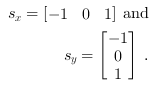
그런 다음 gradient 크기  와 방향이
 다음과 같이 계산됩니다:
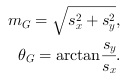
방향에 따라 계산된 gradient는 특정 개수의 orientation Binning에 할당됩니다. Bin에 대한 투표(vote)는 gradient 크기의 함수입니다. Dalal과 Triggs가 밝혀낸 바와 같이,
 HOG 특징을 활용한 사람 탐지 방법에서
최상의 결과를 보여줍니다 [Dal05]. VA 예제 설계인 “HOG_9Bins_HistogramMax.vad”와 “HOG_9Bins_Histogram.vad”에서는 이러한 빈 분할을 구현했습니다.
또한 “HOG_4Bins_HistogramMax.vad” 예제에서는
 에 걸쳐 4개의 Bin으로 분할을 수행합니다. 특정 방향의 할당 또는 가중치 부여
 는
 방향을 가진 Bin으로
 보간(interpolation)을 통해 수행됩니다:
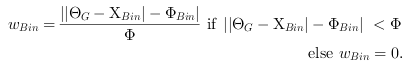
여기서  는 Bin 간의 각도 단계 크기입니다. 각 8x8 픽셀 영역에 대한 HOG(Histogram of Oriented Gradients)의 단일 Bin 열
 은 다음과 같이 계산됩니다:
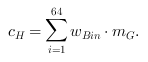
그런 다음 8x8 픽셀의 각 셀에 대한 히스토그램을 2x2 셀 크기의 블록으로 그룹화하여 휘도 또는 명암의 국소적 변화를 처리합니다. 블록은
 만큼 중첩됩니다. 물체 인식을 위해 HOG 디스크립터를 사용할 때, 블록 정규화([Dal05] 알고리즘 참조)는 성능을
 .
현재 설계 예제에서는 블록 정규화가 생략되었습니다. "HOG_4Bins_HistogramMax.vad" 및 "HOG_9Bins_HistogramMax.vad" 설계에서는,
히스토그램 방향의 최대값이
DMA로 전달되는 반면, "HOG_9Bins_Histogram.vad"에서는 전체 방향 그라디언트 히스토그램(HOG)이 PC로 전송됩니다.
다음에서 소개하는 설계는 사용자의 특정 목적에 맞게 쉽게 조정할 수 있습니다. 즉, 방향 비닝의 특정 양
및 단계 크기, 또는 [에 따른 블록
정규화 [Dal05]에 따른 특정 양 및 단계 크기의 orientation Binning 또는 블록 정규화를 추가로 구현할 수 있습니다.
 이전

