
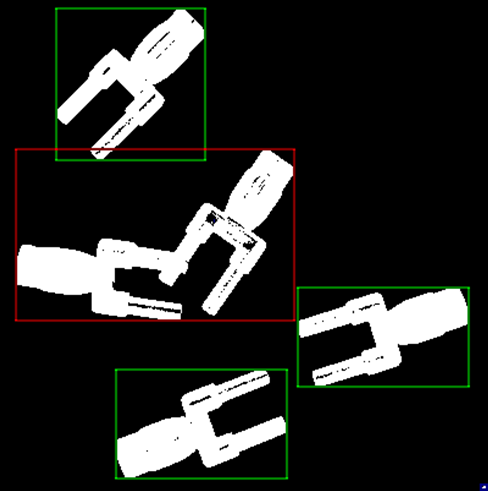
Blob 분석 연산은 바이너리 이미지에서 객체를 검출하고 기하학적 및 통계적 피처를 사용하여 이 객체들을 기술합니다. 그림 392, '색상 상자로 시각화된 객체'는 네 개의 객체로 구성된 바이너리 이미지를 보여줍니다. 이 그림에서 네 개의 객체는 색상 상자로 시각화되어 있습니다.
Blob 분석에서 객체는 배경과 다르고 직접 인접해 있는 픽셀 집합으로 정의됩니다. 따라서 먼저 이미지의 모든 픽셀을 바이너리 이미지로 변환해야 합니다. 여기서 VisualApplets는 단순한 임계값 처리부터 복잡한 적응형 이진화 알고리즘에 이르기까지 다양한 방식의 설계를 지원합니다. 다음으로, 결과 바이너리 이미지의 모든 검은색 픽셀은 배경 픽셀로 간주되는 반면, 모든 흰색 픽셀은 전경 픽셀로 간주되어 객체에 속하게 됩니다.
모든 흰색(전경) 픽셀은 객체에 할당됩니다. 객체는 인접한 전경 픽셀의 집합으로 정의됩니다. 따라서 흰색(전경) 픽셀이 다른 흰색 픽셀과 직접 인접해 있는 경우, 두 픽셀은 동일한 객체에 속합니다. 이러한 데이터 해석으로 인해 그림 392, '색상 상자로 시각화된 객체'에 표시된 이미지에는 네 개의 객체가 생성됩니다.
픽셀이 특정 객체에 속하는 것으로 해석되는지 여부는 픽셀과 이웃 픽셀 간의 관계에 따라 달라집니다.
바이너리 이미지의 각 픽셀 I(u,v)에는 직접 연결된 네 개의 이웃 픽셀이 있습니다. 이 관계를 4-connected neighborhood라고 합니다. 전경 픽셀 I(u,v)의 4-connected neighborhood에 하나 이상의 다른 전경 픽셀이 있는 경우, 해당 픽셀들은 동일한 객체에 속합니다.
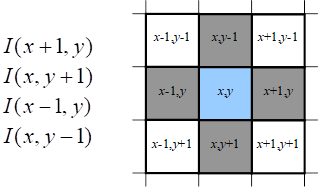
직접 인접 외에도 픽셀은 대각선으로 다른 픽셀과 연결될 수 있습니다. 이 관계를 8-connected neighborhood라고 합니다.
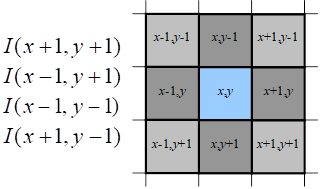
Blob 검출 연산자는 4-connected 또는 8-connected neighborhood 중 하나로 작동하도록 파라미터화할 수 있습니다.
일반적으로 8-connected neighborhood를 사용하면 약하게 연결된 객체도 연결되고 모서리가 부드럽게 처리되므로 더 나은 Object Detection 결과를 얻을 수 있습니다.
예:
아래 이미지는 이미지의 일부분을 보여줍니다. 왼쪽에는 4-connected neighborhood를 사용한 Blob 분석 결과가 표시되어 있습니다. 오른쪽에는 8-connected neighborhood를 사용한 Blob 분석 결과가 표시되어 있습니다. (객체 할당은 색상을 통해 시각화됩니다.) neighborhood 파라미터화(4-connected 대 8-connected)에 따라 픽셀이 객체에 다르게 할당됩니다. 이미지에 4-connected neighborhood를 적용하면 6개의 객체가 생성되는 반면, 8-connected neighborhood를 적용하면 4개의 객체만 생성됩니다.
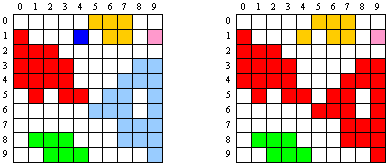
그림 395. 4-connected neighborhood(왼쪽)와 8-connected neighborhood(오른쪽)에서 객체에 할당된 픽셀. 색상이 있는 모든 픽셀은 전경 픽셀을 나타내며, 객체에 대한 할당은 서로 다른 색상으로 시각화됩니다.
 이전

