
Operator Library: Prototype
TrgBoxLine 연산자는 연결된 라인 스캔 카메라의 노출을 제어하기 위한 Exsync 신호를 생성합니다. 또한 획득한 라인들을 결합하여 완전한 2D 이미지를 구성합니다. Exsync는 라인 스캔 카메라로 전송되는 외부 동기화 신호 또는 고정 주파수를 가진 내부 생성 펄스입니다.
디자인 시 이 연산자를 카메라 연산자 바로 뒤에 배치하세요. 이 연산자는 카메라에 트리거 신호를 보내 라인 획득을 시작하고, 입력 링크 I를 통해 그 결과 이미지 데이터를 수신합니다. 그런 다음 수신된 라인들을 2D 이미지로 결합하여 링크 O를 통해 후속 연산자로 출력합니다.
Exsync 신호는 기본적으로 두 가지 방식으로 생성할 수 있습니다. GrabberControlled 모드를 사용하여 내부 신호 생성기가 주기적으로 생성하거나 외부 신호로 트리거하는 방식입니다. 외부 신호는 소프트웨어 트리거 형태의 소프트웨어에서 발생하거나, 슬롯 브래킷 트리거 포트 또는 TTL 또는 OPTO 입력이 있는 트리거 확장 Board를 통해 주변 장치에서 발생할 수 있습니다. 연산자의 트리거 신호 생성기는 다음을 생성할 수 있습니다.
-
지연, 펄스 폭, 극성이 설정 가능한 Exsync 신호, 그리고
-
독립적인 지연 시간을 가진 보조 Exsync2 신호, 그리고
- 외부 장치 동기화를 위한 Flash 신호.
Flash 출력 링크는 외부 트리거 입력(예: Image Gate)에 의해 트리거됩니다. 이 링크는 라인 틱 단위로 설정 가능한 지연 시간과 1라인 주기의 펄스 폭을 가집니다. Flash 신호는 추가적인 프레임 그래버 장치를 동기화하는 데 유용합니다.
이 연산자는 8개의 트리거 입력 포트와 7개의 트리거 출력 포트를 제공합니다. 입력 포트를 원하는 신호 소스(예: 소프트웨어 트리거, 트리거 Board 핀을 통한 샤프트 엔코더, 또는 플랫밴드 케이블을 통한 다른 프레임 그래버)에 연결하세요. 출력 포트를 필요한 신호 수신기(예: 카메라 노출 제어를 위한 Exsync 및 Exsync2, 추가 프레임 그래버 동기화를 위한 Flash)에 연결하세요.
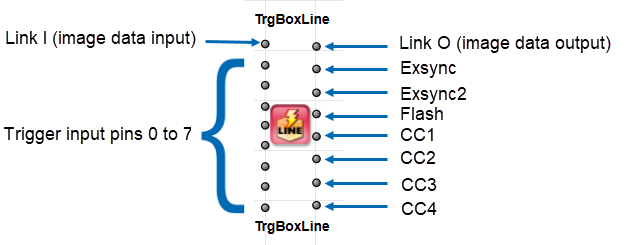
카메라 제어(CC) 출력 포트는 Exsync, Exsync2, 또는 Flash 신호(반전된 변형 포함)를 전송하거나, 정적 Vcc/GND 레벨을 출력할 수 있습니다. CC 포트를 사용하지 않는 경우 Trash 연산자에 연결하세요.
일부 동적 파라미터는 이미지 획득이 실행되는 동안 수정할 수 없습니다. 이러한 파라미터는 획득이 중지되면 다시 사용할 수 있게 됩니다. microDisplay X에서는 획득 중에 해당하는 입력 필드가 비활성화된 것으로 표시됩니다. Framegrabber API를 사용할 때는 획득 중에 제한되는 파라미터를 숙지해야 합니다.
이미지 획득 중에는 다음 파라미터를 변경할 수 없습니다.
- ImgTriggerMode
- MaxGatedHeight
- LineTriggerMode
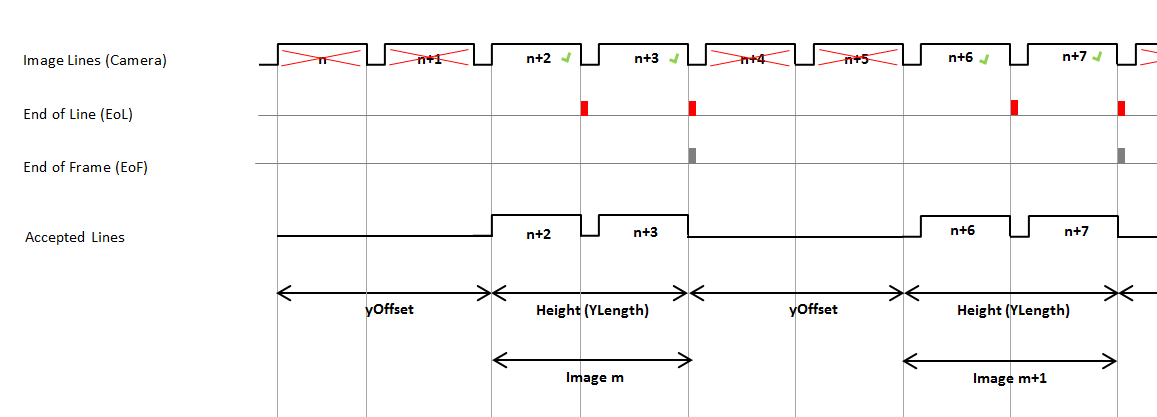
- YOffset
- YLength
| Property | Value |
|---|---|
| Operator Type | M |
| Input Links | I, 데이터 입력 InSignal[n], n[0, 7], 트리거 입력 |
| Output Links | O, 2D 이미지 데이터 출력 Exsync, 라인 스캔 카메라 노출 제어용 Exsync 신호 Exsync2, 라인 스캔 카메라 노출 제어를 위한 특정 지연이 있는 Exsync 2 신호 Flash, 추가 프레임 그래버 동기화용 Flash 신호 CC[n], n[1, 4], 가변 콘텐츠가 포함된 다목적 카메라 제어 신호: Exsync, Exsync2, Flash, Vcc 또는 Gnd. |
| Link Parameter | Input Link I | 입력 링크 InSignal[n], n[0, 7] | Output Link O | 출력 링크 Exsync | 출력 링크 Exsync2 | 출력 링크 Flash | 출력 링크 CC[n], n[1, 4] |
|---|---|---|---|---|---|---|---|
| Bit Width | [1, 64] | [1] | as I | [1] | [1] | [1] | [1] |
| Arithmetic | {unsigned, signed} | {unsigned} | as I | {unsigned} | {unsigned} | {unsigned} | {unsigned} |
| Parallelism | any | 1 | as I | 1 | 1 | 1 | 1 |
| Kernel Columns | 1 | 1 | as I | 1 | 1 | 1 | 1 |
| Kernel Rows | 1 | 1 | as I | 1 | 1 | 1 | 1 |
| Img Protocol | VALT_LINE1D | VALT_SIGNAL | VALT_IMAGE2D | VALT_SIGNAL | VALT_SIGNAL | VALT_SIGNAL | VALT_SIGNAL |
| Color Format | any | VAF_GRAY | as I | VAF_GRAY | VAF_GRAY | VAF_GRAY | VAF_GRAY |
| Color Flavor | any | FL_NONE | as I | FL_NONE | FL_NONE | FL_NONE | FL_NONE |
| Max. Img Width | any | any | as I | any | any | any | any |
| Max. Img Height | 65536 | any | as I | any | any | any | any |
| YOffset | |
|---|---|
| Type | 동적/정적 읽기/쓰기 파라미터 |
| Default | 0 |
| Range | [0, 224] |
|
이 파라미터는 프레임의 시작 부분에서 생략되는 라인 수를 정의합니다. |
|
| YLength | |
|---|---|
| Type | 동적/정적 읽기/쓰기 파라미터 |
| Default | 1024 |
| Range | [8, 224] |
|
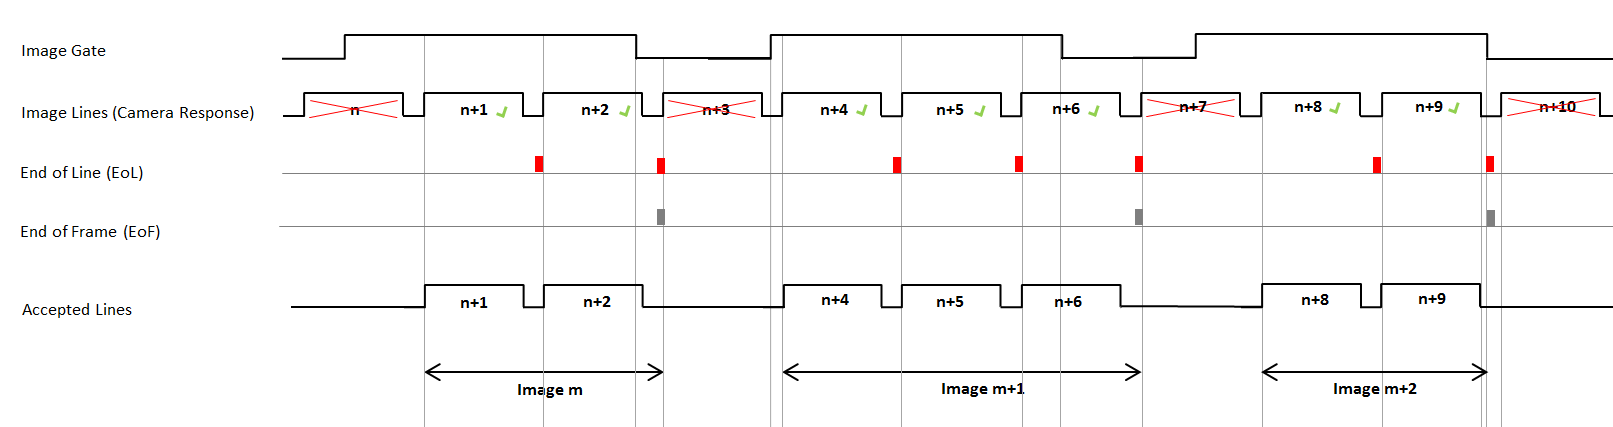
프레임당 라인 수, 즉 이미지 높이를 지정합니다. ImgTriggerMode가 ExternSw_Gate로 설정되고 MaxGatedHeight가 unrestricted로 설정된 경우, 이 파라미터는 무시됩니다. 이 경우 프레임 높이는 외부 Image Gate 신호의 지속 시간에 의해 결정됩니다(ImgTriggerMode 설명 참조). |
|
| MaxGatedHeight | ||||
|---|---|---|---|---|
| Type | 동적 읽기/쓰기 파라미터 | |||
| Default | 제한됨 | |||
| Range | {restricted, unrestricted} | |||
|
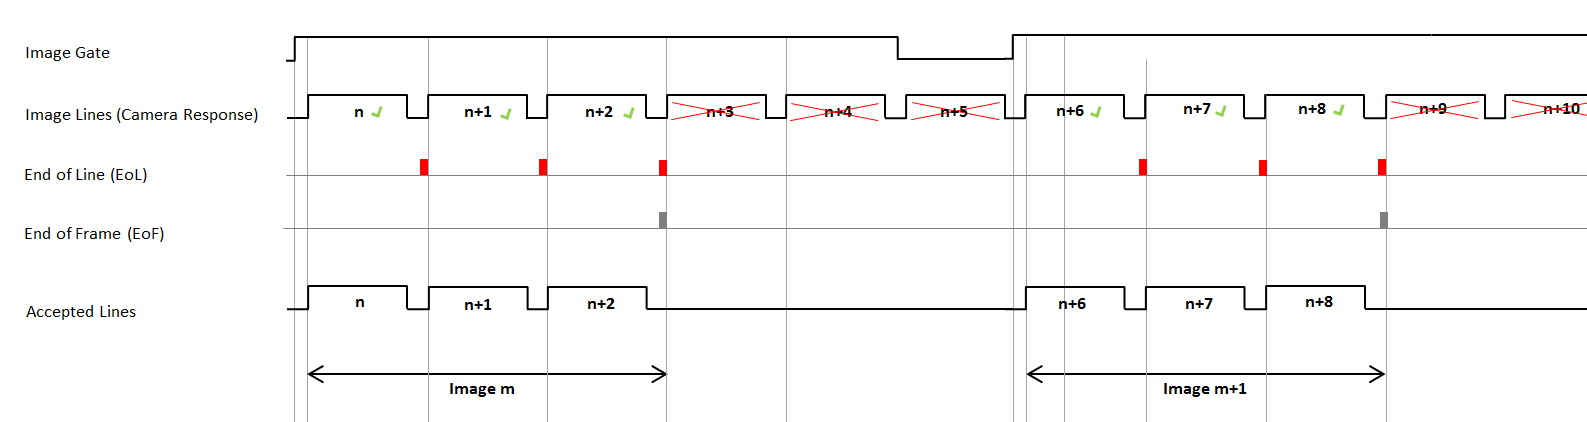
ImgTriggerMode가 ExternSw_Gate로 설정된 경우 최대 이미지 높이를 제한할지 여부를 제어합니다. restricted로 설정된 경우, 게이트 신호가 계속 열려 있더라도 이미지 높이는 YLength에 지정된 값으로 제한됩니다. 추가 라인은 폐기되며, 오퍼레이터는 게이트 신호의 다음 상승 에지가 나타날 때까지 대기하여 새 프레임을 시작합니다. unrestricted로 설정된 경우, 이미지 높이는 게이트가 열려 있는 시간에 의해 전적으로 결정됩니다. 즉, 외부 이미지 트리거 신호의 펄스 폭이나 소프트웨어 트리거가 값 1로 유지되는 시간에 따라 달라집니다. 게이트가 오랜 시간 동안 열려 있으면 결과 이미지가 매우 커질 수 있습니다.
|
||||

| LineTriggerMode | |
|---|---|
| Type | 동적/정적 읽기/쓰기 파라미터 |
| Default | GrabberControlled |
| Range | {GrabberControlled, Extern_Trigger, GrabberControlled_Gated_by_Img, Extern_Trigger_Gated_by_Img} |
|
내부 Exsync 신호 생성기의 Operating Mode를 선택합니다. 외부 트리거 모드를 사용할 때 트리거 소스는 LineTrgInSourceA 및 LineTrgInSourceB에 의해 정의됩니다.
|
|
| ExsyncEnable | |
|---|---|
| Type | 동적 읽기/쓰기 파라미터 |
| Default | OFF |
| Range | {OFF, ON} |
|
카메라로 향하는 Exsync 출력을 활성화 또는 비활성화합니다. |
|
| LineTrgInSourceA | |
|---|---|
| Type | 동적/정적 읽기/쓰기 파라미터 |
| Default | InSignal0 |
| Range | {InSignal0, InSignal1, InSignal2, InSignal3, InSignal4, InSignal5, InSignal6, InSignal7} |
|
이 파라미터는 Exsync 신호 생성기를 트리거하는 데 사용되는 신호 소스를 지정합니다. 이 파라미터는 LineTriggerMode가 Extern_Trigger 또는 Extern_Trigger_Gated_by_Img로 설정된 경우에만 유효합니다. |
|
| LineTrgInSourceB | |
|---|---|
| Type | 동적/정적 읽기/쓰기 파라미터 |
| Default | InSignal0 |
| Range | {InSignal0, InSignal1, InSignal2, InSignal3, InSignal4, InSignal5, InSignal6, InSignal7} |
|
이 파라미터는 Exsync 신호 생성기를 트리거하는 데 사용되는 신호 소스를 지정합니다. 이 파라미터는 EncoderABMode가 A/B 모드 중 하나(Signal_AB_Filter, Signal_ABx2_Filter 또는 Signal_ABx4_Filter)로 설정되어 있고 추가로 다음 조건에 해당할 때만 유효합니다.
|
|
| EncoderABMode | |
|---|---|
| Type | 동적/정적 읽기/쓰기 파라미터 |
| Default | Signal_A_Only |
| Range | {Signal_A_Only, Signal_AB_Filter, Signal_ABx2_Filter, Signal_ABx4_Filter} |
|
Exsync 생성을 위해 트리거 입력 A만 사용할지 아니면 트리거 입력 A와 B를 모두 사용할지 선택합니다. 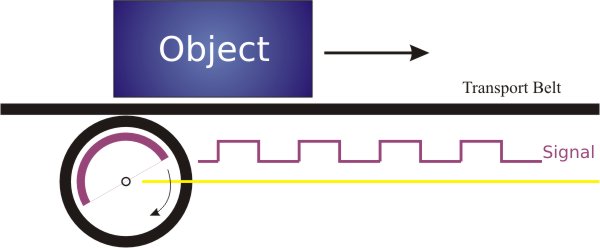 Signal A/B 지원을 통해 오퍼레이터는 샤프트 엔코더의 회전 방향을 확인하고 역방향 이동을 억제하거나 보상할 수 있습니다. 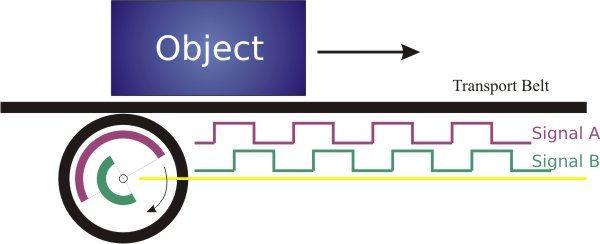
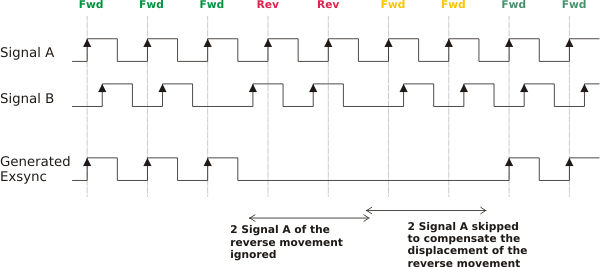
A/B 지원이 활성화된 경우의 관련 파라미터:
샤프트 엔코더 상태와 EncoderCompensationCount를 재설정하려면 EncoderABMode를 Signal_A_Only로 설정하십시오. |
|
| EncoderABLead | |
|---|---|
| Type | 동적/정적 읽기/쓰기 파라미터 |
| Default | Signal_AB |
| Range | {Signal_AB, Signal_BA} |
|
샤프트 엔코더의 정방향 회전 방향을 식별하기 위해 어느 신호가 선행하는지 정의합니다:
|
|
| EncoderCompensation | |
|---|---|
| Type | 동적/정적 쓰기 파라미터 |
| Default | ON |
| Range | {ON/OFF} |
|
EncoderCompensation 파라미터를 사용하여 샤프트 엔코더 역방향 움직임 보정을 ON 또는 OFF으로 전환할 수 있습니다. 이 파라미터는 EncoderABMode 파라미터가 A/B 지원으로 설정된 경우에만 관련이 있습니다. ON ON으로 설정하면 연산자가 샤프트 엔코더의 역방향 움직임을 모니터링합니다. 역방향 움직임이 발생하면 연산자는 역방향으로 이동한 엔코더 스텝 수를 카운트합니다. 샤프트 엔코더가 다시 정방향으로 이동하자마자, (이제 정방향이 된) 카운트된 이 스텝들은 외부 트리거 신호로 전송되지 않습니다. 컨베이어 벨트가 역방향 움직임이 시작된 위치로 되돌아간 후에야 비로소 정방향 엔코더 스텝이 외부 트리거 신호로 다시 전송됩니다. 파라미터 EncoderCompensation = ON: 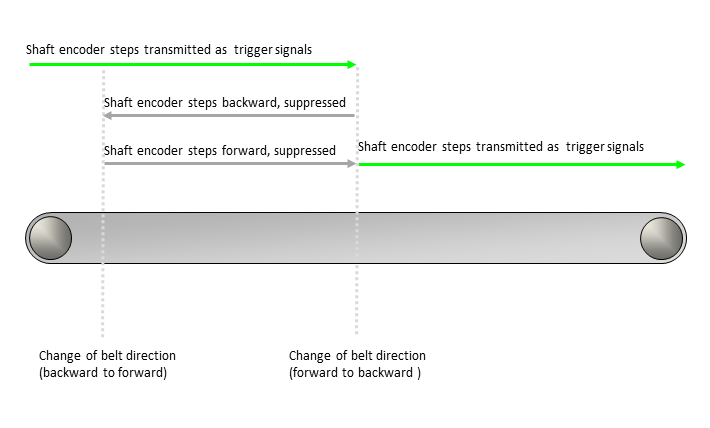
OFF OFF로 설정하면 컨베이어 벨트가 역방향으로 이동하는 동안 연산자가 어떠한 트리거 신호도 전송하지 않습니다. 벨트가 다시 정방향으로 이동하기 시작하면 연산자는 샤프트 엔코더 스텝(정방향)을 트리거 신호로 다시 전송하기 시작합니다. 파라미터 EncoderCompensation = OFF: 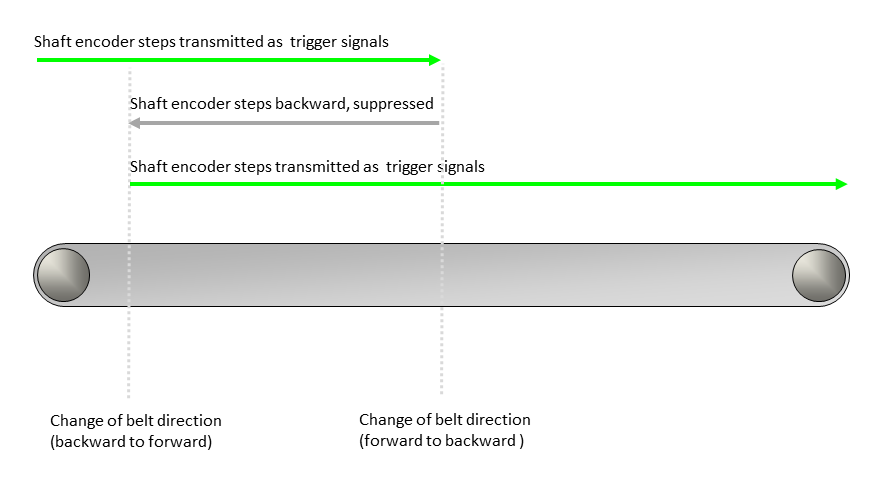
EncoderCompensationCount 파라미터를 값 0으로 재설정하려면 EncoderCompensation 파라미터를 OFF로 설정하십시오. |
|
| EncoderCompensationCountBits | |
|---|---|
| Type | static write parameter |
| Default | 20 bit |
| Range | {8 bit ... 31 bit} |
|
이 파라미터는 EncoderCompensationCount에 할당할 수 있는 값의 범위를 지정합니다. |
|
| EncoderCompensationCount | |
|---|---|
| Type | 동적 읽기/쓰기 파라미터 |
| Default | 220 -1 |
| Range | {0 ... 2EncoderCompensationCountBits -1} (unit: shaft encoder steps) |
|
이 파라미터는 EncoderCompensation 파라미터가 ON으로 설정되어 있고 EncoderABMode 파라미터가 A/B 지원으로 설정된 경우에만 유효합니다. 이 파라미터는 컨베이어 벨트의 전진 이동에 대한 오프셋을 지정합니다. 이는 컨베이어 벨트가 멈추거나 역방향으로 이동할 때 특히 유용합니다. EncoderCompensationCountBits 파라미터를 사용하여 EncoderCompensationCount 파라미터의 특정 값 범위를 정의할 수 있습니다. 샤프트 엔코더 및 EncoderCompensationCount 파라미터를 재설정하려면 EncoderABMode 파라미터를 Signal_A_Only 값으로 설정하십시오. 또는 EncoderCompensation을 OFF로 설정하여 EncoderCompensationCount 파라미터를 0 값으로 재설정할 수도 있습니다. 기본 조건 EncoderCompensation 파라미터가 ON으로 설정된 경우, 내부 카운터가 컨베이어 벨트가 후진하는 샤프트 엔코더 단계를 카운트합니다. 그런 다음 컨베이어 벨트가 다시 전진하기 시작할 때 정확한 수의 샤프트 엔코더 단계를 보상할 수 있습니다. 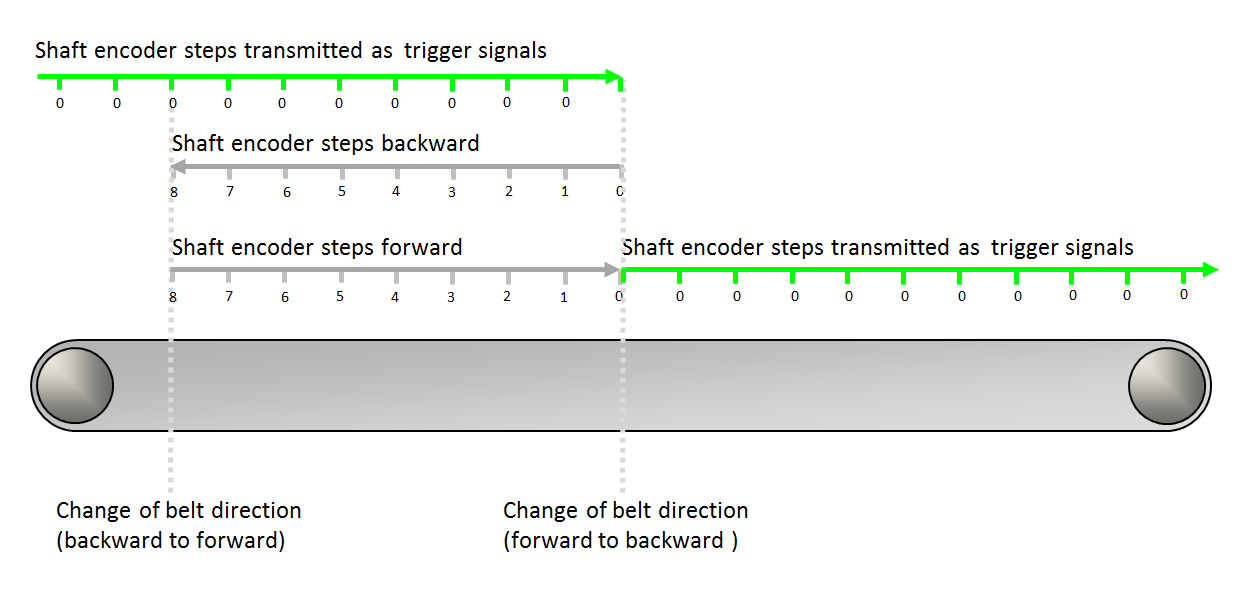
내부 카운터는 컨베이어 벨트가 후진하는 동안 정방향으로 카운트합니다. 위의 그림에서는 0에서 8까지입니다. 내부 카운터는 컨베이어 벨트가 전진하는 동안 역방향으로 카운트합니다. 위의 그림에서는 8에서 0까지입니다. 내부 카운터가 0 값을 유지하면 샤프트 엔코더 단계가 트리거 신호로 전송됩니다. 특정 시점에 내부 카운터가 유지하는 값은 EncoderCompensationCount 파라미터의 값입니다. 이 값이 0인 경우에만 엔코더 단계가 트리거 신호로 전송됩니다. EncoderCompensationCount 파라미터의 값이 ≠0인 경우, 샤프트 엔코더 단계는 트리거 신호로 전송되지 않으며 값이 다시 0에 도달할 때까지 모든 엔코더 단계에 따라 값이 계속 변경됩니다. 파라미터 읽기 EncoderCompensationCount 파라미터는 읽기/쓰기 파라미터입니다. 따라서 언제든지 카운터가 유지하고 있는 값을 읽을 수 있습니다. 오프셋 정의 반면에, 획득 중에 쓰기 권한이 있으므로 언제든지 파라미터 값을 수정할 수 있습니다. 표준 엔코더 보정에 대한 오프셋을 정의해야 하는 경우 이 파라미터를 사용하여 필요한 오프셋 단계 수를 입력할 수 있습니다. EncoderCompensationCount의 값을 입력하는 즉시 이 값이 이전 파라미터 값을 덮어씁니다. 다음 예제는 EncoderCompensationCount의 기존 값을 수정하는 방법을 보여줍니다. 예제 1: 컨베이어 벨트가 전진하고, 샤프트 엔코더 단계가 트리거 신호로 전송되며, EncoderCompensationCount의 값이 0입니다. 그런 다음 EncoderCompensationCount의 값 0이 값 4로 덮어쓰여집니다. 결과: 4개의 샤프트 엔코더 단계가 트리거 신호로 전송되지 않습니다. 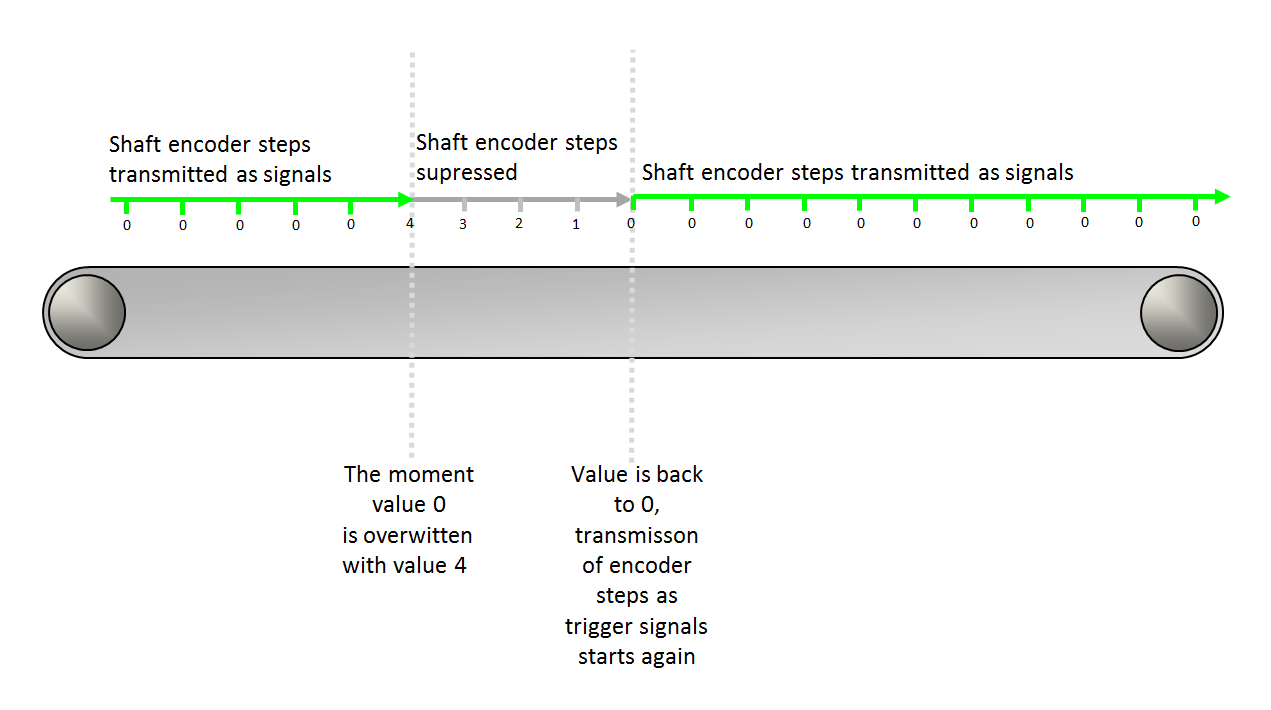
예제 2: 컨베이어 벨트가 후진하고, (후진) 샤프트 엔코더 단계가 억제되며, EncoderCompensationCount의 값이 ≠0입니다. 그런 다음 컨베이어 벨트가 후진하는 동안 EncoderCompensationCount의 값 5이 값 7로 덮어쓰여집니다. 결과: 2개의 샤프트 엔코더 단계 오프셋. 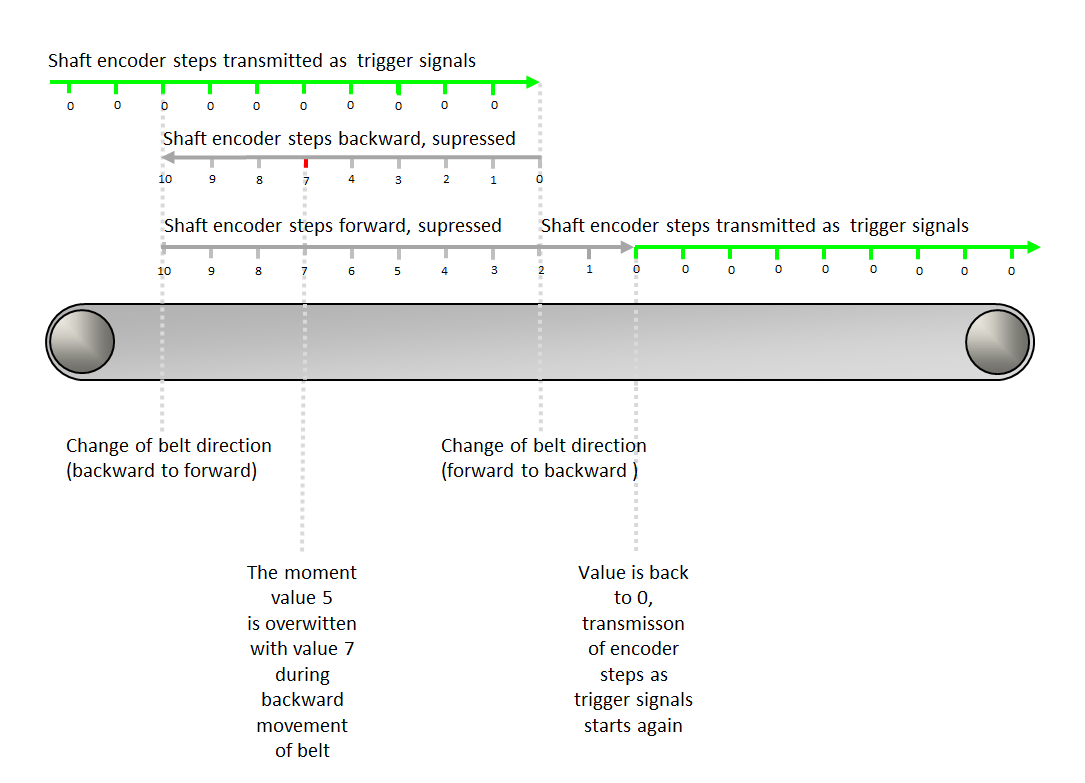
예제 3: 보정 중에 컨베이어 벨트가 전진하고, (전진) 샤프트 엔코더 단계가 억제되며, EncoderCompensationCount의 값이 ≠0입니다. 그런 다음 컨베이어 벨트의 보정 전진 이동 중에 EncoderCompensationCount의 값 4이 값 9로 덮어쓰여집니다. 결과: 5개의 샤프트 엔코더 단계 오프셋. 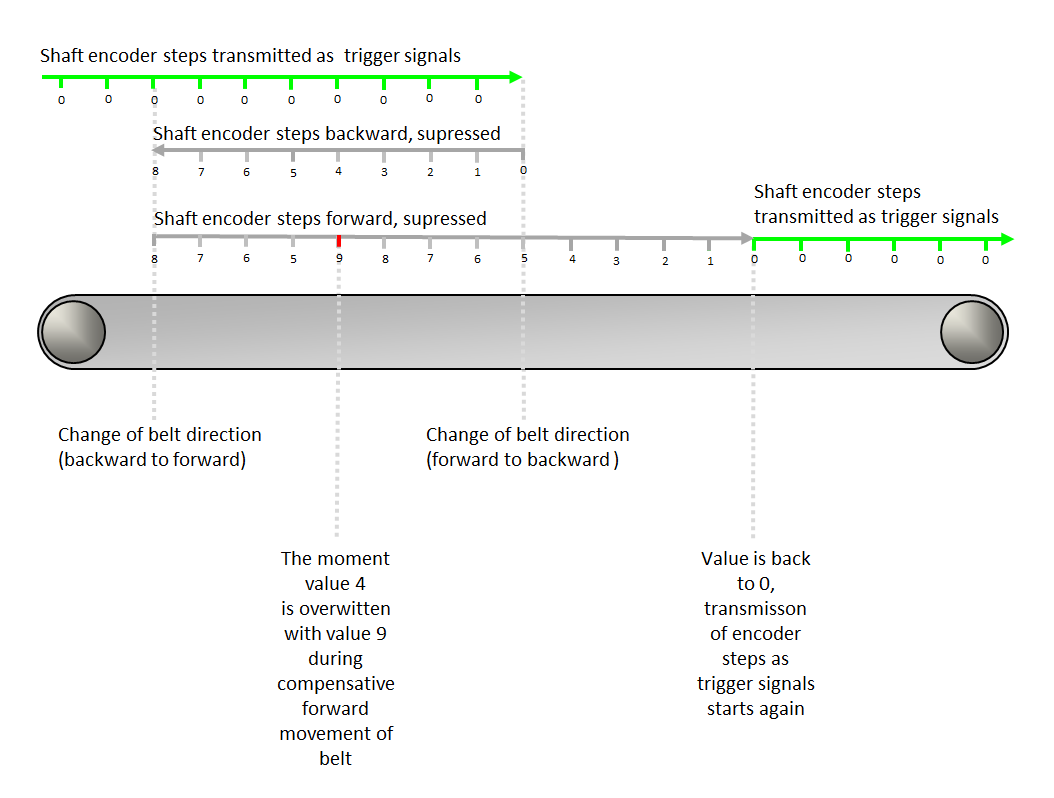
예제 4: 보정 중에 컨베이어 벨트가 전진하고, (전진) 샤프트 엔코더 단계가 억제되며, EncoderCompensationCount의 값이 ≠0입니다. 그런 다음 컨베이어 벨트의 보정 전진 이동 중에 EncoderCompensationCount의 값 4이 더 작은 값(여기서는 값 3)으로 덮어쓰여집니다. 결과: -1개의 샤프트 엔코더 단계의 음수 오프셋. 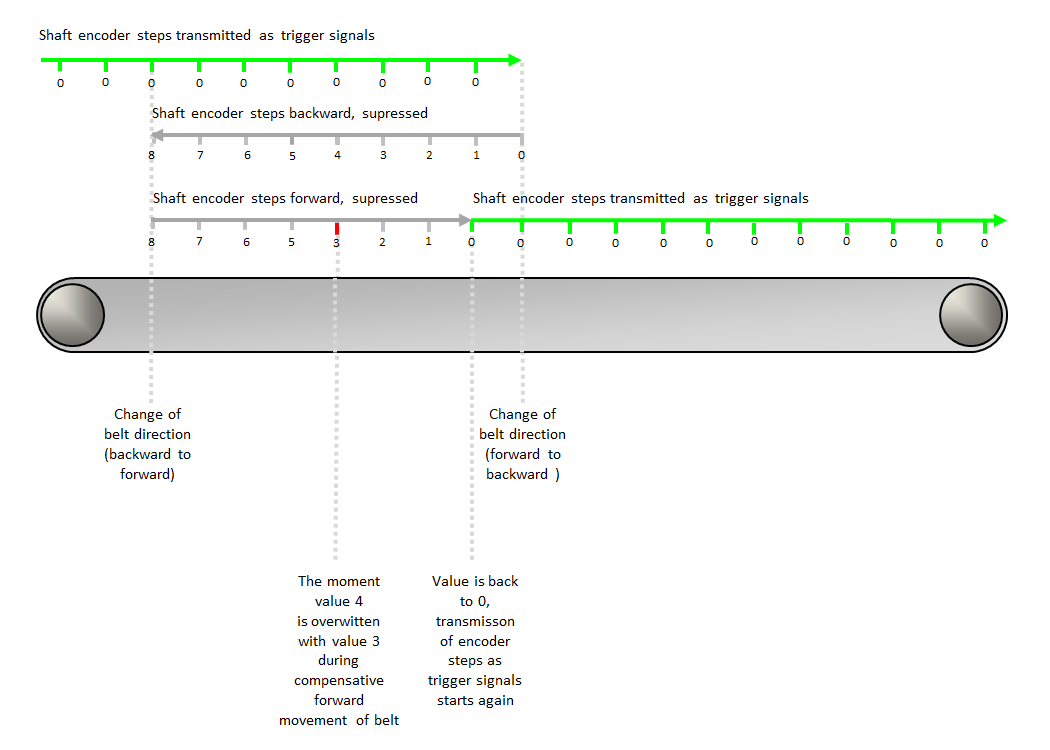
|
|
| LineTrgInPolarity | |
|---|---|
| Type | 동적 읽기/쓰기 파라미터 |
| Default | LowActive |
| Range | {LowActive, HighActive} |
|
이 파라미터는 외부 입력 트리거 신호 LineTrgInSourceA 및 LineTrgInSourceB의 극성을 정의합니다. LowActive로 설정하면 지정된 라인 트리거 소스(LineTrgInSourceA / LineTrgInSourceB)의 하강 에지에서 Exsync 제너레이터가 시작됩니다. 그렇지 않으면 상승 에지에서 Exsync 생성이 시작됩니다. 이 파라미터는 LineTriggerMode이 Extern_Trigger 또는 Extern_Trigger_Gated_by_Img로 설정된 경우에만 유효합니다. |
|
| LineTrgDownscaler | |
|---|---|
| Type | 동적/정적 읽기/쓰기 파라미터 |
| Default | 1 |
| Range | [1, 256] |
|
이 파라미터는 Exsync를 생성하는 데 필요한 외부 입력 트리거 신호의 수를 지정합니다. 이 파라미터는 LineTriggerMode이 외부 트리거 모드로 설정된 경우에만 유효합니다. |
|
| LineTrgPhase | |
|---|---|
| Type | 동적/정적 읽기/쓰기 파라미터 |
| Default | 1 |
| Range | [1, 256] |
|
이 파라미터는 프레임의 첫 번째 Exsync를 생성하는 데 필요한 외부 입력 트리거 신호의 개수를 지정합니다. 이 파라미터는 LineTriggerMode이 Extern_Trigger_Gated_by_Img로 설정된 경우에만 유효합니다. |
|
| ExsyncPeriod | |
|---|---|
| Type | 동적/정적 읽기/쓰기 파라미터 |
| Default | 100 µs |
| Range | [64/DesignClockFrequencyInMhz, (218-1)/DesignClockFrequencyInMhz] µs |
|
이 파라미터는 Exsync 신호의 주기를 지정합니다. 따라서 연결된 카메라를 트리거하기 위해 그래버 제어 모드를 사용할 때 라인 주파수를 정의합니다. 이 파라미터의 범위와 허용되는 스텝 크기는 디자인에 구성된 FPGA 클럭 주파수에 따라 다릅니다. 허용되는 스텝 크기는 1/DesignClockFrequencyInMhz입니다. DesignClockFrequencyInMhz = 디자인의 FPGA 클럭 주파수 (MHz 단위). |
|
| ExsyncExposure | |
|---|---|
| Type | 동적/정적 읽기/쓰기 파라미터 |
| Default | 20 µs |
| Range | [64/DesignClockFrequencyInMhz, (217-1)/DesignClockFrequencyInMhz] μs, ExsyncPeriod를 초과할 수 없음 |
|
이 파라미터는 많은 카메라에서 Exposure Time을 지정하는 데 사용할 수 있는 Exsync 신호의 펄스 폭을 지정합니다. 따라서 그래빙 중에도 소프트웨어를 통해 Exposure Time을 조정할 수 있습니다. 이 파라미터의 범위와 허용되는 스텝 크기는 디자인에 구성된 FPGA 클럭 주파수에 따라 다릅니다. 허용되는 스텝 크기는 1/DesignClockFrequencyInMhz입니다. DesignClockFrequencyInMhz = 디자인의 FPGA 클럭 주파수 (MHz 단위). |
|
| Exsync2Delay | |
|---|---|
| Type | 동적/정적 읽기/쓰기 파라미터 |
| Default | 0 µs |
| Range | [0, (218-1)/DesignClockFrequencyInMhz] μs, ExsyncPeriod를 초과할 수 없음 |
|
이 파라미터는 외부 트리거 입력에 대한 생성된 Exsync 신호의 지연을 지정합니다. 따라서 Exsync2 신호는 Exsync의 지연된 복제본이며, 극성 및 주기 등은 Exsync와 동일합니다. 이 파라미터의 범위와 허용되는 스텝 크기는 디자인에 구성된 FPGA 클럭 주파수에 따라 다릅니다. 허용되는 스텝 크기는 1/DesignClockFrequencyInMhz입니다. DesignClockFrequencyInMhz = 디자인의 FPGA 클럭 주파수 (MHz 단위). |
|
| ExsyncPolarity | |
|---|---|
| Type | 동적/정적 읽기/쓰기 파라미터 |
| Default | LowActive |
| Range | {LowActive, HighActive} |
|
이 파라미터는 Exsync 신호 제너레이터의 극성을 연결된 카메라가 허용하는 극성으로 조정합니다. 카메라가 하강 에지에서 셔터를 열면 LowActive를 사용하고, 그렇지 않으면 HighActive를 사용하십시오. |
|
| ImgTriggerMode | |
|---|---|
| Type | 동적/정적 읽기/쓰기 파라미터 |
| Default | FreeRun |
| Range | {FreeRun, ExternSw_Trigger, ExternSw_Gate} |
|
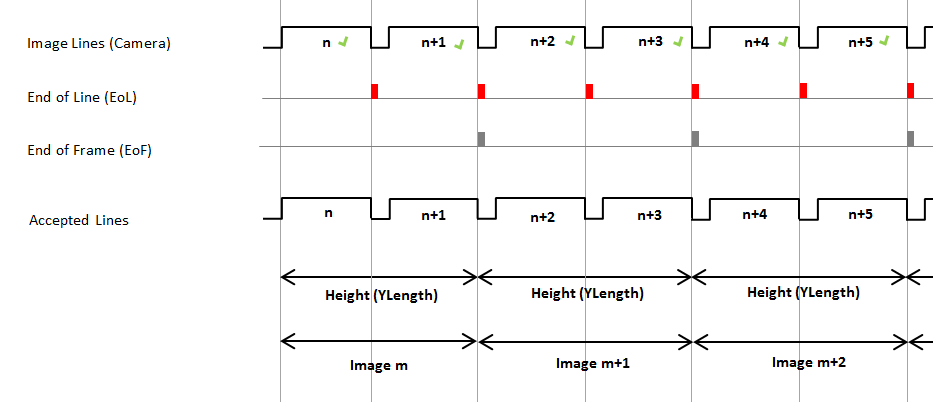
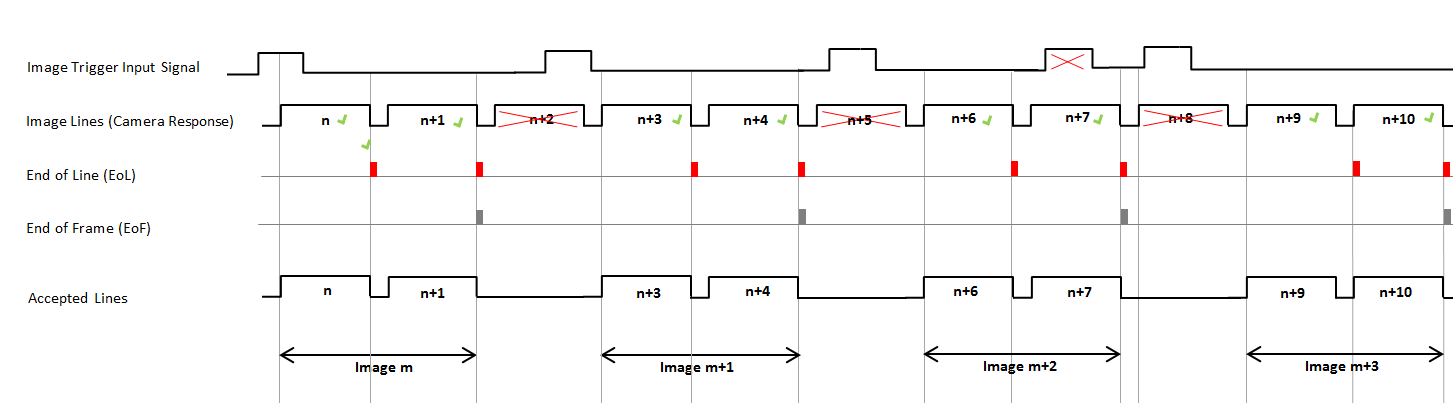
이 파라미터는 내부 Image Gate의 작동 모드를 선택합니다. 이미지 트리거 입력 신호는 샤프트 엔코더와 같은 외부(즉, 주변) 장치나 소프트웨어에 의해 생성될 수 있습니다. 아래와 같이 ImgTrgInSource 파라미터를 통해 외부 이미지 트리거 입력 소스를 선택할 수 있습니다. ImgTriggerMode 파라미터의 값은 다음과 같은 동작을 유발합니다.
|
|
| ImgTrgInSource | |
|---|---|
| Type | 동적/정적 읽기/쓰기 파라미터 |
| Default | InSignal0 |
| Range | {InSignal0, InSignal1, InSignal2, InSignal3, InSignal4, InSignal5, InSignal6, InSignal7, SoftwareTrigger} |
|
이 파라미터는 이미지 취득을 트리거하는 데 사용되는 신호 소스를 지정합니다. 이는 ImgTriggerMode가 ExternSw_Trigger 또는 ExternSw_Gate로 설정된 경우에만 유효합니다. |
|
| ImgTrgInPolarity | |
|---|---|
| Type | 동적 읽기/쓰기 파라미터 |
| Default | LowActive |
| Range | {LowActive, HighActive} |
|
이 파라미터는 외부 입력 트리거 신호의 극성을 정의합니다. |
|
| ImgTrgDelay | |
|---|---|
| Type | 동적 읽기/쓰기 파라미터 |
| Default | 0 |
| Range | {0, 65535} |
|
이 파라미터는 지정된 라인 수만큼 이미지 트리거 신호를 지연시킵니다. |
|
| FlashEnable | |
|---|---|
| Type | 동적 읽기/쓰기 파라미터 |
| Default | OFF |
| Range | {OFF, ON} |
|
Flash 출력을 활성화 또는 비활성화합니다. Flash 신호의 펄스 폭은 하나의 라인 주기와 같습니다. |
|
| FlashPolarity | |
|---|---|
| Type | 동적/정적 읽기/쓰기 파라미터 |
| Default | LowActive |
| Range | {LowActive, HighActive} |
|
이 파라미터는 생성된 Flash 신호의 극성을 정의합니다. |
|
| FlashDelay | |
|---|---|
| Type | 동적/정적 읽기/쓰기 파라미터 |
| Default | 0 |
| Range | {0, 4095} |
|
이 파라미터는 외부 트리거 입력에 대해 생성된 Flash 신호를 지연할 라인 수를 지정합니다. 따라서 Flash를 외부 트리거 입력에 동기화할 수 있습니다. Flash 신호의 펄스 폭은 하나의 라인 주기와 같습니다. |
|
| SoftwareTrgPulse | |
|---|---|
| Type | 동적/정적 쓰기 파라미터 |
| Default | 1 |
| Range | {1} |
|
이 파라미터를 1로 설정하면 Software Trigger가 생성됩니다. 이는 ImgTriggerMode가 외부 트리거 모드로 설정되고 ImgTrgInSource가 SoftwareTrigger로 설정된 경우에만 유효합니다. |
|
| SoftwareTrgInput | |
|---|---|
| Type | 동적/정적 쓰기 파라미터 |
| Default | 0 |
| Range | {0, 1} |
|
이 파라미터를 사용하여 이미지 트리거 모드 ExternSw_Gate에 대한 소프트웨어 게이트를 생성할 수 있습니다. |
|
| ImgTrgIsBusy | |
|---|---|
| Type | 동적/정적 읽기 파라미터 |
| Default | 0 |
| Range | {0, 1} |
|
ImgTrgIsBusy 파라미터는 이미지 트리거의 바쁜 상태를 나타냅니다. 이미지 트리거가 바쁠 때 파라미터는 1로 설정되어 현재 이미지를 캡처 중임을 나타냅니다. 0으로 설정되면 이미지 트리거가 바쁘지 않은 상태입니다. |
|
| CC1output | |
|---|---|
| Type | 동적/정적 쓰기 파라미터 |
| Default | Exsync |
| Range | {Exsync, ExsyncInvert, Exsync2, Exsync2Invert, Flash, FlashInvert, Gnd, Vcc} |
|
이 파라미터는 CC1 라인(카메라 제어 1)에서 사용할 수 있는 신호를 지정합니다. |
|
| CC2output | |
|---|---|
| Type | 동적/정적 쓰기 파라미터 |
| Default | Exsync |
| Range | {Exsync, ExsyncInvert, Exsync2, Exsync2Invert, Flash, FlashInvert, Gnd, Vcc} |
|
이 파라미터는 CC2 라인(카메라 제어 2)에서 사용할 수 있는 신호를 지정합니다. |
|
| CC3output | |
|---|---|
| Type | 동적/정적 쓰기 파라미터 |
| Default | Exsync |
| Range | {Exsync, ExsyncInvert, Exsync2, Exsync2Invert, Flash, FlashInvert, Gnd, Vcc} |
|
이 파라미터는 CC3 라인(카메라 제어 3)에서 사용할 수 있는 신호를 지정합니다. |
|
| CC4output | |
|---|---|
| Type | 동적/정적 쓰기 파라미터 |
| Default | Exsync |
| Range | {Exsync, ExsyncInvert, Exsync2, Exsync2Invert, Flash, FlashInvert, Gnd, Vcc} |
|
이 파라미터는 CC4 라인(카메라 제어 4)에서 사용할 수 있는 신호를 지정합니다. |
|
| ImgTrgDebouncingMaxTime | |
|---|---|
| Type | static write parameter |
| Default | 65.520 µs |
| Range | [1/DesignClockFrequencyInMhz, 1000000] µs |
|
이 파라미터는 ImgTrgDebouncingTime 파라미터의 최댓값을 정의합니다. 최댓값을 작게 설정하면 디바운싱 Timer를 구현하는 데 필요한 FPGA 리소스가 줄어듭니다. 이 파라미터의 유효 범위와 허용되는 스텝 크기는 디자인에 구성된 FPGA 클럭 주파수에 따라 다릅니다. 허용되는 스텝 크기는 1 / DesignClockFrequencyInMhz입니다. DesignClockFrequencyInMhz = 디자인의 FPGA 클럭 주파수 (MHz 단위). |
|
| ImgTrgDebouncingTime | |
|---|---|
| Type | 동적/정적 쓰기 파라미터 |
| Default | 7/DesignClockFrequencyInMhz µs |
| Range | [1/DesignClockFrequencyInMhz, ImgTrgDebouncingMaxTime] µs |
|
이 파라미터는 유효한 입력 이미지 트리거 신호로 인식되기 위해 유지되어야 하는 디바운싱(debouncing) 시간을 지정합니다. 디바운싱 시간 내의 빠른 신호 변화는 필터링되어 제외됩니다. 이 파라미터의 유효 범위와 허용되는 스텝 크기는 디자인에 구성된 FPGA 클럭 주파수에 따라 다릅니다. 허용되는 스텝 크기는 1 / DesignClockFrequencyInMhz입니다. DesignClockFrequencyInMhz = 디자인의 FPGA 클럭 주파수 (MHz 단위). |
|
| LineTrgDebouncingMaxTime | |
|---|---|
| Type | static write parameter |
| Default | 65.520 µs |
| Range | [1/DesignClockFrequencyInMhz, 1000000] µs |
|
LineTrgDebouncingTime 파라미터의 최대 시간을 지정하는 파라미터입니다. 최대값을 작게 설정하면 디바운싱 Timer 구현에 필요한 FPGA 리소스를 줄일 수 있습니다. 이 파라미터의 유효 범위와 허용되는 스텝 크기는 디자인에 구성된 FPGA 클럭 주파수에 따라 다릅니다. 허용되는 스텝 크기는 1 / DesignClockFrequencyInMhz입니다. DesignClockFrequencyInMhz = 디자인의 FPGA 클럭 주파수 (MHz 단위). |
|
| LineTrgDebouncingTime | |
|---|---|
| Type | 동적/정적 쓰기 파라미터 |
| Default | 7/DesignClockFrequencyInMhz µs |
| Range | [1/DesignClockFrequencyInMhz, LineTrgDebouncingMaxTime] µs |
|
이 파라미터는 유효한 입력 라인 트리거 신호로 인식되기 위해 유지되어야 하는 디바운싱 시간을 지정합니다. 디바운싱 시간 내의 빠른 신호 변화는 필터링되어 제외됩니다. 이 파라미터의 유효 범위와 허용되는 스텝 크기는 디자인에 구성된 FPGA 클럭 주파수에 따라 다릅니다. 허용되는 스텝 크기는 1 / DesignClockFrequencyInMhz입니다. DesignClockFrequencyInMhz = 디자인의 FPGA 클럭 주파수 (MHz 단위). |
|
TrgBoxLine 오퍼레이터의 사용법은 다음 예시와 같습니다:
-
'TrgBoxLine operator를 사용하는 microEnable 5 marathon VCL용 라인 스캔 트리거'
간단한 디자인에서 TrgBoxLine operator의 사용법을 보여주는 VisualApplets 디자인 예시입니다.
-
'TrgBoxLine operator를 사용하는 microEnable 5 marathon VCX QP용 라인 스캔 트리거'
간단한 디자인에서 TrgBoxLine operator의 사용법을 보여주는 VisualApplets 디자인 예시입니다.
-
'TrgBoxLine operator를 사용하는 imaFlex CXP-12 Quad용 라인 스캔 트리거'
간단한 디자인에서 TrgBoxLine operator의 사용법을 보여주는 VisualApplets 디자인 예시입니다.
 이전

