
Operator Library: Hardware Platform
이 오퍼레이터는 CXP 듀얼 탭 카메라와 VisualApplets 간의 이미지 데이터 인터페이스를 나타냅니다. 이 오퍼레이터는 싱글 채널, 듀얼 채널 또는 쿼드 채널 CXP 인터페이스에 사용할 수 있습니다. ConnectionCount 파라미터를 사용하여 인터페이스 유형을 선택합니다. 오퍼레이터는 카메라가 전달하는 포맷에 관계없이 각 탭 포트에 대한 로우 이미지 데이터를 출력합니다. 그런 다음 이 이미지 데이터를 카메라에서 전송하는 포맷으로 변환해야 합니다. 이미지 데이터를 변환하려면 로우 바이트 값을 집계하고 픽셀 값으로 캐스팅하는 데 적절한 오퍼레이터를 사용하십시오. 작동 중 특정 상황은 아래 설명된 대로 이벤트 시스템을 통해 전달될 수 있습니다. 또한 이 오퍼레이터에는 카메라와의 연결 상태를 신호로 전달하는 다양한 파라미터가 있습니다.
| 하드웨어 플랫폼별 사용 가능 여부 |
|---|
| imaFlex CXP-12 Penta |
| imaFlex CXP-12 Quad |
CXP 표준 멀티 탭 정의
일반적으로 이미지 픽셀은 왼쪽 위에서 오른쪽 아래로 순차적으로 스캔됩니다. 그러나 최신 이미지 센서의 픽셀 수가 꾸준히 증가함에 따라 이 방식으로는 수용 가능한 프레임 속도를 얻을 수 없습니다. 이 문제를 해결하기 위해 센서 제조사들은 여러 픽셀을 동시에 스캔하는 방식을 사용합니다. CXP 표준은 taps 개념을 도입하여 이 기술을 수용합니다. 탭은 이미지 픽셀을 순차적으로 읽는 스캔 디바이스로 볼 수 있습니다. 이미지가 스캔되는 방식은 호스트가 디바이스에서 읽어오는 Tap Geometry로 정의됩니다.
 |
탭은 수직 스캔에만 적용됨 |
|---|---|
|
탭은 수직 스캔에만 적용됩니다. 수평 스캔은 왼쪽에서 오른쪽으로 고정되어 있습니다. |
CXP 표준에서는 프레임 그래버 호스트가 1X-1Y, 1X-1Y2 및 1X-2YE의 세 가지 탭 포맷을 지원하는 것이 권장됩니다. 1X-1Y 탭 포맷은 왼쪽 위에서 오른쪽 아래로 픽셀 단위로 이미지를 스캔하는 기본 특성을 나타내며, 다른 포맷은 다음 그림에 묘사된 두 가지 탭 지오메트리를 나타냅니다.
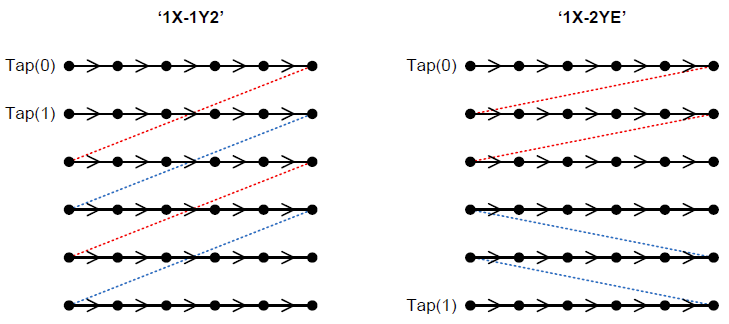
각 탭의 데이터는 별도의 스트림으로 형성되지만 스트림 ID와 탭 간에 고정된 매핑은 없다는 점에 유의해야 합니다. 그러나 이 매핑은 adquisición(취득) 과정 동안 일정하게 유지된다고 가정해도 무방합니다. TapG 코드, 즉 이 매핑을 찾는 데 필요한 정보는 CXP 이미지 헤더에 제공되며, 이는 선택 사항인 MetaDataTap0/1 포트에서 읽을 수 있습니다.
| Tap Format | TapG Code |
|---|---|
| 1X-1Y | 0x0000 |
| 1X-1Y2, tap 1 | 0x0004 |
| 1X-1Y2, tap 2 | 0x1004 |
| 1X-2YE, tap 1 | 0x0041 |
| 1X-2YE, tap 2 | 0x1041 |
|
이미지 하단 절반 뒤집기는 이 오퍼레이터의 책임이 아님 |
|---|---|
|
1X-2YE 탭 포맷의 경우 이미지 하단 절반을 뒤집는 것은 이 CxpCameraMultiTap 오퍼레이터의 책임이 아닙니다. 사용자 애플리케이션은 추가 VisualApplets 오퍼레이터를 사용하여 tap(1)을 재포맷해야 합니다. |
VisualApplets에서의 인스턴스화
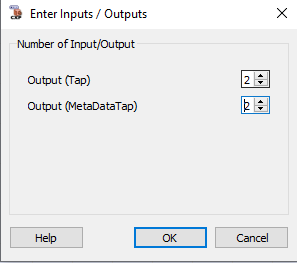
오퍼레이터는 출력 탭에 이미지 데이터를 제공합니다. 이 출력은 항상 존재합니다. 싱글 탭의 경우 1이며 듀얼 탭 카메라의 경우 2로 설정해야 합니다. 이 표준 출력 포트 외에도 각 탭 출력 전용으로 CXP 헤더 메타데이터에 대한 선택적 MetaData 출력을 구성할 수 있습니다. 즉, 듀얼 탭 애플리케이션의 경우 최대 2개의 MetaDataTap 포트를 정의할 수 있습니다. 다음 팝업 대화 상자는 오퍼레이터 인스턴스화 중에 나타나며 다음 순열로 구성할 수 있습니다.
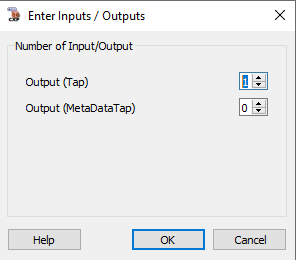
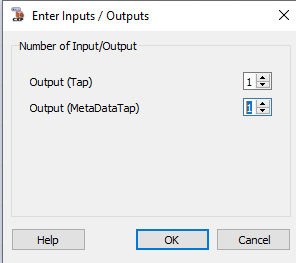
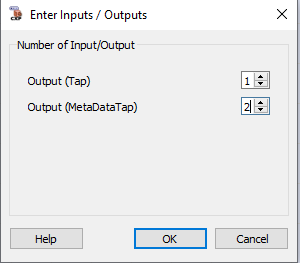
그림 421. 이 구성에서는 탭 0만 메타데이터와 함께 출력됩니다. 탭 1의 경우 메타데이터만 출력됩니다. 이 구성은 카메라와 프레임 그래버 조합을 디버깅하는 데 유용할 수 있습니다.
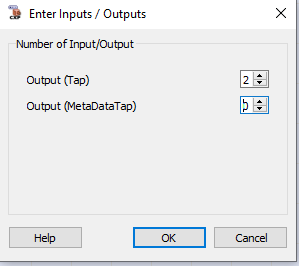
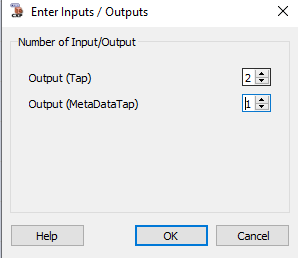
그림 423. 이 구성에서 operator는 Tap0 및 Tap1 포트에서 두 카메라 탭을 2개의 별도 스트림으로 제공합니다. 또한 operator는 Tap0 포트에 대한 메타 정보도 제공합니다. 이 구성은 TapG Code 필드를 제외하고 CXP 헤더가 두 탭에 대해 대부분 동일한 대칭형 카메라 탭 구성에 유용할 수 있습니다.
선택적 MetaDataTap Port
두 메타데이터 포트의 형식은 동일합니다. VisualApplets에서 32비트 출력으로 제공되며 다음 그림과 같습니다:
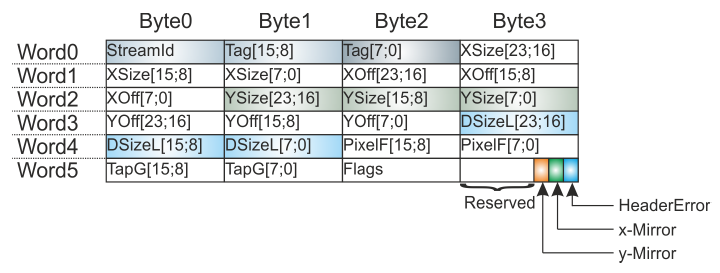
각 CXP 프레임은 해당되는 오류 없는 이미지 헤더를 제공합니다. 잘못된 이미지 헤더의 경우, 이미지 스트림 데이터가 VisualApplets 파이프라인으로 소싱되지 않습니다. 압축된 이미지 헤더는 6개 워드로 구성됩니다. 마지막 바이트는 내부 용도로만 사용되는 추가 정보를 위해 사용됩니다. 특히 HeaderError 비트는 이미지 헤더 자체에 오류가 있는지 여부를 알려줍니다.
| Image Header | 설명 |
|---|---|
| StreamId | CXP 스트림의 ID |
| Tag | 16비트 소스 이미지 인덱스. 전송된 이미지마다 1씩 증가하며, 0xFFFF에서 0으로 롤오버됩니다. 동일한 이미지와 관련된 데이터를 포함하는 각 스트림(멀티 탭 스트림의 경우)에는 동일한 번호가 사용되어야 합니다. |
| XSize | 픽셀 단위의 이미지 너비를 나타내는 24비트 값입니다. |
| XOff | 전체 디바이스 이미지의 왼쪽 픽셀을 기준으로 한 이미지의 수평 오프셋을 픽셀 단위로 나타내는 24비트 값입니다. |
| YSize | 픽셀 단위의 이미지 높이를 나타내는 24비트 값입니다. 이 값은 라인 스캔 이미지의 경우 0으로 설정됩니다. CameraScanMode 파라미터는 이 값에서 읽은 카메라 타입을 항상 보여줍니다. Tap0/Tap1 Img Protocol이 VALT_LINE1D로 설정된 경우, YSize는 처리에 무시되며 operator는 들어오는 모든 데이터를 끝없는 라인 스트림으로 출력합니다. 이미지 프로토콜이 VALT_IMAGE2D로 설정된 경우, YSize=0 역시 끝없는 라인 스트림을 유발합니다. |
| YOff | 전체 디바이스 이미지의 상단 라인을 기준으로 한 이미지의 수직 오프셋을 픽셀 단위로 나타내는 24비트 값입니다. 이 값은 라인 스캔 이미지의 경우 0으로 설정됩니다. |
| DSizeL | 이미지 라인당 데이터 워드 수를 나타내는 24비트 값입니다. |
| PixelF | Pixel Format을 나타내는 16비트 값입니다. |
| TapG | 탭 지오메트리를 나타내는 16비트 값입니다. |
| Flags | 이미지 플래그입니다. |
| x-Mirror | (아직 사용되지 않음). 수신된 이미지가 x축으로 미러링되었는지 여부를 설명합니다. |
| y-Mirror | (아직 사용되지 않음). 수신된 이미지가 y축으로 미러링되었는지 여부를 설명합니다. |
| HeaderError |
1: 이미지 헤더에 오류가 있으며 프레임이 손실된 것으로 선언됩니다. 연산자 출력 데이터 스트림에 해당하는 이미지 데이터가 존재하지 않습니다. 0: 이미지 헤더가 올바르며 연산자 출력 데이터 스트림에 해당하는 이미지 데이터가 존재합니다. |
 |
Image Protocol: Area and Line Scan Cameras |
|---|---|
|
카메라 연산자 출력에 영향을 미치는 이미지 프로토콜 요소에는 다음 두 가지가 있습니다.
CameraScanMode 파라미터는 항상 CXP 헤더에서 읽어온 카메라 유형을 표시합니다. Tap0/Tap1 Img Protocol이 VALT_LINE1D로 설정된 경우, YSize는 처리에 무시되며 연산자는 모든 수신 데이터를 끝없는 라인 스트림으로 출력합니다. 이미지 프로토콜이 VALT_IMAGE2D로 설정된 경우, YSize=0 역시 끝없는 라인 스트림을 유발하여 Tap0/Tap1 Max Img Height를 초과하는 이미지로 이어집니다. 크기가 초과된 이미지는 디자인에서 CxpCamera 연산자를 따르는 연산자에서 예기치 않은 동작을 유발할 수 있습니다. 이를 방지하려면 예를 들어 SplitImage 연산자를 사용하여 수신되는 라인 스트림을 여러 이미지로 분할하는 것이 좋습니다. |
|
이미지 너비 및 높이 수정 |
|---|---|
|
출력 링크의 최대 이미지 너비 및 높이 Property를 통해 카메라별 설정에 맞게 너비와 높이를 조정할 수 있습니다. 그러나 연산자 포트 Tap0/Tap1의 최대 이미지 너비는 해당 포트의 Parallelism로 나누어떨어져야 합니다. 따라서 최대 이미지 너비가 포트 Tap0 및 Tap1의 Parallelism로 나누어떨어지는지 확인하십시오! |
Device Resource Usage
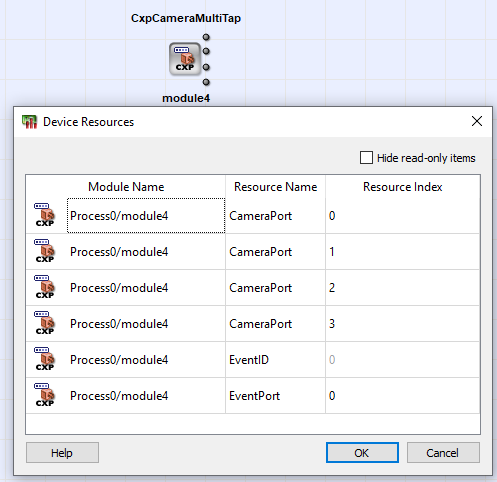
연산자는 파라미터 ConnectionCount의 선택에 따라 CameraPort 유형의 리소스를 하나 이상 사용합니다. 이벤트 system의 경우 EventPort 유형의 리소스가 사용됩니다. ConnectionCount가 X4(쿼드 채널)로 설정된 경우 다음과 같은 리소스 대화상자가 열립니다.
Error Handling 및 이벤트 시스템
연산자는 수신된 재구성된 프레임이 CXP 이미지 헤더에서 카메라가 홍보한 것보다 크거나 작음을 감지하면 안전 회로가 활성화됩니다. 그런 후 연산자는 초과하는 픽셀과 라인을 잘라내어 후속 처리 파이프라인이 항상 이미지 헤더에 정의된 프레임 크기를 인식하도록 합니다. 수신된 프레임의 크기가 이미지 헤더에 지정된 것보다 작은 경우, 연산자는 이미지 헤더에 정의된 지정된 프레임 크기를 달성하기 위해 수신된 프레임을 정의되지 않은 데이터로 채웁니다. 더 작은 프레임을 채우면 후속 프레임이 손실될 수 있습니다. 그러면 손실은 이벤트별로 런타임 소프트웨어(Framegrabber SDK)에 보고됩니다(다음 단락 참조). 크기 불일치 또한 이벤트를 유발합니다.
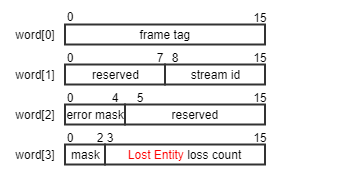
For a set of very critical errors, the operator will forward asynchronous events to the host runtime software (Framegrabber SDK). The event name in the Framegrabber API is <hierarchical operator name>\CxpStreamStatus, e.g. Device1\Process0\Camera\CxpStreamStatus. The event payload is provided as four 16-bit data words. The event format is defined as follows:
-
word [0]:
-
비트 [0:15]: 이벤트가 발생한 CXP 이미지 태그.
-
-
word [1]:
-
비트 [8:15]: 이벤트가 발생한 스트림 ID.
-
비트 [0:7]: 예약됨, 무시함.
-
-
word [2]:
-
비트 [0]: CRC 오류 발생.
-
비트 [1]: 이미지 헤더에서 스트림 마커 오류 감지됨.
-
비트 [2]: 수정할 수 없는 이미지 헤더 오류가 감지되었습니다.
-
비트 [3]: 프레임 크기 오류가 감지되었습니다. 즉, CXP 이미지 헤더에 정의된 이미지 크기가 전송된 패킷에서 재구성된 프레임 크기와 일치하지 않습니다. 이는 카메라가 이미지 헤더에는 하나의 정보를 넣고 헤더에서 홍보한 것과 다른 양의 데이터를 전송할 때 발생합니다.
-
비트 [4:15]: 예약됨, 무시함.
-
-
word [3]:
-
비트 [0]: 이벤트 유형, 0 = Corrupted Entity, 1 = Lost Entity.
-
Corrupted Entity는 프레임 내에서 오류가 발생했으며 이 프레임이 이미 VisualApplets 파이프라인으로 소싱되었음을 의미합니다.
-
Lost Entity는 프레임이 다음 연산자로 전달되기 전에 오류가 발생하여 카메라 연산자에 의해 프레임이 폐기되었음을 의미합니다.
-
손상된 엔티티가 감지되면, 후속 operator에서 정의되지 않은 동작이 발생하지 않도록 operator는 CXP 이미지 헤더 정의에 따라 프레임을 채웁니다. 이 채우기 작업 중에 새 프레임이 도착하여 손실될 수 있습니다. 손실된 엔티티 이벤트는 카메라가 프레임 태그에 따라 틈을 두고 데이터를 전송할 때도 발생합니다.
-
-
비트 [1]: Corrupted Entity 유형의 이벤트 손실이 발생했습니다. 즉, Corrupted Entity 유형의 이전 이벤트가 손실되었습니다. 이는 런타임 소프트웨어가 이벤트에 반응하지 않고 내부 이벤트 대기열이 가득 찼을 때 발생합니다.
-
비트 [2]: Lost Entity 유형의 이벤트 손실이 발생했습니다. 즉, Lost Entity 유형의 이전 이벤트가 손실되었습니다. 이는 런타임 소프트웨어가 이벤트에 반응하지 않고 내부 이벤트 대기열이 가득 찼을 때 발생합니다.
-
비트 [3:15]: 손실된 Lost Entity 이벤트의 수입니다.
-
이벤트에는 손상된 엔티티용 이벤트와 손실된 엔티티용 이벤트의 두 가지 유형이 있습니다. 단어 3의 비트 0은 어떤 종류의 이벤트가 발생했는지 나타냅니다. 이벤트 버퍼가 가득 차면 이벤트가 손실될 수 있습니다. 손상된 엔티티를 나타내는 이벤트가 손실되면 단어 3의 비트 1이 설정됩니다. 손실된 엔티티를 나타내는 이벤트가 손실되면 단어 3의 비트 2가 설정되며 비트 3부터 15까지는 손실된 프레임을 나타내는 손실된 이벤트의 수를 제공합니다. 비트 2가 설정되어 있지만 Counter가 0인 경우, Counter 오버플로가 발생했음을 의미합니다.
모든 이벤트는 소프트웨어 인터럽트를 발생시킵니다. 이벤트 수를 줄이기 위해 동일한 프레임 태그를 가진 여러 이벤트가 병합될 수 있습니다. 이 경우 일부 오류 플래그가 결합됩니다. 이벤트가 손실된 경우, 손실된 이벤트 이전의 이벤트에는 손실된 이벤트에 대한 정보가 포함되며 동일한 프레임 태그를 가진 추가 이벤트와 병합될 수 없습니다.
CRC 오류로 인해 발생한 이벤트는 CRC 오류가 발생한 프레임과 정확히 관련되지 않을 수 있는 프레임 태그를 보고합니다. 프레임 태그는 이전 프레임 또는 다음 프레임의 것일 수 있습니다. 이는 카메라가 2개 이상의 프레임 간의 전환을 포함하는 CXP 패킷을 보낼 때만 발생할 수 있습니다. CRC 계산은 패킷 끝에서 완료되지만 스트림 데이터는 온더플라이 방식으로 재구성됩니다. 즉, operator가 이미 이전 프레임을 보낸 후에야 CRC 오류가 감지되는 상황이 발생할 수 있습니다. 카메라 패킷에 진행 중인 프레임의 끝과 다음 프레임의 시작 데이터가 모두 포함되어 있지 않은 일반적인 상황에서는 CRC 오류 발생 시의 프레임 태그가 항상 정확합니다. 전체 프레임 스트림 데이터가 8k의 최대 패킷 크기보다 작은 다른 모든 경우에서는 1개의 패킷 내에 1개의 프레임 오버랩만 있을 수 있습니다. 이 경우 소프트웨어 응용 프로그램은 프레임 태그 - 1인 이전 프레임과 프레임 태그 + 1인 다음 프레임도 잠재적으로 손상된 것으로 간주해야 합니다.
|
탭 간 오류 이벤트 구분 |
|---|---|
|
오류 처리 및 이벤트 시스템은 두 CXP 탭 스트림 모두에서 공통으로 사용됩니다. 수신된 이벤트를 적절한 탭과 연결하려면 stream-ID 필드를 사용하십시오. 일반적으로 Tap 0에는 일반적으로 0인 더 낮은 stream-ID가 부여됩니다. Tap 1에는 Tap 0보다 큰 stream-ID가 부여됩니다. |
| Property | Value |
|---|---|
| Operator Type | M |
| Output Links | Tap0/Tap1, 이미지 데이터 출력 MetaDataTap0/MetaDataTap1, 선택적 메타데이터 출력 |

|
|
Tap0/Tap1 Img Protocol이 VALT_LINE1D로 설정된 경우, 처리를 위해 CXP 헤더의 YSize 값이 무시되며 operator는 모든 들어오는 데이터를 끝없는 라인 스트림으로 출력합니다. 이미지 프로토콜이 VALT_IMAGE2D로 설정된 경우, YSize=0(라인 스캔 카메라) 역시 Tap0/Tap1 Max Img Height를 초과하는 이미지 결과를 낳는 끝없는 라인 스트림으로 이어집니다. |
| ConnectionCount | ||||
|---|---|---|---|---|
| Type | Static Write 파라미터 | |||
| Default | X1 | |||
| Range | {X1, X2, X4} | |||
|
ConnectionCount 파라미터는 CXP 링크에 집계된 CXP 레인의 수를 정의합니다. 사용된 연결 포트의 인덱스는 CameraPort 유형의 리소스에 의해 처리됩니다. 포트 리소스의 수는 연결 수와 일치합니다(예: X2: 두 개의 CameraPort 리소스 항목). 둘 이상의 CxpCamera operator를 인스턴스화하는 경우(예: 듀얼 카메라 앱릿의 경우), 동일한 인덱스를 가진 여러 리소스가 사용되거나 소비된 CameraPort 리소스 수가 최대값인 4를 초과할 때 리소스 충돌이 발생할 수 있습니다. 이 경우 디자인 규칙 검사에서 오류가 보고됩니다.
|
||||
| ResetStatus | ||||
|---|---|---|---|---|
| Type | 동적 쓰기 파라미터 | |||
| Default | 꺼짐 | |||
| Range | {Off, On} | |||
|
ResetStatus 파라미터는 카메라 통계, 즉 오류 Counter를 재설정합니다.
|
||||
| UsedConnections | ||||
|---|---|---|---|---|
| Type | Dynamic Read 파라미터 | |||
| Default | ||||
| Range | {1,2,4} | |||
|
UsedConnections 파라미터는 런타임 시 검색 소프트웨어에 의해 구성된 CXP 레인의 양을 보여줍니다.
|
||||
| PacketTagErrorCount | ||||
|---|---|---|---|---|
| Type | Dynamic Read 파라미터 | |||
| Default | ||||
| Range | [0 : 8191] | |||
|
PacketTagErrorCount 파라미터는 CXP 표준에 따라 예상된 태그를 준수하지 않는 태그를 가진 수신된 패킷의 수를 보여줍니다. 특히, 이 값은 후속 스트림 패킷 태그 열거에서 간격이 관찰될 때 증가합니다. 이 파라미터는 13비트 너비이며, 여기서 [11:0] 비트는 실제 Counter 값을 나타내고 [12] 비트는 Counter 오버플로를 나타냅니다. 오버플로 비트가 설정되면 Counter 값은 무시해도 됩니다.
|
||||
| ImageTagErrorCount | ||||
|---|---|---|---|---|
| Type | Dynamic Read 파라미터 | |||
| Default | ||||
| Range | [0 : 8191] | |||
|
이 파라미터는 이미지 헤더 태그, CXP 표준에 따른 예상 태그, 그리고 수신된 태그 사이에 불일치가 발생하는 횟수를 카운트합니다. 이 파라미터는 13비트 너비이며, 여기서 [11:0] 비트는 실제 Counter 값을 나타내고 [12] 비트는 Counter 오버플로를 나타냅니다. 오버플로 비트가 설정되면 Counter 값은 무시해도 됩니다.
|
||||
| StreamIdErrorCount | ||||
|---|---|---|---|---|
| Type | Dynamic Read 파라미터 | |||
| Default | ||||
| Range | [0 : 8191] | |||
|
이 파라미터는 스트림 패킷의 수신된 스트림 ID 값이 이미지 헤더에 지정된 스트림 ID 값과 일치하지 않는 빈도를 카운트합니다. 이 파라미터는 13비트 너비이며, 여기서 [11:0] 비트는 실제 Counter 값을 나타내고 [12] 비트는 Counter 오버플로를 나타냅니다. 오버플로 비트가 설정되면 Counter 값은 무시해도 됩니다.
|
||||
| CorrectedErrorCount | |
|---|---|
| Type | Dynamic Read 파라미터 |
| Default | |
| Range | [0 : 8191] |
|
이 파라미터는 이미지 헤더나 라인 마커에서 감지된 오류가 수정된 횟수를 카운트합니다. 이 파라미터는 13비트 너비이며, 여기서 [11:0] 비트는 실제 Counter 값을 나타내고 [12] 비트는 Counter 오버플로를 나타냅니다. 오버플로 비트가 설정되면 Counter 값은 무시해도 됩니다. |
|
| UncorrectedErrorCount | ||||
|---|---|---|---|---|
| Type | Dynamic Read 파라미터 | |||
| Default | ||||
| Range | [0 : 8191] | |||
|
이 파라미터는 동일 바이트 내의 다중 비트 오류로 인해 이미지 헤더나 라인 마커에서 감지된 오류 중 수정할 수 없었던 횟수를 카운트합니다. 이 파라미터는 13비트 너비이며, 여기서 [11:0] 비트는 실제 Counter 값을 나타내고 [12] 비트는 Counter 오버플로를 나타냅니다. 오버플로 비트가 설정되면 Counter 값은 무시해도 됩니다.
|
||||
| PacketBufferOverflowCount | ||||
|---|---|---|---|---|
| Type | Dynamic Read 파라미터 | |||
| Default | ||||
| Range | [0 : 8191] | |||
|
이 파라미터는 집계 모드의 채널 본딩에서 패킷 버퍼 오버플로가 발생하는 빈도를 카운트합니다. 이 파라미터는 ConnectionCount = X2 또는 X4인 경우에만 관련이 있습니다. 이 파라미터는 13비트 너비이며, 여기서 [11:0] 비트는 실제 Counter 값을 나타내고 [12] 비트는 Counter 오버플로를 나타냅니다. 오버플로 비트가 설정되면 Counter 값은 무시해도 됩니다.
|
||||
| PacketBufferOverflowSource | ||||
|---|---|---|---|---|
| Type | Dynamic Read 파라미터 | |||
| Default | ||||
| Range | [0x0 : 0xf] | |||
|
이 파라미터는 잠재적인 4개의 CXP 채널 중 패킷 버퍼 오버플로가 발생한 채널을 조회하기 위한 비트 마스크를 구현합니다. 파라미터 너비는 ConnectionCount 파라미터에 따라 다릅니다. X1 모드에서는 파라미터 너비가 1비트이고, X2 모드에서는 파라미터 너비가 2비트이며, X4 모드에서는 파라미터 너비가 4비트입니다. 순서는 LSB = 가장 낮은 CXP 채널 번호, MSB = 운영자가 할당한 가장 높은 CXP 채널 번호입니다.
|
||||
| CameraScanMode | |
|---|---|
| Type | Dynamic Read 파라미터 |
| Default | |
| Range | {area,line} |
|
수신된 이미지 헤더에는 스트림이 영역 스캔(YSize > 0)용인지 라인 스캔(YSize = 0)용인지에 대한 정보가 포함되어 있습니다. 이 파라미터는 마지막으로 유효하게 수신된 스트림 이미지 헤더 정보를 보여줍니다. 이 파라미터는 Tap1 스트림이 정확히 동일한 모드라고 가정하고 Tap0 스트림에 대해서만 판독됩니다. 즉, 이 파라미터는 전체 카메라의 영역 스캔 또는 라인 스캔 중 하나에 적용되므로 양쪽 탭에 대해 동일하며 탭별로 다르지 않습니다. |
|
| MarkerErrorCount | ||||
|---|---|---|---|---|
| Type | Dynamic Read 파라미터 | |||
| Default | ||||
| Range | [0 : 8191] | |||
|
이 파라미터는 CXP 스트림 마커와 헤더 또는 라인 마커의 시퀀스가 올바르지 않은 횟수를 카운트합니다. 이 파라미터는 13비트 너비이며, 여기서 [11:0] 비트는 실제 Counter 값을 나타내고 [12] 비트는 Counter 오버플로를 나타냅니다. 오버플로 비트가 설정되면 Counter 값은 무시해도 됩니다.
|
||||
| UnexpectedStartupData | ||||
|---|---|---|---|---|
| Type | Dynamic Read 파라미터 | |||
| Default | ||||
| Range | {false, true} | |||
|
이 파라미터는 운영자 재설정 후 첫 번째 데이터 값이 예상치 못한 것, 즉 이전에 수신된 이미지 헤더가 없는 오류 상황을 감지합니다. 이 상황은 카메라의 버그가 있는 구현, 프레임 그래버 펌웨어 또는 검색 절차의 잘못된 소프트웨어 제어로 인해 발생할 수 있습니다. 또한 카메라의 하드웨어 결함으로 인해 이론적으로 이러한 상황이 발생할 수 있습니다.
|
||||
| FrameLostCount | ||||
|---|---|---|---|---|
| Type | Dynamic Read 파라미터 | |||
| Default | ||||
| Range | [0 : 33554431] | |||
|
이 파라미터는 이미지 취득 중 손실되어 VisualApplets 파이프라인으로 전송되지 않은 프레임을 카운트합니다. 이미지 헤더에서 오류가 감지되거나 프레임이 다른 프레임과 겹칠 때 프레임이 손실됩니다. 이 파라미터는 25비트 너비이며, [23:0] 비트는 실제 Counter 값을 나타내고 [24] 비트는 Counter 오버플로를 나타냅니다. 오버플로 비트가 설정되면 Counter 값은 무시해도 됩니다.
|
||||
| FrameCorruptedCount | ||||
|---|---|---|---|---|
| Type | Dynamic Read 파라미터 | |||
| Default | ||||
| Range | [0 : 33554431] | |||
|
이 파라미터는 이미지 취득 중 손상된 프레임을 카운트합니다. 손상된 프레임은 VisualApplets 파이프라인으로 전송되는 에러 픽셀이 포함된 프레임입니다. 이 파라미터는 25비트 너비이며, [23:0] 비트는 실제 Counter 값을 나타내고 [24] 비트는 Counter 오버플로를 나타냅니다. 오버플로 비트가 설정되면 Counter 값은 무시해도 됩니다.
|
||||
CxpCameraMultiTap 오퍼레이터의 사용법은 다음 예시에 나와 있습니다.
-
'탭 형상 정렬을 사용하는 멀티 탭 카메라 인터페이스를 위한 기능적 예시 '
Examples - Demonstration of how to use the operator
 이전

