깊이 및 이미지 데이터 저장#
포인트 클라우드 처리 도구에서 포인트 클라우드 데이터를 확인하려는 경우나 깊이 맵을 .png 파일로 공유하려는 경우 등 다른 도구에서 데이터를 보거나 공유하려 할 때 유용할 수 있습니다. 단일 이미지 또는 이미지 시퀀스를 저장할 수 있습니다.
깊이 맵(컬러 및 그레이스케일 버전)과 강도 이미지는 .png 및 .tiff 파일로 저장할 수 있습니다. 포인트 클라우드는 .pcd 및 .ply 파일로 저장할 수 있습니다.
Save Depth and Image Data 명령의 또 다른 이점은 저장할 때 x축을 따라 포인트 클라우드를 180° 자동으로 회전할 수 있다는 점입니다. 이는 MeshLab 및 CloudCompare와 같은 많은 일반적인 포인트 클라우드 처리 도구가 y축이 위쪽을 향하는 오른손 좌표계를 사용하기 때문에 필요합니다. Basler 3D 카메라의 y축은 아래쪽을 향하고 있습니다.
y축의 방향 차이로 인해 이러한 도구에서는 포인트 클라우드가 뒤집히고 거꾸로 표시됩니다. 포인트 클라우드를 이러한 도구와 호환되게 만들려면 x축을 따라 180° 회전해야 합니다. Save Data 대화 상자에서 Invert z-axis 확인란(기본적으로 활성화됨)을 선택하여 이를 수행할 수 있습니다. 그러면 포인트 클라우드를 파일로 저장할 때 회전이 자동으로 수행됩니다.
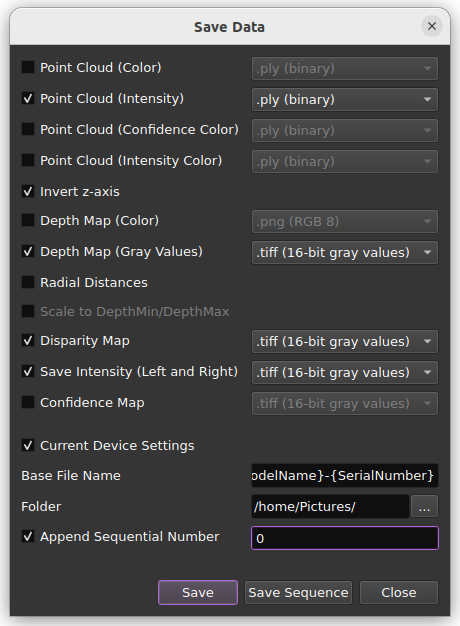
이미지 데이터를 저장하려면:
- File 메뉴에서 Save Depth and Image Data를 클릭합니다.
- Save Data 대화 상자에서 저장하려는 이미지 구성 요소를 선택합니다.
- (선택 사항) x축을 따라 포인트 클라우드를 180° 회전하려면 Invert z-axis 확인란을 선택합니다.
- (선택 사항) 깊이 맵 대신 범위 맵을 생성하려면 Radial Distances 확인란을 선택합니다.
- (선택 사항) 현재 카메라 설정을 .pfs 파일에 저장하려면 Current Device Settings 확인란을 선택합니다.
- 출력 파일의 기본 이름을 지정합니다.
- 파일이 저장될 폴더를 지정합니다.
- (선택 사항) 파일 번호를 연속으로 매기려면 Append Sequential Number를 선택합니다.
- 단일 프레임을 저장하려면 Save를 클릭하고, 프레임 시퀀스를 저장하려면 Save Sequence를 클릭합니다.