Object Detection vTool#
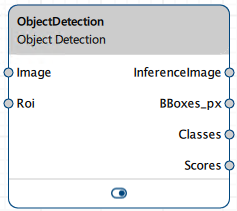
Object Detection vTool은 Image 입력 핀을 통해 수신된 이미지의 물체를 분류할 수 있습니다. 이 도구는 InferenceImage, BBoxes_px, Classes 및 Scores 출력 핀을 통해 결과를 출력합니다. 감지된 각 물체 주위에는 바운딩 박스가 그려집니다.
탐지 전에 ‘ ROI Creator vTool ’를 사용하여 관심 영역(ROI)을 지정하면, ‘ Object Detection ’ vTool은 Roi 입력 핀을 통해 ROI 데이터를 수신합니다. 이 경우, 탐지는 관심 영역에서만 수행됩니다. 부수적인 효과로, 이로 인해 처리 속도가 빨라집니다.
Object Detection vTool 라이선스를 구매하려면 Basler 웹사이트를 방문하십시오.
작동 방식#
이미지 속의 사람이나 장면 속의 다른 요소와 같은 특정 물체를 탐지하고 식별하고자 한다고 가정해 봅시다.
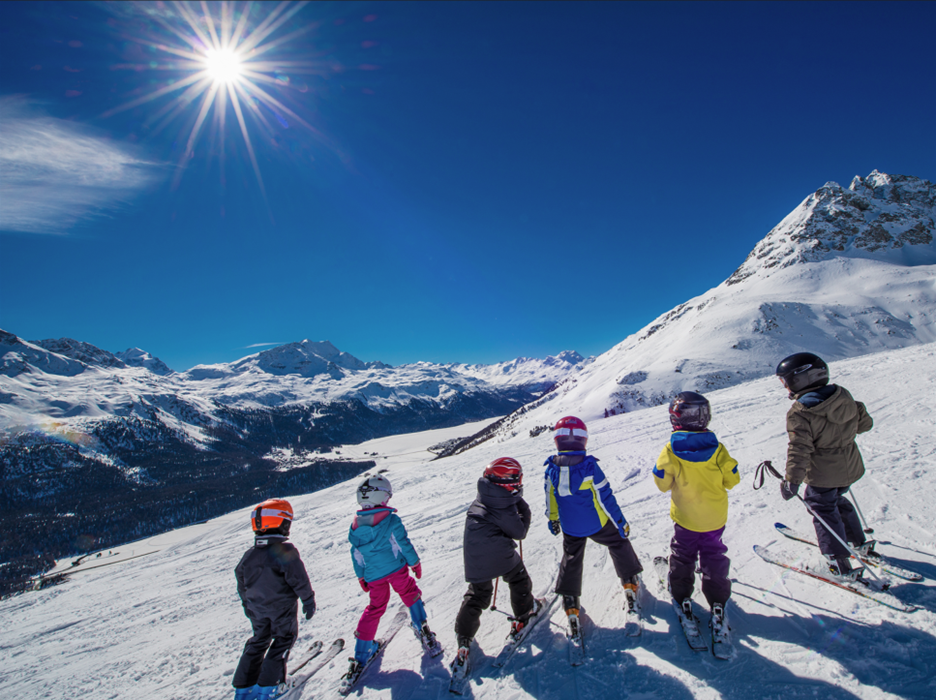
다음은 스키 장비를 착용한 여섯 명의 어린이가 등장하는 입력 이미지입니다:
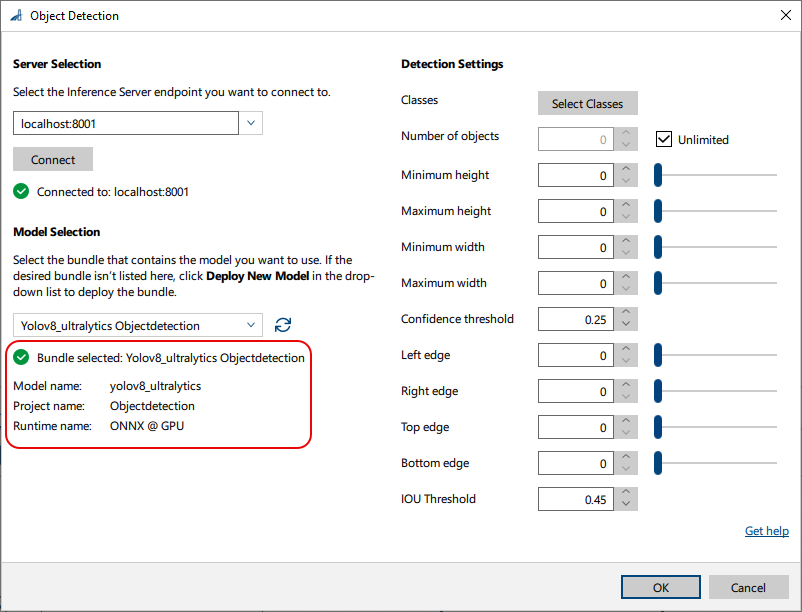
vTool은 사람과 스키 장비 등 다양한 물체를 감지하도록 훈련된 모델을 불러와 구성합니다.
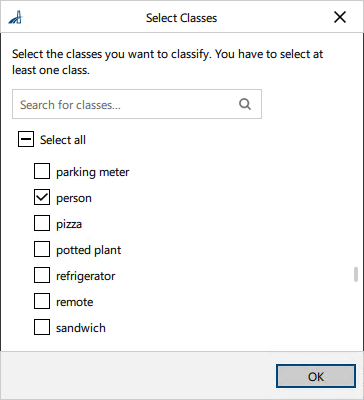
다음으로, 감지하고 세분화할 클래스를 선택할 수 있습니다. 일부 모델은 사용 사례에 정확히 맞춰져 있을 수 있습니다. 이 경우 원하는 모든 클래스가 이미 선택되어 있습니다.
vTool을 구성한 후, 추론 프로세스를 시작하는 레시피를 실행합니다. vTool은 모델을 활용하여 이미지를 분석하고, 이미지에 포함된 물체를 식별 및 위치 파악합니다. 분석이 완료되면 분할 결과가 반환됩니다. 이 결과에는 이미지에서 감지된 각 개별 물체 인스턴스에 대한 바운딩 박스, 클래스 레이블 및 신뢰도 점수가 포함됩니다.
핀 데이터 뷰의 결과 이미지입니다:
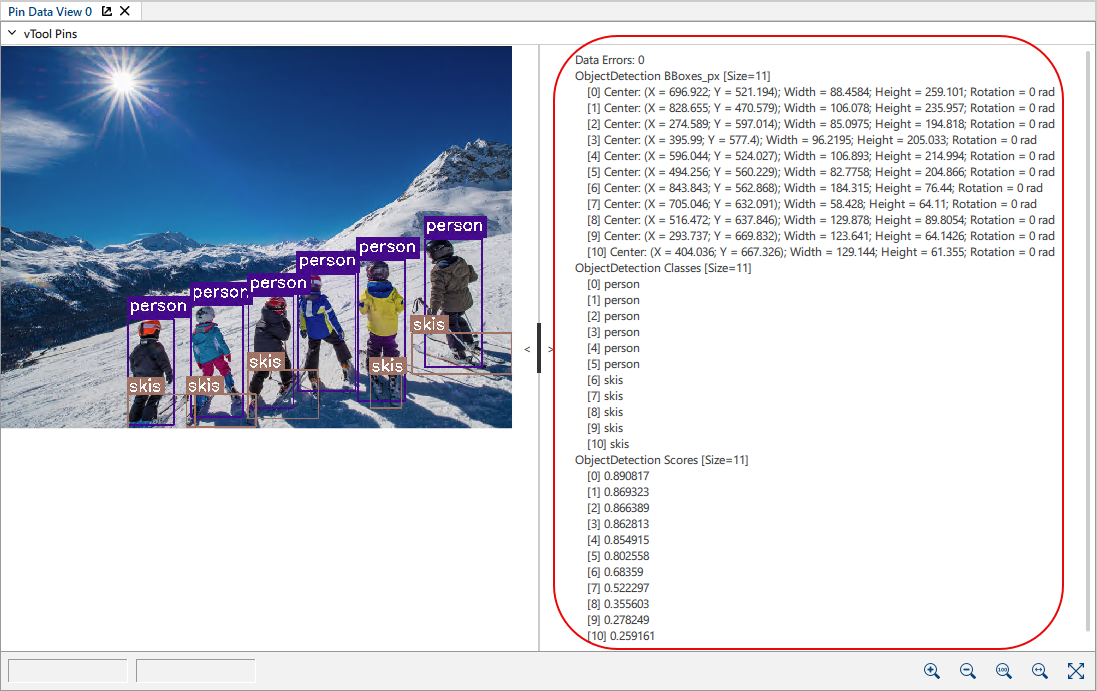
‘person’이라고 표시된 보라색 바운딩 박스 안에 6명의 사람이 탐지되었습니다. 마찬가지로, ‘skis’라고 표시된 바운딩 박스 안에는 5개의 스키가 탐지되었습니다.
상세 출력
- Bounding Box: 바운딩 박스는 감지된 객체 주변에 그려진 직사각형입니다. 각 바운딩 박스에 대해 중심 픽셀, 너비, 높이 및 회전이 출력됩니다.
- 클래스: 사람, 스키
클래스 라벨을 보면, 모델이 바운딩 박스 내의 물체를 사람이나 스키로 식별했음을 알 수 있습니다. - 점수: 점수 값(예: 0.890817)은 모델이 탐지 결과에 대해 얼마나 확신하고 있는지를 나타내며, 이는 89.08%에 해당합니다. 1.0에 가까울수록 점수가 높을수록 확신 수준이 더 높음을 의미합니다.
vTool 구성#
Object Detection vTool을 구성하려면:
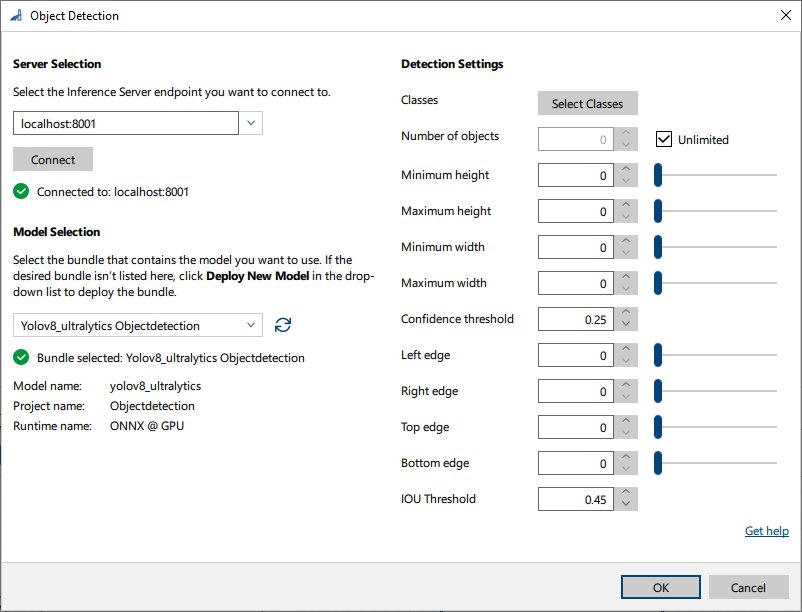
- vTool 설정 영역의 ‘레시피 관리 ’ 창에서 ‘설정 열기’를 클릭하거나 vTool을 두 번 클릭합니다.
그러면 Object Detection 대화 상자가 열립니다. - 다음 파라미터 블록에서 서버 선택 영역에서 연결할 서버를 선택합니다.
연결하려면 서버가 실행 중이어야 합니다.- 옵션 1: Triton Inference Server의 IP 주소와 포트를 수동으로 입력합니다.
- 옵션 2: 드롭다운 목록에서 서버의 IP 주소 / 호스트 이름과 포트를 선택합니다.
- Connect를 클릭하여 연결을 설정합니다.
그러면 vTool이 사용 가능한 모델을 로드합니다. - 다음 파라미터 블록에서 모델 선택 영역의 드롭다운 목록에서 원하는 모델이 포함된 번들을 선택합니다.
번들을 선택하면 드롭다운 목록 아래에 번들 세부 정보가 채워지므로 올바른 번들을 선택했는지 확인할 수 있습니다.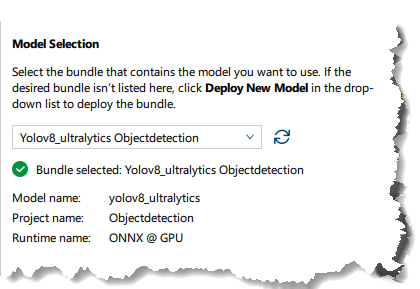
- 원하는 번들이 목록에 없으면 다음을 클릭하세요. 새 모델 배포 드롭다운 목록에서
이렇게 하면 다음이 열립니다. pylon AI Agent 더 많은 모델을 배포할 수 있습니다.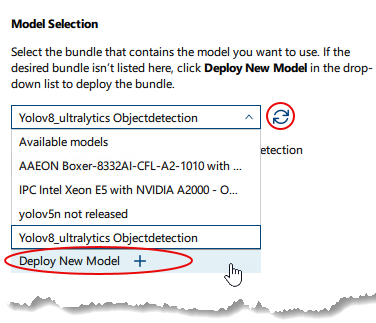
새 모델을 배포한 후 다음을 클릭해야 합니다. 새로 고침 버튼을 클릭합니다. -
Detection Settings 영역에서 Select Classes를 클릭하여 분류할 클래스를 선택합니다.
사용 가능한 클래스가 포함된 대화상자가 열립니다. 기본적으로 모든 클래스가 선택되어 있습니다. 원하는 만큼 클래스를 선택할 수 있습니다.정보
이 영역에서 사용할 수 있는 매개변수는 선택한 모델에 따라 다릅니다. 일부 매개변수(예: IOU 임계값)는 특정 모델을 선택한 후에만 사용할 수 있습니다. 기본값은 모델에서 제공됩니다.
-
검출 설정에서 다른 옵션을 지정합니다.
- Number of objects: 검출할 최대 객체 수를 지정하거나 Unlimited를 선택할 수 있습니다.
이 제한은 각 클래스에 개별적으로 적용됩니다. 여기에 지정된 것보다 이미지에 더 많은 객체가 있는 경우 점수가 가장 높은 일치 항목이 검출됩니다. - Maximum/Minimum height: 높이별로 바운딩 박스를 필터링하려는 경우 적절한 값을 지정합니다. 바운딩 박스의 높이는 객체의 높이에 해당하므로 이를 통해 원하는 크기의 객체만 검출할 수 있습니다.
- Maximum/Minimum width: 너비별로 바운딩 박스를 필터링하려는 경우 적절한 값을 지정합니다. 바운딩 박스의 높이는 객체의 너비에 해당하므로 이를 통해 원하는 크기의 객체만 검출할 수 있습니다.
- Confidence threshold: Confidence는 이미지의 객체가 선택한 클래스를 얼마나 잘 나타내는지 나타내는 신경망의 계수입니다. 값이 높을수록 신뢰도가 높고 오탐(false positive)이 줄어듭니다.
- 가장자리: 감지된 객체 주위의 바운딩 박스를 지정된 픽셀 수만큼 각 가장자리를 이동시켜 확장할 수 있습니다. 이렇게 하면 객체가 박스 내에 완전히 포함되도록 할 수 있습니다.
- IOU 임계값: 일부 바운딩 박스가 겹칠 수 있습니다. 이 매개변수를 통해 바운딩 박스를 병합할지 여부를 제어할 수 있습니다. 값이 낮을수록 허용 오차가 줄어들며, 대부분의 바운딩 박스가 병합됩니다.
- Number of objects: 검출할 최대 객체 수를 지정하거나 Unlimited를 선택할 수 있습니다.
-
OK를 클릭합니다.
핀 데이터 뷰에서 물체 감지 결과를 확인할 수 있습니다. 여기에서 표시할 출력을 선택할 수 있습니다.
Inputs#
Image#
Camera vTool 또는 이미지를 출력하는 vTool(예: Image Format Converter vTool)로부터 직접 이미지를 수신합니다.
- Data type: Image
- 이미지 포맷: 8비트 ~ 16비트 컬러 이미지
Roi#
ROI Creator vTool 또는 직사각형을 출력하는 기타 vTool에서 관심 영역을 허용합니다. 여러 직사각형이 입력되는 경우 첫 번째 직사각형이 단일 관심 영역으로 사용됩니다.
- 데이터 유형: RectangleF, RectangleF Array
Outputs#
Starter vTools에서 vTool을 사용하려면 출력 핀의 데이터 형식을 다중 값 데이터에서 단일 값 데이터로 전환할 수 있습니다. 이렇게 하려면 Features - All 창의 Data Type Selector 매개변수를 사용합니다.
InferenceImage#
결과를 시각화하기 위해 모든 입력 이미지에 대해 검출된 객체 주변에 바운딩 박스가 그려진 이미지를 반환합니다.
- Data type: Image
BBoxes_px#
검출된 모든 객체에 대한 바운딩 박스를 반환합니다. 각 바운딩 박스는 중심 픽셀의 좌표, 너비 및 높이(x_center, y_center, width, height)로 정의됩니다. 바운딩 박스 출력은 다른 vTool의 Roi 입력 핀에 대한 입력으로 사용할 수 있습니다.
- Data type: RectangleF Array
Classes#
검출된 객체의 클래스 레이블을 반환합니다.
- 데이터 유형: String Array
점수#
감지된 각 객체에 대한 신뢰도 점수를 반환합니다.
- 데이터 유형: Float Array
Payload#
평가를 위한 Inference Server의 성능과 관련된 추가 정보를 반환합니다. 이 출력 핀은 Debug Settings 매개변수 그룹의 Features - All 창에서 활성화한 경우에만 사용할 수 있습니다.
- 데이터 형식: String
관련 vTools#
일반적인 선행 vTool#
일반적인 후행 vTool#
- Barcode Reader vTool
- Image Smoothing vTool (예: 개인정보 보호용 흐림 처리)