Instance Segmentation vTool#
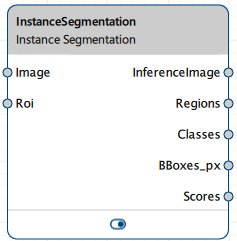
Instance Segmentation vTool은 Image 입력 핀을 통해 수신한 이미지의 객체를 분류할 수 있습니다. 결과는 InferenceImage, Regions, Classes, BBoxes_px, Scores 출력 핀을 통해 출력됩니다.
감지된 각 객체 주위로 바운딩 박스가 그려집니다. Semantic Segmentation vTool과 달리 인스턴스 세분화를 사용하면 동일 클래스의 개별 인스턴스를 세분화할 수 있습니다.
세분화 전에 ROI Creator vTool을 사용하여 관심 영역을 지정하는 경우, Instance Segmentation vTool은 Roi 입력 핀을 통해 ROI 데이터를 받습니다. 이 경우 세분화는 관심 영역에서만 수행됩니다. 부수적인 효과로 처리 속도가 빨라집니다.
Instance Segmentation vTool 라이선스를 구매하려면 Basler 웹사이트를 방문하십시오.
작동 원리#
이미지에서 인스턴스 세분화를 수행하여 각 사람을 개별적으로 식별 및 세분화하고, 배경뿐만 아니라 서로 간에도 구별하려고 한다고 가정해 보겠습니다.
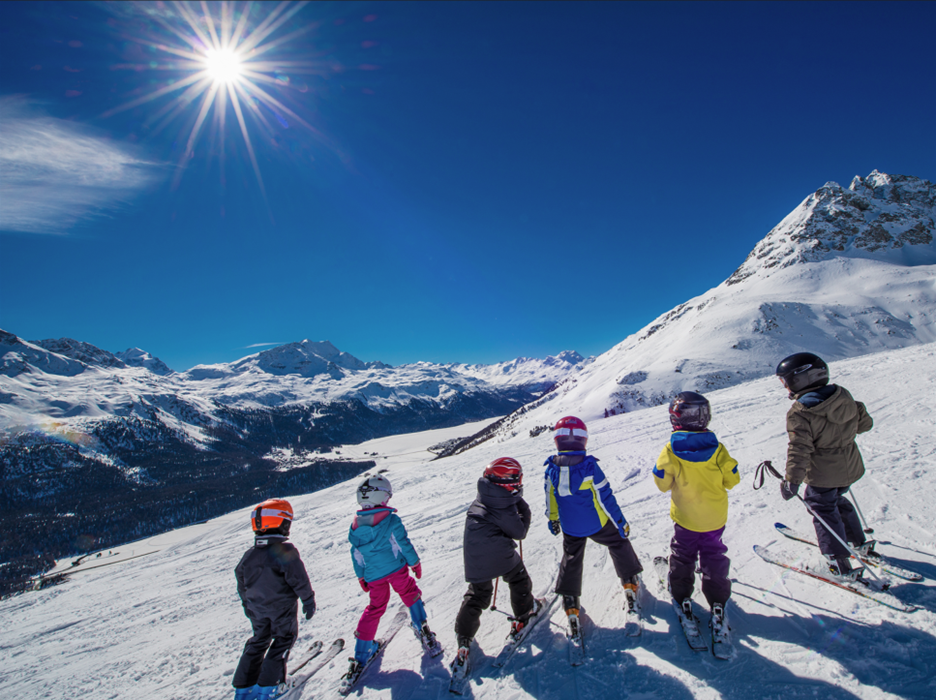
다음은 여섯 명의 아이들과 배경의 산 풍경을 보여주는 입력 이미지입니다.
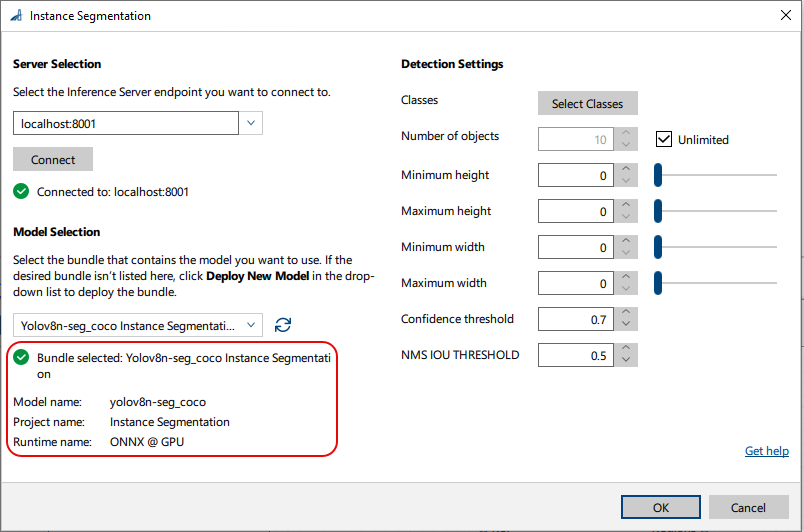
이 경우 사람과 같이 이미지 내 개별 객체 인스턴스를 식별하고 분리하여 인스턴스 세분화를 수행하도록 학습된 모델을 로드하여 vTool을 구성합니다.
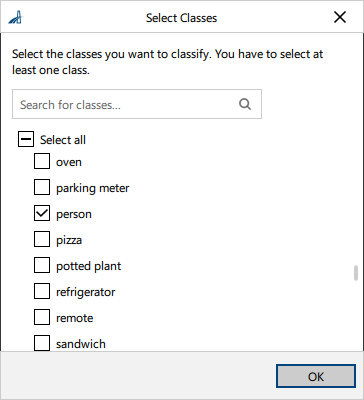
다음으로, 감지하고 분할할 클래스를 선택할 수 있습니다. 일부 모델은 사용 사례에 정확히 맞춰져 있을 수 있습니다. 이 경우 원하는 모든 클래스가 이미 선택되어 있습니다.
vTool을 구성한 후 추론 프로세스를 시작하는 레시피를 실행합니다. vTool은 모델을 사용하여 이미지를 분석하고 존재하는 객체를 세분화합니다. 분석이 완료되면 세분화 결과가 반환됩니다. 여기에는 이미지에서 감지된 각 개별 인스턴스에 대한 세분화된 영역, 바운딩 박스 및 레이블이 포함됩니다.
핀 데이터 뷰의 결과 이미지입니다:
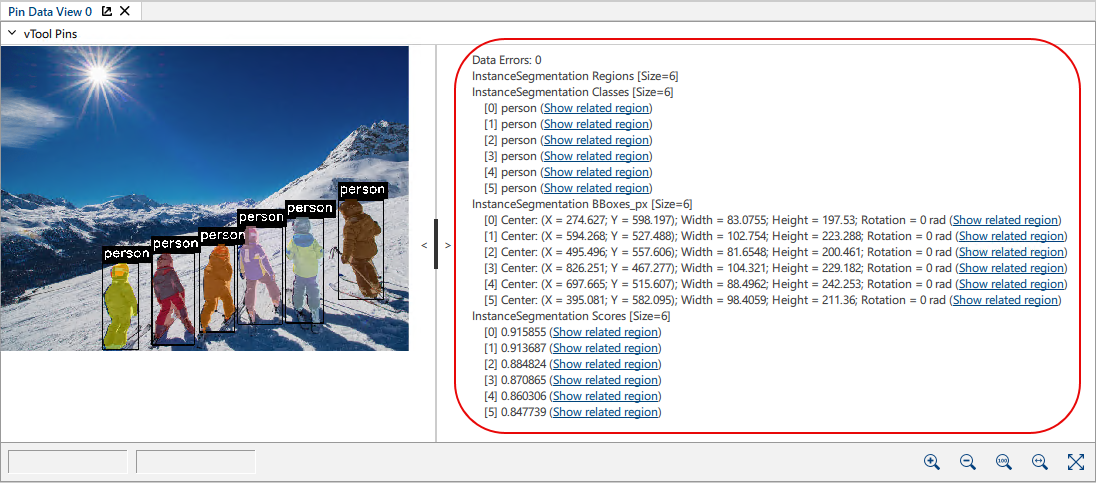
6명이 식별되고 'person'으로 세분화되었습니다. 세분화된 영역은 개별 인스턴스를 구별할 수 있도록 색상으로 구분되어 있습니다.
상세 출력
- Regions: 6개의 영역이 감지되었습니다. 이미지의 각 객체 인스턴스는 고유한 영역으로 강조 표시됩니다. 이러한 영역은 서로 및 배경과 분리되어 각 객체를 명확하게 식별할 수 있습니다.
- Class: person
클래스 레이블 person은 모델이 바운딩 박스 안의 객체를 사람으로 식별했음을 보여줍니다. - Bounding Box: 경계 상자는 감지된 객체 주변에 그려지는 직사각형입니다. 각 경계 상자에 대해 중심 픽셀, 너비, 높이, 회전이 출력됩니다.
- Score: 0.915855과 같은 score 값은 모델이 검출에 대해 어느 정도 확신하는지를 나타내며, 예를 들어 91.58 %를 의미합니다. 1.0에 가까운 높은 score는 검출된 객체가 실제로 사람일 가능성이 높다는 더 높은 수준의 확신을 시사합니다.
vTool 설정하기#
Instance Segmentation vTool을 설정하려면:
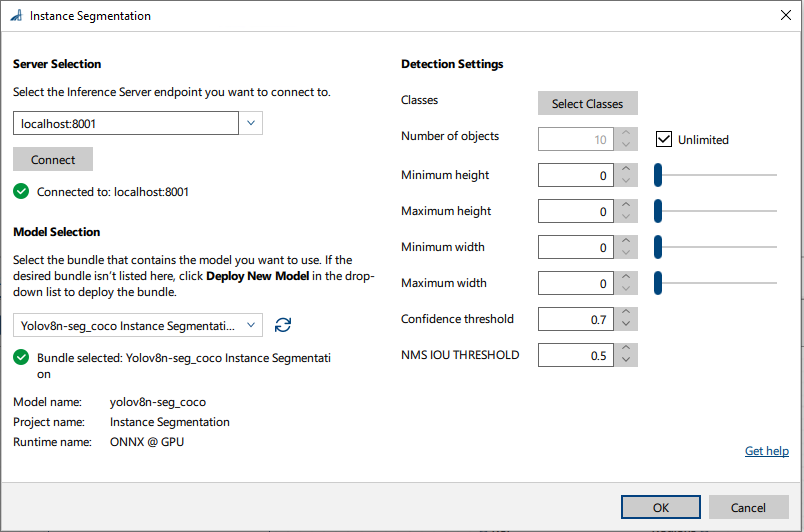
- vTool Settings 영역의 Recipe Management 창에서 Open Settings를 클릭하거나 vTool을 더블 클릭합니다.
Instance Segmentation 대화상자가 열립니다. - 다음에서 Server Selection 영역에서 연결할 서버를 선택합니다.
서버에 연결하려면 서버가 실행 중이어야 합니다.- 옵션 1: Triton Inference Server의 IP 주소와 포트를 수동으로 입력합니다.
- 옵션 2: 드롭다운 목록에서 서버의 IP 주소/호스트 이름과 포트를 선택합니다.
- Connect를 클릭하여 연결을 설정합니다.
그러면 vTool이 사용 가능한 모델을 로드합니다. - 다음에서 모델 선택 영역에서 드롭다운 목록의 원하는 모델이 포함된 번들을 선택합니다.
번들을 선택한 후, 드롭다운 목록 아래의 정보가 번들 세부 정보로 채워져 올바른 번들을 선택했는지 확인할 수 있습니다.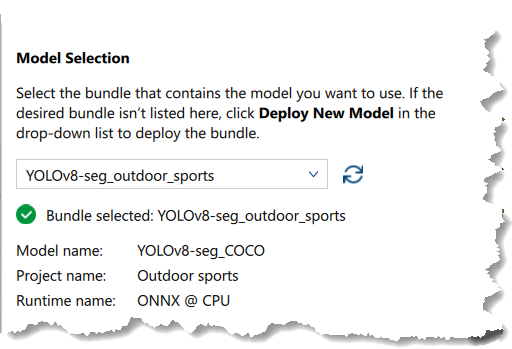
- 원하는 번들이 목록에 없는 경우 클릭하세요. 새 모델 배포 드롭다운 목록에서.
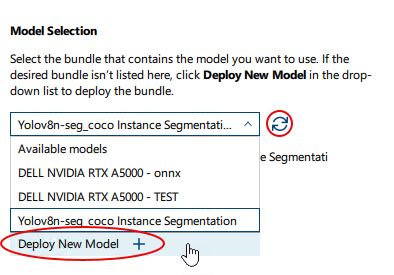
이것은 다음을 엽니다. pylon AI Agent 더 많은 모델을 배포할 수 있습니다.
새 모델을 배포한 후 다음 버튼을 클릭해야 합니다. Refresh button. -
Detection Settings 영역에서 Select Classes를 클릭하여 분류할 클래스를 선택합니다.
사용 가능한 클래스가 포함된 대화 상자가 열립니다. 기본적으로 모든 클래스가 선택되어 있습니다. 원하는 만큼 클래스를 선택할 수 있습니다.정보
이 영역에서 사용할 수 있는 파라미터는 선택한 모델에 따라 다릅니다. 일부 파라미터는 특정 모델을 선택한 경우에만 사용할 수 있습니다(예: NMS IOU Threshold). 기본값은 모델에서 제공됩니다.
-
감지 설정에서 다른 옵션을 지정합니다.
- Number of objects: 감지할 객체의 최대 수를 지정하거나 Unlimited를 선택할 수 있습니다.
이 제한은 각 클래스에 개별적으로 적용됩니다. 이미지에 여기에 지정된 것보다 많은 객체가 있는 경우 스코어가 가장 높은 일치 항목이 감지됩니다. - Maximum/Minimum height: 높이별로 바운딩 박스를 필터링하려는 경우 적절한 값을 지정합니다. 바운딩 박스의 높이는 객체의 높이에 해당하므로 이를 통해 원하는 크기의 객체만 감지할 수 있습니다.
- Maximum/Minimum width: 너비별로 바운딩 박스를 필터링하려는 경우 적절한 값을 지정합니다. 바운딩 박스의 높이는 객체의 너비에 해당하므로 이를 통해 원하는 크기의 객체만 감지할 수 있습니다.
- Confidence threshold: Confidence는 이미지의 객체가 선택한 클래스를 얼마나 잘 대표하는지를 나타내는 신경망용 계수입니다. 값이 높을수록 신뢰도가 높고 오탐지가 줄어듭니다.
- NMS IOU Threshold: 일부 경계 상자(bounding box)는 서로 겹칠 수 있습니다. 이 파라미터를 사용하여 경계 상자를 병합할지 여부를 제어할 수 있습니다. 값이 낮을수록 허용 오차가 낮아지며 대부분의 경계 상자가 병합됩니다.
- Number of objects: 감지할 객체의 최대 수를 지정하거나 Unlimited를 선택할 수 있습니다.
-
OK를 클릭합니다.
세분화(segmentation) 결과는 pin data view에서 확인할 수 있습니다. 여기에서 표시할 출력을 선택할 수 있습니다.
입력#
이미지#
Camera vTool 또는 이미지를 출력하는 vTool(예: Image Format Converter vTool)에서 직접 이미지를 허용합니다.
- 데이터 형식: 이미지
- 이미지 포맷: 8비트~16비트 컬러 이미지
ROI#
ROI Creator vTool 또는 직사각형을 출력하는 기타 vTool에서 ROI를 생합니다. 여러 개의 직사각형이 입력되는 경우, 첫 번째 직사각형이 단일 ROI로 사용됩니다.
- 데이터 타입: RectangleF, RectangleF Array
출력#
Starter vTools와 함께 vTool을 사용하려면 출력 핀의 데이터 타입을 다중 값 데이터에서 단일 값 데이터로 전환할 수 있습니다. 이렇게 하려면 Features - All 창에서 Data Type Selector 파라미터를 사용합니다.
InferenceImage#
결과를 시각화하기 위해 모든 입력 이미지에 대해 감지된 객체 주변에 바운딩 박스가 그려진 이미지를 반환합니다.
- 데이터 형식: 이미지
Regions#
각 클래스 레이블에 대한 영역을 반환합니다.
- 데이터 타입: Region Array
Classes#
감지된 객체의 클래스 레이블을 반환합니다.
- 데이터 타입: String Array
BBoxes_px#
감지된 모든 객체에 대한 바운딩 박스를 반환합니다. 각 바운딩 박스는 중심 픽셀의 좌표, 너비 및 높이(x_center, y_center, width, height)로 정의됩니다. 바운딩 박스 출력은 다른 vTools의 Roi 입력 핀의 입력으로 사용할 수 있습니다.
- Data type: RectangleF Array
Scores#
예측된 각 클래스에 대한 신뢰도 score를 반환합니다.
- 데이터 타입: Float Array
Payload#
평가를 위한 Inference Server의 성능과 관련된 추가 정보를 반환합니다. 이 출력 핀은 Debug Settings 파라미터 그룹의 Features - All 창에서 활성화한 경우에만 사용할 수 있습니다.
- 데이터 타입: String