daA4200-30mci-JNANO-NVDK#
이 키트에는 13 MP dart 카메라 모듈, NVIDIA Jetson Nano SoM 기반의 프로세싱 보드 및 액세서리가 포함되어 있습니다. 이러한 구성 요소를 사용하여 카메라 모듈을 평가하고 임베디드 비전 시스템에 통합할 방법을 계획할 수 있는 테스트 환경을 구축할 수 있습니다.
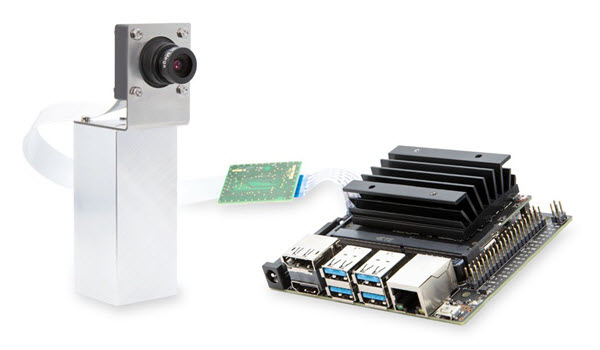
키트 구성품#
키트에는 다음 구성품이 포함되어 있습니다.
- Basler dart daA4200-30mci 카메라 모듈, S-mount
- Evetar 렌즈 M13B0618W F1.8 f6mm 1/3"
- Jetson Nano Developer Kit 프로세싱 보드
- Basler BCON for MIPI to JNANO 어댑터 보드
- 시스템 소프트웨어가 사전 설치된 microSD 카드
- 연성 평면 케이블, 0.2 m
- 연성 평면 케이블(Flexible flat cable), 0.05 m
- USB 2.0 케이블: A / Micro B, 1.8 m
- HDMI 2.0 케이블: A / A, 1.5 m
- GigE 케이블: Cat 5e, 2.0 m
- 전원 공급 장치: 5 V @ 4 A, AC 어댑터
- 마운팅 키트(카메라 마운팅 플레이트, 스페이서 볼트, 나사, 너트 포함)
- 모노포드
하드웨어 설치#
이 키트에 제공된 부품을 설치하고 연결하려면:
- 마운팅 키트에 포함된 4개의 나사(M2x4)를 사용하여 스페이서 볼트 4개를 마운팅 플레이트 하단에 부착합니다.
- 렌즈가 플레이트 구멍을 통과하도록 한 상태에서 4개의 나사(M2x12)를 사용하여 카메라를 마운팅 플레이트에 부착합니다. 너트로 나사를 고정합니다.
- 렌즈에서 보호 캡을 제거하고 카메라에 렌즈를 장착합니다. 렌즈를 너무 깊게 삽입하여 카메라 구성 요소가 손상되지 않도록 주의하십시오.
- 연성 평면 케이블을 마운팅 플레이트의 직사각형 컷아웃으로 통과시킵니다.
-
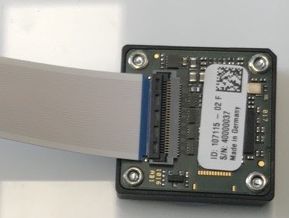
0.2 m FFC 케이블을 카메라에 연결합니다. 방법은 다음과 같습니다:
- FFC 커넥터의 검은색 락킹 바를 엽니다.
- 파란색 면이 카메라 반대쪽을 향하도록 하여 케이블 끝을 FFC 커넥터에 단단히 밀어 넣습니다. 아래 이미지를 참조하세요.
- 락킹 바를 원래 위치로 다시 밀어 넣어 커넥터를 잠급니다.
-
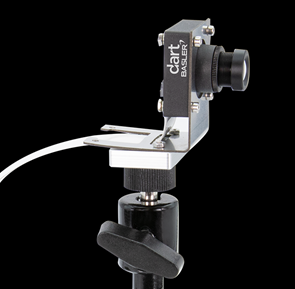
마운팅 플레이트를 모노포드에 장착합니다. 아래 이미지를 참조하십시오.
-
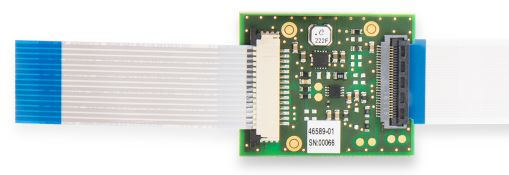
0.2 m FFC 케이블의 반대쪽 끝을 어댑터 보드의 커넥터에 연결합니다. 케이블의 파란색 부분이 어댑터 보드 반대쪽을 향하고 있는지 확인합니다(아래 이미지 오른쪽 참조).
-
0.05 m FFC 케이블을 어댑터 보드의 다른 커넥터에 연결합니다. 방법은 다음과 같습니다:
- 어댑터 보드의 검은색 락킹 바를 보드 반대쪽으로 당겨서 엽니다.
- 파란색 면이 어댑터 보드 반대쪽을 향하도록 하여 케이블 끝을 FFC 커넥터에 단단히 밀어 넣습니다(아래 이미지, 왼쪽 참조).
- 락킹 바를 원래 위치로 다시 밀어 넣어 커넥터를 잠급니다.
-
0.05 m FFC 케이블의 반대쪽 끝을 Jetson Nano 보드의 두 CSI 커넥터 중 하나에 연결합니다. 방법은 다음과 같습니다:
- 상단 부품을 몸쪽으로 당겨 보드의 커넥터 잠금을 해제합니다. 커넥터 잠금이 부러질 수 있으므로 너무 강한 힘을 가하지 않도록 주의하십시오.
- 케이블을 커넥터에 수직으로 삽입합니다. 케이블 끝의 파란색 부분이 보드 반대쪽을 향하도록 하십시오. 아래 그림을 참조하십시오.
- 락킹 바를 원래 위치로 다시 밀어 넣어 커넥터를 잠급니다.
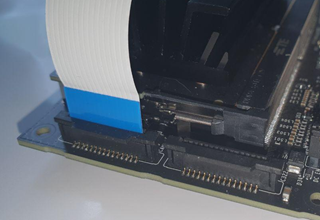
-
키트에 포함된 microSD 카드를 Jetson Nano 보드의 microSD 카드 슬롯에 삽입합니다.
첫 번째 이미지 획득하기#
pylon Viewer를 사용하여 첫 번째 이미지를 획득하려면:
- 다음 항목이 준비되어 있는지 확인하십시오:
- HDMI 포트가 있는 모니터
- USB 마우스
- USB 키보드
- 키트에 포함된 HDMI 케이블을 프로세싱 보드의 HDMI 커넥터와 모니터에 연결합니다. 모니터를 켭니다.
- 프로세싱 보드의 USB 포트 중 하나에 마우스와 키보드를 연결합니다.
- 키트에 포함된 전원 공급 장치를 프로세싱 보드의 배럴 잭 커넥터에 연결합니다. 배럴 잭 커넥터 옆의 J48 핀이 점퍼로 연결되어 있는지 확인하십시오. 이는 배럴 잭을 통해 보드에 전원을 공급하는 데 필요합니다.
- 전원 공급 장치를 전원 콘센트에 연결합니다.
보드가 부팅됩니다. - 초기 부팅 단계에서 키트의 라이선스 계약에 동의하고, 언어 및 키보드 설정을 선택하며, 사용자 계정을 생성해야 하는 시작 절차가 안내됩니다.
-
시작 절차가 끝난 후 왼쪽 상단의 초록색 Ubuntu 아이콘을 클릭하고 입력하세요
pylon: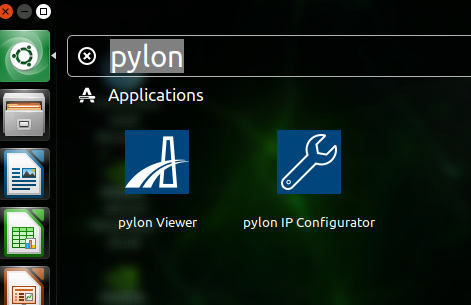
-
pylon Viewer 아이콘을 클릭합니다.
pylon Viewer 애플리케이션을 사용하면 카메라를 구성하고, 이미지를 획득 및 저장하는 등의 작업을 수행할 수 있습니다. - pylon Viewer에서 daA4200-30mci 카메라 디바이스를 open합니다.
- 이 시퀀스 세트의 이미지 ROI 설정함으로써
Width,Height,OffsetX및OffsetY파라미터의 상태를 업데이트합니다.
알려진 문제로 인해 현재 카메라는 다음 값만 지원합니다.Width파라미터는 32의 배수여야 하며,Height파라미터는 16의 배수여야 합니다. 예를 들어, 최대 해상도를 얻으려면Width파라미터를 4192로 변경하고Height파라미터를 3120으로 변경하십시오. - 이미지 획득을 시작하려면 Continuous Shot 아이콘을 클릭하십시오.
Basler pylon Software Suite 및 SDK를 사용하여 비전 애플리케이션을 개발하는 방법에 대한 자세한 내용은 Basler pylon 웹사이트를 방문하십시오.
하드웨어 설치 및 시작하기에 대한 자세한 내용은 Jetson Nano용 NVIDIA Getting Started Page도 참조하십시오.
외부 트리거링#
외부 트리거 신호로 이미지 취득을 트리거하려면 다음과 같이 진행하십시오.
-
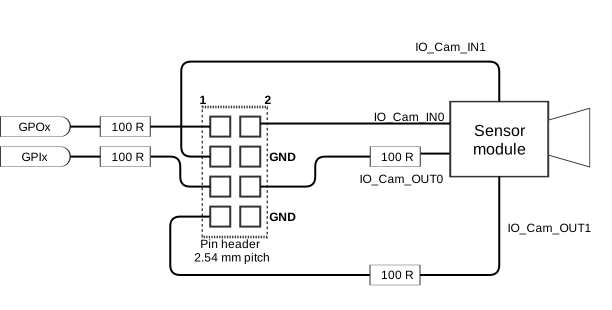
아래 이미지에 강조 표시된 핀 헤더를 통해 외부 Trigger Source을 어댑터 보드에 연결합니다.
어댑터 보드 이미지 아래에 표시된 회로도를 확인하십시오.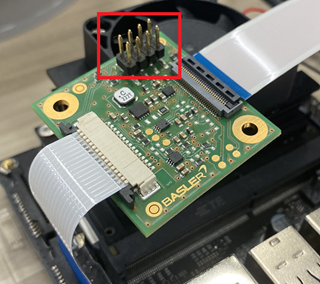
-
핀 2(GPIx)에 외부 트리거 신호를 인가합니다.
정보
트리거 전압은 1.8 V를 초과해서는 안 됩니다. 1.8 V를 초과하는 전압은 장치를 영구적으로 손상시킬 수 있습니다.
-
외부 트리거용으로 카메라를 구성하려면 다음을 설정하십시오.
TriggerMode매개변수:On.
Debian 패키지#
이 Basler Embedded Vision Development Kit에는 Linux 운영 체제가 사전 설치되어 제공됩니다. 여기에는 Basler에서 제공하는 다음과 같은 Debian 패키지가 포함되어 있습니다.
| 파일 이름 | 목차 |
|---|---|
| pylon_6.1.1.19861-RC3-deb0_arm64.deb | 카메라에 액세스하고 설정하는 데 사용되는 pylon API 및 pylon Viewer 애플리케이션 |
| basler-dart-bcon-mipi-gentl-producer_1.3.0_arm64.deb | pylon에서 Basler BCON for MIPI 카메라에 대한 스트리밍 지원을 제공하는 데 사용되는 Basler dart E GenTL producer |
| nvidia-l4t-kernel_4.9.140-tegra-32.4.2-20200408182157_arm64.deb | Basler 카메라 드라이버가 포함된 NVIDIA L4T 커널 |
| nvidia-l4t-bootloader_32.4.2-20200408182157_arm64.deb | Basler 카메라 지원을 활성화하는 수정된 디바이스 트리가 포함된 NVIDIA L4T 부트로더 |
| nvidia-l4t-kernel-headers_4.9.140-tegra-32.4.2-20200408182157_arm64.deb | 개발용 NVIDIA L4T 커널 헤더 |
| nvidia-l4t-kernel-dtbs_4.9.140-tegra-32.4.2-20200408182157_arm64.deb | 개발용 NVIDIA L4T 커널 DTBS(Device Tree Binaries) |
정보
- 시스템 이미지와 Debian 패키지는 CSI 포트가 2개 있는 Jetson Nano Developer Kit B01 리비전에서만 작동합니다. CSI 포트가 하나만 있는 단종된 구버전에서는 작동하지 않습니다.
-
이미 시스템이 실행 중이고 Basler에서 제공하는 Debian 패키지만 설치하려는 경우, 패키지 설치 후 다음 두 명령을 실행해야 합니다.
sudo apt-mark hold nvidia-l4t-kernel*sudo apt-mark hold nvidia-l4t-bootloader
이렇게 하면 시스템 업그레이드 시 커널 및 부트로더 패키지가 덮어쓰여져 Basler 카메라 지원이 해제되는 것을 방지할 수 있습니다. 실수로 이 문제가 발생한 경우 Basler Debian 패키지를 다시 설치해야 합니다.