daA4200-30mci-MX8MM-VAR#
이 키트에는 13 MP dart 카메라 모듈, NXP i.MX8M Mini SoC 기반 프로세싱 보드 및 액세서리가 포함되어 있습니다. 이러한 구성 요소를 사용하여 카메라 모듈을 평가하고 임베디드 비전 시스템에 통합하는 방법을 계획할 수 있는 테스트 환경을 구축할 수 있습니다.
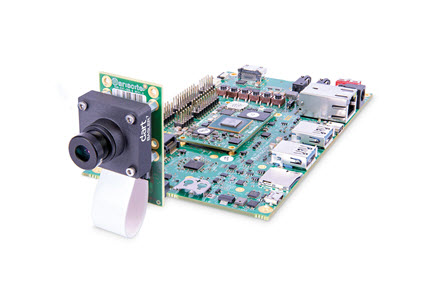
키트 구성품#
키트에는 다음 구성품이 포함되어 있습니다.
- Basler dart daA4200-30mci 카메라 모듈, S-mount
- Evetar 렌즈 M13B0618W F1.8 f6mm 1/3"
- DART-MX8M-MINI 프로세싱 보드
- 시스템 소프트웨어가 사전 설치된 microSD 카드
- Basler BCON for MIPI to VAR M / M Mini 어댑터 보드
- 연성 평면 케이블, 0.2 m
- USB 2.0 케이블: A / Micro B, 1.8 m
- HDMI 2.0 케이블: A / A, 1.5 m
- GigE 케이블: Cat 5e, 2.0 m
- 전원 공급 장치: 5 V @ 4 A, AC 어댑터
- 마운팅 키트(카메라 마운팅 플레이트, 스페이서 볼트, 나사, 너트 포함)
하드웨어 설치#
이 키트에 제공된 부품을 설치하고 연결하려면:
- 렌즈에서 보호 캡을 제거하고 카메라에 렌즈를 장착합니다. 렌즈를 너무 깊게 삽입하여 카메라 구성 요소가 손상되지 않도록 주의하십시오.
-
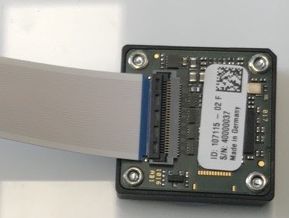
0.2 m FFC 케이블을 카메라에 연결합니다. 방법은 다음과 같습니다:
- FFC 커넥터의 검은색 락킹 바를 엽니다.
- 파란색 면이 카메라 반대쪽을 향하도록 하여 케이블 끝을 FFC 커넥터에 단단히 밀어 넣습니다. 아래 이미지를 참조하세요.
- 락킹 바를 원래 위치로 다시 밀어 넣어 커넥터를 잠급니다.
-
0.2m FFC 케이블의 다른 쪽 끝을 어댑터 보드의 커넥터에 연결합니다. 케이블의 파란색 부분이 어댑터 보드 반대쪽을 향하도록 하세요.
- 마운팅 키트에 포함된 4개의 나사(M2x4)를 사용하여 어댑터 보드 전면에 4개의 스페이서 볼트를 부착합니다.
-
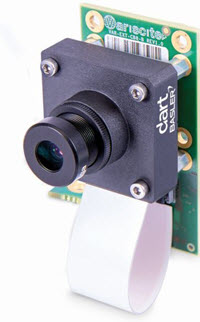
4개의 나사(M2x12)를 사용하여 카메라를 어댑터 보드에 부착합니다. 아래 이미지를 참조하세요.
-
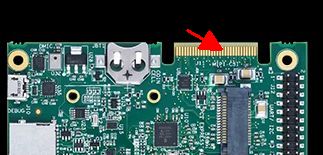
캐리어 보드 우측 상단의 커넥터를 사용하여 카메라가 장착된 어댑터를 캐리어 보드에 연결합니다. 아래 이미지를 참조하세요.
프로세싱 보드에 대한 자세한 내용은 VAR-DT8M CustomBoard Datasheet를 다운로드하여 확인하세요.
첫 번째 이미지 획득하기#
pylon Viewer를 사용하여 첫 번째 이미지를 획득하려면:
- 다음 항목이 준비되어 있는지 확인하십시오:
- Linux 호스트 컴퓨터.
- 본 키트와 함께 제공되는 구성품은 다음과 같습니다:
- USB 2.0 케이블: A / Micro B, 1.8 m
- GigE 케이블: Cat 5e, 2.0 m
- microSD 카드
- 전원 공급 장치: 5 V @ 4 A, AC 어댑터
- microSD 카드가 보드의 SD 카드 슬롯에 삽입되어 있는지 확인하십시오.
- SD 카드에서 부팅되도록 보드를 구성합니다(Variscite Quick Start Guide 참조).
- USB 2.0 케이블을 보드와 호스트 컴퓨터에 연결합니다. 이를 통해 보드에 대한 SSH 연결을 설정할 수 있습니다.
- 호스트 컴퓨터에서 셸을 열고 minicom 같은 터미널 애플리케이션을 시작합니다. 터미널에 대해 다음 설정을 구성하세요:
- 시리얼 포트 구성: 115200/8-N-1
- 하드웨어 흐름 제어 없음
- 소프트웨어 흐름 제어 없음
- 전원 공급 장치를 프로세싱 보드의 배럴 잭 커넥터에 연결합니다.
- 전원 공급 장치를 전원 콘센트에 연결합니다.
보드가 부팅됩니다. - GigE 케이블을 보드의 이더넷 포트와 호스트 컴퓨터에 연결합니다.
- 보드가 부팅된 후, 터미널 애플리케이션에서 root로 로그인합니다.
- 예를 들어 다음을 입력하여 보드의 IP 주소를 확인합니다.
ip addr show. - X 디스플레이 포워딩을 사용하여 SSH 연결을 설정합니다.
ssh –X root@ip-address, 여기서ip-address은(는) 이전 단계에서 확인한 보드의 IP 주소입니다. - pylon Viewer를 시작합니다.
GENICAM_GENTL64_PATH=/opt/dart-bcon-mipi/lib /opt/pylon/bin/pylonviewer 2>/dev/null &
pylon Viewer 애플리케이션을 사용하면 카메라를 설정하고, 이미지를 취득 및 저장하는 등의 작업을 수행할 수 있습니다. - 이미지 획득을 시작하려면 Continuous Shot 아이콘을 클릭하십시오.
Basler pylon Software Suite 및 SDK를 사용하여 비전 애플리케이션을 개발하는 방법에 대한 자세한 내용은 Basler pylon 웹사이트를 방문하십시오.
소프트웨어 설치#
이 Basler Embedded Vision Development Kit에는 사전 로드된 시스템 이미지가 함께 제공됩니다.
시스템에 새 이미지를 플래시하려면 다음 웹사이트를 방문하십시오: DART-MX8M-MINI Yocto Sumo.
처음부터 새로운 Yocto Linux 시스템을 빌드하려면 Variscite Wiki를 방문하십시오.