트리거 애플리케이션#
여러 보드 사용#
여러 프레임 그래버와 트리거 보드를 연결하고 동기화하는 다양한 옵션이 있습니다.
- 하나의 트리거 보드를 여러 프레임 그래버에 연결합니다.
- 여러 개의 트리거 보드를 하나의 프레임 그래버에 연결합니다. 이를 통해 예를 들어 서로 다른 두 개 이상의 전압 도메인에서 동일한 트리거를 사용할 수 있습니다.
- 트리거 보드 없이 여러 프레임 그래버 연결: 이 경우 하나의 마스터 프레임 그래버가 모든 슬레이브 프레임 그래버를 동기화합니다.
여러 프레임 그래버 장치에 연결하려면 Basler가 제공하는 특정 34핀 플랫 케이블(Multi-Board Trigger Cable)과 함께 GPIO Trigger Board Connector (34-Pin)을 사용할 것을 권장합니다. 이 케이블은 트리거 보드용 커넥터 하나와 프레임 그래버용 커넥터 여러 개를 제공합니다. 케이블 신호는 오픈 컬렉터 드라이버를 사용합니다.
프레임 그래버와 트리거 보드는 어떤 조합으로든 연결할 수 있습니다.
| 하드웨어 | 연결 순서 |
|---|---|
| 프레임 그래버 2개, 트리거 보드 1개 | 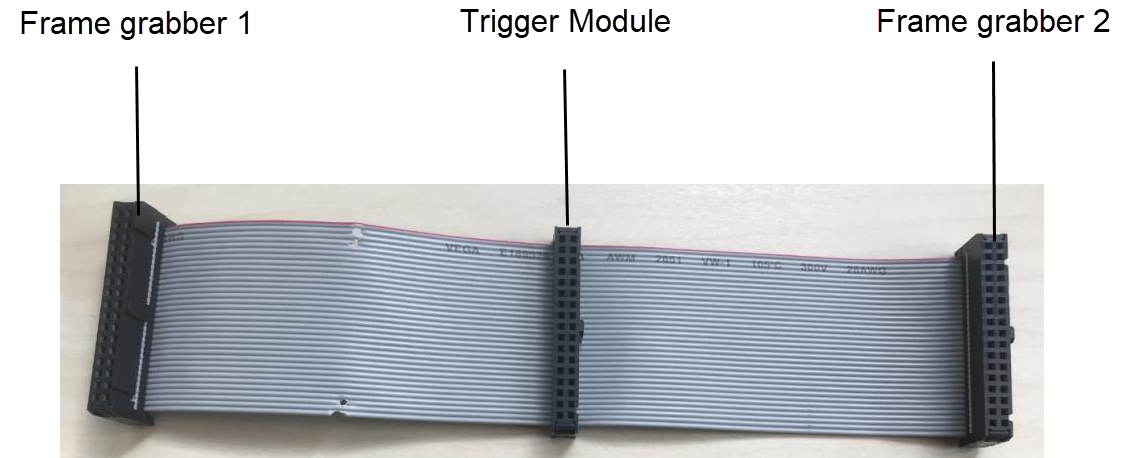 |
| 프레임 그래버 2개, 트리거 보드 1개 | 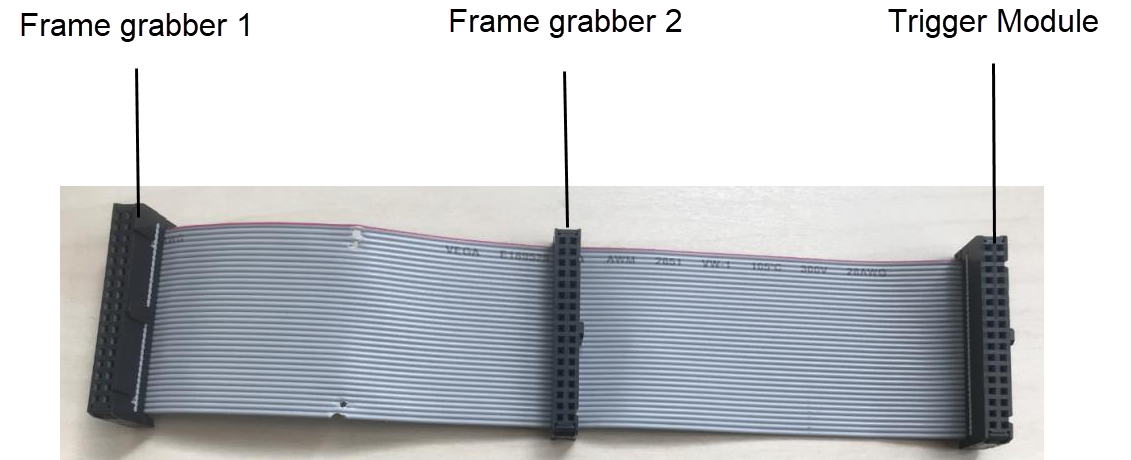 |
| 프레임 그래버 2개, 트리거 보드 1개 | 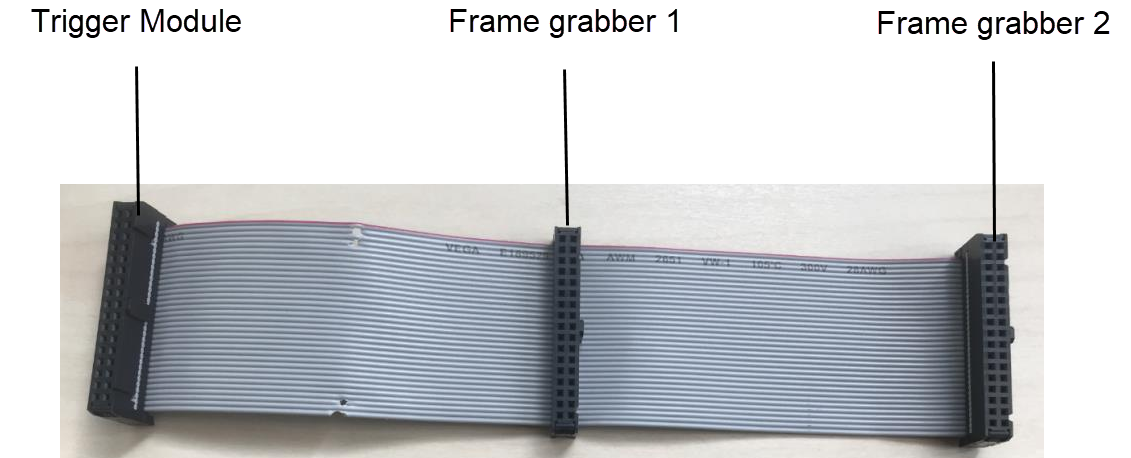 |
| 프레임 그래버 3개, 트리거 보드 없음 | 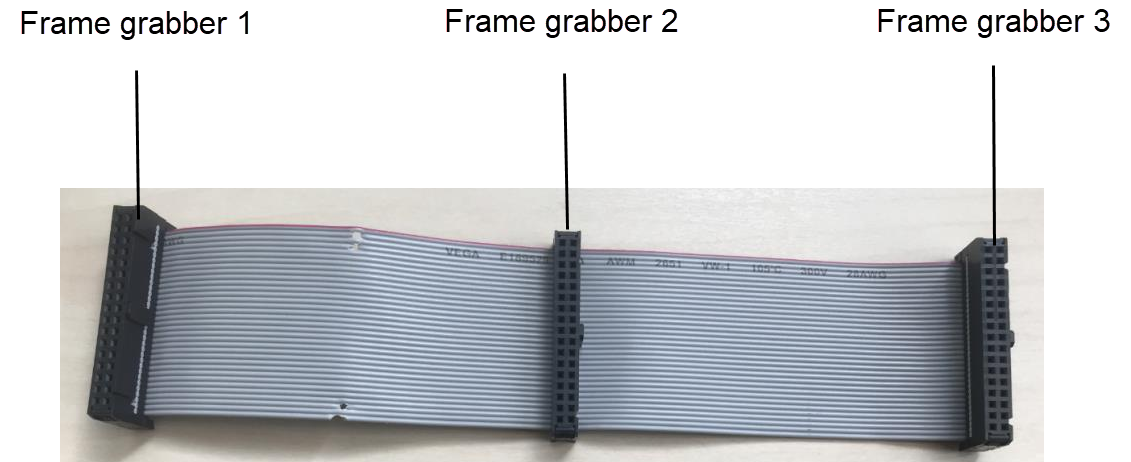 |
Multi-Board Trigger Cable은 두 가지 버전으로 제공됩니다.
- Multi-Board Trigger Cable – Left (주문 번호 2200000374)
- Multi-Board Trigger Cable – Right (주문 번호: 2200000480)
주문 정보는 Basler Sales에 문의하십시오.
정보
multi-board trigger cable을 사용하는 것 외에도 Front GPIO를 통해 프레임 그래버를 연결하고 동기화할 수도 있습니다. Basler는 이 목적을 위한 케이블을 제공하지 않습니다.
여러 프레임 그래버에 하나의 Trigger Extension Board를 사용하는 것은 프레임 그래버를 동기화하는 가장 쉬운 방법입니다. 트리거 보드의 트리거 입력 라인을 공유함으로써 컴퓨터에 있는 모든 프레임 그래버 장치가 동기화됩니다.
하나의 Trigger Extension Board에 연결할 수 있는 프레임 그래버 장치 수에는 제한이 없습니다. 그러나 Basler는 동일한 컴퓨터에 있는 프레임 그래버만 연결할 것을 권장합니다. 일반적으로 Trigger Extension Board는 한 컴퓨터의 모든 프레임 그래버를 동기화합니다.
여러 보드를 동기화하기 위해 Trigger Extension Board를 사용하는 것은 획득이 외부에서 제어되는 경우에 유용합니다.
그러나 외부 소스를 사용할 수 없거나 원하지 않는 애플리케이션도 있습니다. 이러한 경우에는 마스터 프레임 그래버 장치가 모든 슬레이브 프레임 그래버 장치를 동기화해야 합니다.
정보
두 프레임 그래버 간에 다음 핀을 연결하지 마세요.
- Pin 2
- Pin 4
- Pin 32
- Pin 34
Multi-Board Trigger Cable을 사용하는 경우 이러한 라인은 이미 연결이 해제되어 있습니다.
샤프트 엔코더#
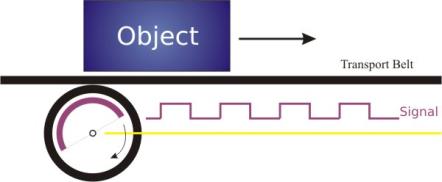
축 엔코더 또는 로터리 엔코더를 사용하여 라인 카메라의 트리거 입력 신호를 생성할 수 있습니다. 단순한 상대적 로터리 엔코더는 움직임의 속도만 측정하고 카메라가 균등한 간격의 라인에서 객체를 샘플링하도록 트리거할 수 있습니다.
아래 그림은 예를 들어 엔코더 신호의 상승 에지에서 라인 카메라가 트리거될 수 있는 설정을 보여줍니다.
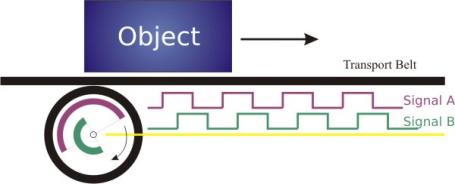
물체의 속도뿐만 아니라 이송 벨트의 방향(전진 또는 후진)도 변경되는 경우, 단일 신호만으로는 끊김 없는 이미지를 기록하기에 충분하지 않습니다. 이송 벨트가 전진하는지 후진하는지 감지할 수 있는 축 엔코더에는 첫 번째 신호(신호 A)를 일정한 지연을 두고 따르는 두 번째 엔코더 신호(신호 B)가 있습니다.
아래 그림은 라인 카메라가 예를 들어 엔코더 신호 A의 에지에서 트리거될 수 있는 A/B 축 엔코더를 보여줍니다. 엔코더가 전진 회전하는 경우, 신호 A가 상승하는 시점에 신호 B는 Low 상태입니다.
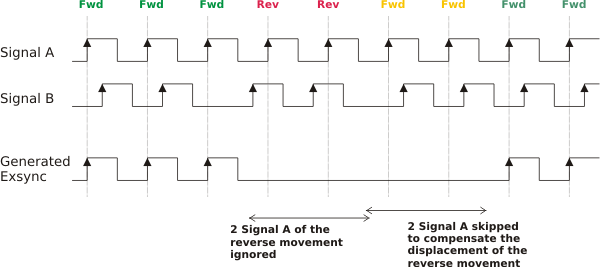
엔코더가 반대 방향으로 회전하는 경우 프로세스가 반전되며 신호 A가 B를 따르게 됩니다. 이 경우 상승하는 신호 A에서 신호 B가 하이(High) 상태가 되므로 트리거 신호가 생성되지 않습니다.
끊김 없는 이미지를 획득하려면 역방향 회전 중에 생성된 엔코더 신호를 무시할 뿐만 아니라 전진 이동을 재개할 때의 "변위(Displacement)"까지 보정해야 합니다.
핀을 통한 샤프트 엔코더 연결(예)#
축 엔코더의 두 차동 신호(A 및 B)를 다음과 같이 트리거 보드 포트 중 하나에 연결합니다.
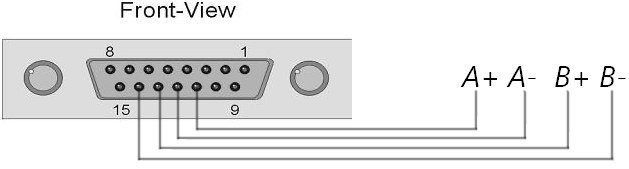
축 엔코더는 차동 신호, 즉 신호 A+, 신호 A-, 신호 B+, 신호 B-를 전송합니다. 따라서 두 개의 신호(신호 A 및 신호 B)를 수신하려면 4개의 핀(11~14)을 사용해야 합니다.
샤프트 엔코더 구성#
프레임 그래버의 라인 스캔 Acquisition Applet을 통해 샤프트 엔코드를 구성할 수 있습니다. 필요한 매개변수 설명과 지침은 프레임 그래버의 라인 스캔 Acquisition Applet 문서의 Line Trigger / ExSync > ShaftEncoderABFilter 단원에서 확인할 수 있습니다.